离散傅里叶变换
我们将寻求以下问题的答案:
- 什么是傅里叶变换(Fourier transform),为什么要使用它?
- 如何在 OpenCV 中实现?
- 诸如 copyMakeBorder()、merge()、dft()、getOptimalDFTSize()、log() 和 normalize() 等函数的使用。
C++
你可以从此处下载,或在 OpenCV 源码库的 samples/cpp/tutorial_code/core/discrete_fourier_transform/discrete_fourier_transform.cpp 中找到它。
Java
你可以从此处下载,或在 OpenCV 源码库的 samples/java/tutorial_code/core/discrete_fourier_transform/DiscreteFourierTransform.java 中找到它。
Python
你可以从此处下载,或在 OpenCV 源码库的 samples/python/tutorial_code/core/discrete_fourier_transform/discrete_fourier_transform.py 中找到它。
以下是 dft() 的一个使用示例:
(完整代码实现见C++ 源代码、Java 源代码、Python 源代码。)
傅里叶变换会将一幅图像分解为它的正弦和余弦分量。换句话说,它会将图像从空间域变换到频率域。其核心思想是:任何函数都可以用无穷多个正弦和余弦函数之和来精确近似。傅里叶变换就是实现这一目标的一种方法。在数学上,二维图像的傅里叶变换为:
这里 f 是图像在空间域中的值,F 是图像在频率域中的值。变换的结果是复数。可以通过一幅实部图像和一幅虚部图像来显示它,也可以通过一幅幅值图像和一幅相位图像来显示。然而,在所有的图像处理算法中,只有幅值图像是有意义的,因为它包含了我们所需的关于图像几何结构的全部信息。不过,如果你打算在这些形式下对图像做一些修改然后再将其反变换回来,你就需要同时保留这两者。
在这个示例中,我将展示如何计算并显示傅里叶变换的幅值图像。数字图像是离散的,这意味着它们只能取给定值域中的某个值。例如,在一幅基本的灰度图像中,值通常介于 0 到 255 之间。因此,傅里叶变换也需要是离散类型的,由此得到离散傅里叶变换(Discrete Fourier Transform,DFT)。当你需要从几何角度确定一幅图像的结构时,就会用到它。以下是需要遵循的步骤(针对灰度输入图像 I):
将图像扩展到最佳尺寸
Section titled “将图像扩展到最佳尺寸”DFT 的性能取决于图像尺寸。当图像尺寸是数字 2、3、5 的倍数时,它往往最快。因此,为了获得最佳性能,通常给图像填充边界值以得到具有这种特征的尺寸是一个好主意。getOptimalDFTSize() 返回这个最佳尺寸,我们可以使用 copyMakeBorder() 函数来扩展图像的边界(追加的像素初始化为零):
(扩展图像尺寸的代码实现见源代码。)
为实部和虚部值腾出位置
Section titled “为实部和虚部值腾出位置”傅里叶变换的结果是复数。这意味着对于每个图像值,结果是两个图像值(每个分量一个)。此外,频率域的范围远大于其空间域对应部分。因此,我们通常至少以 float 格式来存储它们。于是,我们将输入图像转换为这种类型,并用另一个通道来扩展它以存放复数值:
(为实部和虚部腾出位置的代码实现见源代码。)
执行离散傅里叶变换
Section titled “执行离散傅里叶变换”可以进行就地计算(输入与输出相同):
(执行 DFT 的代码实现见源代码。)
将实部和虚部值转换为幅值
Section titled “将实部和虚部值转换为幅值”一个复数有一个实部(Re)和一个虚部(Im)。DFT 的结果是复数。DFT 的幅值为:
转换为 OpenCV 代码:
(计算幅值的代码实现见源代码。)
切换到对数尺度
Section titled “切换到对数尺度”事实证明,傅里叶系数的动态范围太大,无法在屏幕上显示。我们有一些小的和大的变化值,这样无法直接观察到。因此,所有的高值都会变成白点,而小值则变成黑点。为了利用灰度值进行可视化,我们可以将线性尺度变换为对数尺度:
转换为 OpenCV 代码:
(对数尺度变换的代码实现见源代码。)
还记得在第一步中我们扩展了图像吗?现在该丢弃那些新引入的值了。出于可视化目的,我们还可以重排结果的各个象限,使原点(零,零)与图像中心相对应。
(裁剪与重排的代码实现见源代码。)
这一步同样是为了可视化目的。我们现在已经有了幅值,但它们仍然超出了图像显示范围 0 到 1。我们使用 cv::normalize() 函数将值归一化到这个范围。
(归一化的代码实现见源代码。)
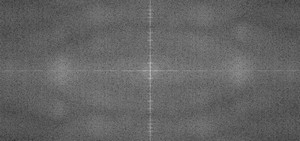
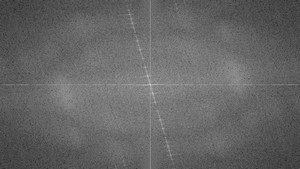
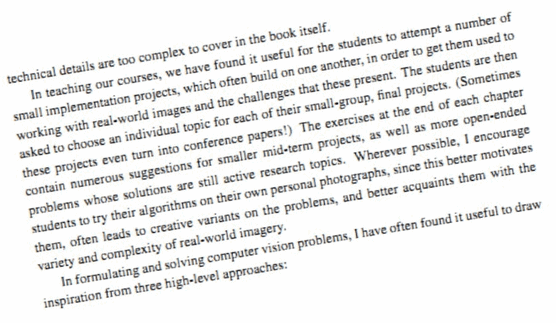
一个应用思路是确定图像中存在的几何方向。例如,让我们看看文本是不是水平的?观察一些文本时你会注意到,文本行多少形成了水平线,而字母多少形成了垂直线。在傅里叶变换中也可以看到文本片段的这两个主要分量。让我们使用这张水平和这张旋转的文本图像。

水平文本的情况:
旋转文本的情况:
可以看到,频率域中最具影响力的分量(幅值图像上最亮的点)遵循图像上物体的几何旋转。由此我们可以计算出偏移量,并进行图像旋转以校正可能的对齐偏差。