
Point cloud(点云)
译者注:原教程包含大量渲染的可视化效果图,本译文未包含这些图片。请运行文中的代码以查看相应的可视化结果。
本教程演示点云(point cloud)的基本用法。文中的示例代码假设已导入以下模块:
import open3d as o3dimport numpy as npimport matplotlib.pyplot as plt
import open3d_tutorial as o3dtut # Open3D 官方教程辅助工具本教程的第一部分读取一个点云并将其可视化。
print("Load a ply point cloud, print it, and render it")ply_point_cloud = o3d.data.PLYPointCloud()pcd = o3d.io.read_point_cloud(ply_point_cloud.path)print(pcd)print(np.asarray(pcd.points))o3d.visualization.draw_geometries([pcd], zoom=0.3412, front=[0.4257, -0.2125, -0.8795], lookat=[2.6172, 2.0475, 1.532], up=[-0.0694, -0.9768, 0.2024])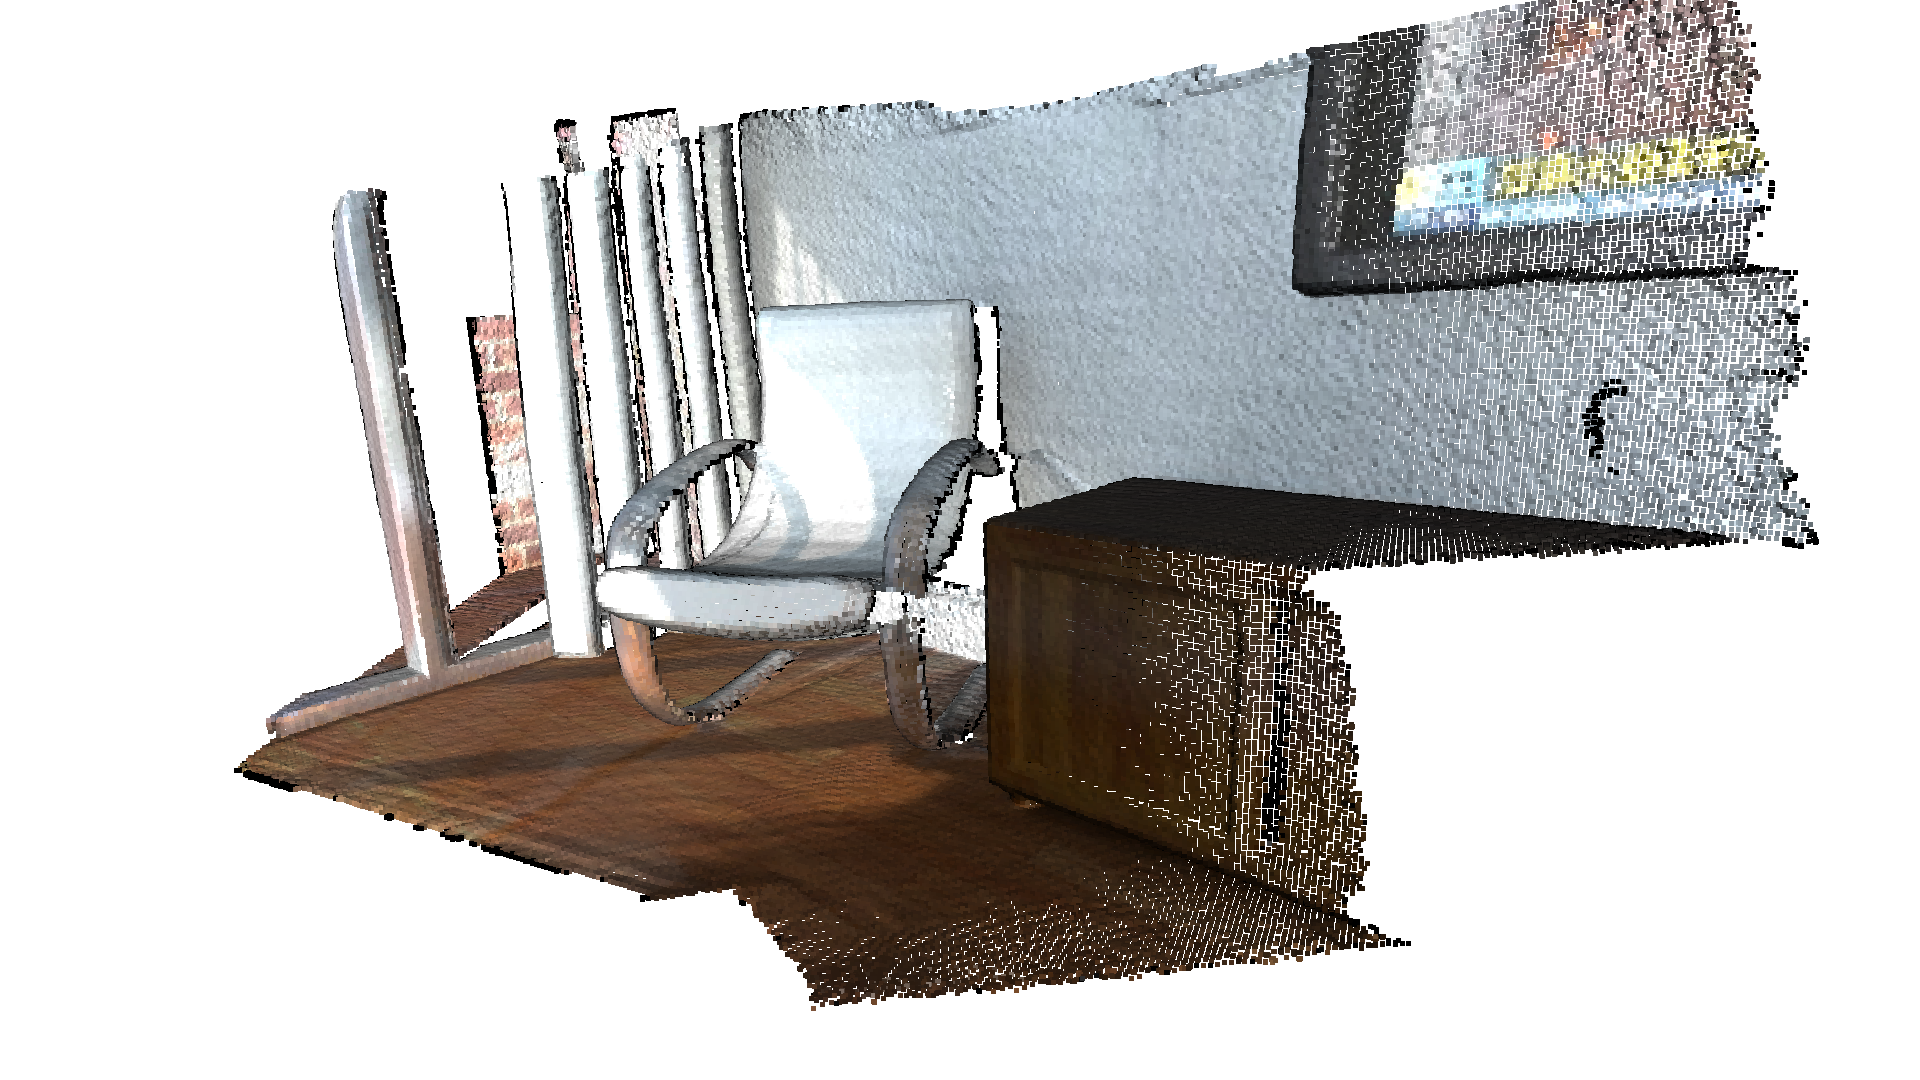
Load a ply point cloud, print it, and render itPointCloud with 196133 points.[[0.65234375 0.84686458 2.37890625] [0.65234375 0.83984375 2.38430572] [0.66737998 0.83984375 2.37890625] ... [2.00839925 2.39453125 1.88671875] [2.00390625 2.39488506 1.88671875] [2.00390625 2.39453125 1.88793314]][Open3D WARNING] GLFW Error: Failed to detect any supported platform[Open3D WARNING] GLFW initialized for headless rendering.read_point_cloud 从文件中读取一个点云。它会根据文件扩展名尝试解码文件。支持的文件类型列表请参见 File IO。
draw_geometries 用于可视化点云。使用鼠标/触控板可以从不同视角查看几何体。
它看起来像是一个密集的表面,但实际上是以 surfel(面元)形式渲染的点云。该 GUI 支持多种键盘功能。例如,- 键可以减小点(surfel)的大小。
体素降采样(voxel downsampling)使用一个规则的体素网格(voxel grid),从输入点云中生成一个均匀降采样的点云。它通常作为许多点云处理任务的预处理步骤。该算法分两步执行:
- 将点归入各个体素(voxel)。
- 每个被占据的体素通过对其内部所有点取平均,生成且仅生成一个点。
print("Downsample the point cloud with a voxel of 0.05")downpcd = pcd.voxel_down_sample(voxel_size=0.05)o3d.visualization.draw_geometries([downpcd], zoom=0.3412, front=[0.4257, -0.2125, -0.8795], lookat=[2.6172, 2.0475, 1.532], up=[-0.0694, -0.9768, 0.2024])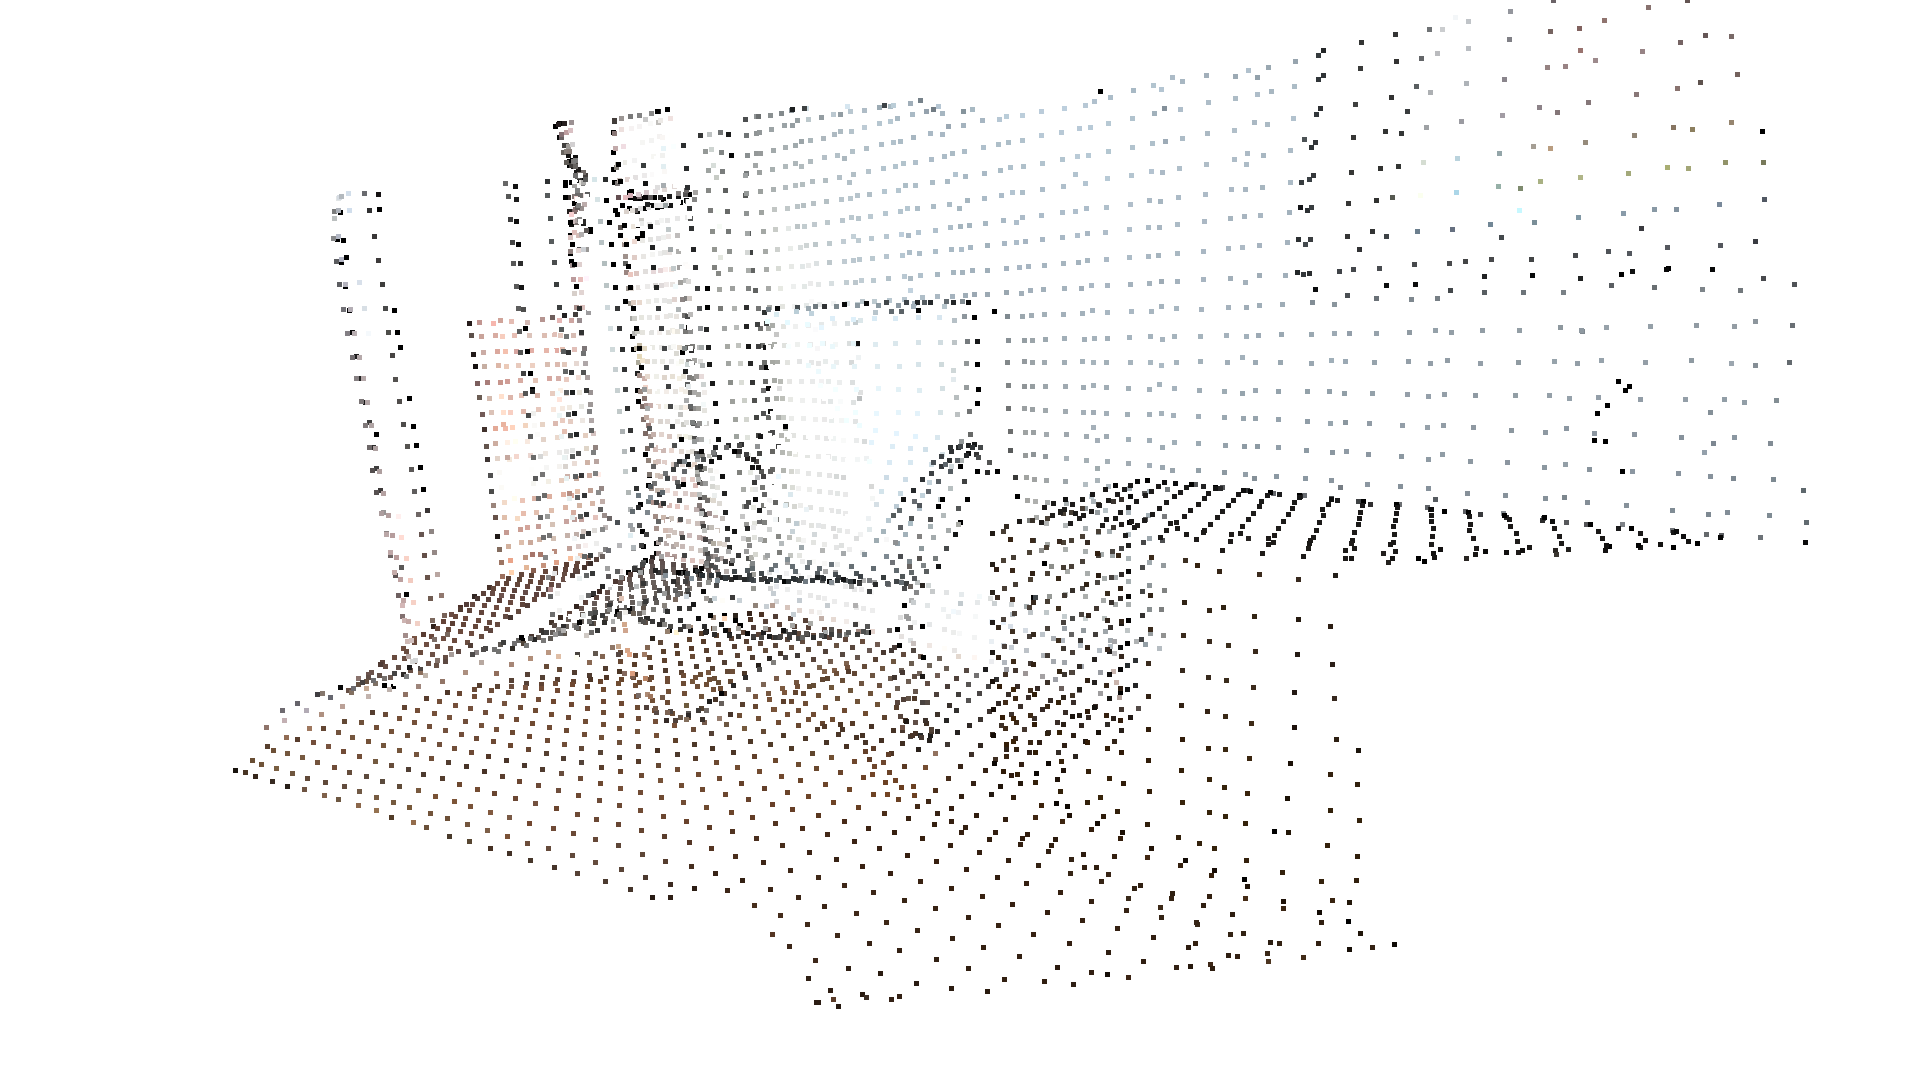
Downsample the point cloud with a voxel of 0.05[Open3D WARNING] GLFW initialized for headless rendering.顶点法向量估计
Section titled “顶点法向量估计”点云的另一个基本操作是点法向量估计(point normal estimation)。按 N 键可以查看点法向量。- 和 + 键可用于控制法向量的长度。
print("Recompute the normal of the downsampled point cloud")downpcd.estimate_normals( search_param=o3d.geometry.KDTreeSearchParamHybrid(radius=0.1, max_nn=30))o3d.visualization.draw_geometries([downpcd], zoom=0.3412, front=[0.4257, -0.2125, -0.8795], lookat=[2.6172, 2.0475, 1.532], up=[-0.0694, -0.9768, 0.2024], point_show_normal=True)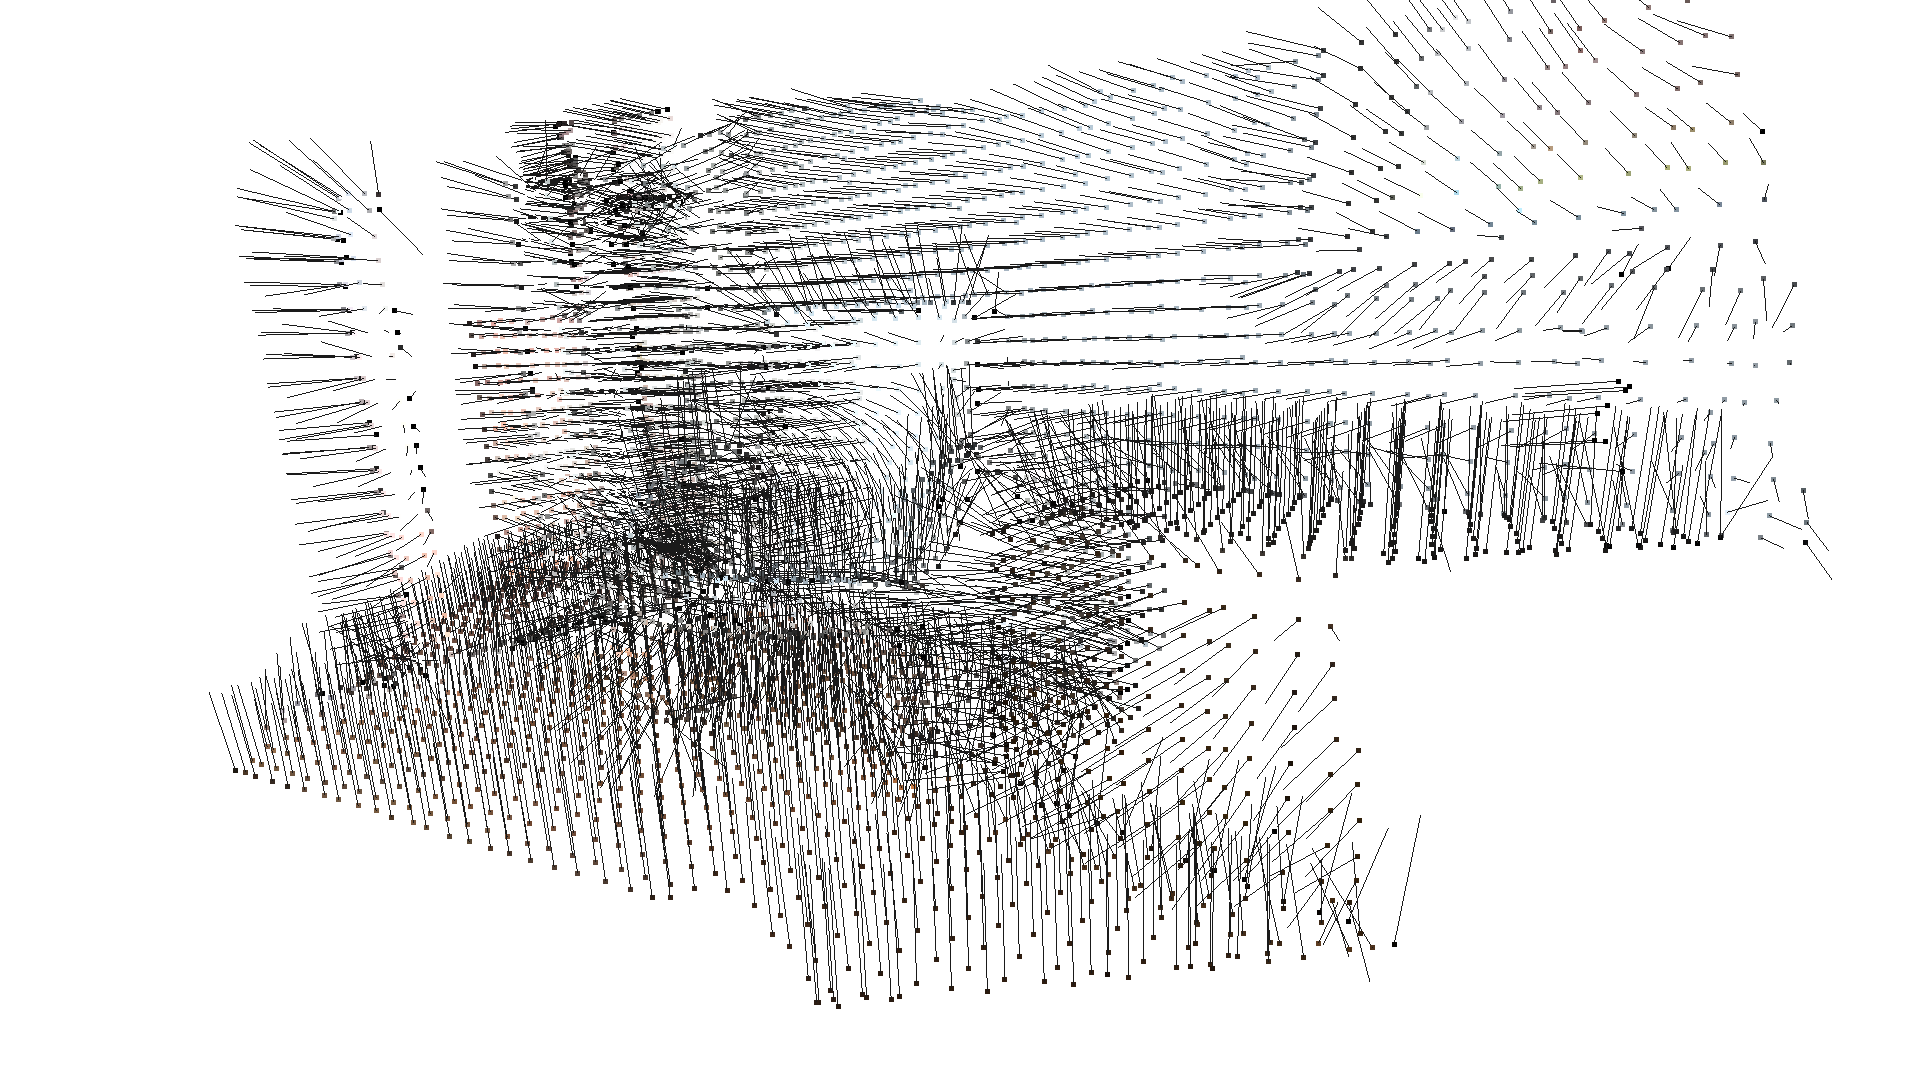
Recompute the normal of the downsampled point cloud[Open3D WARNING] GLFW initialized for headless rendering.estimate_normals 为每个点计算法向量。该函数查找相邻点,并使用协方差分析(covariance analysis)计算相邻点的主轴。
该函数接收一个 KDTreeSearchParamHybrid 类的实例作为参数。两个关键参数 radius = 0.1 和 max_nn = 30 分别指定搜索半径和最大最近邻数量。它有 10cm 的搜索半径,并且最多只考虑 30 个邻居以节省计算时间。
访问估计的顶点法向量
Section titled “访问估计的顶点法向量”估计得到的法向量可以从 downpcd 的 normals 变量中获取。
print("Print a normal vector of the 0th point")print(downpcd.normals[0])Print a normal vector of the 0th point[-0.27566603 -0.89197839 -0.35830543]要查看其他变量,请使用 help(downpcd)。法向量可以使用 np.asarray 转换为 NumPy 数组。
print("Print the normal vectors of the first 10 points")print(np.asarray(downpcd.normals)[:10, :])Print the normal vectors of the first 10 points[[-0.27566603 -0.89197839 -0.35830543] [-0.04230441 -0.99410664 -0.09981149] [-0.00399871 -0.99965423 -0.02598917] [-0.93768261 -0.07378998 0.3395679 ] [-0.43476205 -0.62438493 -0.64894177] [-0.09739809 -0.9928602 -0.06886388] [-0.27498453 -0.67317361 -0.68645524] [-0.11728718 -0.95516445 -0.27185399] [-0.00816546 -0.99965616 -0.02491762] [-0.11067463 -0.99205156 -0.05987351]]有关 NumPy 数组的更多示例,请参见 Working with NumPy。
print("Load a polygon volume and use it to crop the original point cloud")demo_crop_data = o3d.data.DemoCropPointCloud()pcd = o3d.io.read_point_cloud(demo_crop_data.point_cloud_path)vol = o3d.visualization.read_selection_polygon_volume(demo_crop_data.cropped_json_path)chair = vol.crop_point_cloud(pcd)o3d.visualization.draw_geometries([chair], zoom=0.7, front=[0.5439, -0.2333, -0.8060], lookat=[2.4615, 2.1331, 1.338], up=[-0.1781, -0.9708, 0.1608])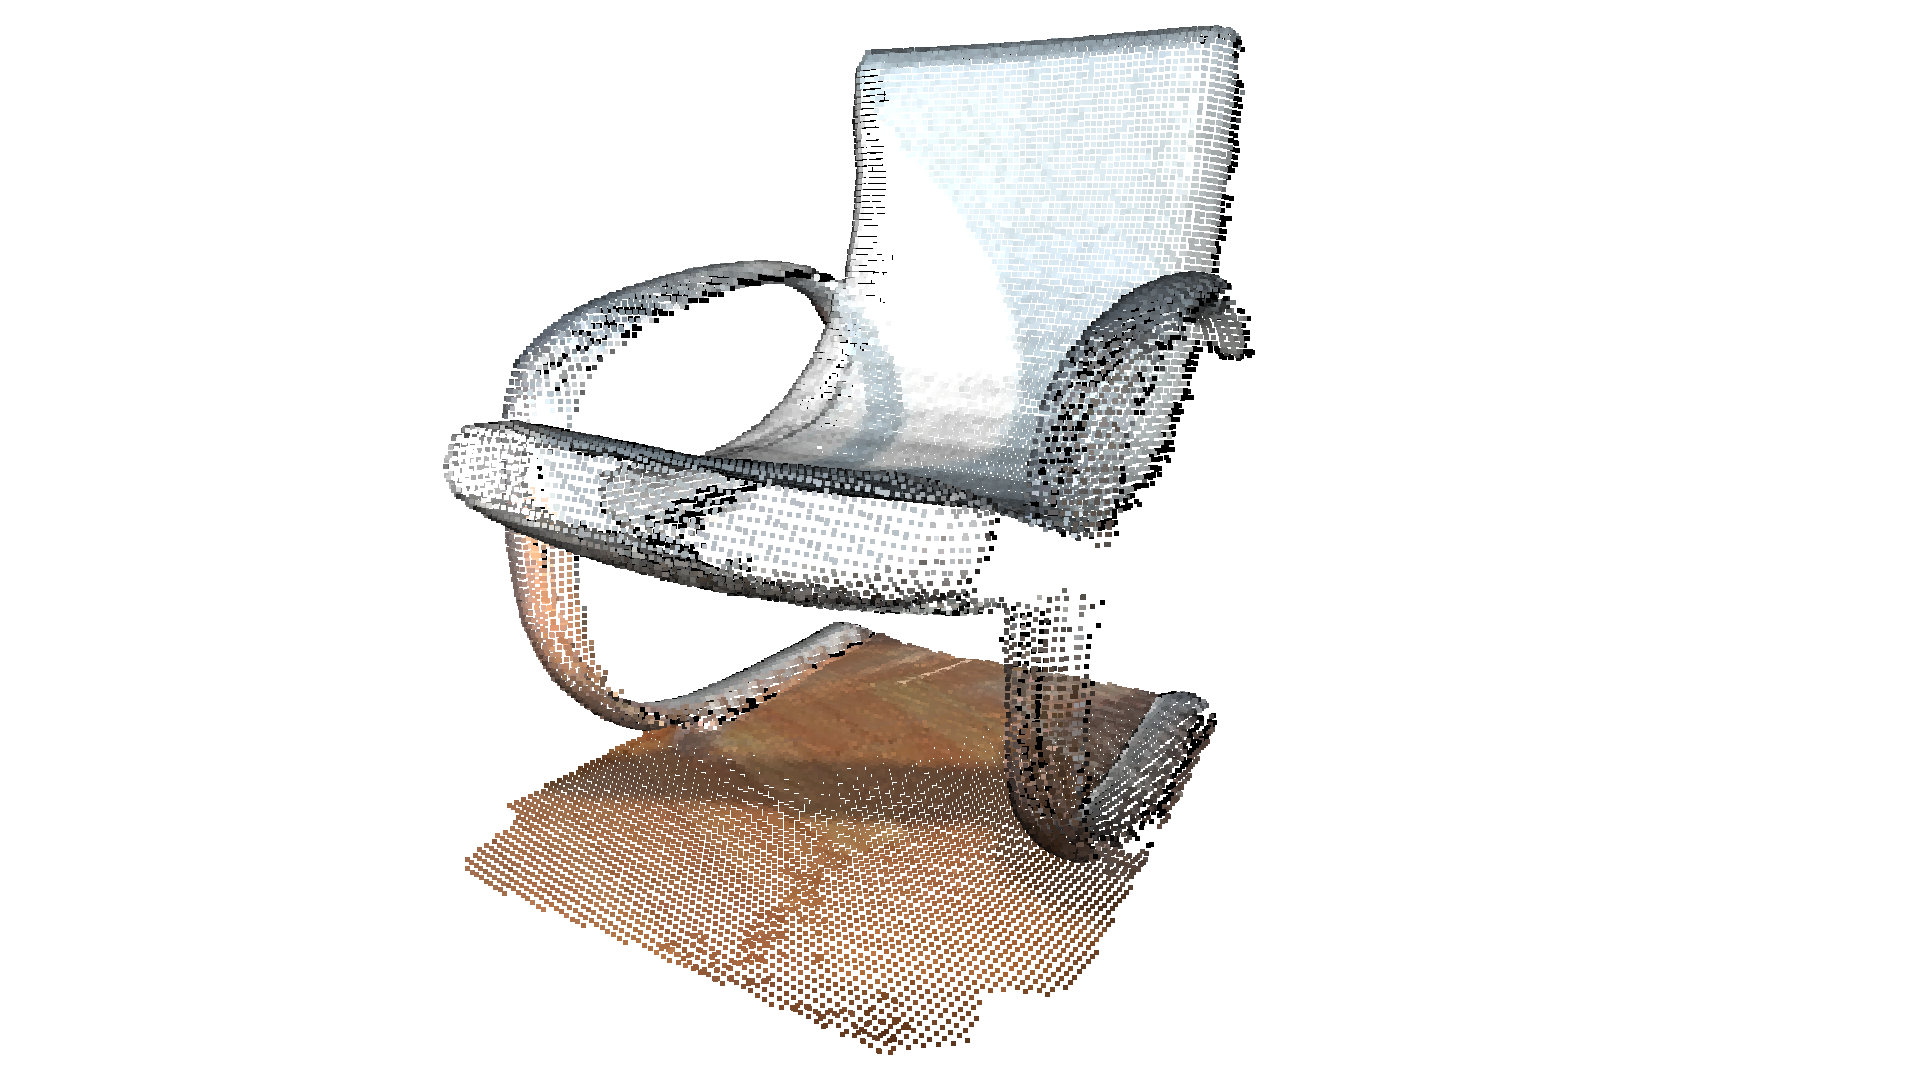
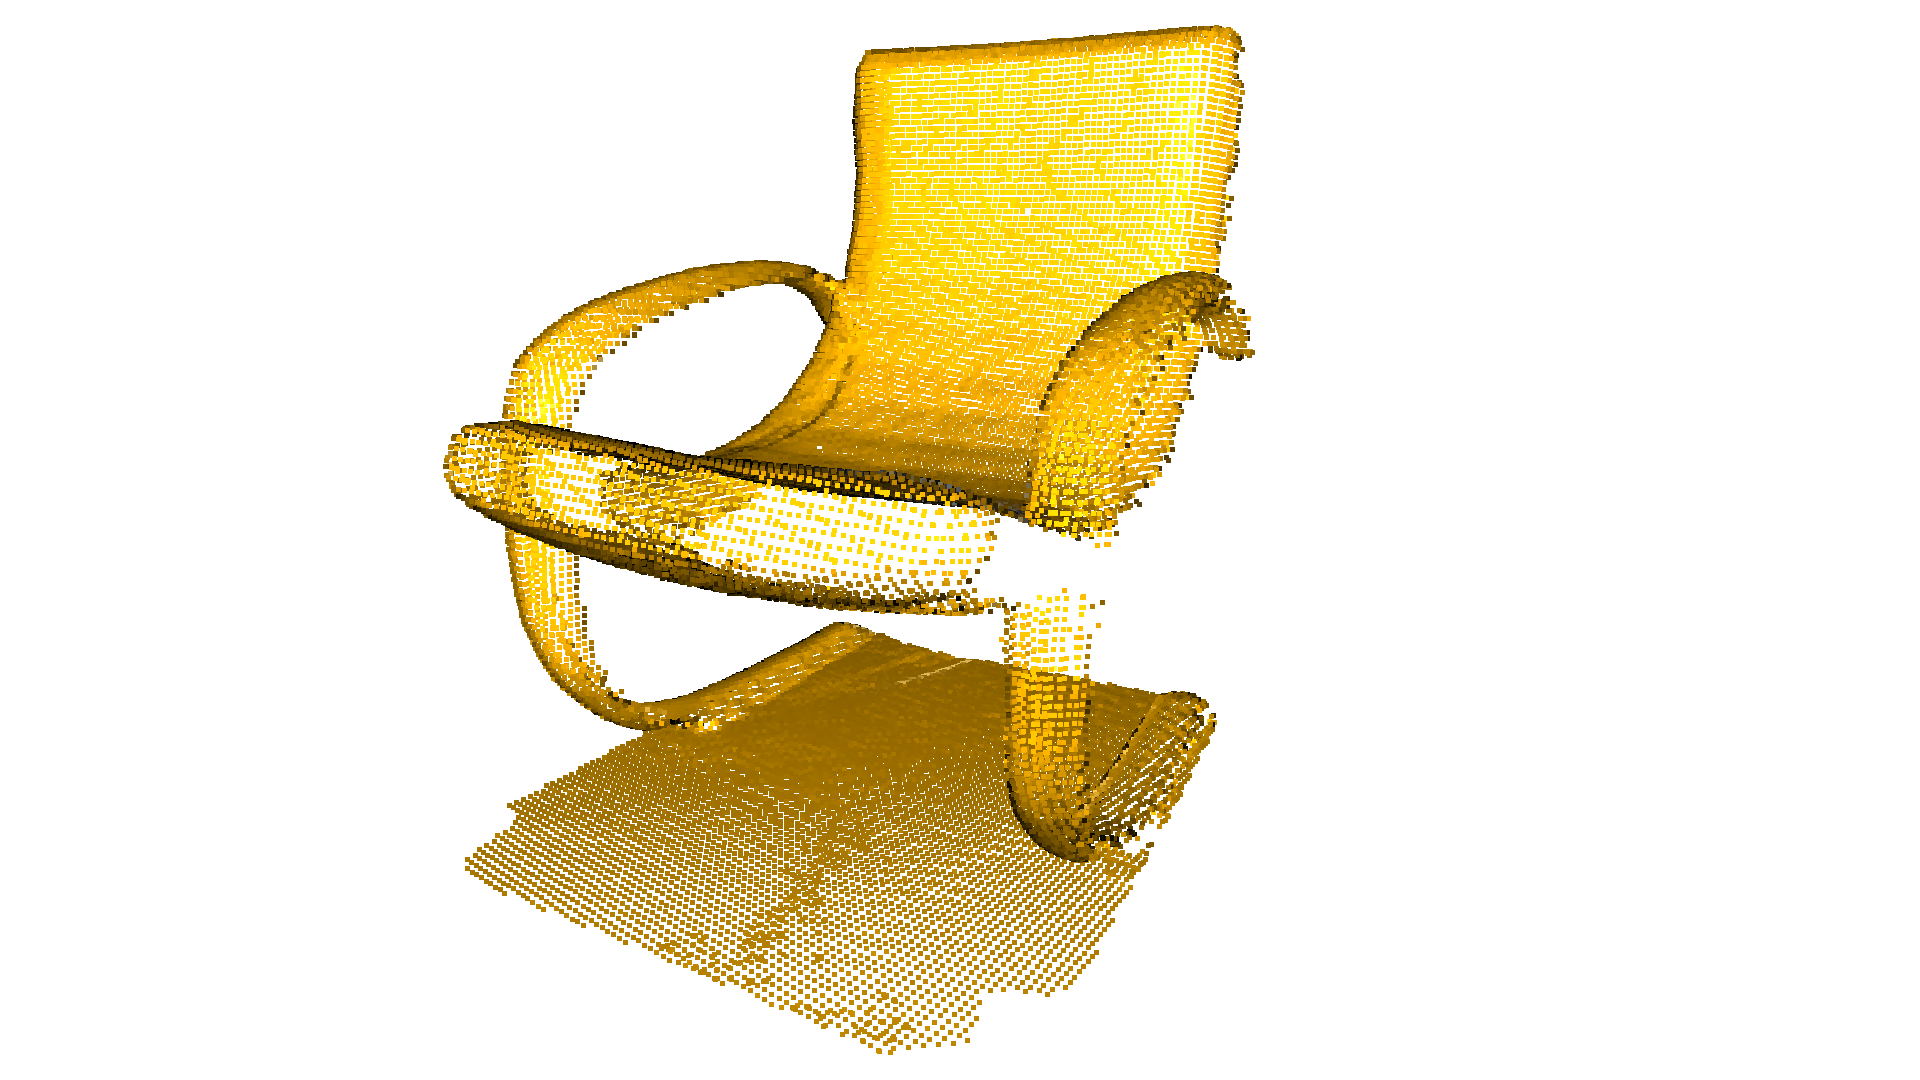
Load a polygon volume and use it to crop the original point cloud[Open3D WARNING] GLFW initialized for headless rendering.read_selection_polygon_volume 读取一个指定多边形选择区域的 json 文件。vol.crop_point_cloud(pcd) 过滤掉部分点,只保留椅子。
print("Paint chair")chair.paint_uniform_color([1, 0.706, 0])o3d.visualization.draw_geometries([chair], zoom=0.7, front=[0.5439, -0.2333, -0.8060], lookat=[2.4615, 2.1331, 1.338], up=[-0.1781, -0.9708, 0.1608])Paint chair[Open3D WARNING] GLFW initialized for headless rendering.paint_uniform_color 将所有点绘制为统一的颜色。颜色在 RGB 空间中,取值范围为 [0, 1]。
Open3D 提供了 compute_point_cloud_distance 方法,用于计算从源点云到目标点云的距离。也就是说,它为源点云中的每个点计算到目标点云中最近点的距离。
在下面的示例中,我们使用该函数计算两个点云之间的差异。需要注意的是,该方法也可用于计算两个点云之间的 Chamfer 距离(倒角距离)。
# Load datademo_crop_data = o3d.data.DemoCropPointCloud()pcd = o3d.io.read_point_cloud(demo_crop_data.point_cloud_path)vol = o3d.visualization.read_selection_polygon_volume(demo_crop_data.cropped_json_path)chair = vol.crop_point_cloud(pcd)
dists = pcd.compute_point_cloud_distance(chair)dists = np.asarray(dists)ind = np.where(dists > 0.01)[0]pcd_without_chair = pcd.select_by_index(ind)o3d.visualization.draw_geometries([pcd_without_chair],                                  zoom=0.3412,                                  front=[0.4257, -0.2125, -0.8795],                                  lookat=[2.6172, 2.0475, 1.532],                                  up=[-0.0694, -0.9768, 0.2024])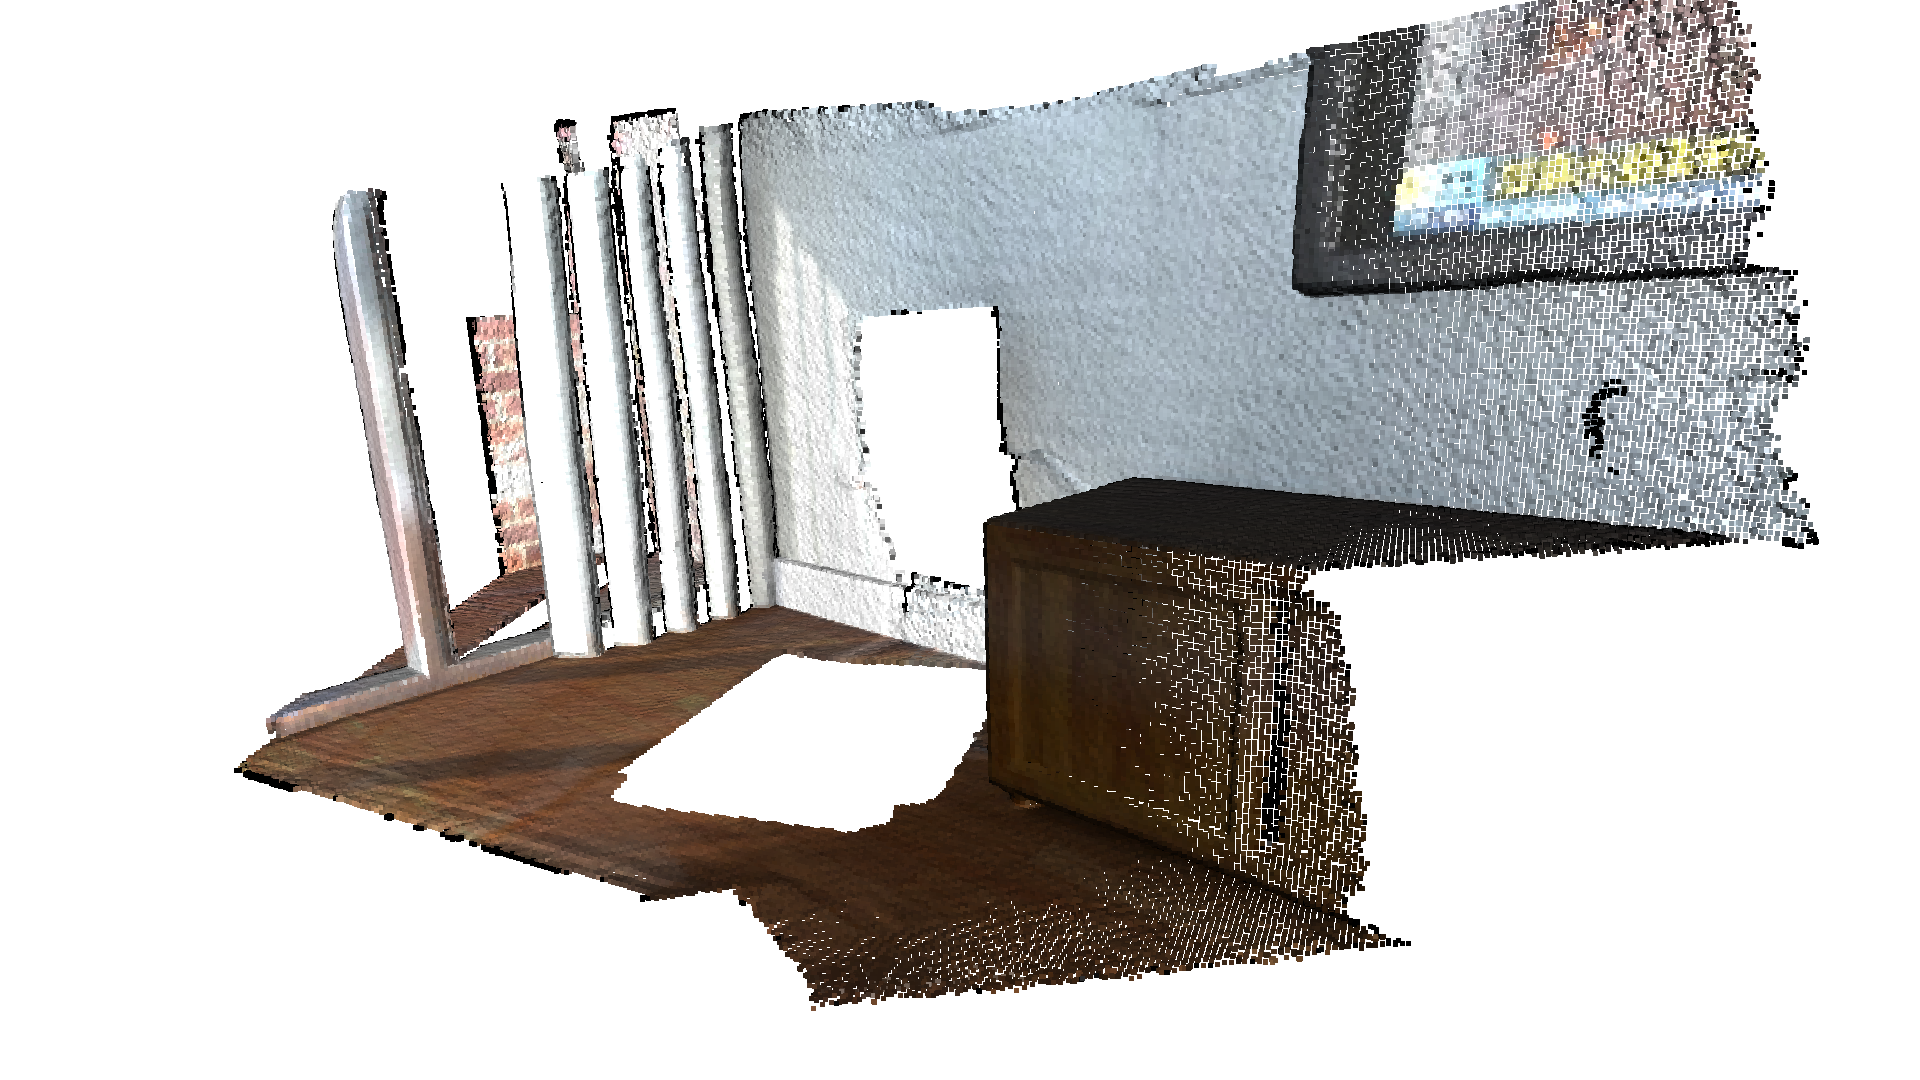
[Open3D WARNING] GLFW initialized for headless rendering.PointCloud 几何类型与 Open3D 中的所有其他几何类型一样,具有包围盒(bounding volume)。目前,Open3D 实现了 AxisAlignedBoundingBox(轴对齐包围盒)和 OrientedBoundingBox(有向包围盒),它们也可用于裁剪几何体。
aabb = chair.get_axis_aligned_bounding_box()aabb.color = (1, 0, 0)obb = chair.get_oriented_bounding_box()obb.color = (0, 1, 0)o3d.visualization.draw_geometries([chair, aabb, obb], zoom=0.7, front=[0.5439, -0.2333, -0.8060], lookat=[2.4615, 2.1331, 1.338], up=[-0.1781, -0.9708, 0.1608])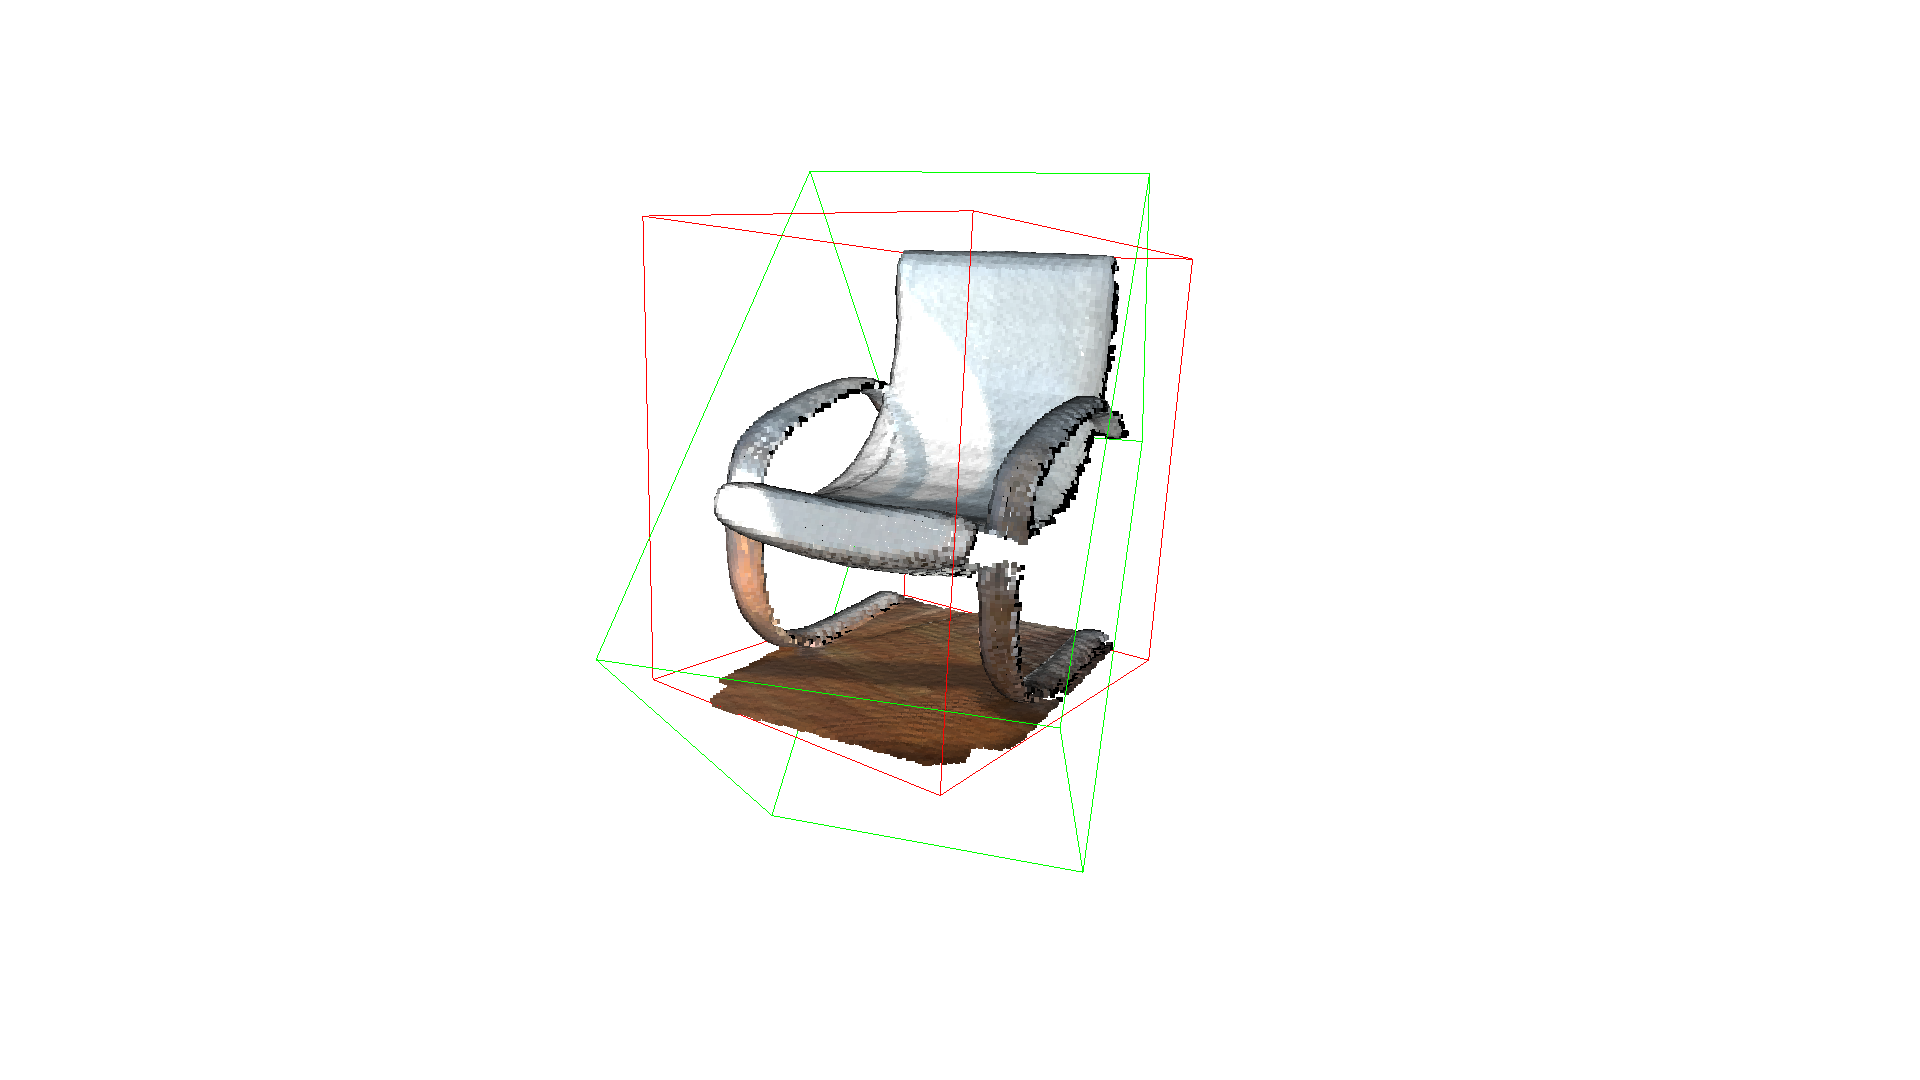
[Open3D WARNING] GLFW initialized for headless rendering.点云的凸包(convex hull)是包含所有点的最小凸集。Open3D 包含 compute_convex_hull 方法用于计算点云的凸包。该实现基于 Qhull。
在下面的示例代码中,我们首先从一个网格(mesh)采样得到点云,并计算以三角网格形式返回的凸包。然后,我们将凸包可视化为红色的 LineSet(线集)。
bunny = o3d.data.BunnyMesh()mesh = o3d.io.read_triangle_mesh(bunny.path)mesh.compute_vertex_normals()
pcl = mesh.sample_points_poisson_disk(number_of_points=2000)hull, _ = pcl.compute_convex_hull()hull_ls = o3d.geometry.LineSet.create_from_triangle_mesh(hull)hull_ls.paint_uniform_color((1, 0, 0))o3d.visualization.draw_geometries([pcl, hull_ls])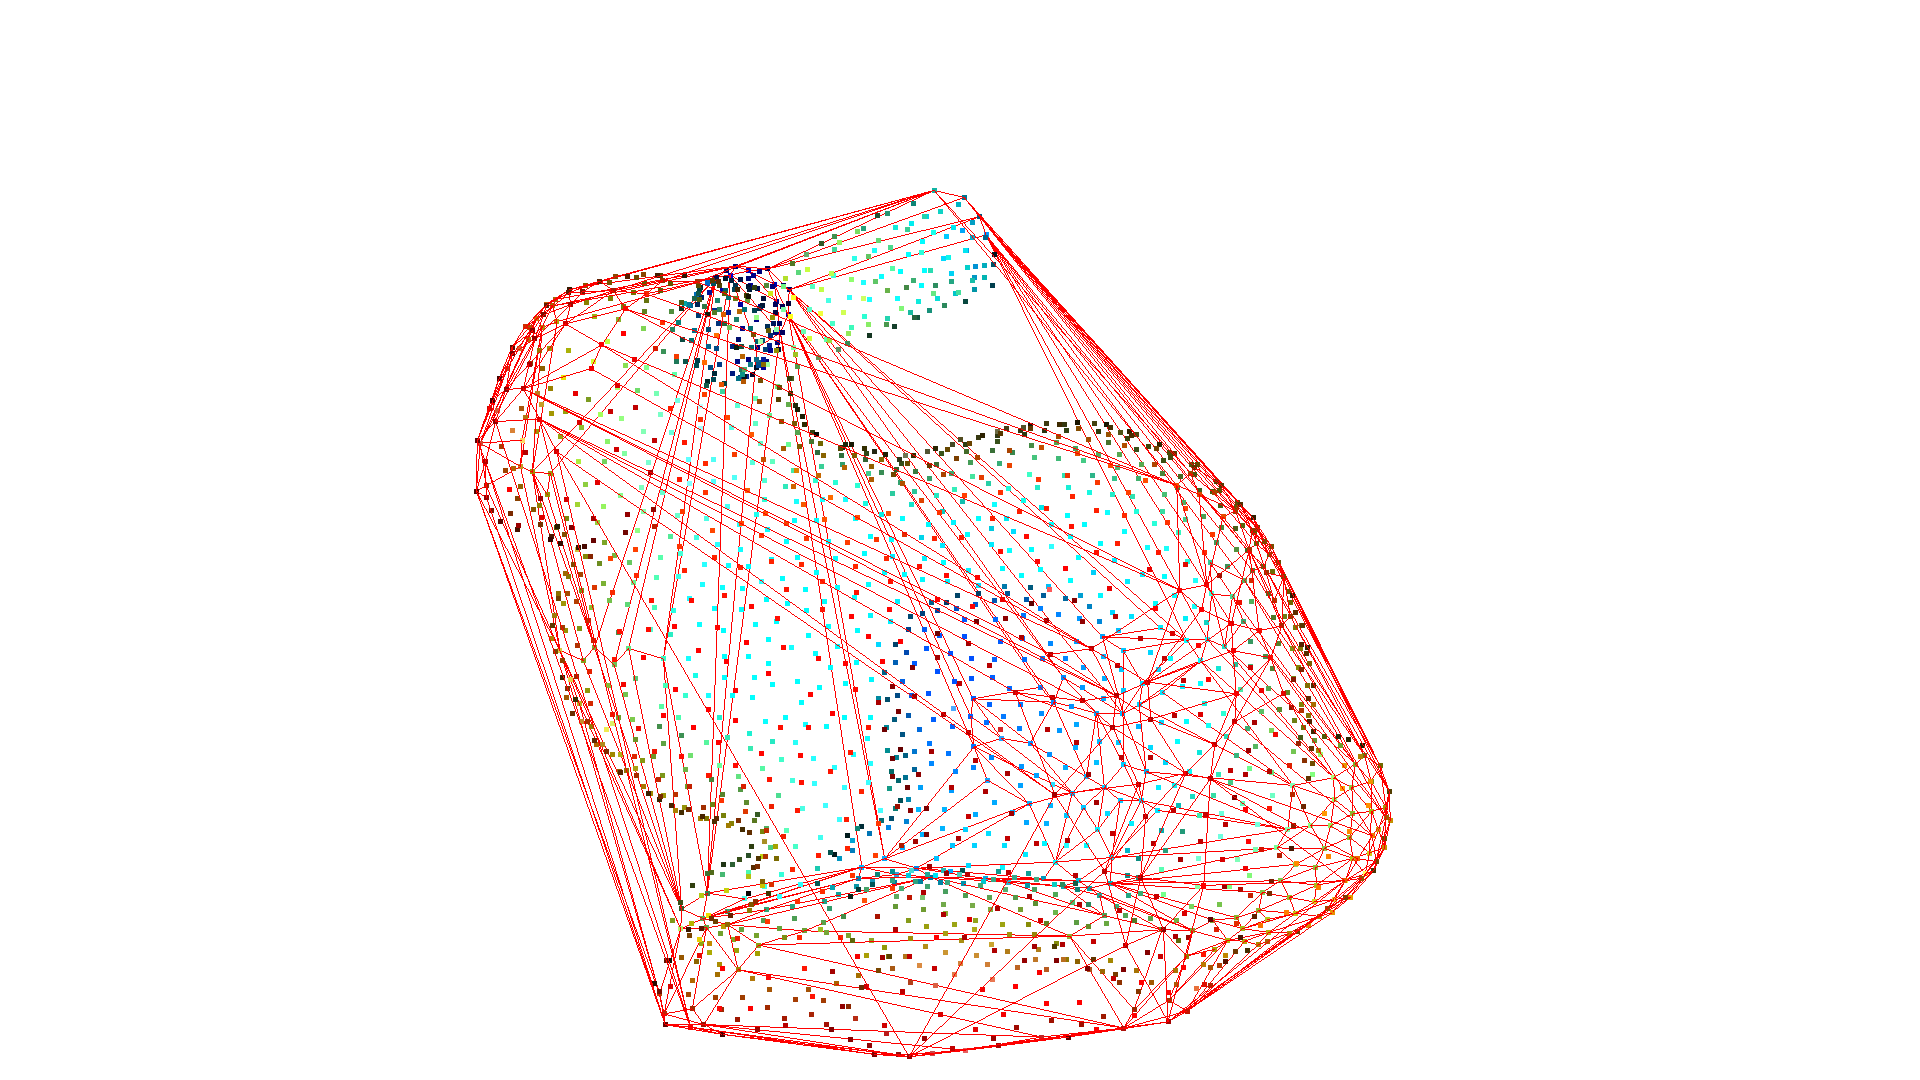
[Open3D WARNING] GLFW initialized for headless rendering.DBSCAN 聚类
Section titled “DBSCAN 聚类”给定一个来自(例如)深度传感器的点云,我们希望将局部的点云聚簇归并到一起。为此,我们可以使用聚类算法(clustering algorithm)。Open3D 实现了 DBSCAN [Ester1996],这是一种基于密度的聚类算法。该算法在 cluster_dbscan 中实现,需要两个参数:eps 定义一个聚簇中到邻居的距离,min_points 定义构成一个聚簇所需的最少点数。该函数返回标签(labels),其中标签 -1 表示噪声。
ply_point_cloud = o3d.data.PLYPointCloud()pcd = o3d.io.read_point_cloud(ply_point_cloud.path)
with o3d.utility.VerbosityContextManager(        o3d.utility.VerbosityLevel.Debug) as cm:    labels = np.array(        pcd.cluster_dbscan(eps=0.02, min_points=10, print_progress=True))
max_label = labels.max()print(f"point cloud has {max_label+1} clusters")colors = plt.get_cmap("tab20")(labels / (max_label if max_label > 0 else 1))colors[labels < 0] = 0pcd.colors = o3d.utility.Vector3dVector(colors[:, :3])o3d.visualization.draw_geometries([pcd],                                  zoom=0.455,                                  front=[-0.4999, -0.1659, -0.8499],                                  lookat=[2.1813, 2.0619, 2.0999],                                  up=[0.1204, -0.9852, 0.1215])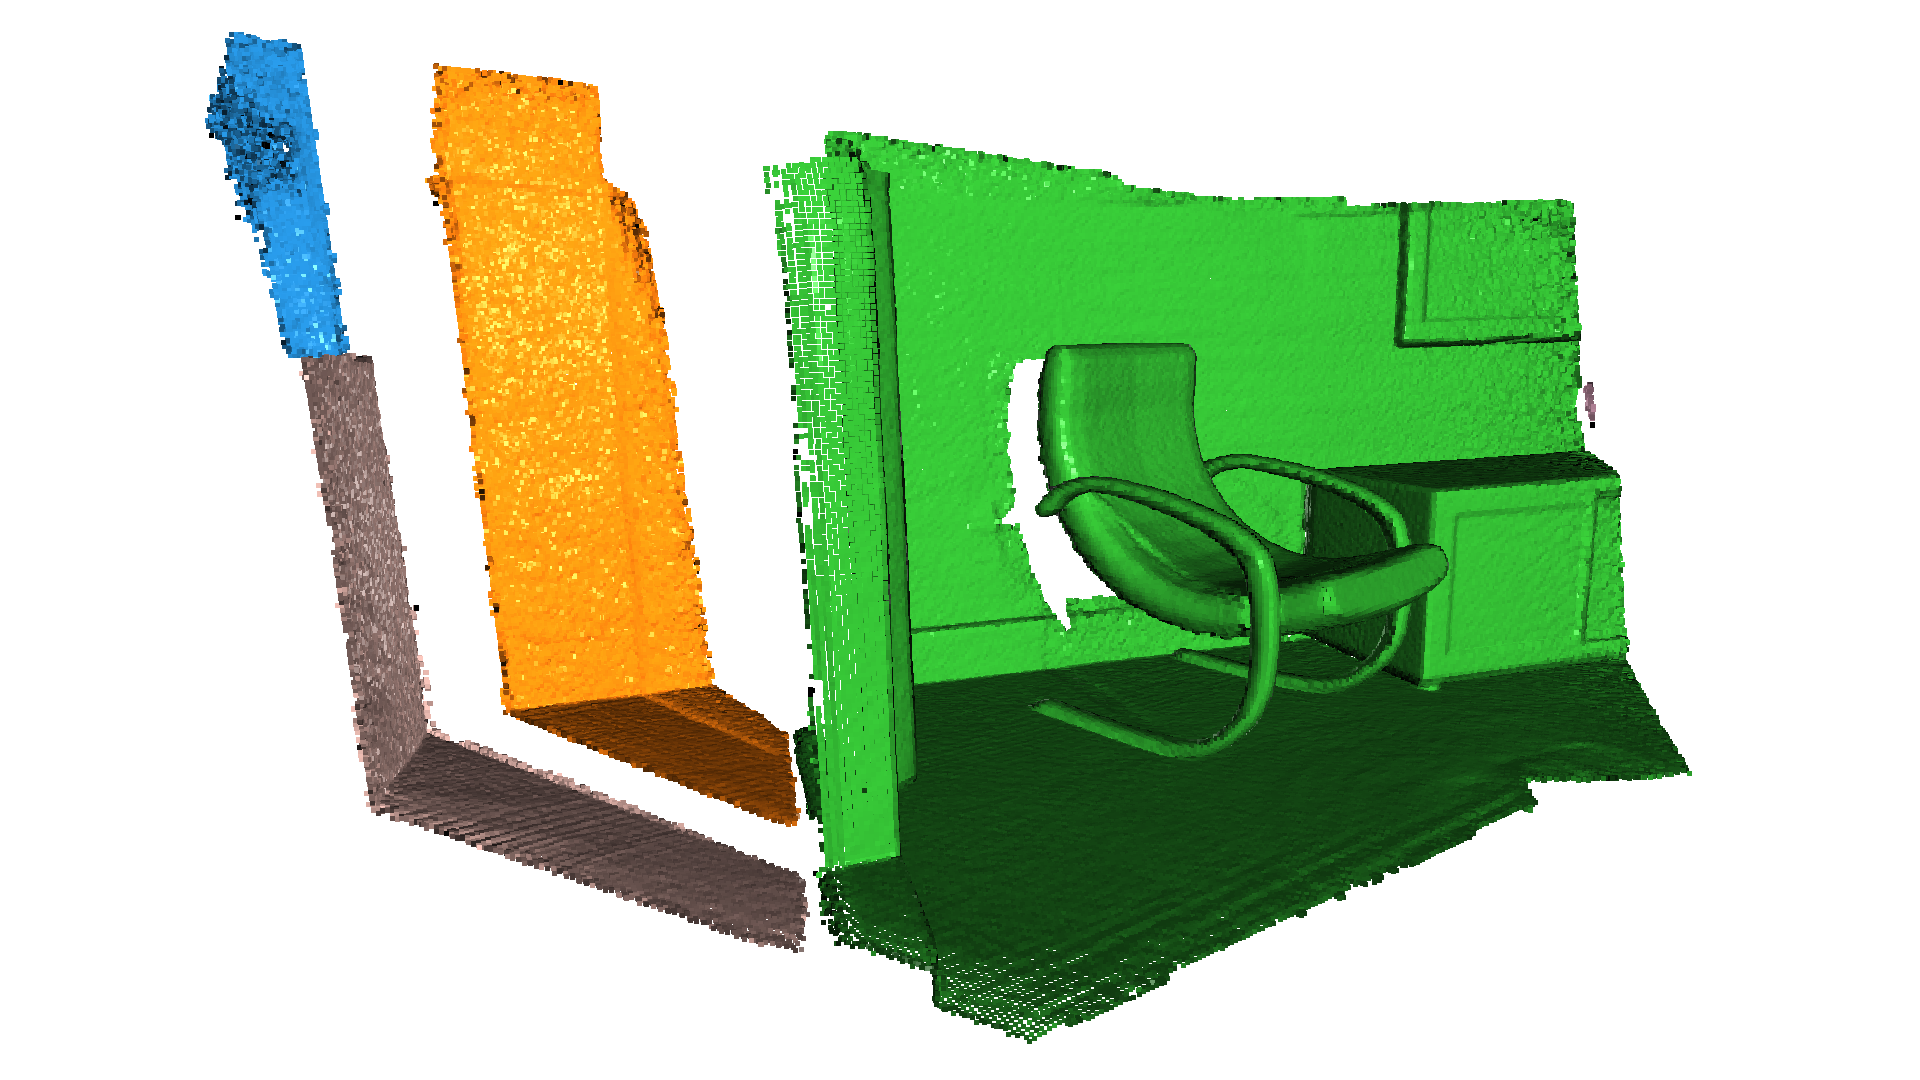
[Open3D DEBUG] Precompute neighbors.[Open3D DEBUG] Done Precompute neighbors.[Open3D DEBUG] Compute ClustersPrecompute neighbors.[========================================] 100%[Open3D DEBUG] Done Compute Clusters: 10point cloud has 10 clusters[Open3D WARNING] GLFW initialized for headless rendering.Open3D 还支持使用 RANSAC 从点云中分割几何基元(geometric primitives)。要找到点云中支持度最高的平面,我们可以使用 segment_plane。该方法有三个参数:distance_threshold 定义一个点到估计平面的最大距离(在此距离内仍被视为内点,inlier),ransac_n 定义为估计平面而随机采样的点数,num_iterations 定义随机平面被采样和验证的次数。随后,该函数以 ((a,b,c,d)) 的形式返回平面,使得对于平面上的每个点 ((x,y,z)),都有 (ax + by + cz + d = 0)。该函数还会返回内点索引的列表。
pcd_point_cloud = o3d.data.PCDPointCloud()pcd = o3d.io.read_point_cloud(pcd_point_cloud.path)
plane_model, inliers = pcd.segment_plane(distance_threshold=0.01,                                         ransac_n=3,                                         num_iterations=1000)[a, b, c, d] = plane_modelprint(f"Plane equation: {a:.2f}x + {b:.2f}y + {c:.2f}z + {d:.2f} = 0")
inlier_cloud = pcd.select_by_index(inliers)inlier_cloud.paint_uniform_color([1.0, 0, 0])outlier_cloud = pcd.select_by_index(inliers, invert=True)o3d.visualization.draw_geometries([inlier_cloud, outlier_cloud],                                  zoom=0.8,                                  front=[-0.4999, -0.1659, -0.8499],                                  lookat=[2.1813, 2.0619, 2.0999],                                  up=[0.1204, -0.9852, 0.1215])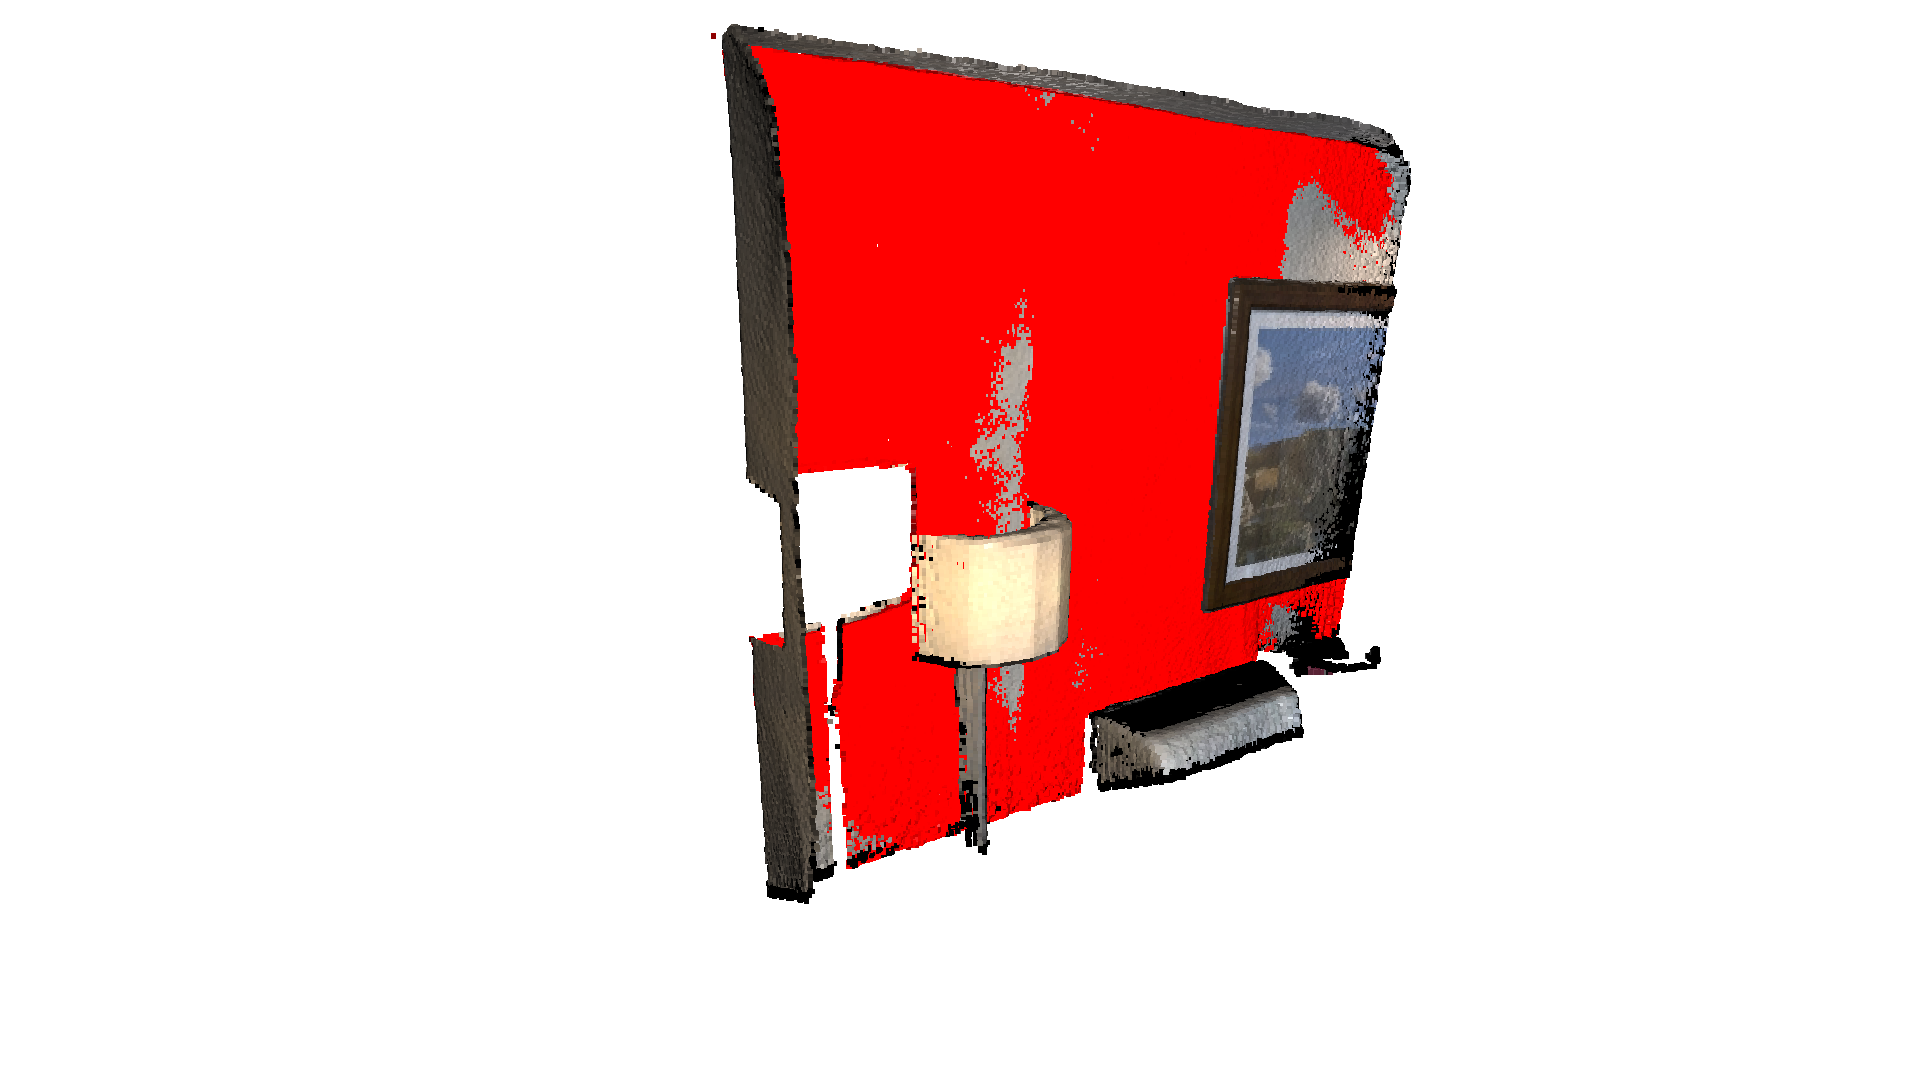
Plane equation: -0.06x + -0.10y + 0.99z + -1.06 = 0[Open3D WARNING] GLFW initialized for headless rendering.除了查找支持度最高的单个平面之外,Open3D 还包含一种基于鲁棒统计方法的平面块检测(planar patch detection)算法 [ArujoAndOliveira2020]。该算法首先将点云划分为更小的块(使用八叉树,octree),然后尝试对每个块拟合一个平面。如果平面通过了鲁棒平面性检验,则被接受。通过对点子集取中位数点位置和中位数点法向量并估计平面 (ax + by + cz + d = 0),即可拟合出一个平面。鲁棒平面性检验由两个主要部分组成。首先,求出每个点法向量与拟合平面法向量之间夹角的分布。如果该分布的离散程度过大(即所有关联点法向量之间的方差过大),则拒绝该平面。其次,计算从拟合平面到每个点的距离分布。如果该分布的离散程度过大(使用共面性度量,coplanarity metric,参见 [ArujoAndOliveira2020] 的图 4),则拒绝该平面。在找到初始的一组平面之后,会使用一个迭代过程来生长并合并平面,最终得到一个更小、更稳定的平面集合。随后,可以使用这些平面关联点集的二维凸包对它们进行边界框定,从而提取出平面块(planar patch)。
要查找点云中的平面块列表,我们可以使用 detect_planar_patches。该方法可接受六个参数:normal_variance_threshold_deg 控制点法向量之间允许的方差大小,默认值为 (60^\circ)。较小的值通常会产生更少但质量更高的平面。coplanarity_deg 控制点到平面距离的允许分布,默认值为 (75^\circ)。较大的值会促使点更紧密地分布在拟合平面周围。outlier_ratio 设定在拒绝之前,拟合平面关联点集中允许的最大离群点比例,默认值为 0.75。min_plane_edge_length 用于拒绝误报——一个平面块的最大边必须大于该值才会被视为真正的平面块。如果保持为 0,算法默认使用点云最大维度的 1%。min_num_points 决定关联八叉树的深度以及尝试拟合平面时必须存在的点数。如果保持为 0,算法默认使用点云中点数的 0.1%。search_param 是 geometry::KDTreeSearchParam 的一个实例,默认为 geometry::KDTreeSearchParamKNN。在生长和合并平面时会用到每个点的 k 个最近邻。较大的 k 值通常会产生质量更高的平面块,但计算开销也更大。该函数随后返回检测到的平面块列表,以 geometry::OrientedBoundingBox 对象的形式表示,其中 R 的第三列(即 (z))指示平面块的法向量。(z) 方向上的范围非零,以便 OrientedBoundingBox 能够包含参与平面检测的点。可以使用 geometry::TriangleMesh::CreateFromOrientedBoundingBox 工厂函数对平面块进行可视化,并使用 scale 参数沿法向量”压平”包围盒,即 CreateFromOrientedBoundingBox(obox, scale=[1, 1, 0.0001])。
dataset = o3d.data.PCDPointCloud()pcd = o3d.io.read_point_cloud(dataset.path)assert (pcd.has_normals())
# using all defaultsoboxes = pcd.detect_planar_patches(    normal_variance_threshold_deg=60,    coplanarity_deg=75,    outlier_ratio=0.75,    min_plane_edge_length=0,    min_num_points=0,    search_param=o3d.geometry.KDTreeSearchParamKNN(knn=30))
print("Detected {} patches".format(len(oboxes)))
geometries = []for obox in oboxes:    mesh = o3d.geometry.TriangleMesh.create_from_oriented_bounding_box(obox, scale=[1, 1, 0.0001])    mesh.paint_uniform_color(obox.color)    geometries.append(mesh)    geometries.append(obox)geometries.append(pcd)
o3d.visualization.draw_geometries(geometries,                                  zoom=0.62,                                  front=[0.4361, -0.2632, -0.8605],                                  lookat=[2.4947, 1.7728, 1.5541],                                  up=[-0.1726, -0.9630, 0.2071])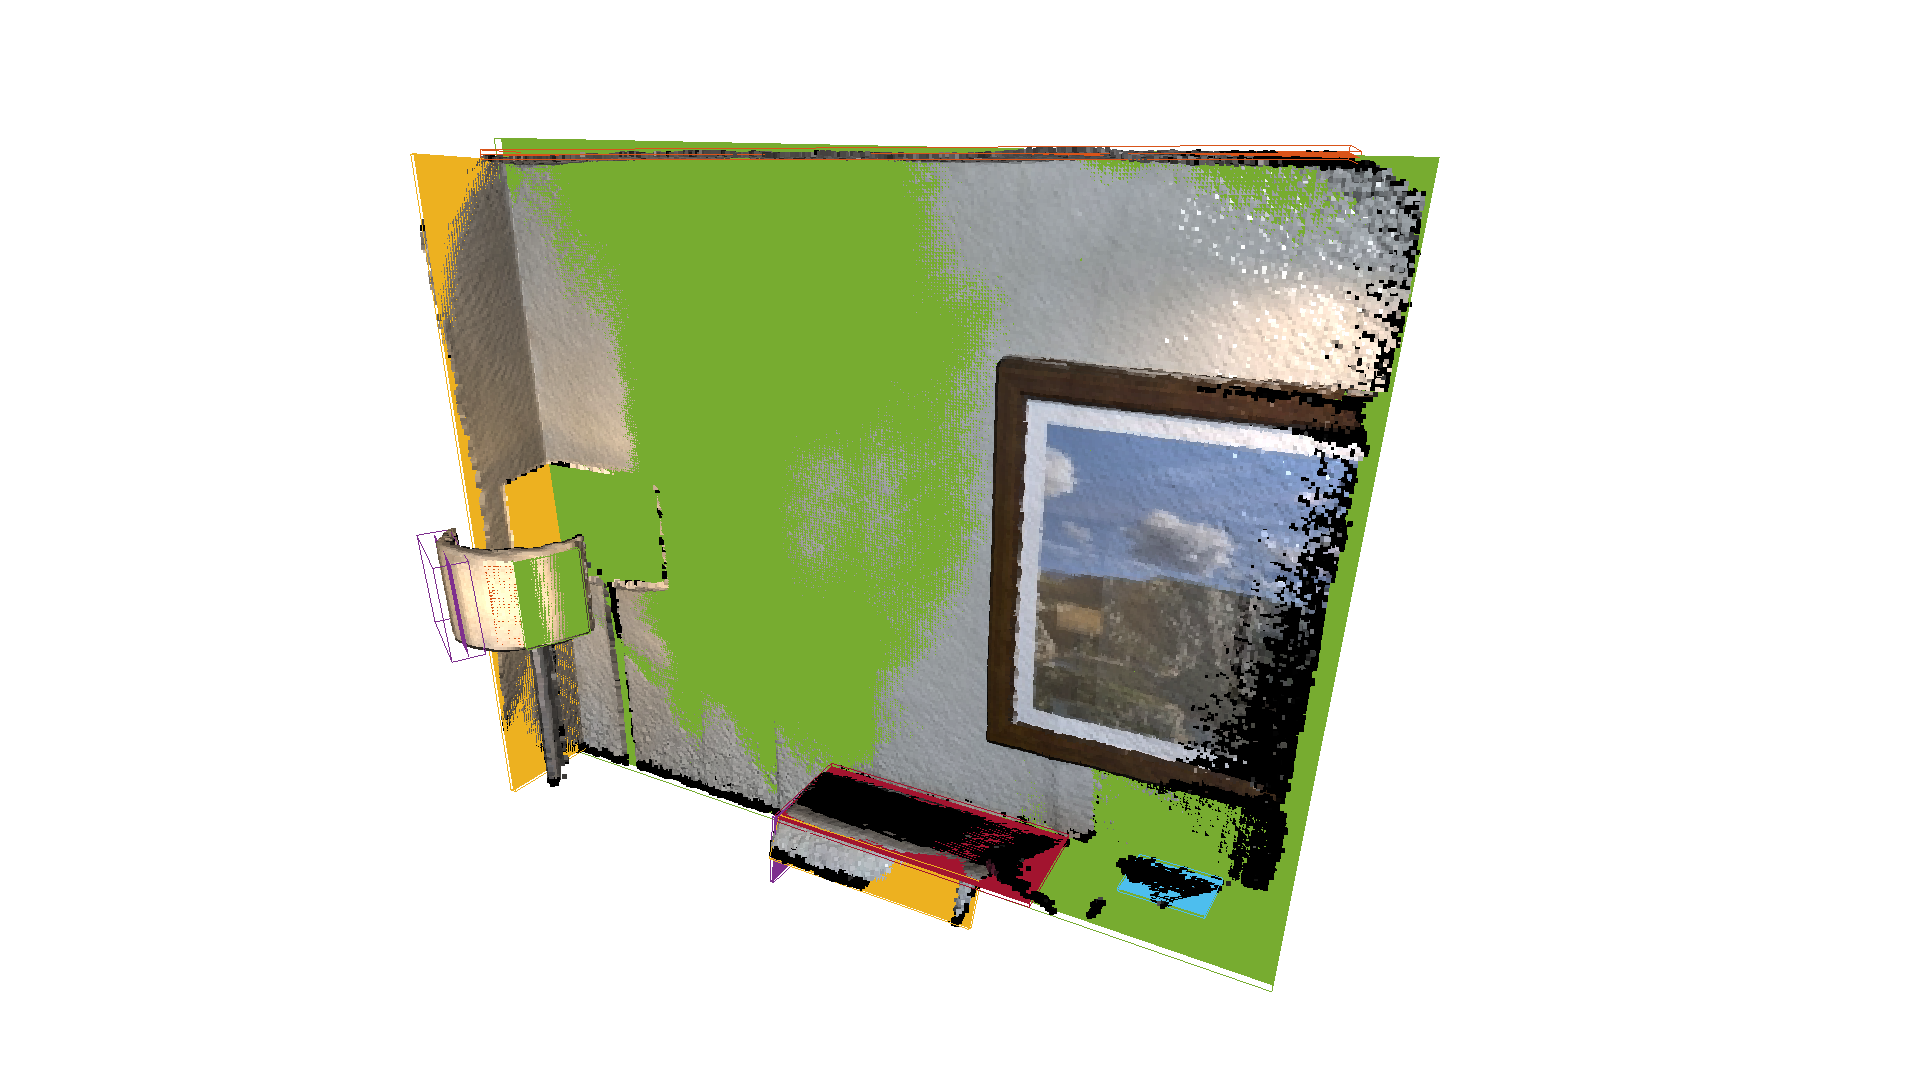
Detected 10 patches[Open3D WARNING] GLFW initialized for headless rendering.假设你想从给定视角渲染一个点云,但背景中的点因为没有被其他点遮挡而泄露到前景中。为此,我们可以应用隐点去除(hidden point removal)算法。Open3D 实现了 [Katz2007] 的方法,它可以在不进行表面重建或法向量估计的情况下,近似地求出从给定视角看点云的可见性。
print("Convert mesh to a point cloud and estimate dimensions")armadillo = o3d.data.ArmadilloMesh()mesh = o3d.io.read_triangle_mesh(armadillo.path)mesh.compute_vertex_normals()
pcd = mesh.sample_points_poisson_disk(5000)diameter = np.linalg.norm(    np.asarray(pcd.get_max_bound()) - np.asarray(pcd.get_min_bound()))o3d.visualization.draw_geometries([pcd])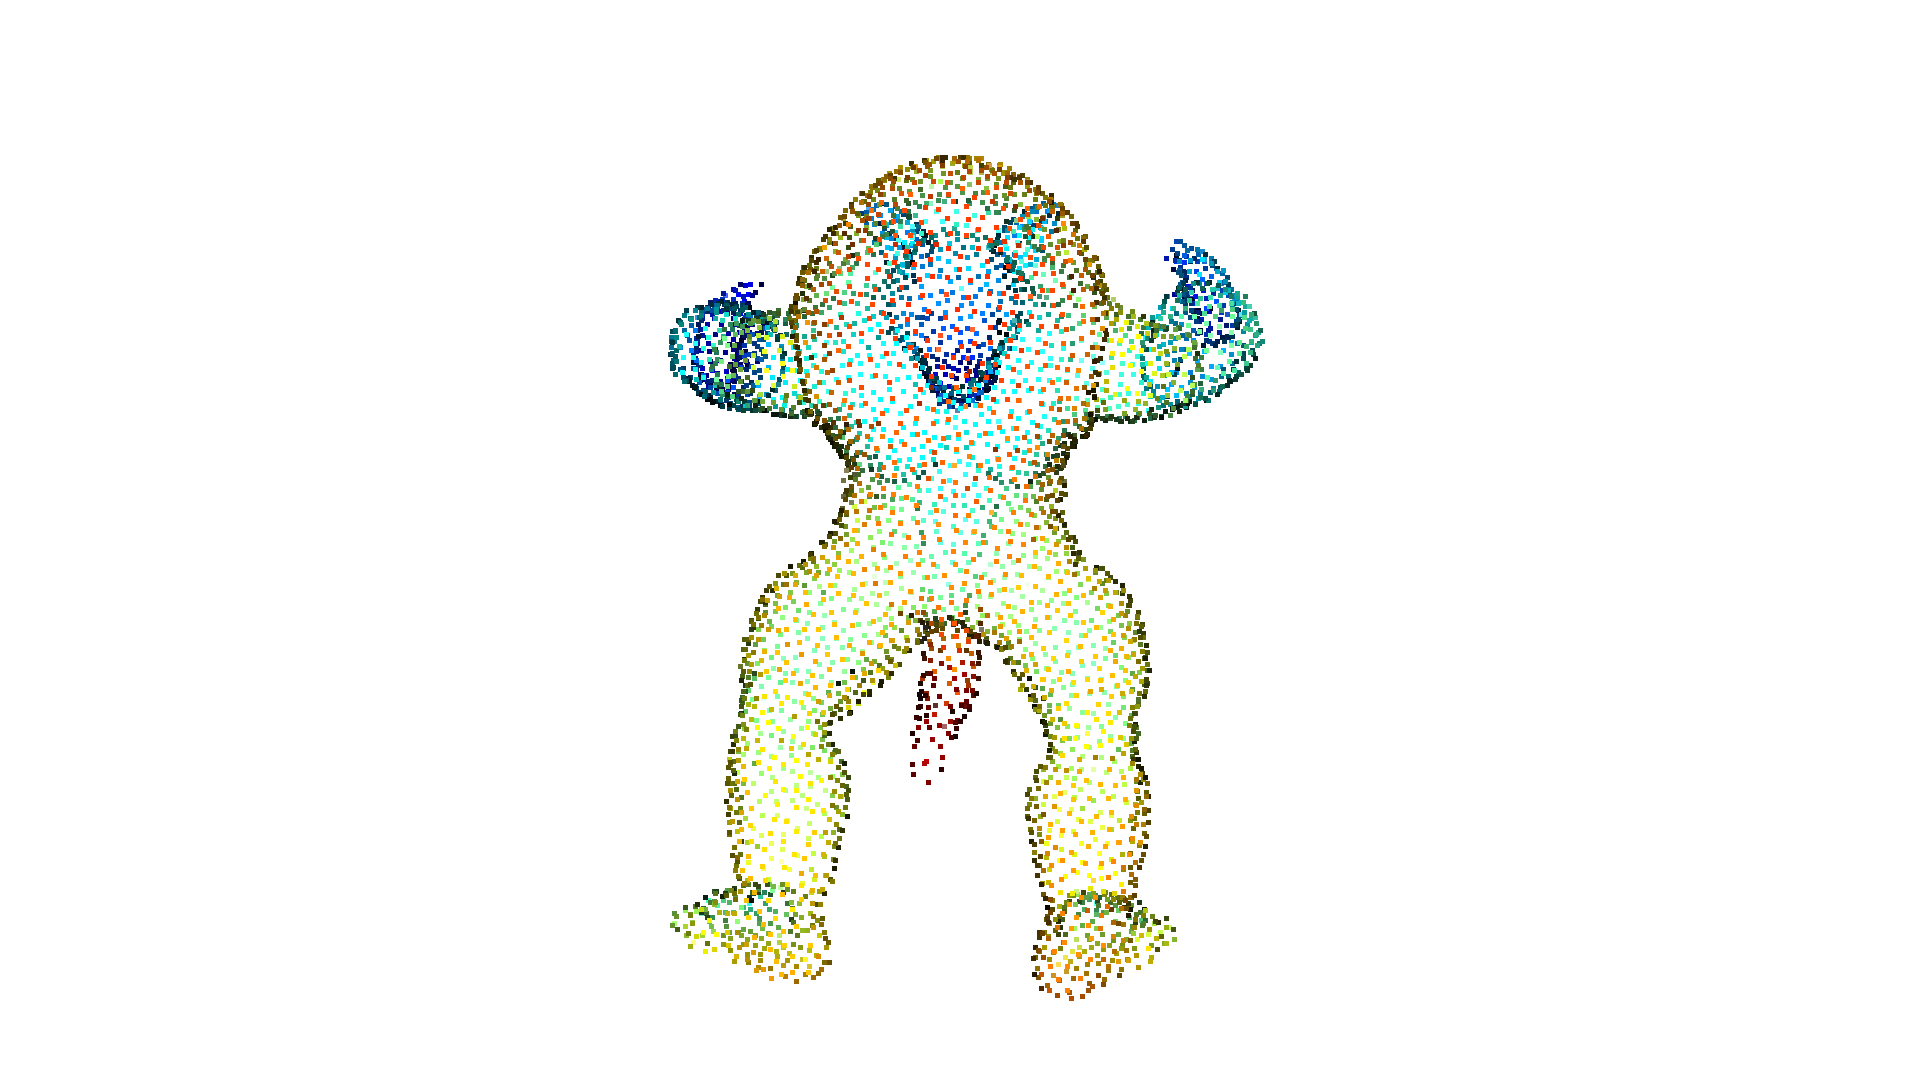
Convert mesh to a point cloud and estimate dimensions[Open3D WARNING] GLFW initialized for headless rendering.print("Define parameters used for hidden_point_removal")camera = [0, 0, diameter]radius = diameter * 100
print("Get all points that are visible from given view point")_, pt_map = pcd.hidden_point_removal(camera, radius)
print("Visualize result")pcd = pcd.select_by_index(pt_map)o3d.visualization.draw_geometries([pcd])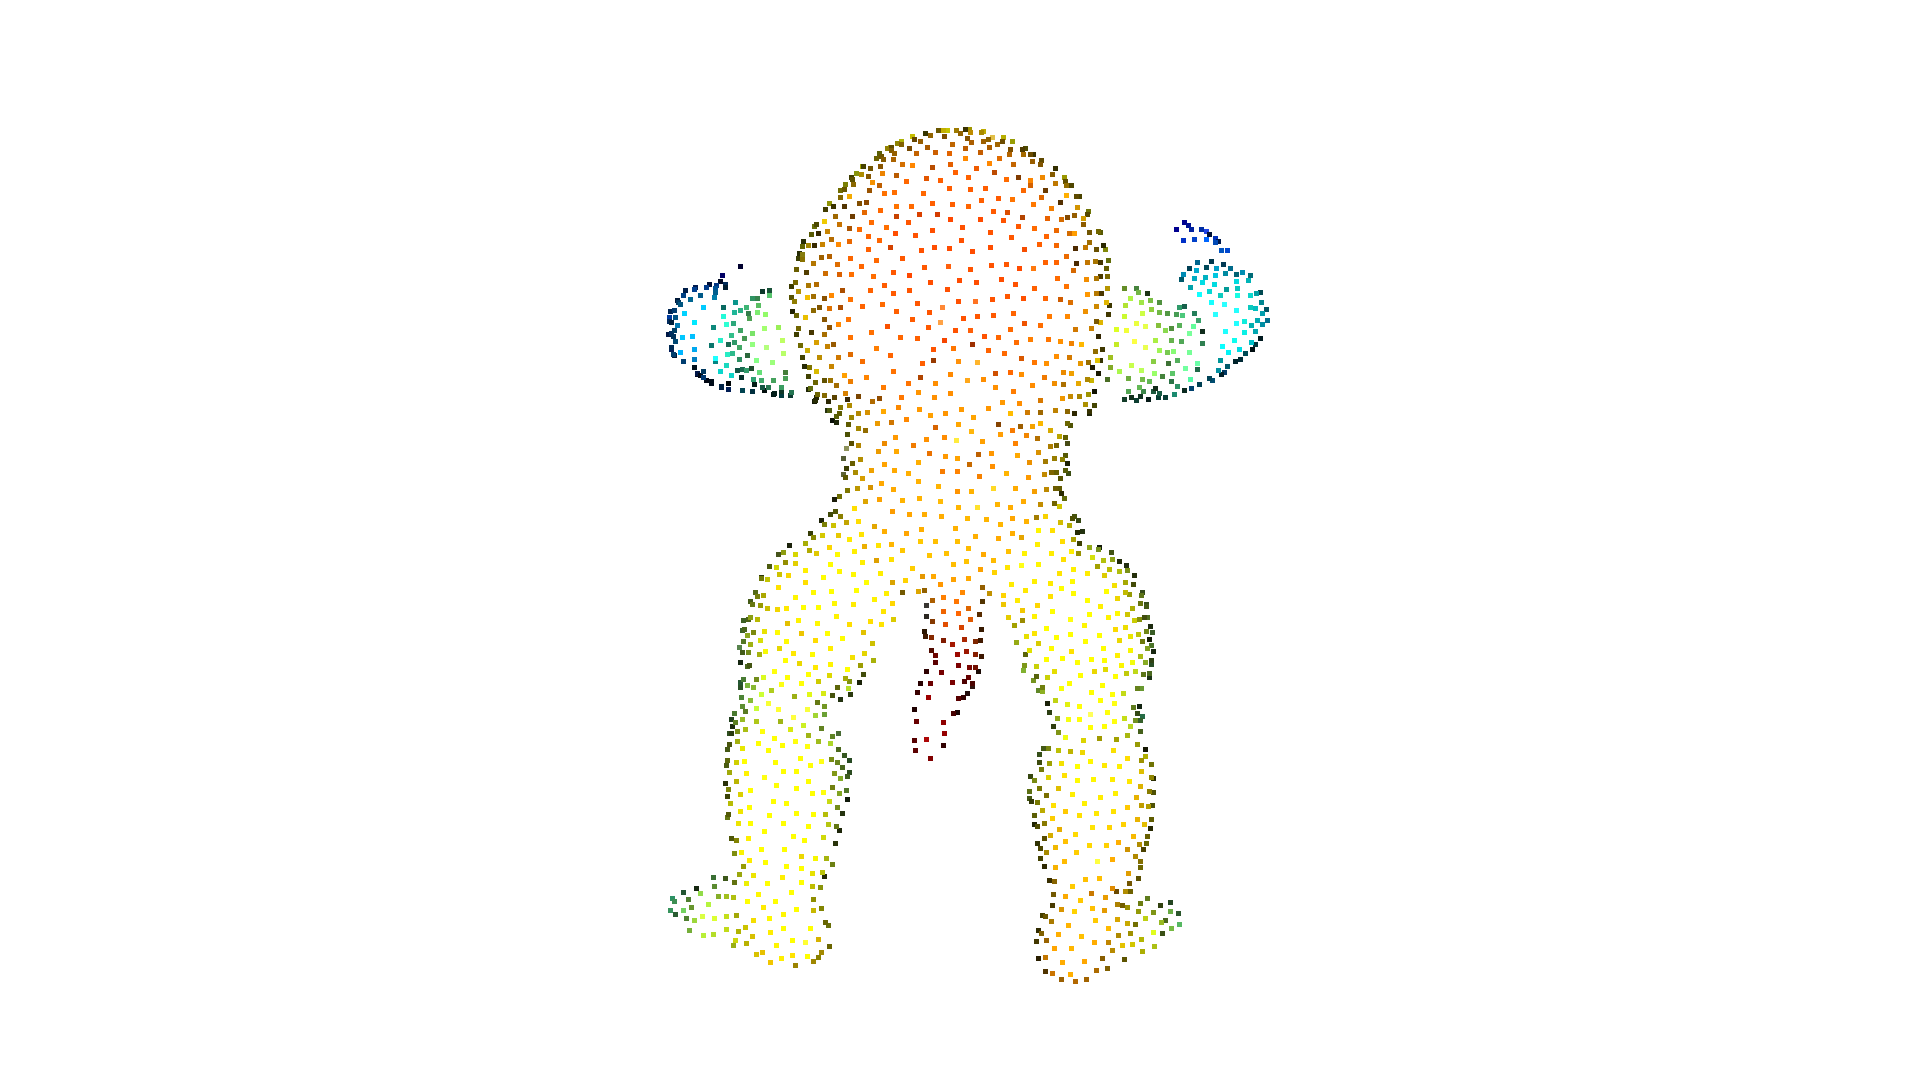
Define parameters used for hidden_point_removalGet all points that are visible from given view pointVisualize result[Open3D WARNING] GLFW initialized for headless rendering.