
MoveIt 任务构造器
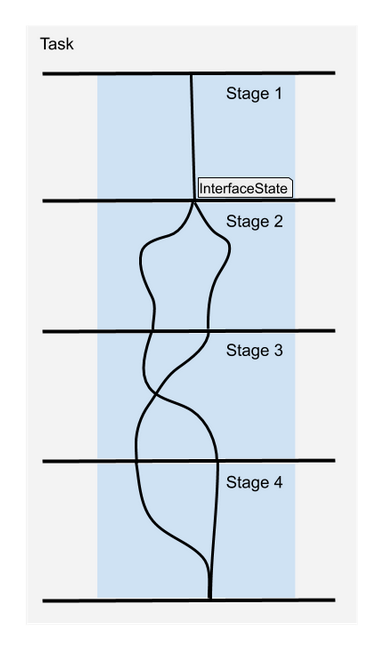
MoveIt 任务构造器(MoveIt Task Constructor,MTC)框架旨在将复杂的规划任务分解为多个相互依赖的子任务,并使用 MoveIt 来求解这些子任务。子任务之间的信息通过 InterfaceState 对象传递。
MTC 阶段(Stages)
Section titled “MTC 阶段(Stages)”MTC 阶段(Stage)是任务执行流水线中的一个组件或步骤。阶段可以按任意顺序排列,其层级结构仅受各阶段类型的限制,且排列顺序还受结果传递方向的约束。
根据结果的流向,阶段分为三种类型:
-
Generators
-
Propagators
-
Connectors
生成器阶段(Generator Stage)
Section titled “生成器阶段(Generator Stage)”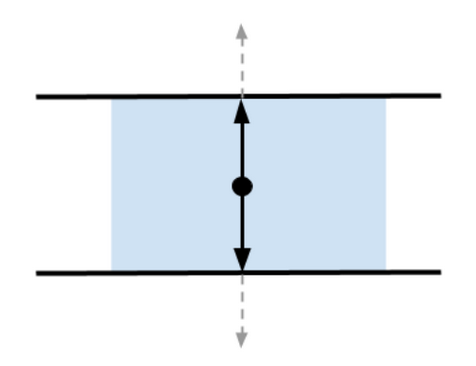
生成器阶段不从相邻阶段接收输入,而是自行计算结果,并沿两个方向——向前和向后——传递结果。MTC 任务的执行从生成器阶段开始。最重要的生成器阶段是 CurrentState,它获取当前机器人状态作为规划流水线的起点。
监控生成器(Monitoring Generator)是一种特殊的生成器,它会监控另一个(不相邻的)阶段的解,并利用这些解进行规划。一个典型的例子是 GeneratePose:它通常监控 CurrentState 或 ModifyPlanningScene 阶段。通过监控 CurrentState 的解,GeneratePose 阶段可以找到需要在其周围生成位姿的对象或坐标系。
关于 MTC 提供的生成器阶段的更多信息,请参阅 生成阶段。
传播阶段(Propagating Stage)
Section titled “传播阶段(Propagating Stage)”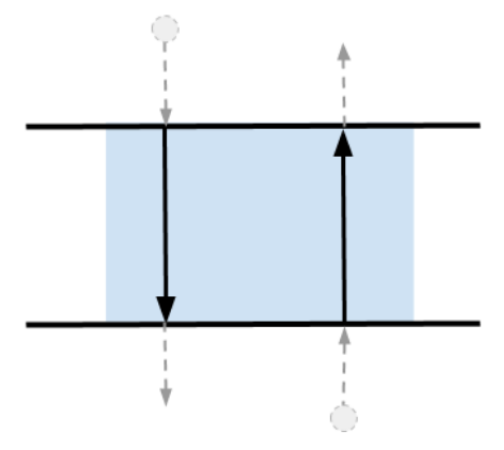
传播器(Propagator)从一个相邻状态接收解,求解问题,然后将结果传播给另一侧的相邻状态。根据实现的不同,该阶段可以向前、向后或双向传递解。传播阶段的一个典型例子是相对于某个位姿移动(MoveRelative),通常用于接近要抓取的物体。
关于 MTC 提供的传播阶段的更多信息,请参阅 传播阶段。
连接阶段(Connecting Stage)
Section titled “连接阶段(Connecting Stage)”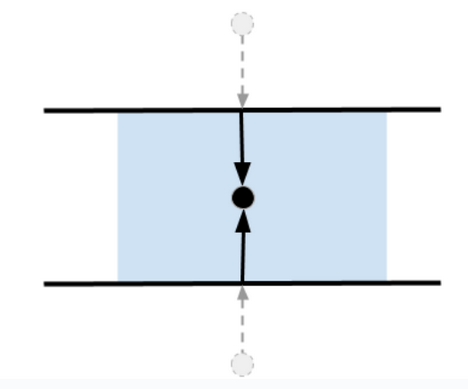
连接器(Connector)不传播任何结果,而是尝试连接由相邻阶段提供的起始输入和目标输入。连接阶段通常用于求解起始状态与目标状态之间的可行轨迹。
关于 MTC 提供的连接阶段的更多信息,请参阅 连接阶段。
包装器(Wrapper)
Section titled “包装器(Wrapper)”包装器封装另一个阶段,以修改或过滤其结果。一个典型的例子是将 ComputeIK 包裹在 GenerateGraspPose 阶段外层:GenerateGraspPose 阶段会产生笛卡尔位姿解,而在其外层包裹 ComputeIK 后,即可利用这些笛卡尔位姿解来计算逆运动学解(即生成机器人到达这些位姿所需的关节状态配置)。
关于 MTC 提供的包装器的更多信息,请参阅 包装器。
MTC 容器(Containers)
Section titled “MTC 容器(Containers)”MTC 框架支持使用容器对阶段进行层级化组织,既支持串行组合,也支持并行组合。MTC 容器有助于组织阶段的执行顺序。从编程角度讲,可以在一个容器内再嵌套另一个容器。
当前可用的容器类型:
-
Serial
-
Parallel
串行容器(Serial Container)
Section titled “串行容器(Serial Container)”串行容器将阶段线性组织起来,仅将端到端的完整解视为最终结果。MTC 任务默认以串行容器存储。
并行容器(Parallel Container)
Section titled “并行容器(Parallel Container)”并行容器将一组阶段组合起来,以规划备选解决方案。
关于并行容器的更多信息,请参阅 并行容器。
初始化 MTC 任务
Section titled “初始化 MTC 任务”顶层规划问题对应一个 MTC 任务(Task),由阶段(Stage)指定的子问题则被添加到 MTC 任务对象中。
auto node = std::make_shared<rclcpp::Node>(); auto task = std::make_unique<moveit::task_constructor::Task>(); task->loadRobotModel(node); // Set controllers used to execute robot motion. If not set, MoveIt has controller discovery logic. task->setProperty("trajectory_execution_info", "joint_trajectory_controller gripper_controller");向 MTC 任务添加容器和阶段
Section titled “向 MTC 任务添加容器和阶段”向 MTC 任务添加阶段:
auto current_state = std::make_unique<moveit::task_constructor::stages::CurrentState>("current_state"); task->add(std::move(current_state));容器派生自 Stage,因此可以用同样的方式向 MTC 任务添加容器:
auto container = std::make_unique<moveit::task_constructor::SerialContainer>("Pick Object"); // TODO: Add stages to the container before adding the container to MTC task task->add(std::move(container));设置规划求解器
Section titled “设置规划求解器”涉及运动规划的阶段需要配置求解器。
MTC 中可用的求解器:
-
PipelinePlanner- 使用 MoveIt 的规划流水线 -
JointInterpolation- 在起始与目标关节状态之间进行插值,不支持复杂运动。 -
CartesianPath- 使末端执行器在笛卡尔空间中沿直线运动。
初始化求解器的代码示例:
const auto mtc_pipeline_planner = std::make_shared<moveit::task_constructor::solvers::PipelinePlanner>( node, "ompl", "RRTConnectkConfigDefault"); const auto mtc_joint_interpolation_planner = std::make_shared<moveit::task_constructor::solvers::JointInterpolationPlanner>(); const auto mtc_cartesian_planner = std::make_shared<moveit::task_constructor::solvers::CartesianPath>();这些求解器将被传入 MoveTo、MoveRelative 和 Connect 等阶段。
每个 MTC 阶段都有可配置的属性,例如规划组、超时时间、目标状态等。可以使用以下函数设置不同类型的属性:
void setProperty(const std::string& name, const boost::any& value);子阶段可以轻松继承父阶段的属性,从而减少配置开销。
阶段的成本计算器
Section titled “阶段的成本计算器”CostTerm 是计算 MTC 阶段解决方案成本的基础接口。
MTC 中可用的 CostTerm 实现:
-
Constant- 为每个解决方案添加一个恒定成本 -
PathLength- 成本取决于路径长度,可为不同关节设置权重 -
TrajectoryDuration- 成本取决于整条轨迹的执行时长 -
TrajectoryCostTerm- 仅作用于 SubTrajectory 解决方案的成本项 -
LambdaCostTerm- 传入 lambda 表达式来计算成本 -
DistanceToReference- 成本取决于到参考点的加权关节空间距离 -
LinkMotion- 成本取决于某个连杆的笛卡尔轨迹长度 -
Clearance- 成本为到碰撞距离的倒数
使用 LambdaCostTerm 设置 CostTerm 的示例代码:
stage->setCostTerm(moveit::task_constructor::LambdaCostTerm( [](const moveit::task_constructor::SubTrajectory& traj) { return 100 * traj.cost(); }));MTC 提供的所有阶段都有默认的成本项。产生轨迹作为解决方案的阶段通常使用路径长度来计算成本。
规划并执行 MTC 任务
Section titled “规划并执行 MTC 任务”规划 MTC 任务将返回一个 MoveItErrorCode。请参阅 MoveItErrorCodes.msg 了解不同的错误类型。如果规划成功,plan 函数将返回 moveit_msgs::msg::MoveItErrorCodes::SUCCESS。
auto error_code = task.plan()规划完成后,提取第一个成功的解决方案并将其传递给执行函数。这将创建一个 execute_task_solution 动作客户端。动作服务器位于 MTC 提供的 execute_task_solution_capability 插件中,该插件扩展了 MoveGroupCapability:它根据 MTC 解决方案构建一个 MotionPlanRequest,并使用 MoveIt 的 PlanExecution 来驱动机器人。
auto result = task.execute(*task.solutions().front());更多信息链接
Section titled “更多信息链接”关于如何使用 MTC 创建拾放(Pick and Place)流水线,请参阅此 教程。
以下链接包含了 MTC 提供的阶段和容器的更多信息: