
Iron 迁移指南
从 ROS 2 Iron 迁移到 Jazzy 时,引入了大量稳定性改进,此处不一一赘述。
BehaviorTree.CPP 升级到 4.5+ 版本
Section titled “BehaviorTree.CPP 升级到 4.5+ 版本”版本从 3.8 升级到 4.5 后,用户需要相应更新 XML 和源代码。
更多细节请参阅此页面,主要变化如下:
- XML 必须更改。这个 python 脚本可以提供帮助。
SubTrees的语法已经改变,请改用SubTreePlus语法。- 如果你创建了自定义的 ControlNode 或 DecoratorNode,你必须处理子节点返回
BT::NodeStatus::SKIPPED的情况。
为命令新增 TwistStamped 选项
Section titled “为命令新增 TwistStamped 选项”新增参数 enable_stamped_cmd_vel,适用于所有 cmd_vel 及相关话题的发布器和订阅器。开启后可用 TwistStamped 消息替代 Twist 消息,使速度命令附带坐标系和时间戳信息。该参数目前默认为 false 以保持向后兼容,但后续计划与 Gazebo、ROS 2 Control 等项目协同,将 TwistStamped 设为默认行为。
在碰撞监控器中新增 VelocityPolygon
Section titled “在碰撞监控器中新增 VelocityPolygon”PR #3708 在碰撞监控器(Collision Monitor)中新增了 VelocityPolygon 类型,允许用户设置多个多边形来覆盖不同速度范围内的机器人轮廓。例如,可为旋转、前进或后退分别配置不同多边形。碰撞监控器会根据机器人当前速度匹配相应的子多边形,用于碰撞检查。教程请参阅配置带 VelocityPolygon 的碰撞监控器。
更改碰撞监控器中多边形点参数的格式
Section titled “更改碰撞监控器中多边形点参数的格式”PR #4020 将 Polygon points 参数的格式从 vector<double> 改为 string,使碰撞监控器(Collision Monitor)和 Costmap_2D 之间的多边形描述更加统一。现在可用字符串定义多边形顶点,结构为 vector<vector<double>>,例如 "[[p1.x, p1.y], [p2.x, p2.y], [p3.x, p3.y],...]",至少需描述 4 个点。方形多边形示例如下:
PolygonFront: type: "polygon" points: "[[0.3, 0.3], [0.3, -0.3], [0.0, -0.3], [0.0, 0.3]]" action_type: "none" min_points: 4 visualize: True polygon_pub_topic: "polygon_front"引入软实时动作服务器
Section titled “引入软实时动作服务器”PR #3914 为控制器服务器(Controller Server)添加了软实时优先级,以更好地保障时间敏感代码的资源供给。Simple Action Server 新增 realtime 输入字段,并通过 Controller Server 的 use_realtime_priority 参数暴露。开启后,控制器的执行线程会获得比系统其他部分更高的优先级,以满足调度截止时间要求。使用该功能需在 /etc/security/limits.conf 中添加以下内容,授予用户空间提升优先级的权限。目前仅在 Controller Server 中启用(其执行线程对调度优先级敏感),但将来如有需要也可扩展到其他线程。
<username> soft rtprio 99<username> hard rtprio 99碰撞监控器和速度平滑器(Velocity Smoother)也新增了 use_realtime_priority 参数。
opennav_coverage 项目
Section titled “opennav_coverage 项目”新增元包(metapackage):opennav_coverage,其中包含完整的覆盖(coverage)导航器插件、行为树节点、行为树演示,以及基于 Fields2Cover 的覆盖规划服务器。更多详情请参阅该项目。长期计划是纳入 Nav2,但 Fields2Cover 尚有一些功能缺失,需待其补齐后才能集成到主项目中。
如果你希望直接在 Nav2 中看到覆盖规划,请考虑为此处描述的尚待实现的功能做出贡献。
opennav_docking 项目
Section titled “opennav_docking 项目”新增元包:opennav_docking,其中包含完整的自动充电停靠框架、行为树节点、插件和演示,能够以通用、可复用的方式为各类机器人对接各类充电桩。该项目已直接集成到 Nav2 技术栈中(即 nav2_docking)。
使用教程请参阅使用停靠功能(Docking)。感谢 NVIDIA 赞助此包。
引入新的多机器人 Bringup 启动
Section titled “引入新的多机器人 Bringup 启动”PR #3572 引入了新的 tb3 多机器人 bringup 方式。仿真中使用 cloned_tb3_simulation_launch.py 启动文件,通过 nav2_multirobot_param_all.yaml 中的相同参数启动多个机器人,各机器人通过 Launch 参数中指定的命名空间实现隔离。原有的 multi_tb3_simulation_launch.py 被 unique_tb3_simulation_launch.py 取代,后者可用 nav2_multirobot_params_<N>.yaml 配置文件启动多个独立的机器人实例。
Voxel 和障碍物图层的新选项
Section titled “Voxel 和障碍物图层的新选项”PR #3612 为 Voxel 和障碍物图层的 combination_method 参数新增了 MaxWithoutUnknownOverwrite 选项,用于确保静态地图作为信息的主要来源,有效防止机器人穿过静态地图中不存在的区域。
use_interpolation RPP 参数已弃用
Section titled “use_interpolation RPP 参数已弃用”经过大量用户的多轮测试,现已弃用 use_interpolation 参数——该功能始终默认开启且无法禁用。在所有场景下,它都能有效改善速度平滑度和整体跟踪质量。
MPPI Goal Critic 的变更
Section titled “MPPI Goal Critic 的变更”MPPI Goal critic 的公式已调整,使其在接近目标时更好地保持速度,而非过早大幅减速。同时改进了权重的利用方式,使减速程度的调节更加自然。此变更涉及将 threshold_to_consider 调整为与预测时域(例如 samples dt max speed)一致,使 goal critic 和 path follower critic 之间能够平滑交接,无需减速。
MPPI Path Angle Critic 的变更
Section titled “MPPI Path Angle Critic 的变更”MPPI 的 Path Angle critic 新增了 mode 设置,可根据机器人期望的行为特征调整策略。此前它会惩罚与机器人前进朝向偏差较大的路径朝向,以引导机器人在路径方向急剧变化处及时转向。这仍是默认行为(mode: 0),但现在还支持其他模式。
mode: 1:根据前进朝向或相反朝向(用于倒车)设置路径相对方向的惩罚,使对称机器人能在某一方向不可取时实现真正的双向运动。它仅依据路径相对于机器人的点来决定激励哪个方向。
mode: 2:当路径来自 Smac 规划器或平滑器服务器算法(运动学可行路径)时,改用路径本身的朝向。这样遵循的是全局规划的朝向,而不仅仅基于路径的相对点。对于高度受限环境中的非圆形机器人尤为有用——在这些环境中改变方向的机会有限,必须遵循全局路径的朝向才能以所需朝向到达目标。
MPPI 方向性路径处理的变更
Section titled “MPPI 方向性路径处理的变更”MPPI 的 Path Align Critic 和 Path Handler 现在可以选择利用路径的朝向信息,仅在可行规划器请求时才强制控制器改变方向。当 enforce_path_inversion 为 true 时,路径处理器会将路径修剪到方向首次改变的位置,强制控制器规划到反转点,待进入容差范围后再设置路径的其余部分。Path Align Critic 还包含参数 use_path_orientations,可与之配合使用,激励对齐包含朝向信息的路径——在请求时更好地实现路径反转,同时在未请求时不执行反转。
完整信息请参阅 MPPI 的配置指南。
新增 MPPI Cost Critic
Section titled “新增 MPPI Cost Critic”与 ObstacleCritic 类似,CostCritic 是另一种避障 critic 替代方案,适用于 ObstacleCritic 效果不理想的场景。该 critic 使用代价地图中的膨胀代价(inflated cost)来评分,而非像 ObstaclesCritic 那样使用到障碍物的距离。详情请参阅配置指南。
MPPI 加速
Section titled “MPPI 加速”Jazzy 中的新特性:经过数周的优化工作,MPPI 速度提升了 45%。
移动错误码枚举
Section titled “移动错误码枚举”PR #3693 将枚举错误码从目标(goal)部分移到结果(result)部分。
参数文件中的替换(substitution)
Section titled “参数文件中的替换(substitution)”参数文件中启用了替换(substitution)。例如,你可以这样写:
bt_navigator: ros__parameters: default_nav_to_pose_bt_xml: $(find-pkg-share my_package)/behavior_tree/my_nav_to_pose_bt.xml关于替换语法的更多信息,请参阅此处。
允许行为服务器插件访问动作结果
Section titled “允许行为服务器插件访问动作结果”PR #3704 允许行为服务器插件访问和修改动作结果。
Smac 规划器调试参数更名
Section titled “Smac 规划器调试参数更名”debug_visualizations 取代了 Hybrid-A* 中的 viz_expansions 参数,以反映现在还会发布足迹调试信息。
Smac 规划器接近目标时的捷径(shortcutting)解决方案
Section titled “Smac 规划器接近目标时的捷径(shortcutting)解决方案”PR #3962 在 Humble 中 analytic_expansion_max_length 的基础上新增了参数 analytic_expansion_max_cost 和 analytic_expansion_max_cost_override,进一步限制接近目标时靠近障碍物的路径捷径。其中最大代价参数(默认 200)用于判断扩展是否比预期更靠近障碍物。当扩展距离目标非常近且 analytic_expansion_max_cost_override 为 false 时,可能覆盖此约束——这是为了在必要时找到可行的路径解。该 PR 还引入了额外的解析扩展评分逻辑和边缘情况处理,通过类似的启发式函数来提高路径质量。
新增 GPS 航点跟随服务器
Section titled “新增 GPS 航点跟随服务器”此 PR #2814 为 nav2_waypoint_follower 新增了 follow_gps_waypoints 动作服务器。该服务器接受一组 GPS 目标(而非笛卡尔坐标目标),并支持 nav2_waypoint_follower 的所有其他功能。配套教程见 navigation2_tutorials 的 PR 70,可在本网站的 General Tutorials 目录中找到。
Smac Planner Hybrid-A* 新特性
Section titled “Smac Planner Hybrid-A* 新特性”新增特性包括 allow_primitive_interpolation(允许在搜索集合中加入更多基元)、use_quadratic_cost_penalty(影响遍历和启发式函数中的代价惩罚顺序),以及 downsample_obstacle_heuristic(可选不对障碍物启发式的代价地图进行降采样)。默认行为保持不变。如需使用这些新特性,请参阅 Smac Planner Hybrid-A* 的配置指南。
nav2_collision_monitor 中的新节点:Collision Detector
Section titled “nav2_collision_monitor 中的新节点:Collision Detector”此 PR #3500 为 nav2_collision_monitor 引入了新节点:碰撞检测器(Collision Detector)。其工作原理与碰撞监控器(Collision Monitor)类似,但不会影响机器人速度。它仅通过 collision_detector_state 话题发布消息,报告在配置的多边形内是否检测到来自配置数据源的数据,供外部模块使用(例如在碰撞时切换 LED 或触发声音警报)。
在碰撞监控器/检测器中动态启用/禁用数据源和多边形
Section titled “在碰撞监控器/检测器中动态启用/禁用数据源和多边形”此 PR #3825 新增了在碰撞监控器/检测器(Collision Monitor/Detector)中动态启用/禁用数据源和多边形的能力。
暴露动作服务器的结果超时
Section titled “暴露动作服务器的结果超时”此 PR #3787 为所有具有动作服务器的节点暴露了结果超时参数。原因是 rcl 的PR #1012 引入了一项变更:如果结果未在 10 秒内产生,动作服务器将丢弃目标句柄(此前默认值为 15 分钟)。由于 Nav2 中某些动作可能需要超过 10 秒才能完成,用户现可通过 action_server_result_timeout 参数设置该值——在 bt_navigators 和 waypoint_follower 中默认为 15 分钟,在其他节点中默认为 10 秒。
RewrittenYaml 可以向 YAML 添加新参数
Section titled “RewrittenYaml 可以向 YAML 添加新参数”Nav2 launch 脚本中广泛使用的 RewrittenYaml 现在不仅能替换原始 YAML 中已有的 ROS 参数,还能添加 YAML 中不存在的新参数。当然,这些参数必须在目标 ROS 节点中声明,否则运行时不会处理。此时参数应以点分隔的绝对路径表示。例如,FollowPath 节点的 prune_distance 参数重写在 RewrittenYaml() 的 param_rewrites 字典中写为 'controller_server.ros__parameters.FollowPath.prune_distance': '1.0'。该变更随 PR #3785 引入。
Simple Commander API 支持多机器人命名空间
Section titled “Simple Commander API 支持多机器人命名空间”Simple Navigator API 现在通过构造函数中的 namespace 字段支持多机器人命名空间,可指定某个机器人或系统的 Nav2 技术栈命名空间。详见此 PR。
更改 wait_action 节点中 duration 的类型
Section titled “更改 wait_action 节点中 duration 的类型”此 PR #3871 将 wait_action 节点中 duration 变量的类型从 int 改为 double,使 wait_action 支持浮点值。
所需变换不可用时代价地图激活失败
Section titled “所需变换不可用时代价地图激活失败”此 PR #3866 为代价地图新增了参数 initial_transform_timeout。如果在此超时时间内,机器人基坐标系(base frame)到全局坐标系的变换仍不可用,代价地图的激活将失败。
子树获得共享资源
Section titled “子树获得共享资源”PR #3911 赋予 BT.CPP 中所有子树与主树相同的共享资源(节点、共享超时等)。
碰撞监控器:新增看门狗机制(默认阻塞行为)
Section titled “碰撞监控器:新增看门狗机制(默认阻塞行为)”PR #3880 新增了基于 source_timeout 参数的看门狗机制:如果数据源尚未发布数据,或在 source_timeout 参数设定的时间内未收到新数据,或无法将数据变换到基坐标系,则会停止机器人。source_timeout 参数现在可以按数据源单独设置:如果某个数据源未设置 source_timeout,则使用节点的 source_timeout 参数值。
此外,可以通过设置 source_timeout: 0.0 来禁用此看门狗机制。
BtActionServer:使用原生库 haltTree()
Section titled “BtActionServer:使用原生库 haltTree()”PR #3950 将原先通过 BehaviorTreeEngine::haltAllActions 暂停行为树节点的方式,改为使用 BT.CPP 的原生方法 haltTree()。
此前,动作完成时仅活动的行为树节点会被暂停。变更后,所有行为树节点的 halt() 方法都会被调用。这对于需要在 halt() 中执行清理操作的场景(例如离开时关灯)非常方便。
同时还更新了 nav2_behavior_tree::BtActionServer::haltTree() 以使用相同方法。该方法在 Nav2 内部暂未使用,但对于外部用户(例如希望在抢占时暂停整棵行为树的用户)很有用。
从 2 个行为树节点中移除全局坐标系
Section titled “从 2 个行为树节点中移除全局坐标系”从 RemovePassedGoals 和 GoalReached 行为树节点中移除了全局坐标系(Global Frame),改用目标消息头(headers)的 frame_id 进行变换。
引入 CostmapUpdate.msg
Section titled “引入 CostmapUpdate.msg”PR #3965 引入了新消息类型 CostmapUpdate.msg,作为 Costmap.msg 的增量更新消息。此前每条消息都发送整个代价地图,而 CostmapUpdate.msg 只包含自上次更新以来发生变化的代价地图区域。Costmap.msg 仅在开始时发送一次,之后发送 CostmapUpdate.msg,类似于 OccupancyGrid.msg 和 OccupancyGridUpdate.msg 的行为模式。
要激活此功能,必须将 Costmap2D ROS 参数 always_send_full_costmap 设置为 false。
要订阅 Costmap.msg 和 CostmapUpdate.msg,建议使用 CostmapSubscriber 类。
整个技术栈使用节点时钟
Section titled “整个技术栈使用节点时钟”整个技术栈不再使用墙钟定时器(wall timer)或墙钟频率(wall rate),改用节点时钟。当 use_sim_time 为 true 时使用 ROS Time(仿真时钟),否则使用稳态时钟(steady clock)。
新的优雅运动控制器(Graceful Motion Controller)
Section titled “新的优雅运动控制器(Graceful Motion Controller)”PR #4021 为差速驱动机器人引入了一种新型控制器,它基于位姿跟随的运动学控制律,可生成平滑舒适的轨迹。
更多信息请参阅 configuring_graceful_motion_controller。
BT Navigator 中的插件库仅包含自定义节点
Section titled “BT Navigator 中的插件库仅包含自定义节点”Jazzy 中的新特性:plugin_lib_names 参数现在会隐式包含所有 Nav2 行为树节点,用户只需指定额外自定义的行为树插件即可。
用于选择规划器、控制器、目标检查器、进度检查器和平滑器的新 RViz 插件
Section titled “用于选择规划器、控制器、目标检查器、进度检查器和平滑器的新 RViz 插件”PR #4091 新增了一个 RViz 插件,用于实时选择规划器、控制器、目标检查器、进度检查器和平滑器。
该插件旨在方便开发人员对配置进行快速集成测试,而后再将机器人部署到实际应用中。
为实现组件的动态选择,所有相关行为树选择器节点均已被启用,并更新到了所有关联的行为树节点。
此处可以看到该插件的工作演示:
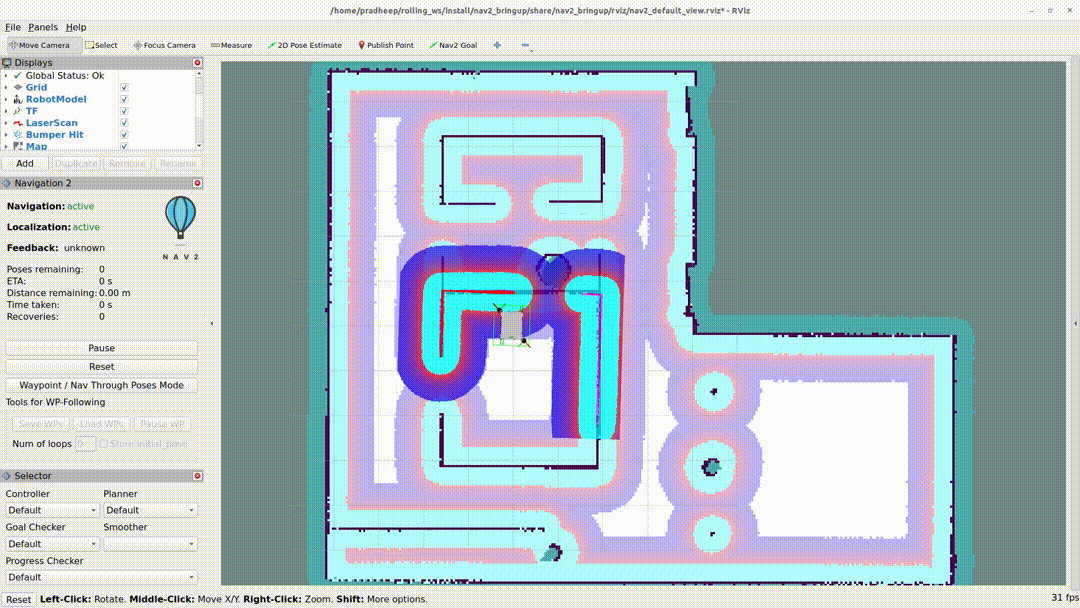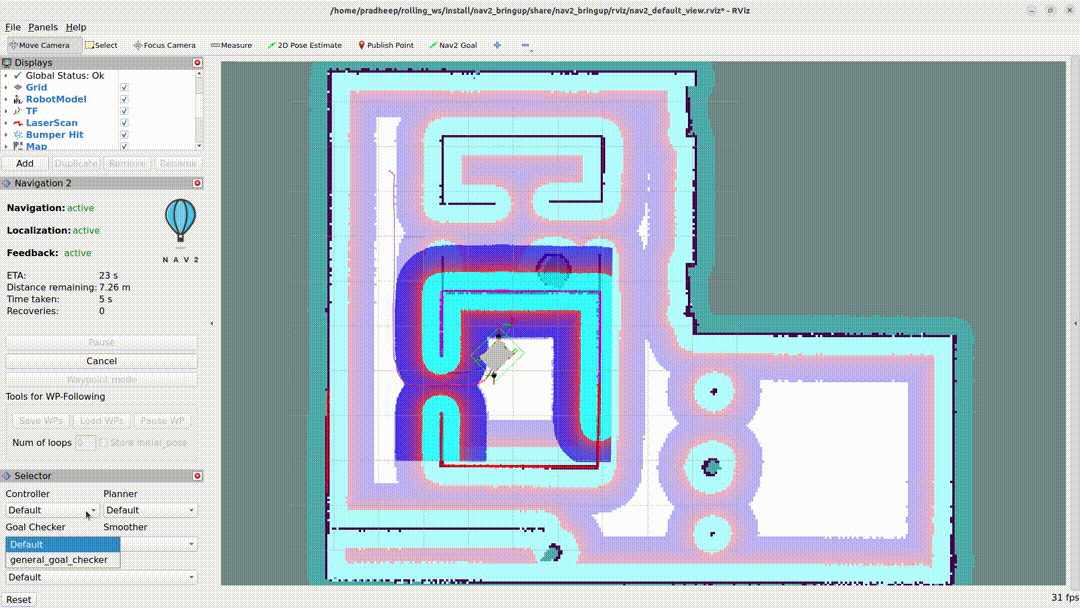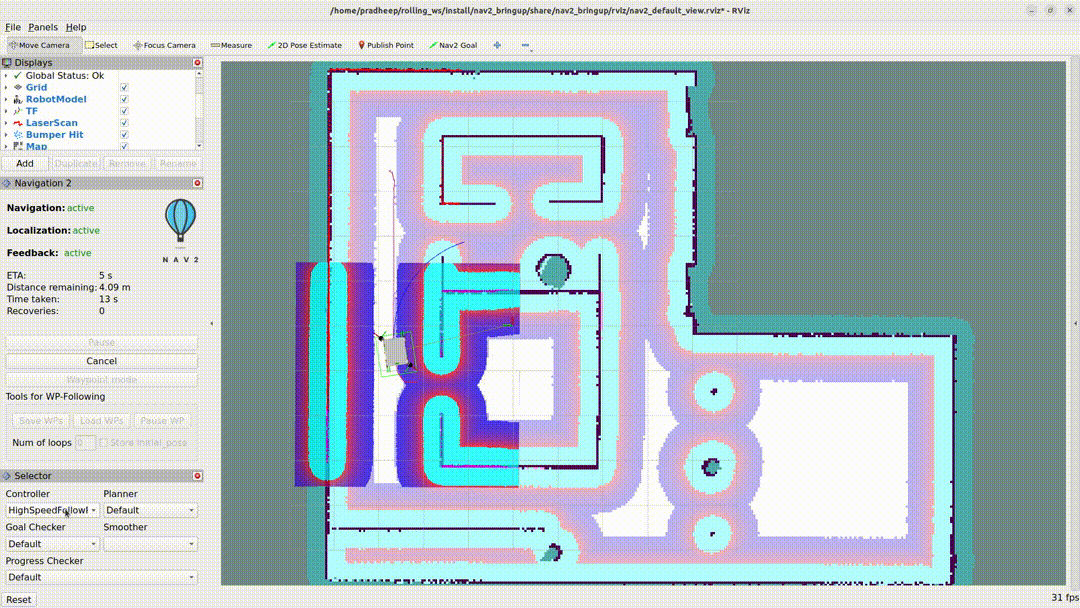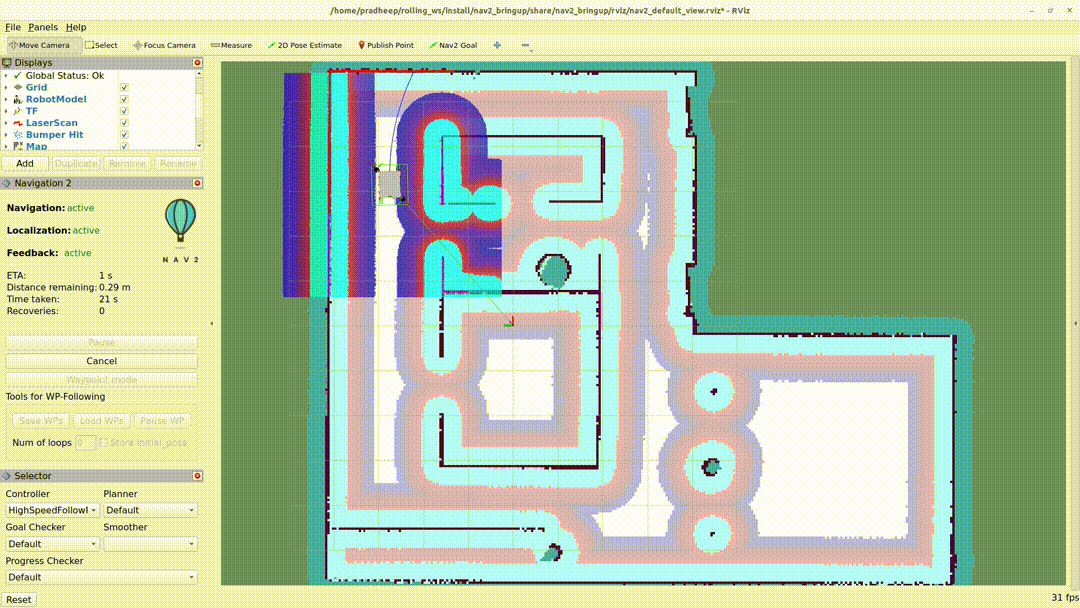
GIF 中可以看到两个 controller_id:FollowPath 和 HighSpeedFollowPath,默认使用行为树中定义的那个。其中 FollowPath 是默认的 controller_id,两者的区别在于 HighSpeedFollowPath 的最大速度更高,这在 GIF 中可以清楚看到。
警告:如果某个服务器不可用,则该特定组件的下拉列表将为空。
RPP 新增可选的 interpolate_curvature_after_goal 行为,并修复 use_rotate_to_heading 与 allow_reversing 之间的冲突
Section titled “RPP 新增可选的 interpolate_curvature_after_goal 行为,并修复 use_rotate_to_heading 与 allow_reversing 之间的冲突”PR #4140 新增了可选参数 interpolate_curvature_after_goal(默认 false),用于在目标点之后激活胡萝卜点(carrot)的插值,保持恒定的曲率前瞻距离,避免在路径末端生成角速度时出现不稳定。用于线速度计算的胡萝卜点保持不变。
插值基于路径最后两个位姿构成的向量朝向。因此当 interpolate_curvature_after_goal 为 true 时,长度为 1 的路径会被拒绝。该参数仅在 use_fixed_curvature_lookahead: true 时生效。
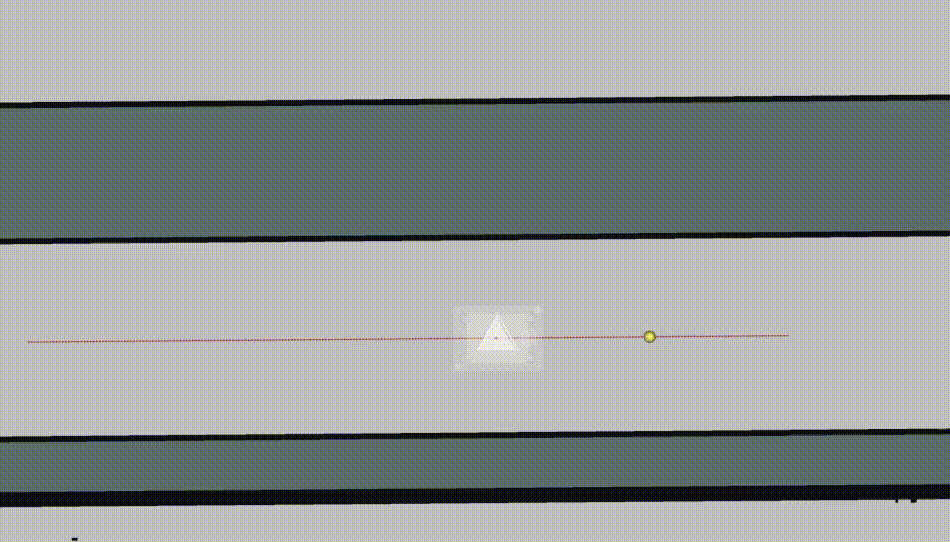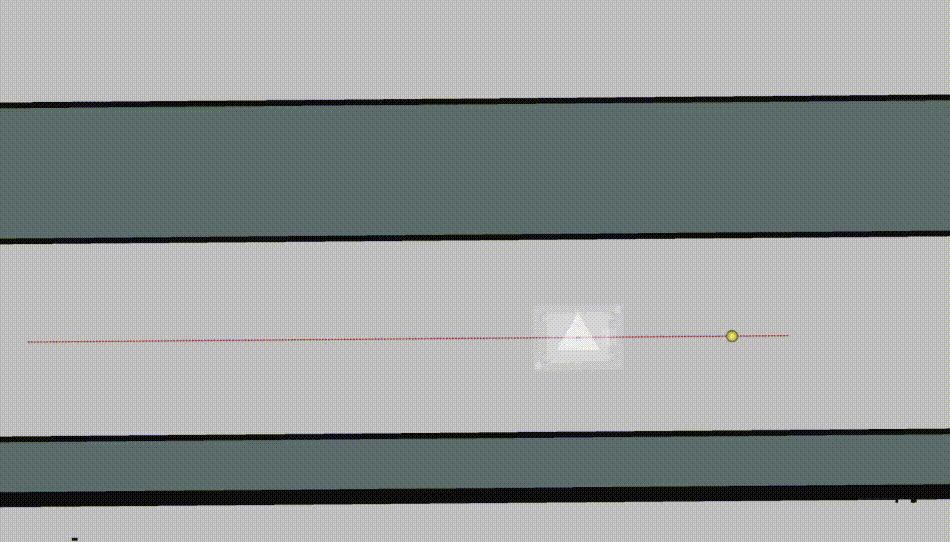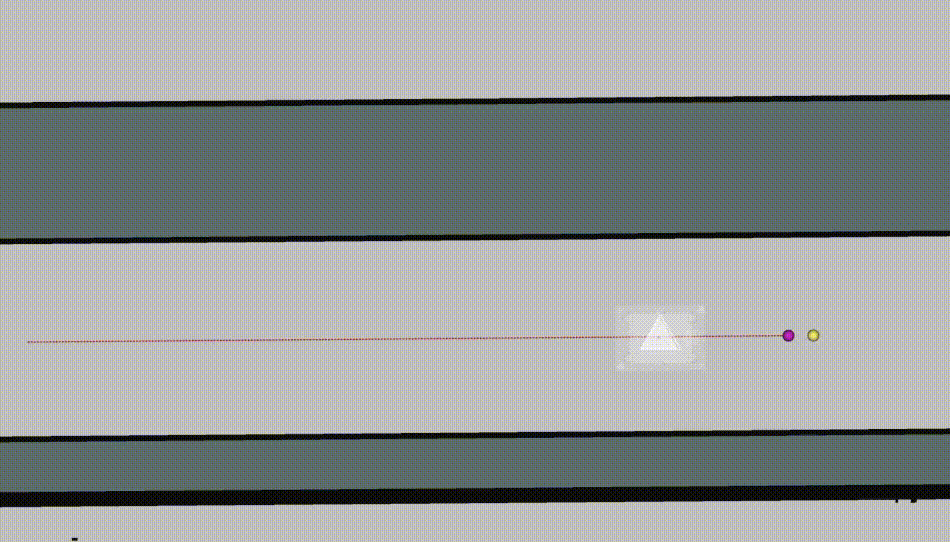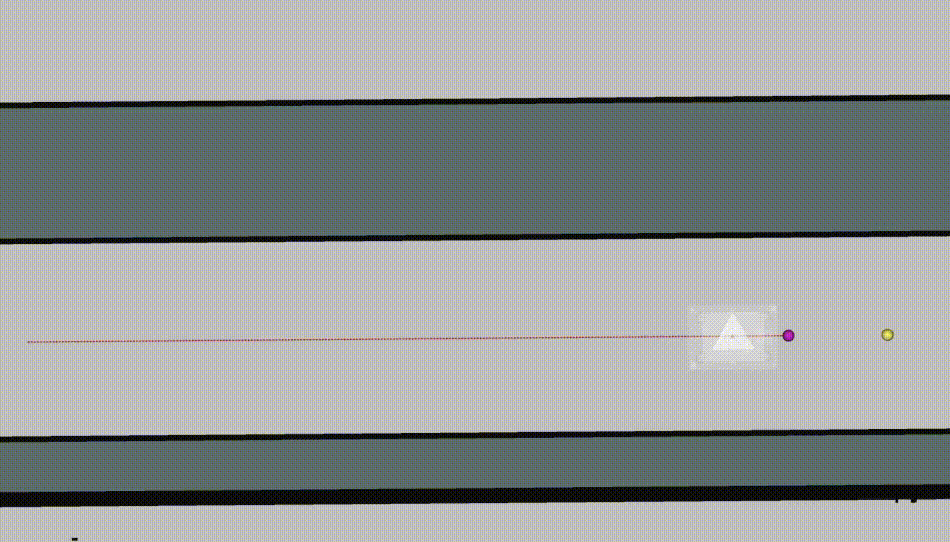
此外,use_rotate_to_heading 和 allow_reversing 之间的冲突已修复,现在 use_rotate_to_heading 可以在倒车时使用。
GlobalPlanner 的取消检查接口
Section titled “GlobalPlanner 的取消检查接口”PR #4148 为 GlobalPlanner 引入了新接口,允许取消当前的规划任务。此前即使目标已取消,规划器仍会继续规划;现在规划器可以检查目标是否已取消,并在取消时终止规划。GlobalPlanner::createPlan 的新接口:
virtual nav_msgs::msg::Path createPlan( const geometry_msgs::msg::PoseStamped & start, const geometry_msgs::msg::PoseStamped & goal, std::function<bool()> cancel_checker)该接口已在技术栈中的所有规划器上实现,可参考它们了解 cancel_checker 的用法示例(只需调用 cancel_checker() 即可)。Smac 和 Theta* 规划器新增了参数 terminal_checking_interval,表示以迭代次数为单位的取消或超时检查间隔。
BtActionServer/BtNavigator 新参数
Section titled “BtActionServer/BtNavigator 新参数”PR #4209 引入了布尔参数 always_reload_bt_xml:无论当前活动的 XML 是什么,都会重新加载所请求的行为树 XML 描述。这样在开发行为树 XML 期间无需重启动作服务器。
碰撞监控器新参数
Section titled “碰撞监控器新参数”PR #4207 引入了一个新的布尔参数 polygon_subscribe_transient_local(默认值为 false),用于设置多边形话题或足迹话题订阅的 QoS 持久性(durability)。
控制器新的优雅取消 API
Section titled “控制器新的优雅取消 API”PR #4136 为控制器引入了优雅取消 API。此前目标被取消时,控制器会立即停止机器人;新 API 允许控制器以更平滑的方式停车。该 API 已在 RegulatedPurePursuitController 中实现,新增参数 cancel_deceleration——目标取消时,控制器会以恒定减速度在继续跟踪路径的同时减速停车,而非急停。该 API 后续将推广到所有有加速度限制的控制器。
插件命名标准化为双冒号(::)
Section titled “插件命名标准化为双冒号(::)”PR #4220 将整个 Navigation2 包中的插件命名标准化为使用双冒号(::),取代了之前混用的斜杠(/)和双冒号。受影响的插件包括:
- Behavior Server:
nav2_behaviors::Spin、nav2_behaviors::BackUp、nav2_behaviors::DriveOnHeading、nav2_behaviors::Wait、nav2_behaviors::AssistedTeleop - Planner Server:
nav2_navfn_planner::NavfnPlanner、nav2_smac_planner::SmacPlanner2D、nav2_smac_planner::SmacPlannerHybrid、nav2_theta_star_planner::ThetaStarPlanner - Controller Server:
nav2_regulated_pure_pursuit_controller::RegulatedPurePursuitController、nav2_dwb_controller::DWBLocalPlanner - BT Navigator:
nav2_bt_navigator::NavigateToPoseNavigator、nav2_bt_navigator::NavigateThroughPosesNavigator
碰撞监控器:圆形多边形的动态半径
Section titled “碰撞监控器:圆形多边形的动态半径”PR #4226 为圆形多边形引入了参数 <polygon_name>.polygon_sub_topic。若未设置 <polygon_name>.radius,碰撞监控器节点会订阅话题 <polygon_name>.polygon_sub_topic(消息类型为 std_msgs/msg/Float32),并根据接收到的消息动态更新圆形多边形的半径。
Static Layer:新参数 footprint_clearing_enabled
Section titled “Static Layer:新参数 footprint_clearing_enabled”PR #4282 为静态图层引入了 footprint_clearing_enabled 参数,工作方式与障碍物图层和体素图层中的同名参数类似。设为 true 时,静态图层会清除机器人足迹内的代价地图栅格。默认值为 false,以保持原有行为。
生命周期节点:新增 bond_heartbeat_period 参数(并允许禁用 bond 机制)
Section titled “生命周期节点:新增 bond_heartbeat_period 参数(并允许禁用 bond 机制)”PR #4342 为生命周期节点新增了参数 bond_heartbeat_period,用于自定义 bond 机制的发布周期(在 /bond 话题上)。默认值为 0.1 秒。小于或等于 0.0 时禁用。
Rotation Shim 控制器:新参数 rotate_to_goal_heading
Section titled “Rotation Shim 控制器:新参数 rotate_to_goal_heading”PR #4332 为 rotation shim 控制器引入了 rotate_to_goal_heading 参数,允许在达到 XY 目标容差时重新接管控制,朝目标朝向进行旋转。有些控制器内部已实现此功能,但对于其他控制器来说,这是一个实用的选项。
MPPI 控制器:新增加速度约束
Section titled “MPPI 控制器:新增加速度约束”PR #4352 为 MPPI 控制器新增了参数 ax_max、ax_min、ay_max、az_max。这些参数将使 MPPI 控制器能够在指定的加速度约束内生成局部轨迹。
RegulatedPurePursuit 控制器(RPP):新参数 use_cancel_deceleration
Section titled “RegulatedPurePursuit 控制器(RPP):新参数 use_cancel_deceleration”PR #4441 为 regulated pure pursuit 控制器新增了参数 use_cancel_deceleration。该参数使控制器在目标被取消时,能够使用恒定减速度优雅地停止机器人,而不是立即停止。
清除传入位姿周围的代价地图
Section titled “清除传入位姿周围的代价地图”在 PR #5309 中,nav2_costmap_2d 包新增了一个服务,用于清除传入位姿周围的代价地图。
nav2_behavior_tree 包中的清除代价地图插件(clear costmap plugin)也新增了一个服务客户端。
这在以下场景中特别有用:由于目标位置的代价地图数据过时(通常在障碍物/光线追踪范围之外,且通常是由已经移走的动态障碍物造成)而导致规划器失败。这与清除整个代价地图的恢复行为不同——该功能支持定向清除,从而保留有用的地图数据。
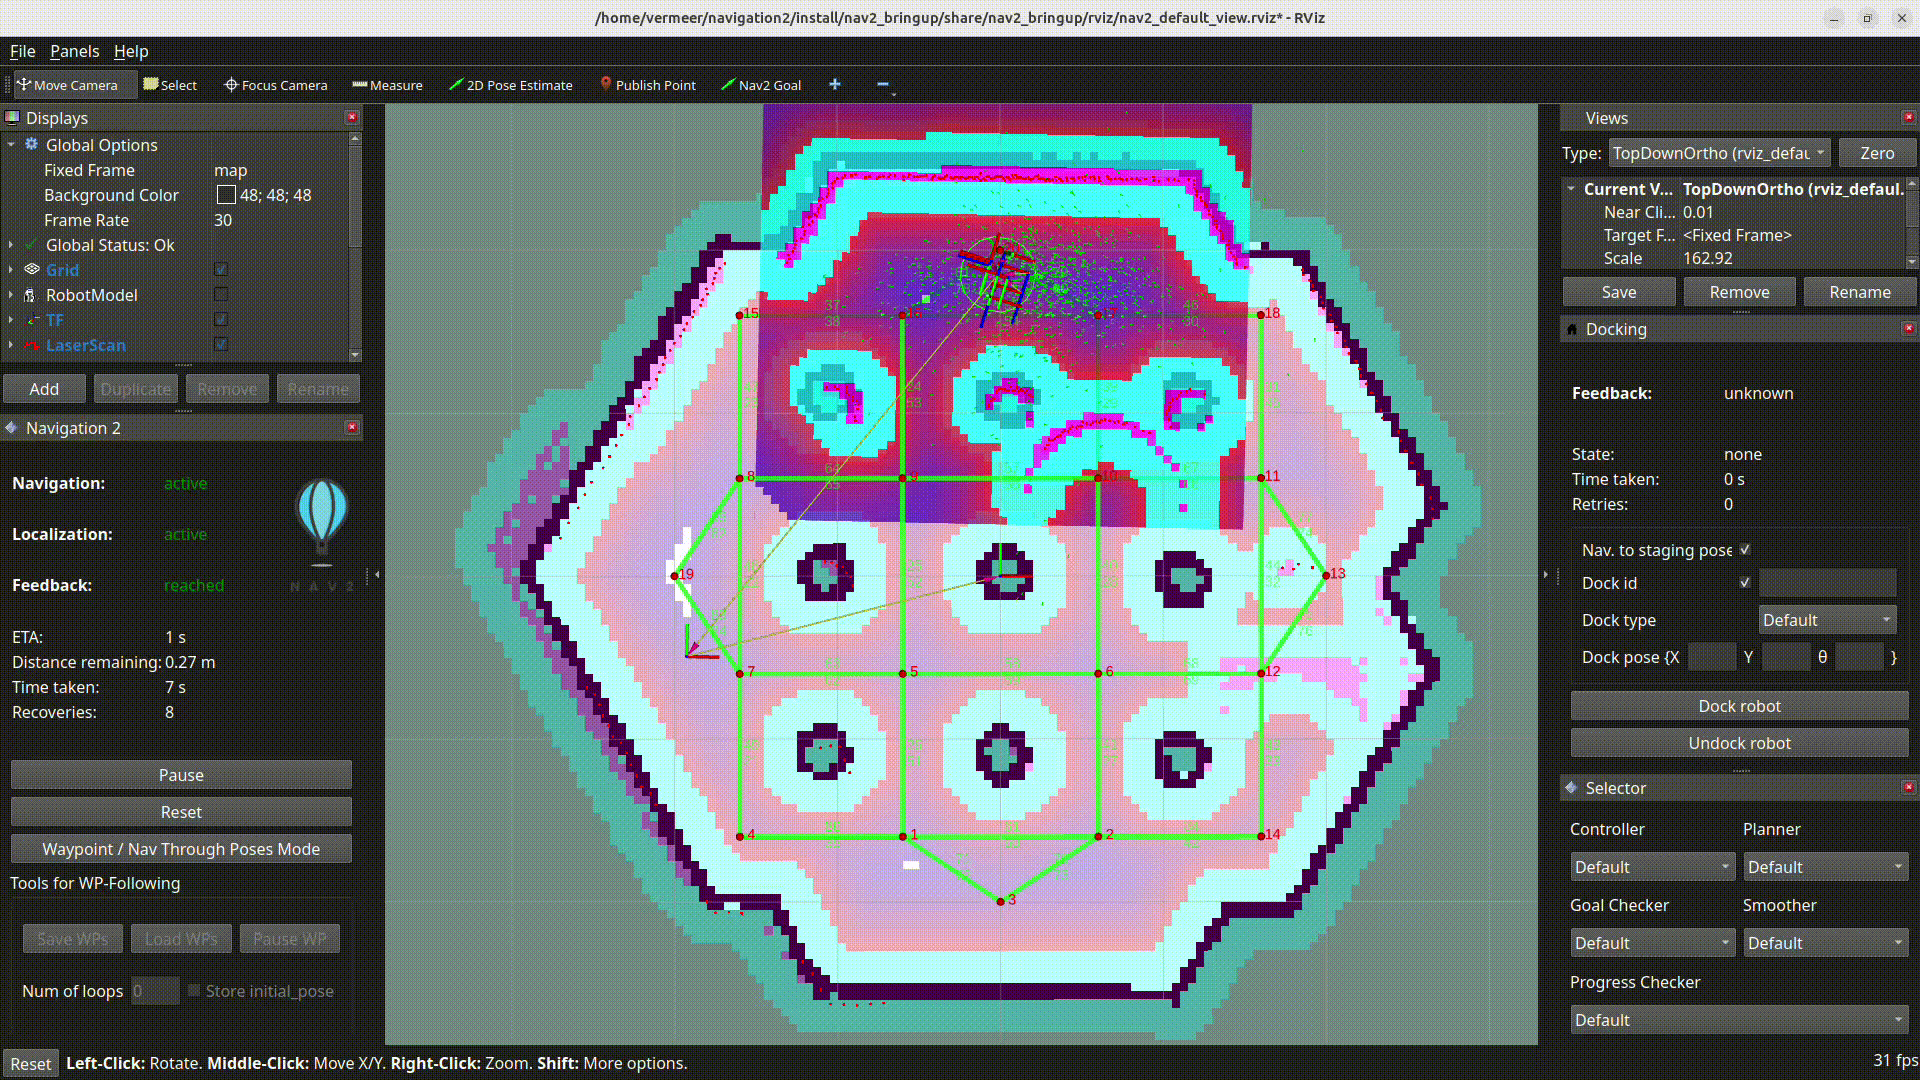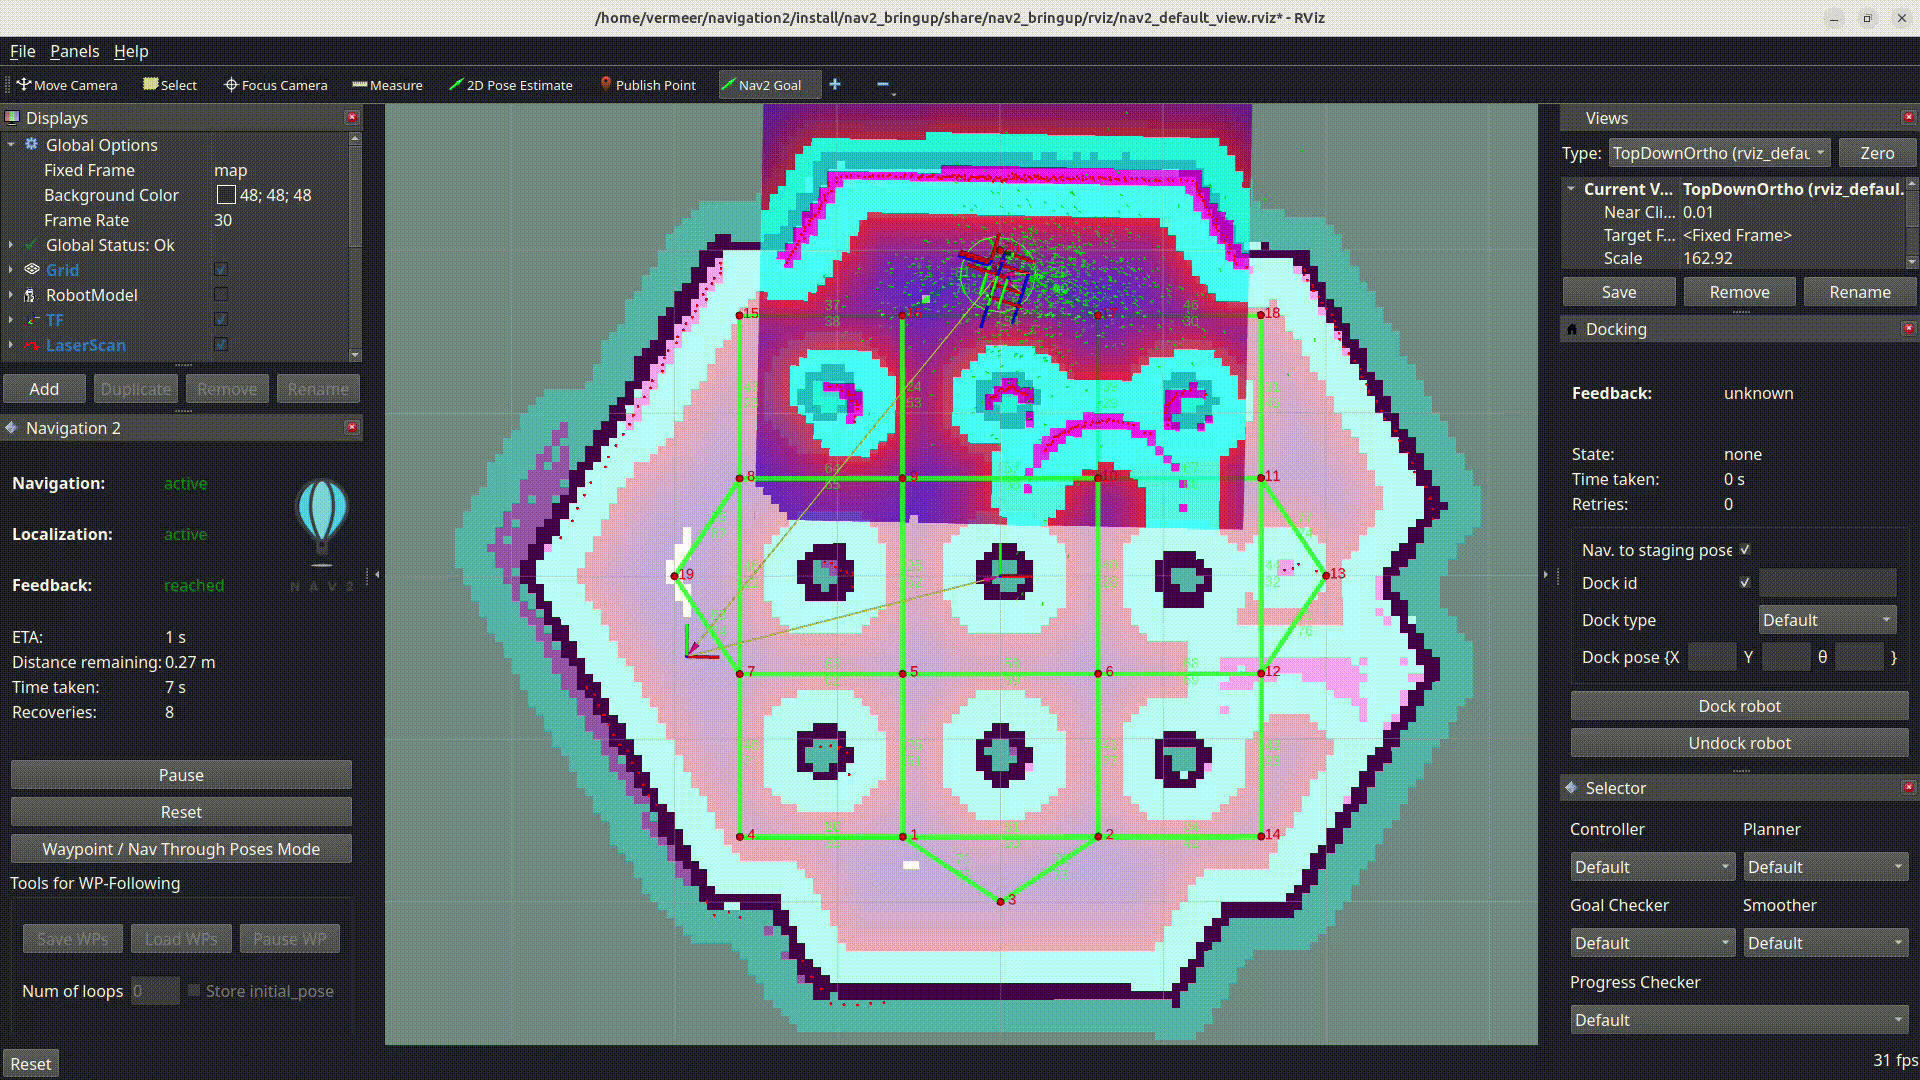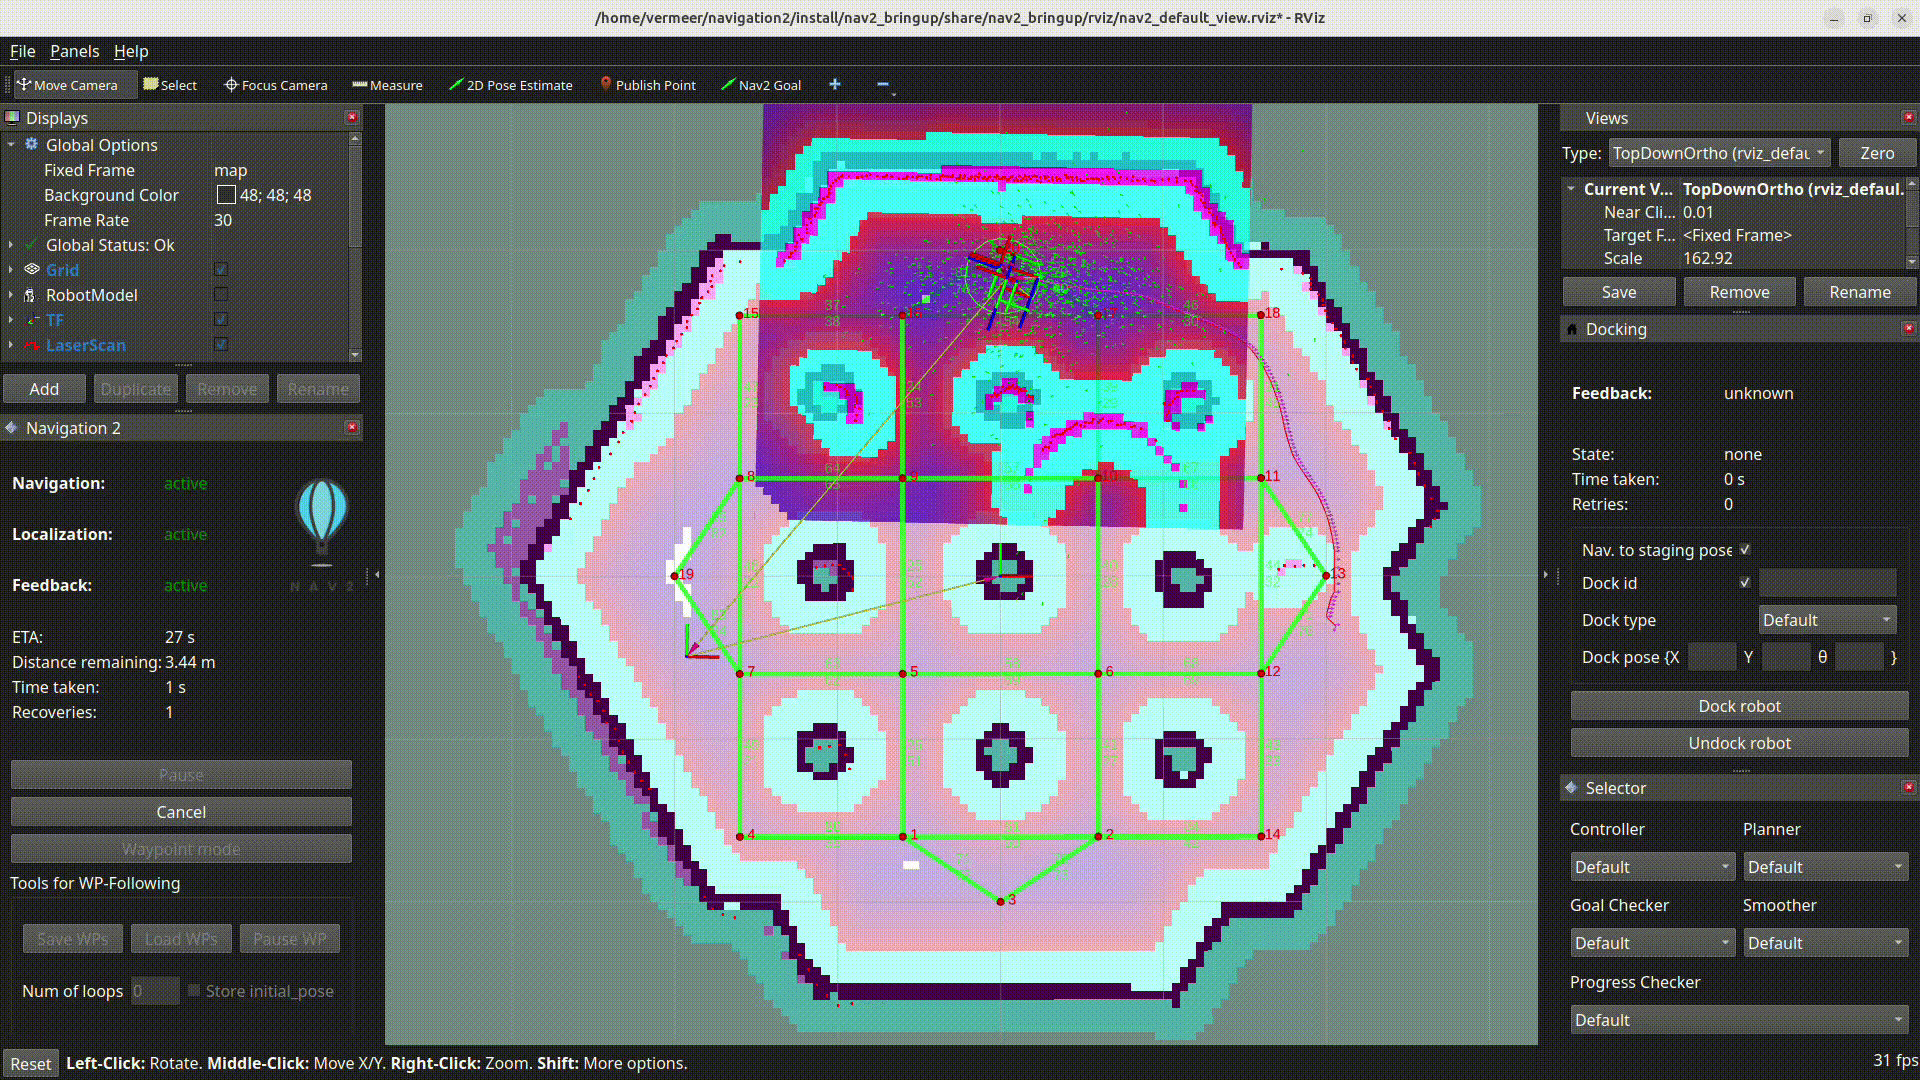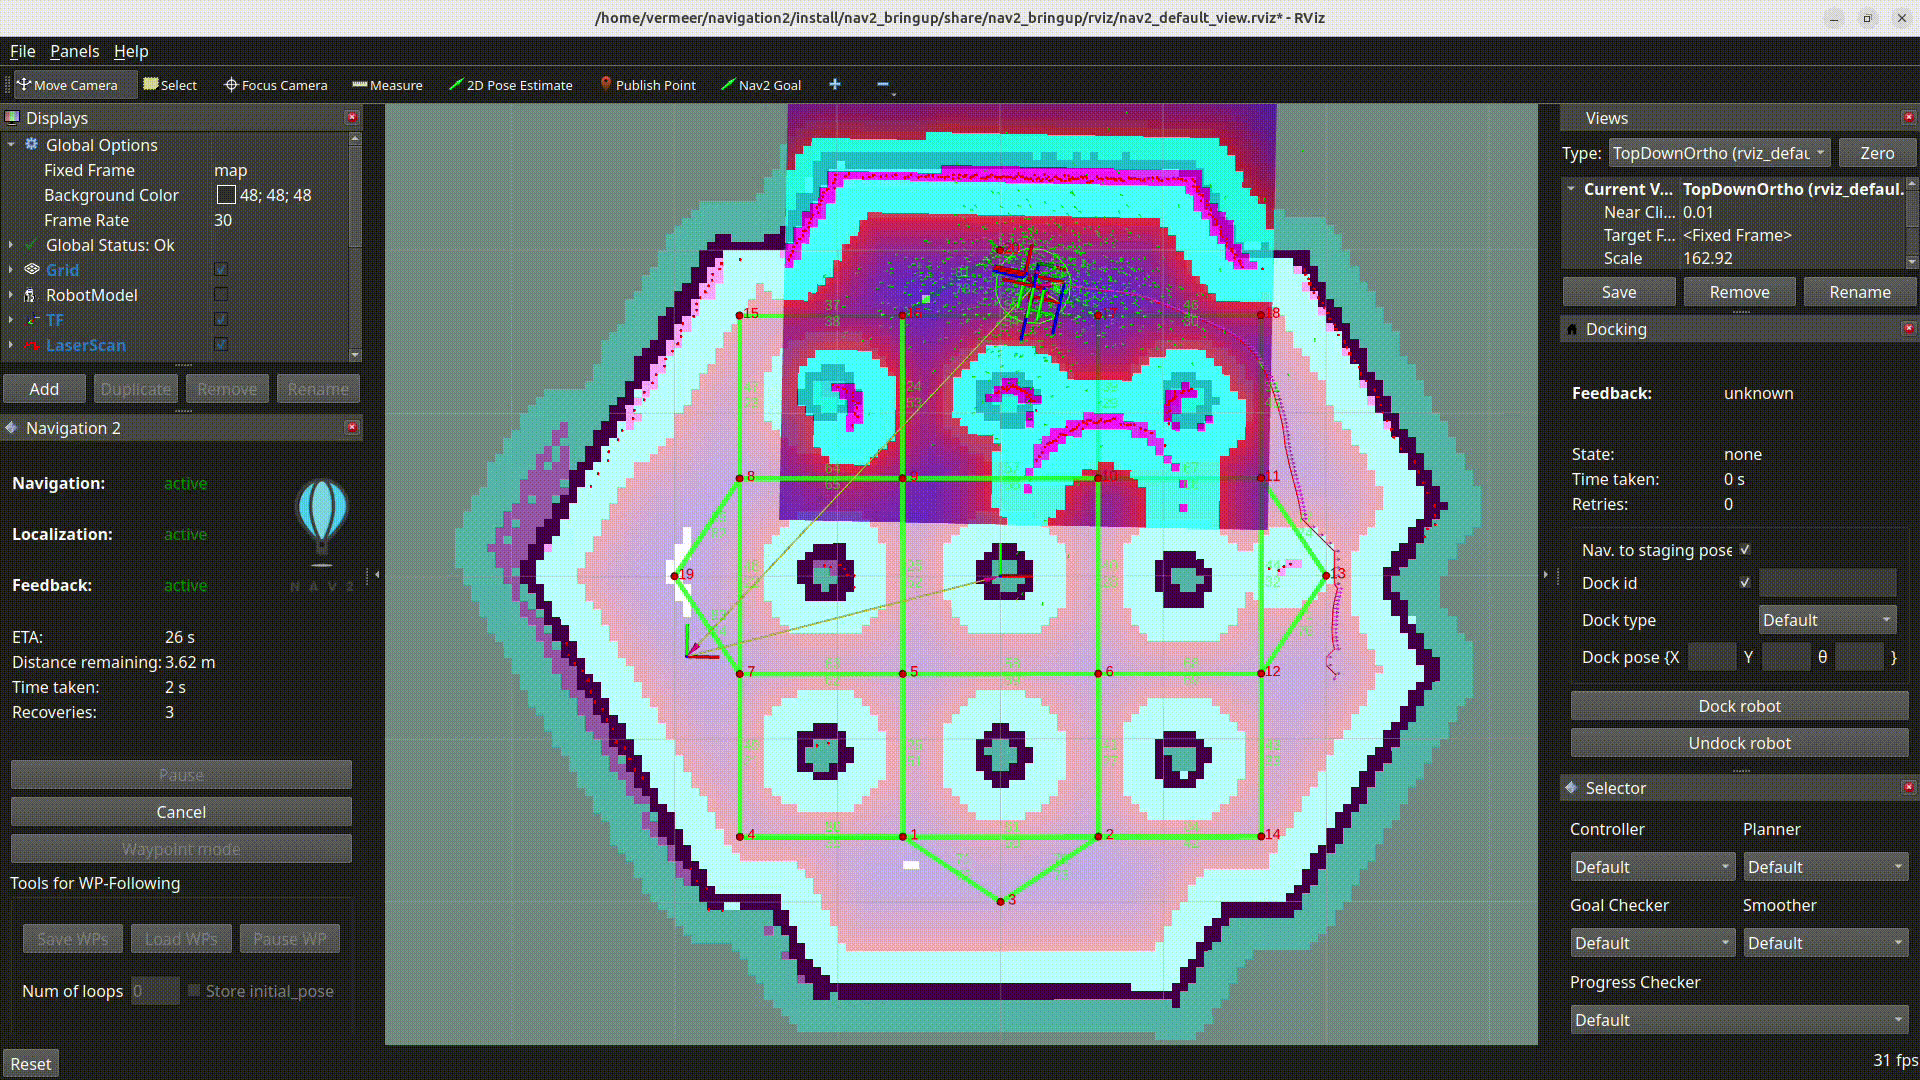
RViz 可视化展示了在期望的目标位置清除过时代价的示例,此前这会导致 SMAC 等规划器规划失败。
下面是一个在行为树中使用 ClearCostmapAroundPose 的示例:当规划器无法计算路径时,清除目标位姿周围的代价地图。
<RateController hz="1.0"> <RecoveryNode number_of_retries="1" name="ComputePathToPose"> <ComputePathToPose goal="{goal}" path="{path}" planner_id="{selected_planner}" error_code_id="{compute_path_error_code}" error_msg="{compute_path_error_msg}"/> <ClearCostmapAroundPose name="ClearCostmapAroundPose-Context" service_name="global_costmap/clear_around_pose_global_costmap" pose="{goal}" reset_distance="5.0"/> </RecoveryNode></RateController>