
路线服务器工具(Route Server Tools)
路线服务器工具(Route Server Tools)是 Nav2 生态系统中的重要组件,用于创建、编辑和管理机器人导航所需的路线图(route graph)。路线图描述了机器人在环境中可通行的路径,由节点(航点)和边(航点之间的连接)构成。借助这些工具,可以方便地为机器人定义首选路径和限制区域。
与自由空间规划不同,基于路线的导航会引导机器人沿特定、预先定义的路径行进,适用于以下场景:
- 必须遵循特定路线的工业环境
- 需要结构化运动模式的仓储作业
- 具有限制区域或首选路径的设施
- 多机器人协调场景,预定义路线有助于防止冲突
- 大规模室外城市或自然环境
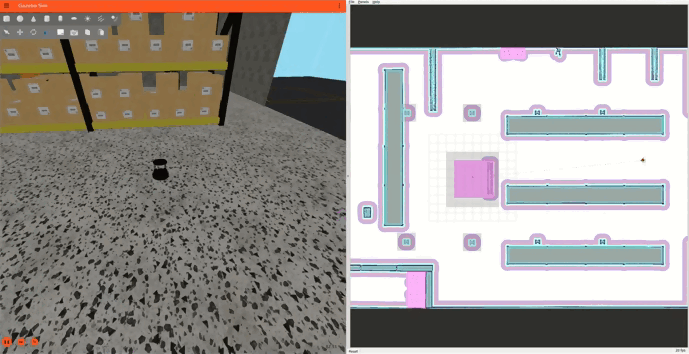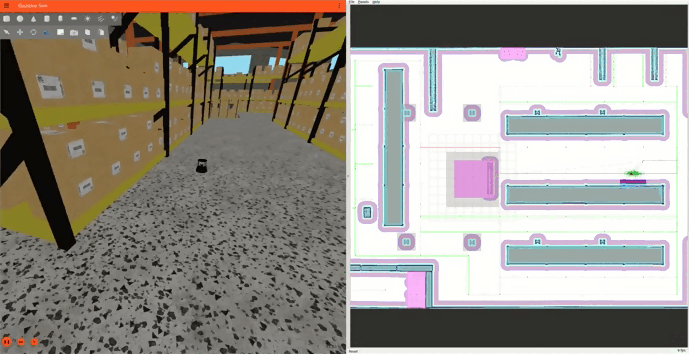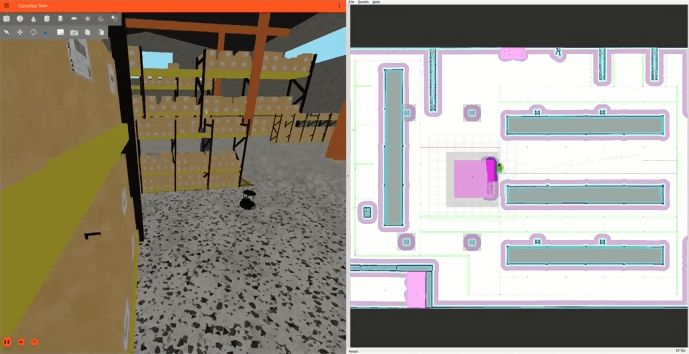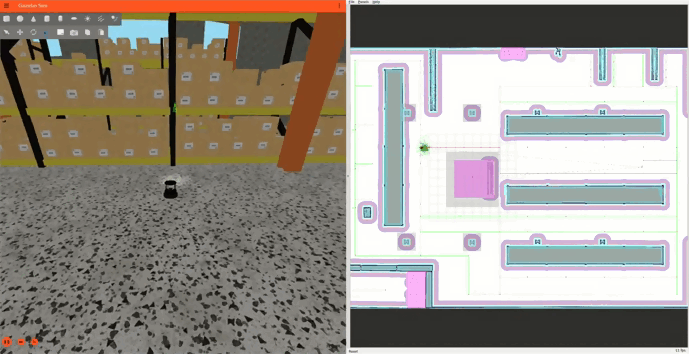
使用 Turtlebot4 Gazebo 仿真环境的 Nav2 路线工具演示,通过 RViz 可视化。
有多种工具可用于为 Nav2 路线服务器(Route Server)创建和编辑路线图:
-
Nav2 路线工具(Nav2 Route Tool):一个 RViz 面板,可在 ROS 2 环境中直接创建、编辑和管理路线图。支持加载现有路线图、增删改节点和边,并将修改保存到文件。
-
VDA LIF 编辑器(VDA LIF Editor):一个基于 Web 的工具,可基于平面图图像创建路线图,同时支持生成 GeoJSON 和 LIF 两种格式,尤其适合标准化路线创建。由于运行在浏览器中,无需安装。
-
手动路线图生成(Manual Route Graph Generation):适合喜欢直接编辑文件的用户,可使用 QGIS 以 GeoJSON 格式手动创建路线图。这种方式对路线图结构的控制最为精细,但需要了解 GeoJSON 格式相关知识。
-
Swagger 生成(Swagger Generation):利用 GPU 辅助的几何技术,从栅格图像自动生成路线图,适用于非结构化、半结构化场景,或无需指定车道和手动标注的应用。
可根据自身工作流程和需求选择最合适的工具。
针对 Depot 和 Warehouse 地图,Turtlebot4 Gazebo 仿真中提供了已配置好的路线服务器演示。运行以下命令即可启动:
ros2 launch nav2_simple_commander route_example_launch.py默认情况下,Turtlebot4 会在 depot 地图中从第 3 个节点 初始化,并导航到第 13 个节点。
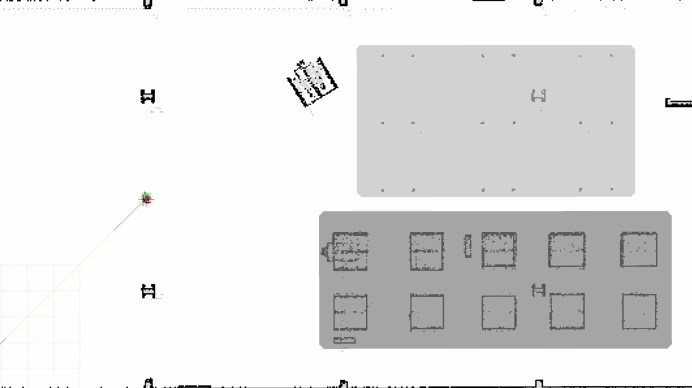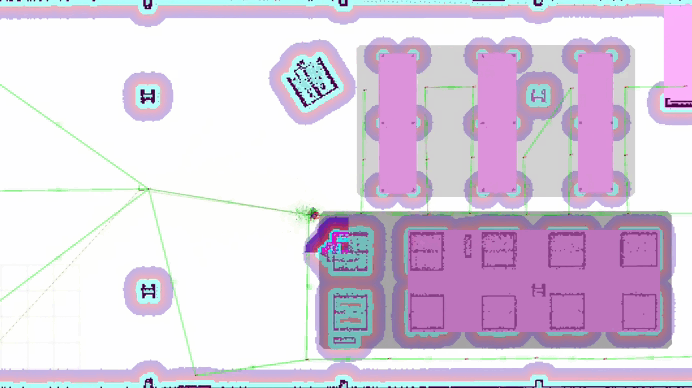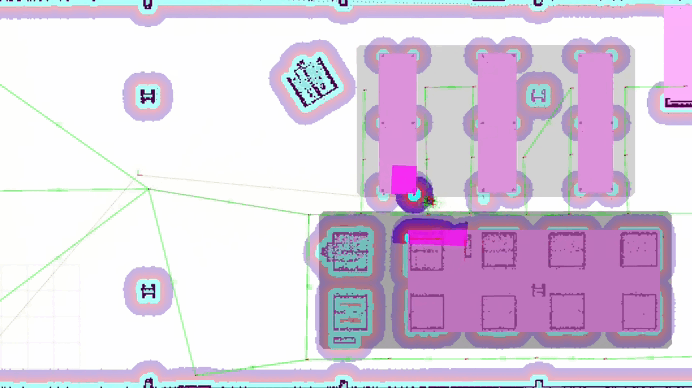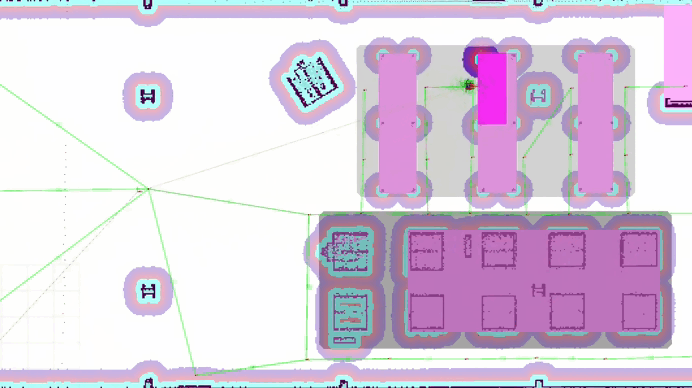
Turtlebot4 在 depot 地图中从第 3 个节点移动到第 13 个节点。
若要在 warehouse 地图中运行演示,可将 route_example_launch.py 文件中的 MAP_TYPE 变量设置为 warehouse,然后运行相同的命令。
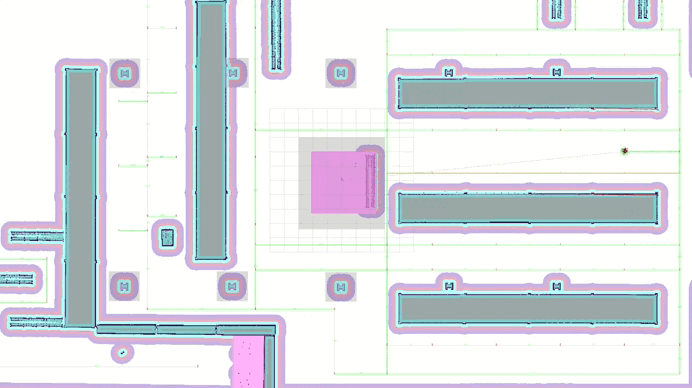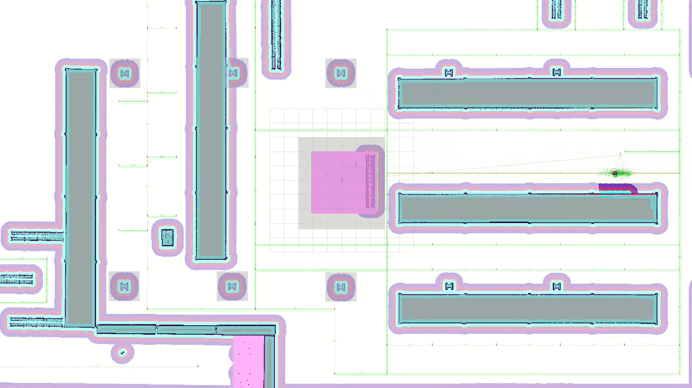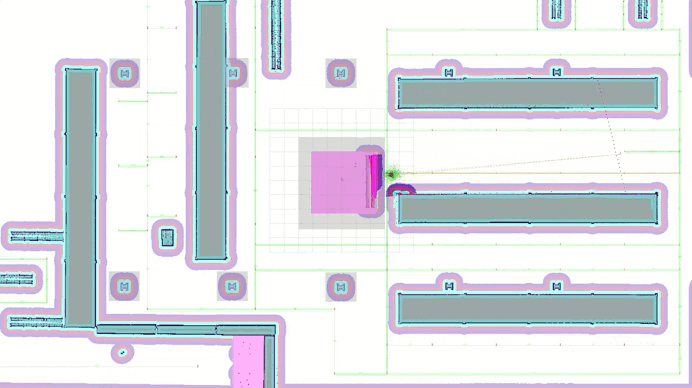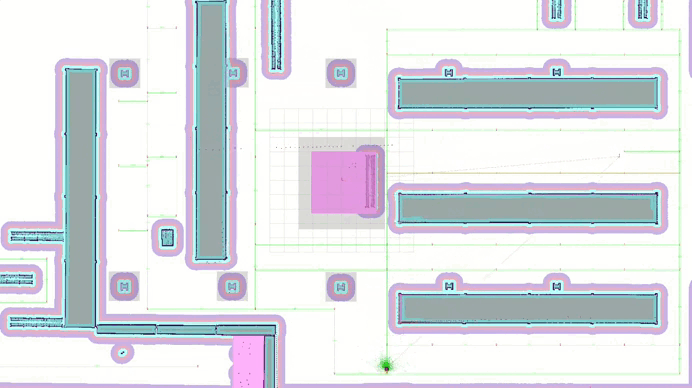
Turtlebot4 在 warehouse 地图中从第 0 个节点移动到第 61 个节点。
如需了解如何配置起始节点和目标节点,或查看支持的地图,请参阅配置指南页面。