
TF2 时间旅行(C++)
目标: 了解 tf2 的高级时间旅行功能。
教程级别: 中级
预计时间: 10 分钟
在之前的教程中,我们讨论了 tf2 与时间的基础知识。本教程将更进一步,揭示一个强大的 tf2 技巧:时间旅行。简而言之,tf2 库的关键特性之一是它能够在时间上和空间上变换数据。
这个 tf2 时间旅行功能可用于各种任务,例如长时间监控机器人的姿态,或构建一个跟随领航者”足迹”的跟随机器人。我们将利用时间旅行功能回顾过去的变换,编程使 turtle2 延迟 5 秒跟随 carrot1。
首先,让我们回到之前教程中结束的位置,进入你的 learning_tf2_cpp 功能包。
现在,不再让第二只 turtle 去胡萝卜当前所在的位置,而是让它去 5 秒前胡萝卜所在的位置。编辑 turtle_tf2_listener.cpp 文件中的 lookupTransform() 调用:
rclcpp::Time when = this->get_clock()->now() - rclcpp::Duration(5, 0); try { t = tf_buffer_->lookupTransform( toFrameRel, fromFrameRel, when, 50ms); } catch (const tf2::TransformException & ex) {运行后,在前 5 秒内第二只 turtle 不知道该去哪里,因为我们还没有胡萝卜 5 秒前的姿态历史。但 5 秒之后会怎样呢?构建功能包,然后试一试:
ros2 launch learning_tf2_cpp turtle_tf2_fixed_frame_demo_launch.xml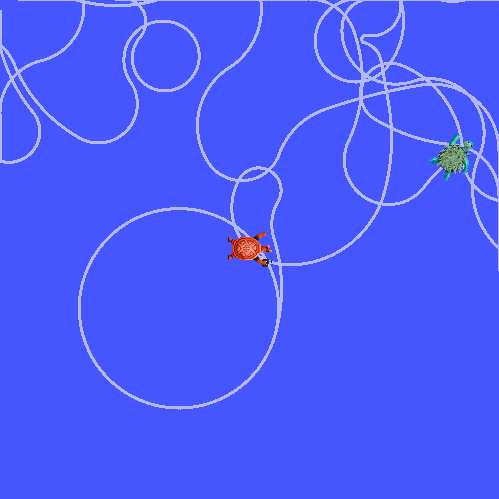
现在你应该会看到 turtle 像截图一样不受控制地到处移动。让我们来理解这种行为背后的原因。
-
在我们的代码中,我们向 tf2 提出了以下问题:“5 秒前
carrot1相对于 5 秒前turtle2的姿态是什么?”这意味着我们根据第二只 turtle 5 秒前的位置和胡萝卜 5 秒前的位置来控制第二只 turtle。 -
然而,我们真正想问的是:“5 秒前
carrot1相对于turtle2当前位置的姿态是什么?”
lookupTransform() 的高级 API
Section titled “lookupTransform() 的高级 API”要向 tf2 提出这个特定的问题,我们将使用高级 API,它允许我们明确指定何时获取指定变换。实现方式是在调用 lookupTransform() 方法时传入附加参数。代码现在看起来像这样:
rclcpp::Time now = this->get_clock()->now(); rclcpp::Time when = now - rclcpp::Duration(5, 0); try { t = tf_buffer_->lookupTransform( toFrameRel, now, fromFrameRel, when, "world", 50ms); } catch (const tf2::TransformException & ex) {lookupTransform() 的高级 API 接受六个参数:
- 目标坐标系
- 变换的目标时间点
- 源坐标系
- 计算源坐标系所用的时间点
- 不随时间变化的坐标系,本例中是
world坐标系 - 等待目标坐标系变为可用的时长
总结一下,tf2 在后台做了以下工作:在过去的时间点,计算从 carrot1 到 world 的变换;在 world 坐标系中,tf2 从过去时间旅行到当前;在当前时间点,tf2 计算从 world 到 turtle2 的变换。
构建功能包,然后再次运行模拟,这次使用高级时间旅行 API:
ros2 launch learning_tf2_cpp turtle_tf2_fixed_frame_demo_launch.xml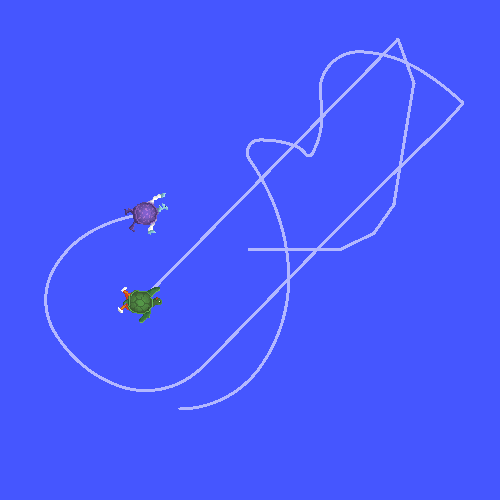
没错,第二只 turtle 被引导到了胡萝卜 5 秒前所在的位置!
在本教程中,你看到了 tf2 的高级功能之一,了解到 tf2 可以在时间上变换数据,并通过 turtlesim 示例学习了如何实现。tf2 允许你回到过去,使用高级 lookupTransform() API 在 turtle 的旧姿态和当前姿态之间进行坐标系变换。