编写新的 Costmap2D 插件
概述(Overview)
Section titled “概述(Overview)”本教程演示如何为 Costmap2D 创建一个简单的自定义 插件(plugin)。
在开始之前,建议先观看这个 视频,其中介绍了 Costmap2D 图层设计及插件的基本工作原理。
环境要求(Requirements)
Section titled “环境要求(Requirements)”假设 ROS 2、Gazebo 和 TurtleBot3 软件包已安装或已在本地构建,同时确保 Nav2 项目已按构建说明在本地编译完成。
教程步骤(Tutorial Steps)
Section titled “教程步骤(Tutorial Steps)”1- 编写一个新的 Costmap2D 插件
Section titled “1- 编写一个新的 Costmap2D 插件”作为演示,本例将创建一个在代价地图中生成重复代价梯度的代价地图插件。
本教程的带注释源码位于 navigation2_tutorials 仓库的 nav2_gradient_costmap_plugin ROS 2 软件包中,开发自己的 Costmap2D 图层插件时可作参考。
插件类 nav2_gradient_costmap_plugin::GradientLayer 继承自基类 nav2_costmap_2d::Layer:
  namespace nav2_gradient_costmap_plugin  {
  class GradientLayer : public nav2_costmap_2d::Layer
基类提供了一套虚方法 API,用于处理代价地图图层。这些方法在运行时由 LayeredCostmap 调用。下表列出了各方法的功能描述,以及是否需要在插件代码中实现:
| 虚方法(Virtual method) | 方法描述 | 需要重写? |
|---|---|---|
| onInitialize() | 在插件初始化结束时调用。通常在此声明 ROS 参数,执行所需的初始化操作。 | 否 |
| updateBounds() | 询问代价地图层需要更新的区域范围。该方法有 3 个输入参数(机器人位置和朝向)和 4 个输出参数(指向窗口边界的指针)。设置边界是为了提高性能——只更新窗口内有新信息的区域,避免每次迭代都更新整个代价地图。 | 是 |
| updateCosts() | 在需要重新计算代价地图时调用,仅在其边界窗口内更新代价地图层。该方法有 4 个输入参数(计算窗口边界)和 1 个输出参数(结果代价地图 master_grid 的引用)。Layer 类为插件提供了一个内部代价地图 costmap_ 供更新使用。master_grid 应使用以下方法之一在窗口边界内更新数值:updateWithAddition()、updateWithMax()、updateWithOverwrite() 或 updateWithTrueOverwrite()。 | 是 |
| matchSize() | 在地图大小发生改变时调用。 | 否 |
| onFootprintChanged() | 在 footprint(足迹)发生改变时调用。 | 否 |
| reset() | 可包含代价地图重置时需要执行的代码。 | 是 |
| isClearable() | 指示该插件在清除操作期间是否需要处理。 | 是 |
在本示例中,各方法的功能如下:
GradientLayer::onInitialize()包含一个带默认值的 ROS 参数声明:
node->declare_or_get_parameter(name_ + "." + "enabled", true);并设置边界重算标志 need_recalculation_:
need_recalculation_ = false;-
当
need_recalculation_为true时,GradientLayer::updateBounds()会重新计算窗口边界;无论need_recalculation_取值如何,边界都会被更新。 -
GradientLayer::updateCosts():将梯度直接写入结果代价地图master_grid,不与之前的图层合并。这等效于先处理内部costmap_,再调用updateWithTrueOverwrite()。主代价地图的梯度生成算法如下:
int gradient_index; for (int j = min_j; j < max_j; j++) { // Reset gradient_index each time when reaching the end of re-calculated window // by OY axis. gradient_index = 0; for (int i = min_i; i < max_i; i++) { int index = master_grid.getIndex(i, j); // setting the gradient cost unsigned char cost = (LETHAL_OBSTACLE - gradient_index*GRADIENT_FACTOR)%255; if (gradient_index <= GRADIENT_SIZE) { gradient_index++; } else { gradient_index = 0; } master_array[index] = cost; } }其中 GRADIENT_SIZE 是每个梯度周期对应的地图单元格数,GRADIENT_FACTOR 是每一步代价值的递减量:
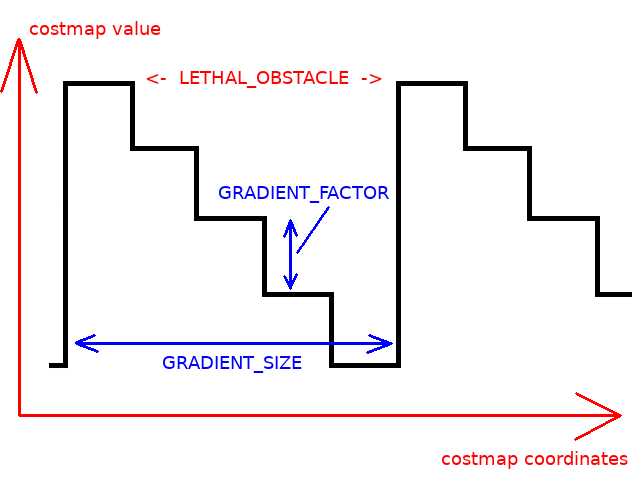
这些参数定义在插件的头文件中。
-
GradientLayer::onFootprintChanged()仅重置need_recalculation_。 -
GradientLayer::reset()方法体为空——本示例插件未使用该方法,但由于父类Layer中reset()是纯虚函数,必须予以重写,因此保留空实现。 -
GradientLayer::isClearable()返回false,表示该插件不可清除。
2- 导出并制作 GradientLayer 插件
Section titled “2- 导出并制作 GradientLayer 插件”插件在运行时以基类的身份被加载,然后由插件处理模块(Costmap2D 对应的是 LayeredCostmap)调用。Pluginlib 负责在运行时打开给定插件,并调用导出类中的方法。类导出机制告知 pluginlib 在调用期间应使用哪个基类。这样就能在不了解应用程序源代码、无需重新编译的情况下,通过插件扩展应用程序功能。
本示例中,nav2_gradient_costmap_plugin::GradientLayer 应作为 nav2_costmap_2d::Layer 基类被动态加载。为此,需要按以下步骤注册插件:
- 插件类必须以被加载时的基类类型进行注册。具体做法是在插件库的任一源文件中添加专用宏
PLUGINLIB_EXPORT_CLASS:
#include "pluginlib/class_list_macros.hpp" PLUGINLIB_EXPORT_CLASS(nav2_gradient_costmap_plugin::GradientLayer, nav2_costmap_2d::Layer)这段代码通常放在插件类 cpp 文件(本示例为 gradient_layer.cpp)的末尾。放在文件末尾是推荐做法,但从技术上讲,放在文件顶部也可以。
- 插件信息需存储在插件描述文件中,即在插件软件包中创建一个独立的 XML 文件(本示例为
gradient_plugins.xml)。该文件包含以下信息:
path:插件库的路径和名称。name:在plugin_types参数中引用的插件类型(详见下一节),可自行命名。type:源代码中带命名空间的插件类名。basic_class_type:插件类所继承的基类。description:插件的文本描述。
<library path="nav2_gradient_costmap_plugin_core"> <class type="nav2_gradient_costmap_plugin::GradientLayer" base_class_type="nav2_costmap_2d::Layer"> <description>This is an example plugin which puts repeating costs gradients to costmap</description> </class> </library>接下来在 CMakeLists.txt 中调用 pluginlib_export_plugin_description_file() 函数导出插件。该函数会将插件描述文件安装到 share 目录,并设置 ament 索引,使插件描述 XML 可被对应类型发现:
pluginlib_export_plugin_description_file(nav2_costmap_2d gradient_layer.xml)插件描述文件还需添加到 package.xml 中。costmap_2d 是接口定义所在的软件包(本例中对应 Layer),需要在其中指定 XML 文件的路径:
<export> <costmap_2d plugin="${prefix}/gradient_layer.xml" /> ... </export>完成上述步骤后,将插件软件包放入 ROS 2 工作空间的 src 目录,执行构建(colcon build --packages-select nav2_gradient_costmap_plugin --symlink-install),并在需要时 source setup.bash。
插件现在即可使用。运行以下命令验证是否注册成功:
$ ros2 plugin list你应该会看到类似于下面的输出:
nav2_gradient_costmap_plugin: Plugin(name='nav2_gradient_costmap_plugin::GradientLayer', type='nav2_gradient_costmap_plugin::GradientLayer', base='nav2_costmap_2d::Layer')3- 在 Costmap2D 中启用插件
Section titled “3- 在 Costmap2D 中启用插件”接下来需要让 Costmap2D 感知到新插件。将插件添加到 nav2_params.yaml 中的 plugin_names 和 plugin_types 列表中(可分别针对 local_costmap/global_costmap 配置),以便在运行时为控制器/规划器服务器启用。plugin_names 列表包含插件对象的名称,可自行命名;plugin_types 包含各对象对应的类型,需与插件描述 XML 文件中插件类的 name 字段一致。
注意:Galactic 及更高版本中,
plugin_names和plugin_types已被plugins字符串向量取代。类型改为在plugin_name命名空间的plugin:字段中定义(例如plugin: MyPlugin::Plugin)。代码块中的内联注释可帮助理解。
例如:
--- a/nav2_bringup/bringup/params/nav2_params.yaml+++ b/nav2_bringup/bringup/params/nav2_params.yaml@@ -124,8 +124,8 @@ local_costmap: width: 3 height: 3 resolution: 0.05- plugins: ["obstacle_layer", "voxel_layer", "inflation_layer"]+ plugins: ["obstacle_layer", "voxel_layer", "gradient_layer"] robot_radius: 0.22 inflation_layer: cost_scaling_factor: 3.0@@ -171,8 +171,8 @@ global_costmap: robot_base_frame: base_link global_frame: map- plugins: ["static_layer", "obstacle_layer", "voxel_layer", "inflation_layer"]+ plugins: ["static_layer", "obstacle_layer", "voxel_layer", "gradient_layer"] robot_radius: 0.22 resolution: 0.05 obstacle_layer:YAML 文件还可以包含每个插件的参数列表(如果有的话),以插件对象名称作为标识。
同一类型可同时加载多个插件对象。此时 plugin_names 列表中需使用不同的名称,而 plugin_types 保持相同类型。例如:
plugins: ["obstacle_layer", "gradient_layer_1", "gradient_layer_2"]此时,每个插件对象在 YAML 文件中都有各自的参数树,例如:
gradient_layer_1: plugin: nav2_gradient_costmap_plugin::GradientLayer # In Iron and older versions, "/" was used instead of "::" enabled: True ... gradient_layer_2: plugin: nav2_gradient_costmap_plugin::GradientLayer # In Iron and older versions, "/" was used instead of "::" enabled: False ...注意:插件在配置中列出的顺序很重要,它决定了插件应用到代价地图上的先后顺序。例如,如果膨胀层(inflation layer)排在测距层(range layer)之前,那么测距层添加到代价地图中的障碍物将不会被膨胀。
4- 运行 GradientLayer 插件
Section titled “4- 运行 GradientLayer 插件”运行启用 Nav2 的 Turtlebot3 仿真,详细步骤见 快速入门。快捷命令如下:
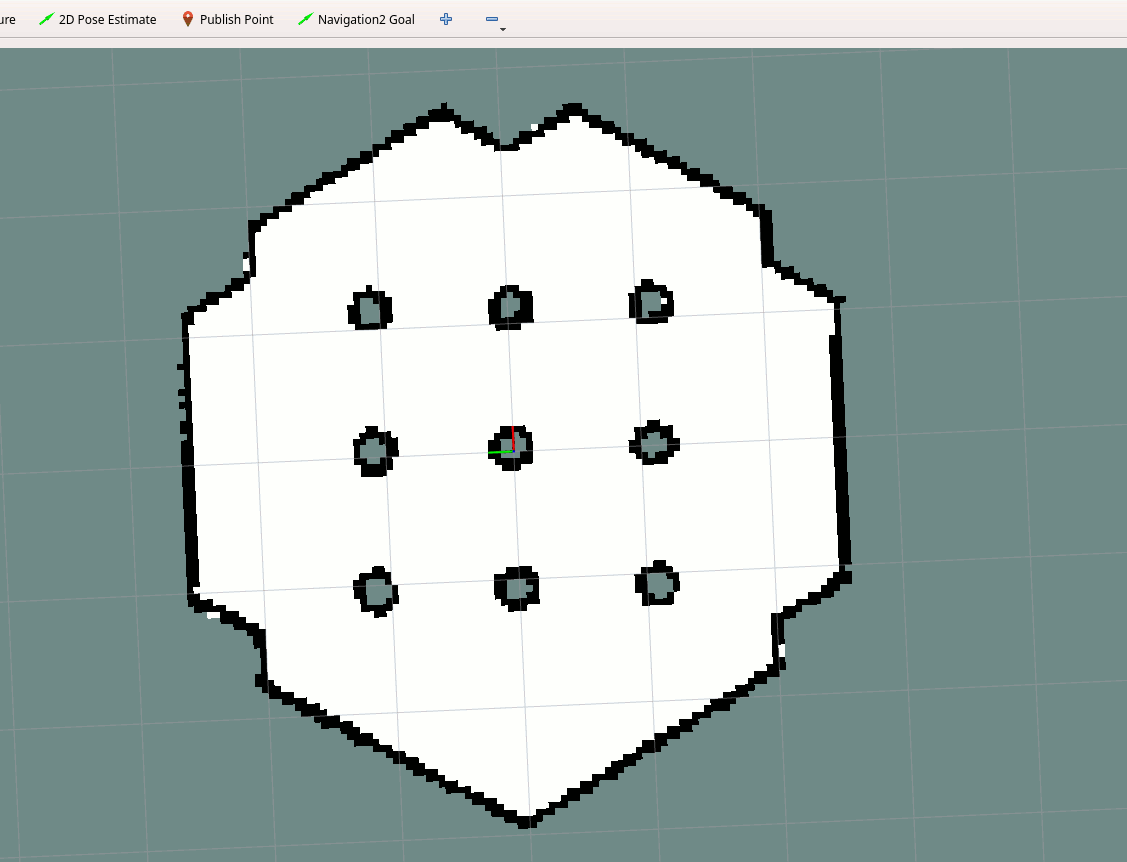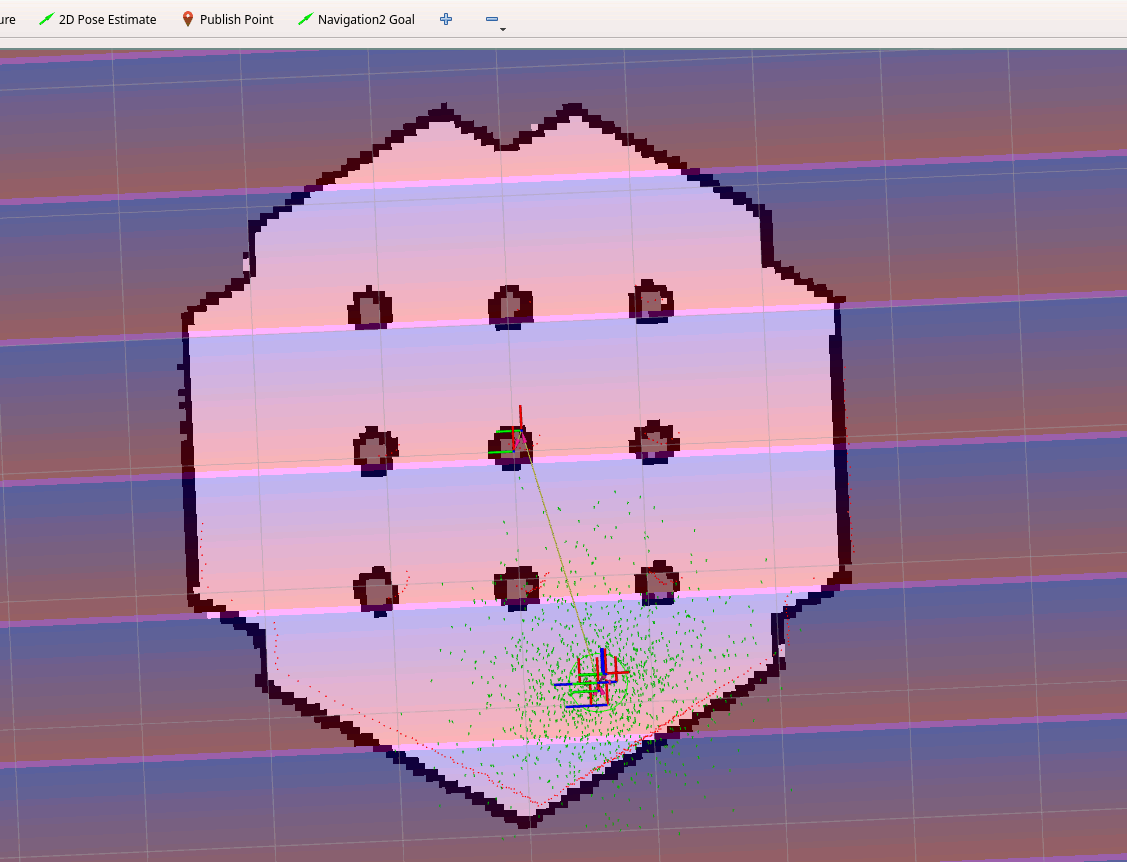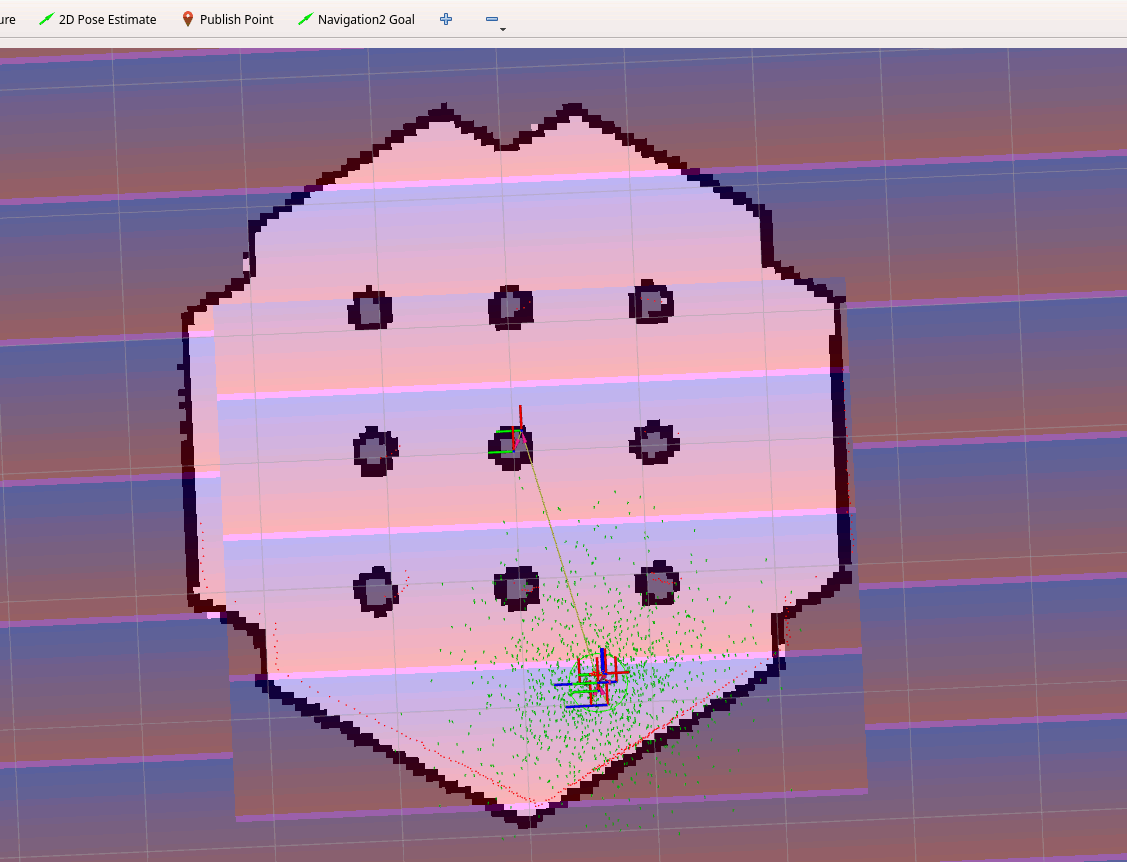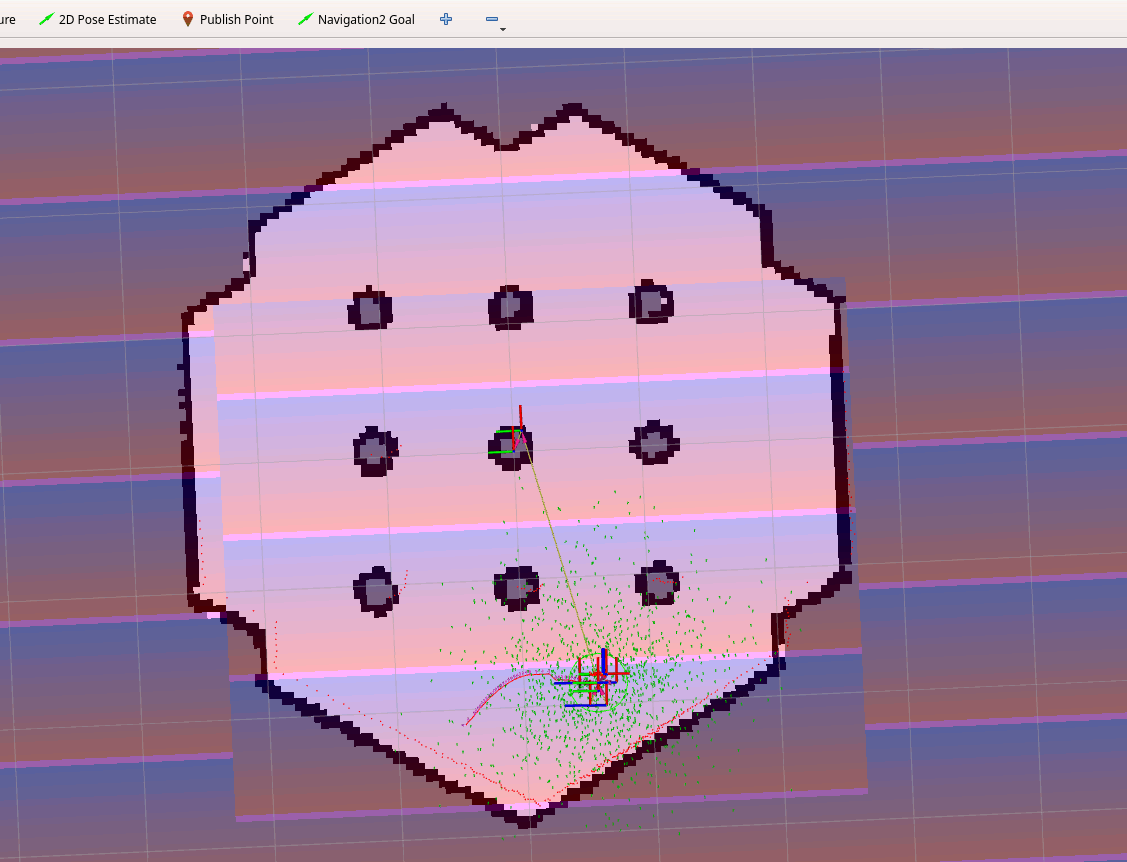
$ ros2 launch nav2_bringup tb3_simulation_launch.py然后进入 RViz,点击顶部的“2D Pose Estimate”按钮,按 快速入门 中描述的方式在地图上指定位置。机器人完成定位后,结果应如下图所示,图中可以看到梯度代价地图。还有两个值得注意的现象:GradientLayer::updateCosts() 动态更新其边界内的代价地图,以及全局路径被梯度弯曲: