
集成 VIO(视觉惯性里程计)
- 概述
- 设置 ZED X 相机
- 设置 ZED ROS
- 将 VIO 融合到局部状态估计
- 将 VSLAM 融合到全局状态估计
本教程介绍如何在基于 Nav2 和 ROS 2 的机器人系统中配置视觉惯性里程计(Visual-Inertial Odometry, VIO),以提升机器人的里程计质量。
许多现代机器人平台的机械结构难以提供高质量的轮式里程计。例如,差速滑移转向(skid-steer)、履带式(tracked)、使用麦克纳姆轮的全向机器人以及腿式机器人,普遍存在里程计精度较差的问题。这类平台在机器人领域越来越常见,需要额外增强或替换里程计来源。此外,某些应用场景还涉及改造现有设备,而这些设备可能根本没有里程计。
计算机视觉与机器人领域的一个研究方向致力于利用视觉(如相机)和惯性(如 IMU)数据,计算与机器人机械结构无关的高频相对运动。对于缺乏精确内部里程计的无人机,或内部里程计质量较差的移动机器人,这项技术尤其有用。
本教程将带你完成 VIO 集成的完整流程,替换或增强轮式里程计,使机器人能够凭借高质量的状态估计实现自主导航——这是构建能够准确、可预测地完成任务的工程系统的必要条件。
本教程使用 Stereolabs SDK 的 Position Tracking 功能作为 VIO 方案,搭配 ZED X 相机。该方案易于使用,搭配 ZED 相机模块即可免费获得生产级性能。
<h1 align="center"> <div style="position: relative; padding-bottom: 0%; height: 0; overflow: hidden; max-width: 100%; height: 100%;"> <iframe src="https://cdn2.stereolabs.com/docs/positional-tracking/images/zed-positional-tracking.mp4" frameborder="0" allowfullscreen width="550" height="400"></iframe> </div></h1>注意:虽然我们使用 Stereolabs SDK 和 ZED X 相机,但本教程的方法同样适用于其他方案。我们推荐这一方案,因为它与相机硬件和 Jetson 计算架构紧密耦合,经过深度优化,性能出色且开箱即用。根据 Open Navigation 的经验,要使开源 VIO 方案达到实用级别的质量,可能需要花费数月时间进行测试,并排查立体相机 ROS 驱动的时间同步问题。而这一方案则是一个方便的一站式集成解决方案。
设置 ZED X 相机
Section titled “设置 ZED X 相机”本教程选用 ZED X,原因如下:
-
尺寸小巧,与其他 AMR 深度传感器相当
-
在移动机器人操作距离范围内提供高质量的深度信息
-
硬件同步的 IMU
-
宽视场,大多数情况下只需一台相机即可覆盖
-
通过 GMSL2 连接器经 USB 连接
-
全局快门相机,画质更好且消除了运动模糊
任何其他带 IMU 的 ZED 相机同样适用(ZED2、ZED2i、ZED mini 等)。如果你使用的是 ZED X,可以参考这个 YouTube 播放列表,其中分步展示了如何为 ROS 2 设置 NVIDIA Jetson 和 ZED X 或 ZED X 入门页面,安装后续所需的 SDK、ZED X 驱动和 ROS 2 驱动。
完成安装后,运行以下命令之一即可启动驱动并在 RViz 中可视化传感器数据。这些是 ROS 2 组件节点(component nodes),也可以加载到系统的组件管理器中,以最大程度减少序列化带来的延迟。
$ ros2 launch zed_wrapper zedx.launch.py$ ros2 launch zed_wrapper zedxm.launch.py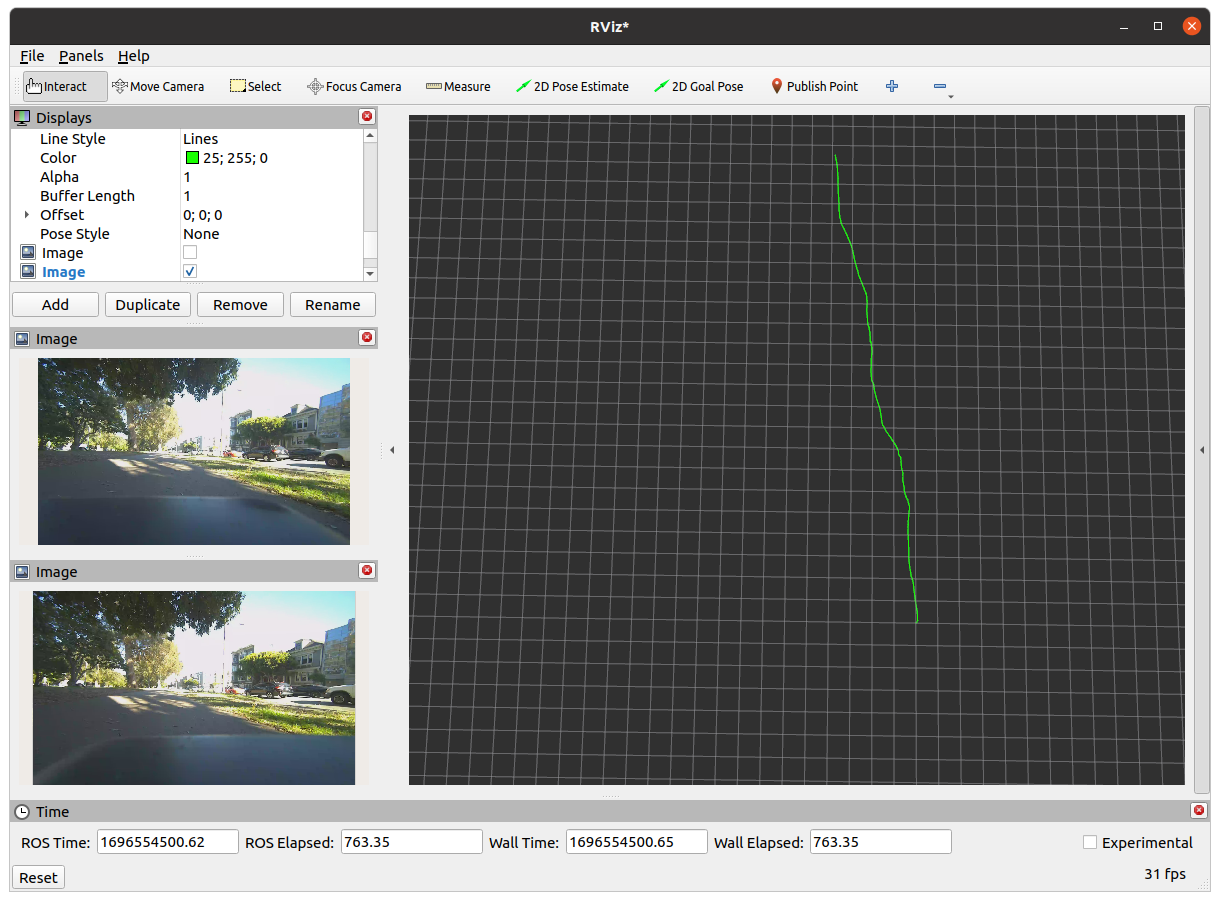
截至 2023 年 9 月,该驱动会自动生成完整的 map->odom->base_link->camera TF 树。这是因为 Pose SDK 不仅产生 VIO,还产生带回环检测的 VSLAM,表示完整的状态估计 TF 树。
我们需要将外部 IMU、轮式里程计、GPS 等其他传感器信息融合到局部或全局状态估计中,因此需要禁用 map->odom 和 odom->base_link 的 TF 发布,改由融合输出来提供。特别是 ZED X 相机并不了解 base_link 坐标系的属性。当然,如果你不需要额外的传感器融合,直接使用 ZED 的状态估计也未尝不可。
设置 ZED ROS
Section titled “设置 ZED ROS”要单独运行 VIO,需要完成以下配置:
-
停止计算 VSLAM 的
map->odomTF 变换。这部分 TF 树由全局定位方案(如 AMCL、GPS、融合的全局状态估计)提供。 -
禁用 VIO 对
odom->camera的 TF 发布,改为发布 VIO 位姿解算结果的nav_msgs/Odometry消息用于融合。默认情况下,zed_wrapper会在odom话题下发布该消息,但建议将其重映射到一个非保留的话题名称(例如camera_odom)。 -
重新配置 ZED Wrapper 的参数,以获得尽可能最佳的 VIO 效果。
-
two_d_mode:强制位姿跟踪在 2D 维度上进行(例如 X、Y、Yaw),适用于室内或 2D 应用。 -
pos_tracking_enabled:启用或禁用位姿跟踪,这里需要启用。 -
path_max_count:设置位姿随时间变化可视化的最大长度,默认无限制,建议设置为有限值。 -
qos_depth:设置整个驱动的 QoS 深度。建议设为 3–5。设为 1 可能在极短的计算卡顿中丢消息;3–5 允许缓冲少量测量值以应对短暂卡顿,但在 CPU 过载时也会全部清空。
因此,对 zed_wrapper 的默认参数做如下修改:
pos_tracking:    publish_tf: false # Disables odom -> base_link TF transformation    publish_map_tf: true # Disables map -> odom TF transformation    area_memory: false # Disables loop closure computation, but Pose topic for global VSLAM still published (but now pure VIO)
    # Optional optimizations    two_d_mode: false # Or true, up to you!    pos_tracking_enabled: true # of course!    path_max_count: 30    qos_depth: 5
可选地,将 ZED 的 odom 话题重映射到一个未被其他系统保留或常用的话题。在你的 ZED launch 文件中,向节点/launch 文件添加:
remappings=[('odom', 'camera_odom')]注意:ZED 驱动会发布两个位姿跟踪话题:
pose和odom。pose是完整的 V-SLAM 位姿,带回环检测(如果area_memory: false则不带)。odom话题包含我们实际想要使用的 VIO 数据,以帧采集频率发布。pose话题可能根据回环检测以不规则的频率发布。因此,局部融合中应使用odom。
将 VIO 融合到局部状态估计
Section titled “将 VIO 融合到局部状态估计”现在,ZED ROS 2 驱动已配置为将 VIO 发布到一个话题,并将 TF 树留给融合算法和 Robot State Publisher(例如 URDF),接下来就可以使用 robot_localization 包将 VIO 融合到整体状态估计中。
该包是一个通用的 EKF 和 UKF 状态估计方案,可以融合来自不同话题、以不同速率发布的多种传感器数据。如果你不熟悉 robot_localization,可以查看环境配置指南中的 Odometry 页面了解基本信息,以及该包的详细文档。
此时,大多数用户的机器人系统中已经有一个 robot_localization 配置文件,用于融合现有传感器,如轮式里程计(即使质量较差)和机器人 IMU。我们将向配置中添加一个新的里程计字段 odom1,将 VIO 的位置和姿态融合到滤波器中。如果这是你的第一个里程计字段,请使用 odom0,并参考 ekf.yaml 编写配置文件。
odom1: camera_odom # Adjust if namespacing ZED camera (e.g. /zed/odom)odom1_config: [true, true, true, # X, Y, Z true, true, true, # Roll, Pitch, Yaw false, false, false, # Vx, Vy, Vz false, false, false, # Vroll, Vpitch, Vyaw false, false, false] # Ax, Ay, Azodom1_differential: falseodom1_relative: trueodom1_queue_size: 2注意:这里融合了 Roll、Pitch 和 Yaw。如果你的 EKF 或 ZED 以 2D 模式运行,应将 Roll 和 Pitch 字段设置为
false。如果担心 VIO 出现跳变,可考虑设置odom1_pose_rejection_threshold,该参数会设置一个阈值,当更新相对于最近的更新偏离过大时拒绝该更新。在这种情况下,将 differential 设置为 true 也有帮助,这样单个错误的更新不会导致整个坐标系偏移。
请务必评估 EKF 的 frequency、two_d_mode、publish_tf 和关键帧设置是否适合你的应用场景。在平坦的室内环境中导航时,通常希望发布 TF 并开启 2D 模式。
将 VSLAM 融合到全局状态估计
Section titled “将 VSLAM 融合到全局状态估计”虽然这超出了本教程的范围,但继续生成带回环检测的 VSLAM 结果用于全局定位是可行的(无论是通用方案还是使用 Stereolabs Position Tracking SDK)。集成步骤与前面几节类似,区别在于:
-
继续禁用
map->odom的 TF 变换,但全局位姿话题将继续在pose下发布用于融合 -
将该话题与其他信息源(如外部 IMU、AMCL、GPS 等)一起融合到
world_frame: map的全局定位 EKF 中 -
多种全局定位技术的融合应谨慎进行。最可信的来源应设置
_differential: false以使用实际的位姿信息。所有其他后续系统应使用_differential: true,以免在坐标系发散时解来回跳动。也就是说,将一个融合为绝对位姿,其余的融合为迭代之间的位姿变化。
在下面的示例中,我们将 Stereolabs SDK 的 Pose Tracking VIO 方案与机器人的外部 IMU 和里程计(例如 robot_localization 有 odom0、odom1 和 imu0)融合,以在户外环境中提升腿式机器人平台的导航性能。机器人基于腿部运动的内部里程计精度很差,导致自主导航性能整体较差。
在这些数据集上,视觉惯性里程计在 70 米路径上的误差为 4.1%。作为参考,经过充分调优的「良好」轮式编码器 + IMU 里程计通常能达到 2–3%(「优秀」的里程计则低于 1%),因此这是一个很好的数据来源。与腿式机器人里程计融合后,整体性能提升到了可接受的水平。
注意:Steve 正拿着手柄,在加州旧金山的金门公园遛他的机器狗来收集这些数据。Steve 是个糟糕的机器人驾驶员(他不玩电子游戏),你看到的蛇形走位是他手柄操控不佳的体现,加上四足机器人还背负了大量额外的不对称重量。这并不能代表 Nav2 的水平,该被嘲笑的是驾驶技术。它的本意是在更严苛的条件下测试 VIO 方案的精度……嗯……我们就这么说吧。
<h1 align="center">  <div style="position: relative; padding-bottom: 0%; overflow: hidden; max-width: 100%; height: auto;">    <iframe width="708" height="400" src="https://www.youtube.com/embed/VWfzeZJdtpc?autoplay=1&mute=1&t=143" frameborder="1" allowfullscreen></iframe>  </div></h1>
<h1 align="center">  <div style="position: relative; padding-bottom: 0%; overflow: hidden; max-width: 100%; height: auto;">    <iframe width="708" height="400" src="https://www.youtube.com/embed/Flf6fyeyzIw?autoplay=1&mute=1" frameborder="1" allowfullscreen></iframe>  </div></h1>