
编写新的规划器插件
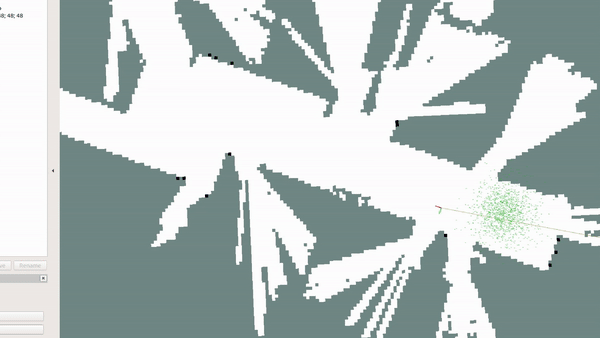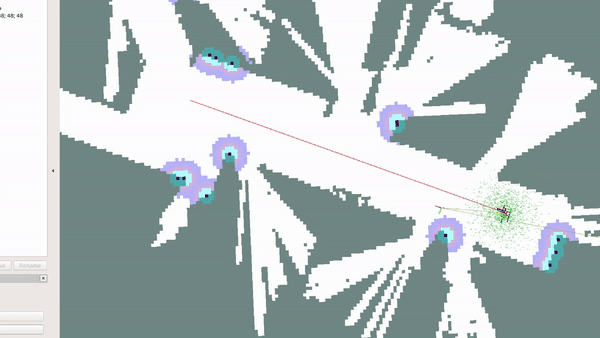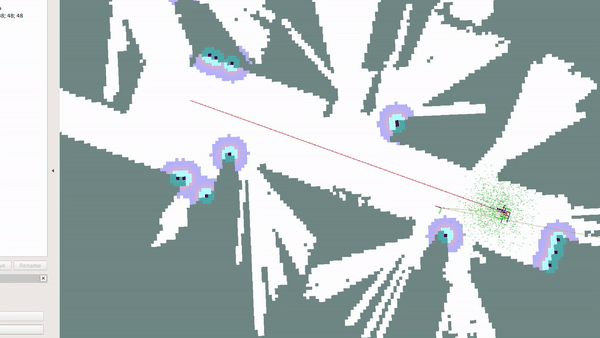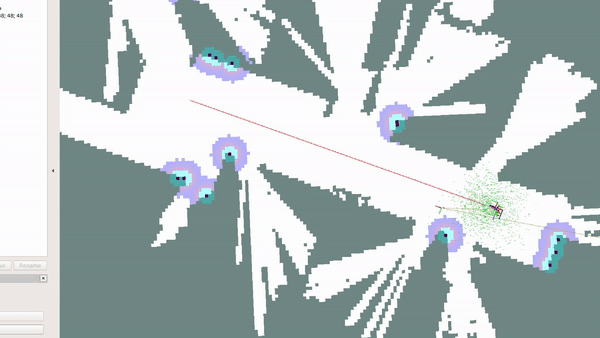
本教程演示如何创建自定义规划器插件。
- ROS 2(二进制安装或源码构建)
- Nav2(包括依赖)
- Gazebo
- TurtleBot3
1- 创建新的规划器插件
Section titled “1- 创建新的规划器插件”我们将创建一个简单的直线规划器。
本教程中的带注释代码可以在 navigation_tutorials 仓库中找到,即 nav2_straightline_planner。
该包可作为编写规划器插件的参考。
示例插件继承自基类 nav2_core::GlobalPlanner。基类提供了 5 个纯虚方法用于实现规划器插件。该插件将被规划器服务器用来计算路径。
下面来了解编写规划器插件所需的方法。
| 虚方法 | 方法描述 | 需要重写? |
|---|---|---|
| configure() | 当规划器服务器进入 on_configure 状态时调用。通常在此方法中声明 ROS 参数并初始化规划器成员变量。该方法接收 4 个参数:父节点的共享指针、规划器名称、tf 缓冲区指针以及代价地图的共享指针。 | 是 |
| activate() | 当规划器服务器进入 on_activate 状态时调用。通常在此方法中完成规划器进入激活状态前所需的操作。 | 是 |
| deactivate() | 当规划器服务器进入 on_deactivate 状态时调用。通常在此方法中完成规划器进入非激活状态前所需的操作。 | 是 |
| cleanup() | 当规划器服务器进入 on_cleanup 状态时调用。通常在此方法中清理规划器所创建的资源。 | 是 |
| createPlan() | 当规划器服务器需要针对给定的起始位姿、目标位姿和中间航点位姿生成全局规划时调用。该方法返回携带全局规划的 nav_msgs::msg::Path。该方法接收 4 个参数:起始位姿、目标位姿、中间航点的向量,以及一个用于检查动作是否已被取消的函数。 | 是 |
本教程将使用 StraightLine::configure() 和 StraightLine::createPlan() 方法来创建直线规划器。
在规划器中,configure() 方法需根据 ROS 参数设置成员变量并完成所需的初始化:
  node_ = parent;  tf_ = tf;  name_ = name;  costmap_ = costmap_ros->getCostmap();  global_frame_ = costmap_ros->getGlobalFrameID();
// Parameter initialization nav2_util::declare_parameter_if_not_declared(node_, name_ + ".interpolation_resolution", rclcpp::ParameterValue(0.1)); node_->get_parameter(name_ + ".interpolation_resolution", interpolation_resolution_);这里,name_ + ".interpolation_resolution" 获取的是规划器专属的 ROS 参数 interpolation_resolution。Nav2 支持加载多个插件,为便于管理,每个插件都映射到一个 ID/名称。要获取特定插件的参数,使用 <mapped_name_of_plugin>.<name_of_parameter> 格式,如上面代码所示。例如,示例规划器映射到名称「GridBased」,要获取「GridBased」专属的 interpolation_resolution 参数,使用 Gridbased.interpolation_resolution。也就是说,GridBased 被用作插件专属参数的命名空间。后文介绍参数文件时会有更详细的说明。
createPlan() 方法需要根据给定的起始位姿和目标位姿创建一条路径,如有中间航点则依次经过。StraightLine::createPlan() 使用起始位姿、目标位姿和中间航点向量来求解全局路径规划问题,成功后将路径转换为 nav_msgs::msg::Path 返回给规划器服务器。下面是该方法的实现。
  nav_msgs::msg::Path global_path;
  // copy the viapoints and append the goal since intermediate points would not include the goal  std::vector<geometry_msgs::msg::PoseStamped> goals = viapoints;  goals.push_back(goal);
  // Checking if the goal and start state is in the global frame  if (start.header.frame_id != global_frame_) {    RCLCPP_ERROR(      node_->get_logger(), "Planner will only except start position from %s frame",      global_frame_.c_str());    return global_path;  }
  if (goal.header.frame_id != global_frame_) {    RCLCPP_INFO(      node_->get_logger(), "Planner will only except goal position from %s frame",      global_frame_.c_str());    return global_path;  }
  global_path.poses.clear();  global_path.header.stamp = node_->now();  global_path.header.frame_id = global_frame_;
  geometry_msgs::msg::PoseStamped start_i = start;  for (auto goal_i : goals)  {    // calculating the number of loops for current value of interpolation_resolution_    int total_number_of_loop = std::hypot(      goal_i.pose.position.x - start_i.pose.position.x,      goal_i.pose.position.y - start_i.pose.position.y) /      interpolation_resolution_;    double x_increment = (goal_i.pose.position.x - start_i.pose.position.x) / total_number_of_loop;    double y_increment = (goal_i.pose.position.y - start_i.pose.position.y) / total_number_of_loop;
    for (int i = 0; i < total_number_of_loop; ++i) {      geometry_msgs::msg::PoseStamped pose;      pose.pose.position.x = start_i.pose.position.x + x_increment * i;      pose.pose.position.y = start_i.pose.position.y + y_increment * i;      pose.pose.position.z = 0.0;      pose.pose.orientation.x = 0.0;      pose.pose.orientation.y = 0.0;      pose.pose.orientation.z = 0.0;      pose.pose.orientation.w = 1.0;      pose.header.stamp = node_->now();      pose.header.frame_id = global_frame_;      global_path.poses.push_back(pose);    }    start_i = goal_i;  }  global_path.poses.push_back(goal);
  return global_path;
其余方法虽然未被使用,但必须重写。这里按规则对它们进行了重写,但函数体留空。
2- 导出规划器插件
Section titled “2- 导出规划器插件”创建自定义规划器后,需要导出规划器插件,使规划器服务器能够发现它。插件在运行时加载,如果未正确导出,规划器服务器将无法加载。在 ROS 2 中,插件的导出和加载由 pluginlib 处理。
在本教程中,类 nav2_straightline_planner::StraightLine 将作为基类 nav2_core::GlobalPlanner 的子类被动态加载。
- 导出规划器需要以下两行代码:
#include "pluginlib/class_list_macros.hpp" PLUGINLIB_EXPORT_CLASS(nav2_straightline_planner::StraightLine, nav2_core::GlobalPlanner)这里需要 pluginlib 来导出插件类。pluginlib 提供了宏 PLUGINLIB_EXPORT_CLASS,由它完成所有导出工作。
建议将这些代码放在文件末尾,但放在文件顶部也可以。
- 下一步在包的根目录中创建插件描述文件。例如本教程包中的
global_planner_plugin.xml文件,该文件包含以下信息:
library path:插件库的名称及其位置。class name:类的名称(可选)。如果未设置,将默认为class type。class type:类的类型。base class:基类的名称。description:插件的描述。
<library path="nav2_straightline_planner_plugin"> <class type="nav2_straightline_planner::StraightLine" base_class_type="nav2_core::GlobalPlanner"> <description>This is an example plugin which produces straight path.</description> </class> </library>- 下一步在
CMakeLists.txt中使用 CMake 函数pluginlib_export_plugin_description_file()导出插件。该函数将插件描述文件安装到share目录,并设置 ament 索引使其可被发现。
pluginlib_export_plugin_description_file(nav2_core global_planner_plugin.xml)- 插件描述文件也应添加到
package.xml中。
<export> <build_type>ament_cmake</build_type> <nav2_core plugin="${prefix}/global_planner_plugin.xml" /> </export>- 编译后插件即被注册。可通过以下命令验证是否注册成功:
$ ros2 plugin list你应该会看到类似于下面的输出:
nav2_straightline_planner: Plugin(name='nav2_straightline_planner::StraightLine', type='nav2_straightline_planner::StraightLine', base='nav2_core::GlobalPlanner')接下来使用该插件。
3- 通过参数文件传入插件名称
Section titled “3- 通过参数文件传入插件名称”要启用插件,需修改 nav2_params.yaml 文件,将原有参数替换为:
注意:对于 Galactic 及更高版本,
plugin_names和plugin_types已被一个用于插件名称的plugins字符串向量取代。类型现在在plugin_name命名空间的plugin:字段中定义(例如plugin: MyPlugin::Plugin)。代码块中的内联注释可帮助理解。
planner_server: ros__parameters: plugins: ["GridBased"] GridBased: plugin: "nav2_navfn_planner::NavfnPlanner" # For Foxy and later. In Iron and older versions, "/" was used instead of "::" tolerance: 2.0 use_astar: false allow_unknown: true替换为
planner_server: ros__parameters: plugins: ["GridBased"] GridBased: plugin: "nav2_straightline_planner::StraightLine" interpolation_resolution: 0.1在上面的代码中,可以看到 nav2_straightline_planner::StraightLine 规划器映射到其 ID GridBased。要传递插件专属参数,使用 <plugin_id>.<plugin_specific_parameter> 格式。
4- 运行 StraightLine 插件
Section titled “4- 运行 StraightLine 插件”运行启用 Nav2 的 TurtleBot3 仿真。详细步骤请参阅快速入门,快捷命令如下:
$ ros2 launch nav2_bringup tb3_simulation_launch.py params_file:=/path/to/your_params_file.yaml然后进入 RViz,点击顶部的“2D Pose Estimate”按钮,按照 快速入门 中的说明在地图上指定位置。机器人完成定位后,点击“Nav2 Goal”,再点击目标位姿。规划器将规划路径,机器人随即开始向目标移动。