表面重建
在许多场景下,我们希望生成密集的三维几何,即三角网格(triangle mesh)。然而,从多视图立体(multi-view stereo)方法或深度传感器中,我们只能获得非结构化的点云(point cloud)。要从这种非结构化的输入得到三角网格,就需要进行表面重建(surface reconstruction)。文献中已有多种方法,Open3D 目前实现了以下几种:
- Alpha shapes(Alpha 形状)[Edelsbrunner1983]
- Ball pivoting(滚球法)[Bernardini1999]
- Poisson surface reconstruction(泊松表面重建)[Kazhdan2006]
Alpha shapes
Section titled “Alpha shapes”Alpha shape(Alpha 形状)[Edelsbrunner1983] 是凸包(convex hull)的推广。正如这里所描述的,可以直观地把 alpha shape 想象成下面这样:假设有一大块冰淇淋,里面嵌着以点集 表示的硬巧克力碎块。我们用一把球形的冰淇淋勺,挖掉所有能够触及、又不会碰到巧克力碎块的冰淇淋部分,甚至可以在内部挖出洞(也就是仅从外部移动勺子无法触及的部分)。最终我们会得到一个由球冠、圆弧和点围成的(不一定是凸的)物体。如果我们把所有弯曲的表面都拉直成三角形和线段,就得到了点集 的 alpha shape 的直观描述。
Open3D 实现了 create_from_point_cloud_alpha_shape 方法,其中包含一个权衡参数 alpha。
bunny = o3d.data.BunnyMesh()mesh = o3d.io.read_triangle_mesh(bunny.path)mesh.compute_vertex_normals()
pcd = mesh.sample_points_poisson_disk(750)o3d.visualization.draw_geometries([pcd])alpha = 0.03print(f"alpha={alpha:.3f}")mesh = o3d.geometry.TriangleMesh.create_from_point_cloud_alpha_shape(pcd, alpha)mesh.compute_vertex_normals()o3d.visualization.draw_geometries([mesh], mesh_show_back_face=True)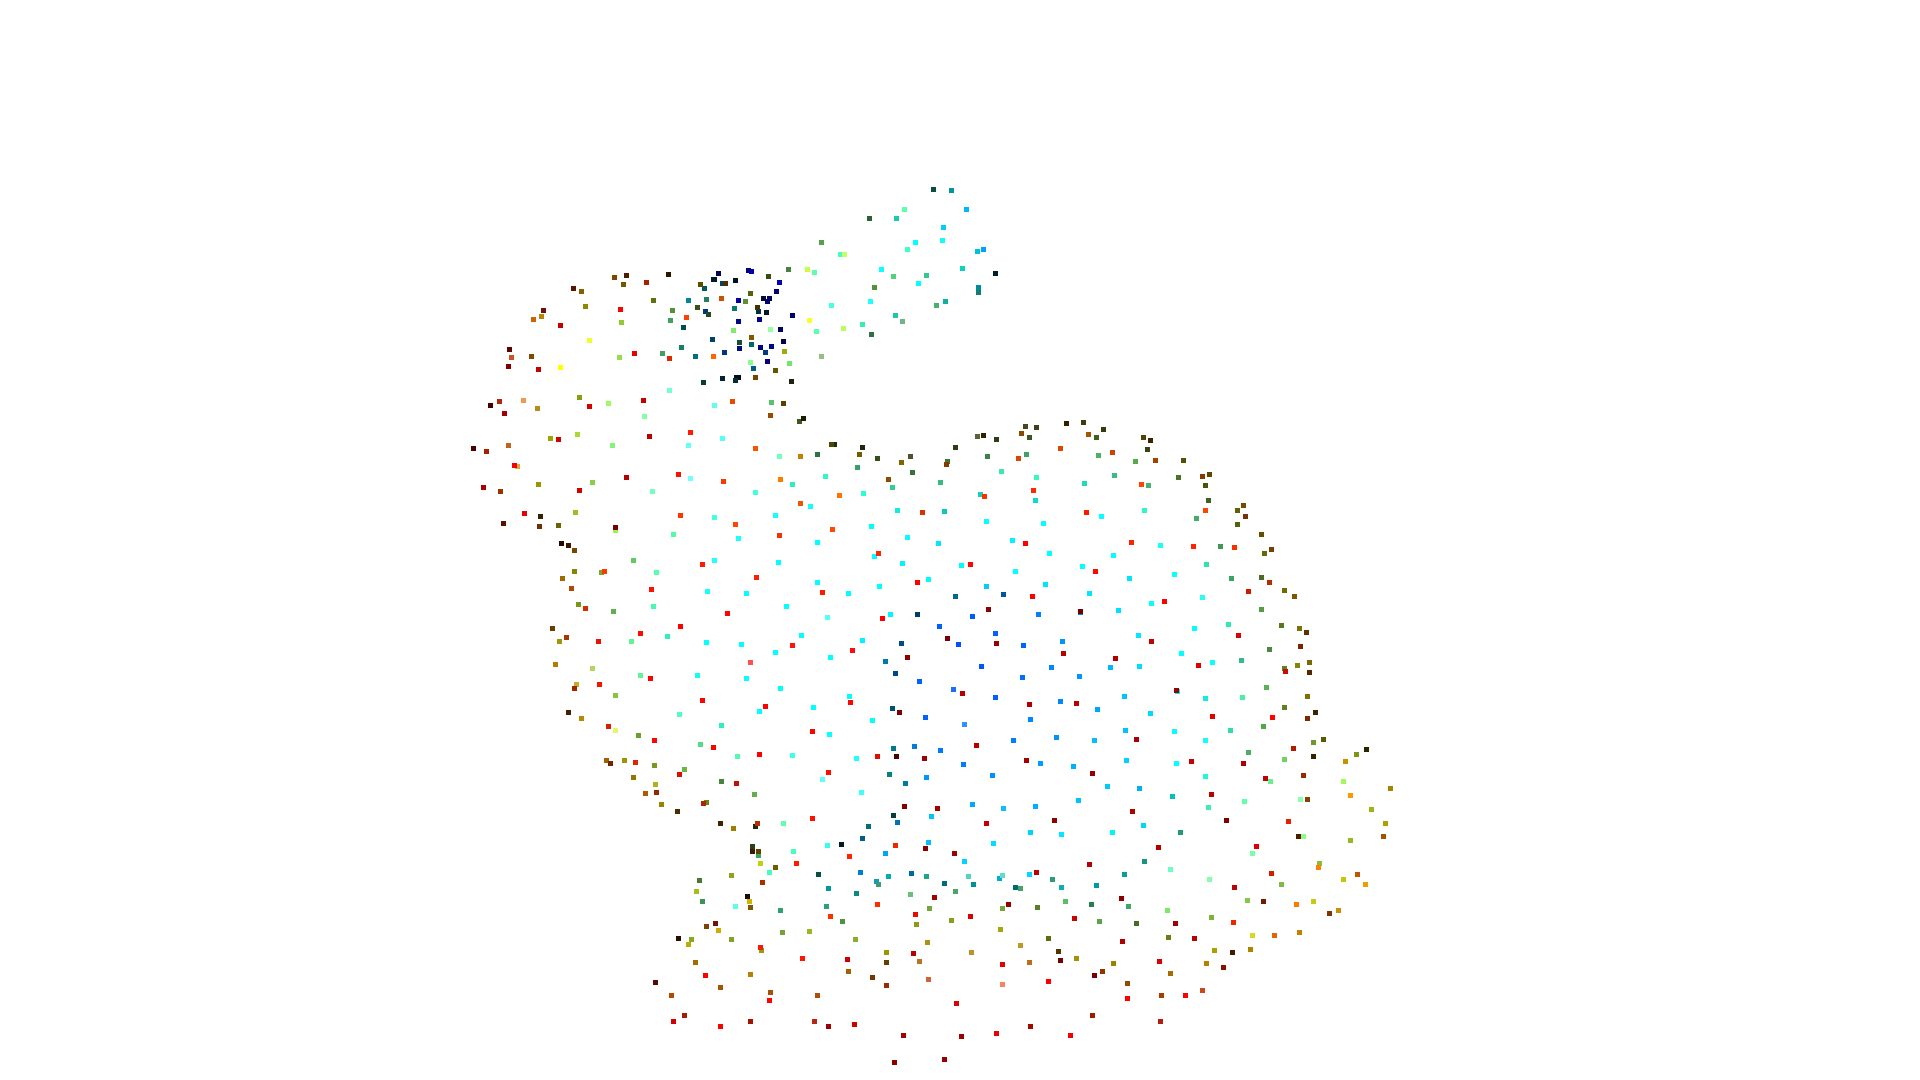
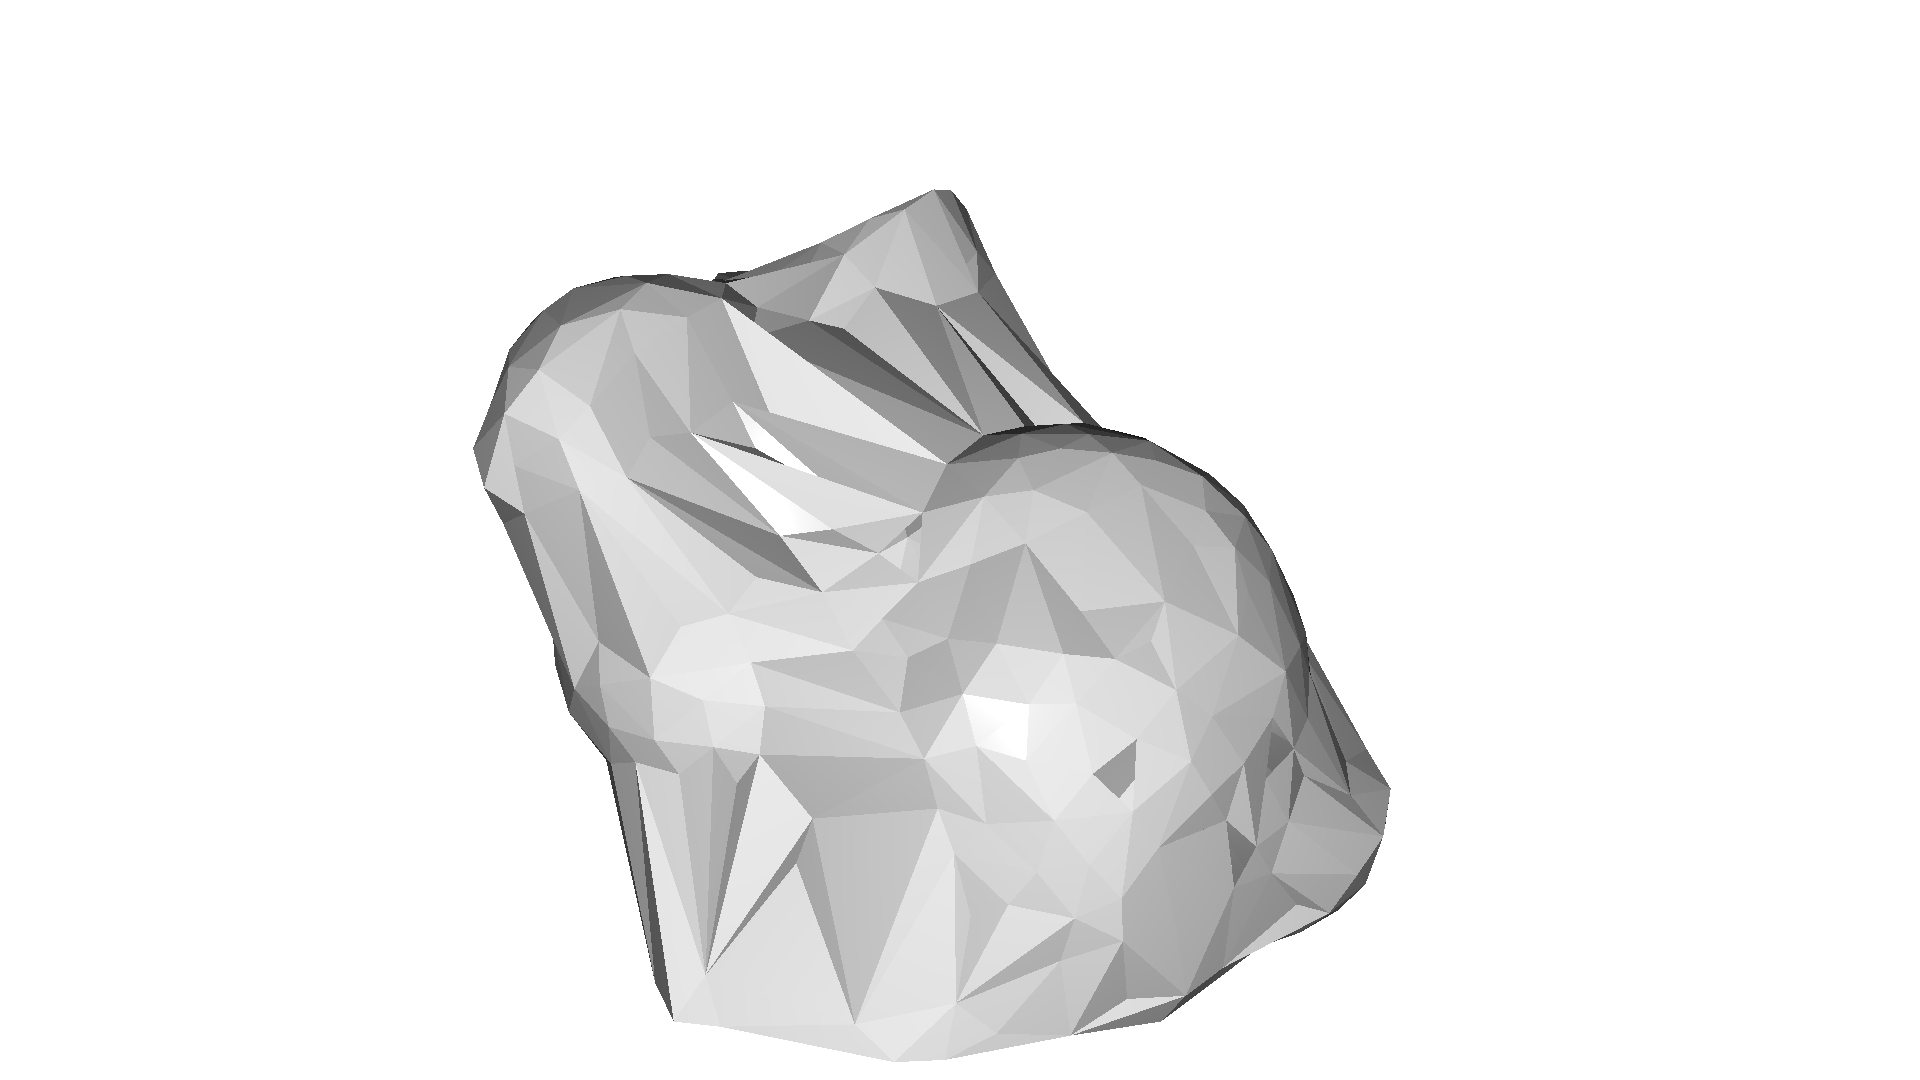
该实现基于点云的凸包。如果想从同一个点云计算多个 alpha shape,可以先只计算一次凸包,再把它传给 create_from_point_cloud_alpha_shape,从而节省部分计算量。
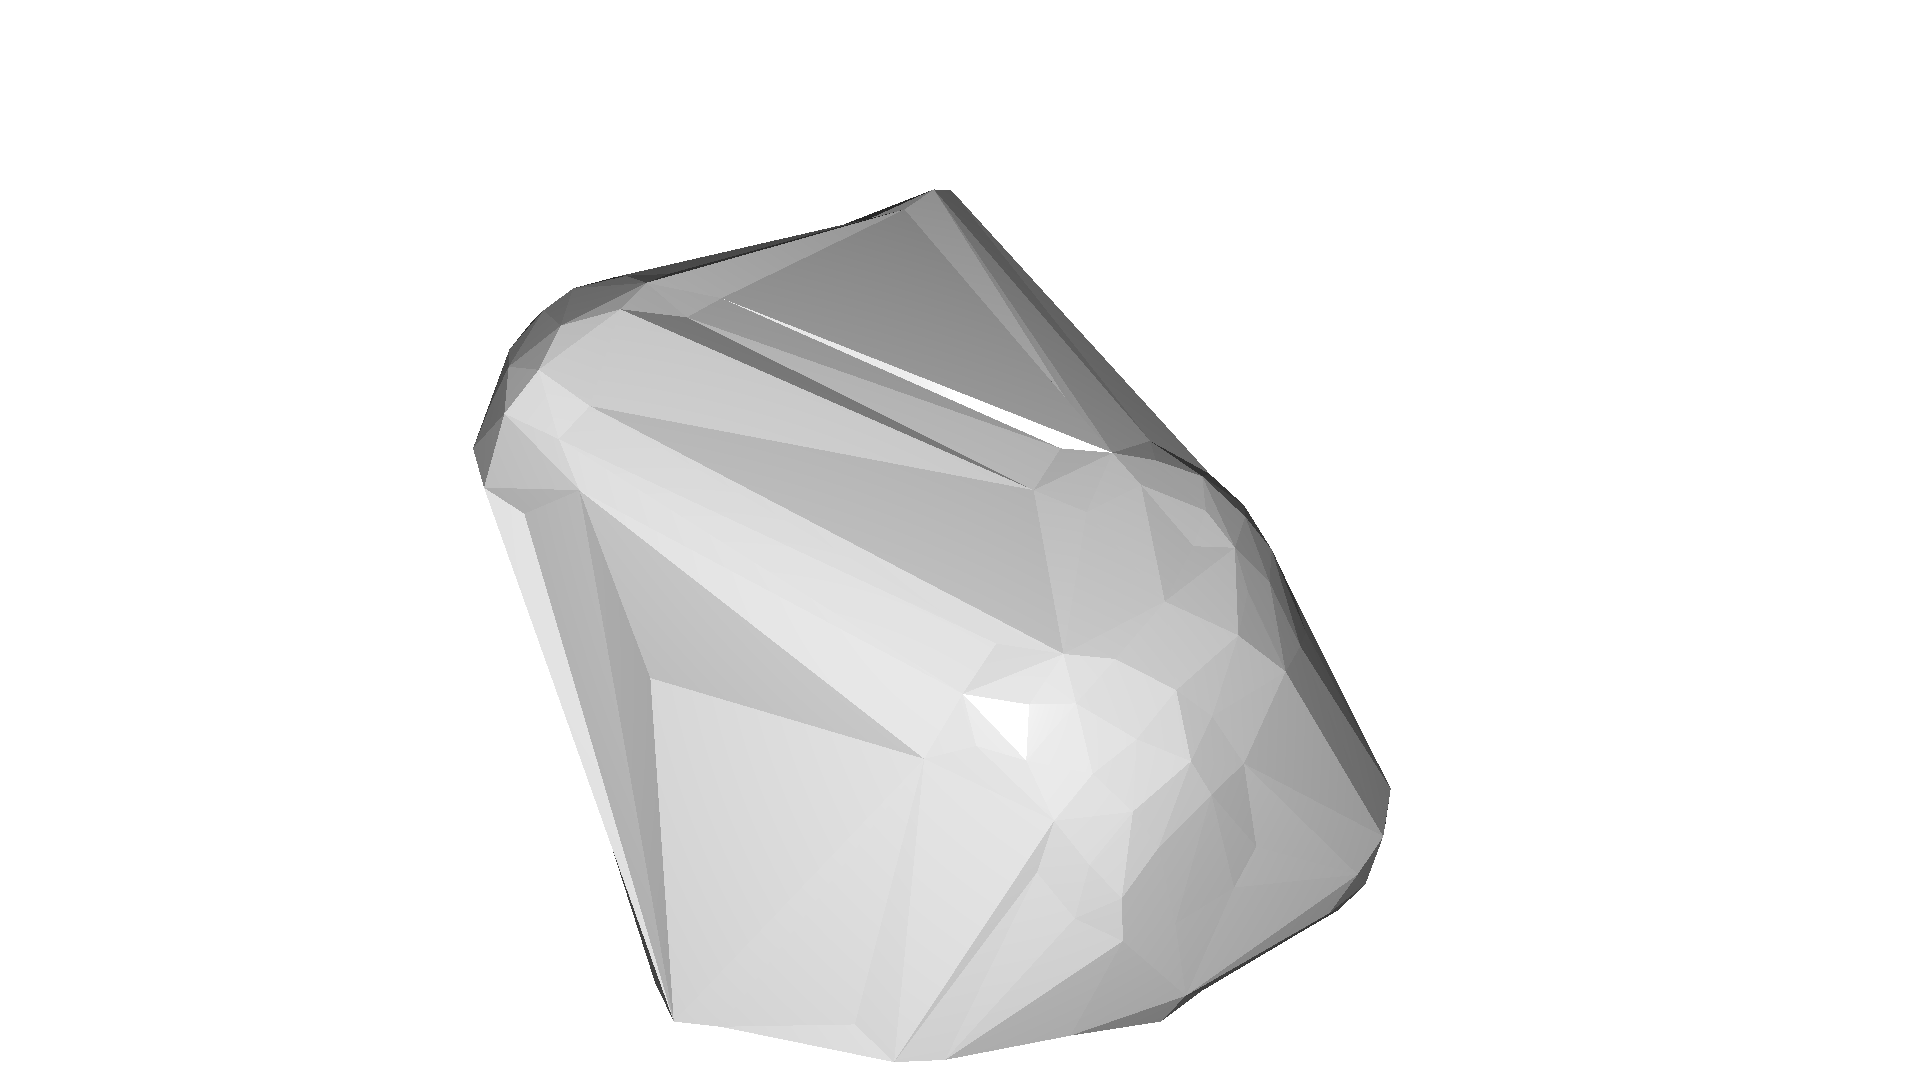
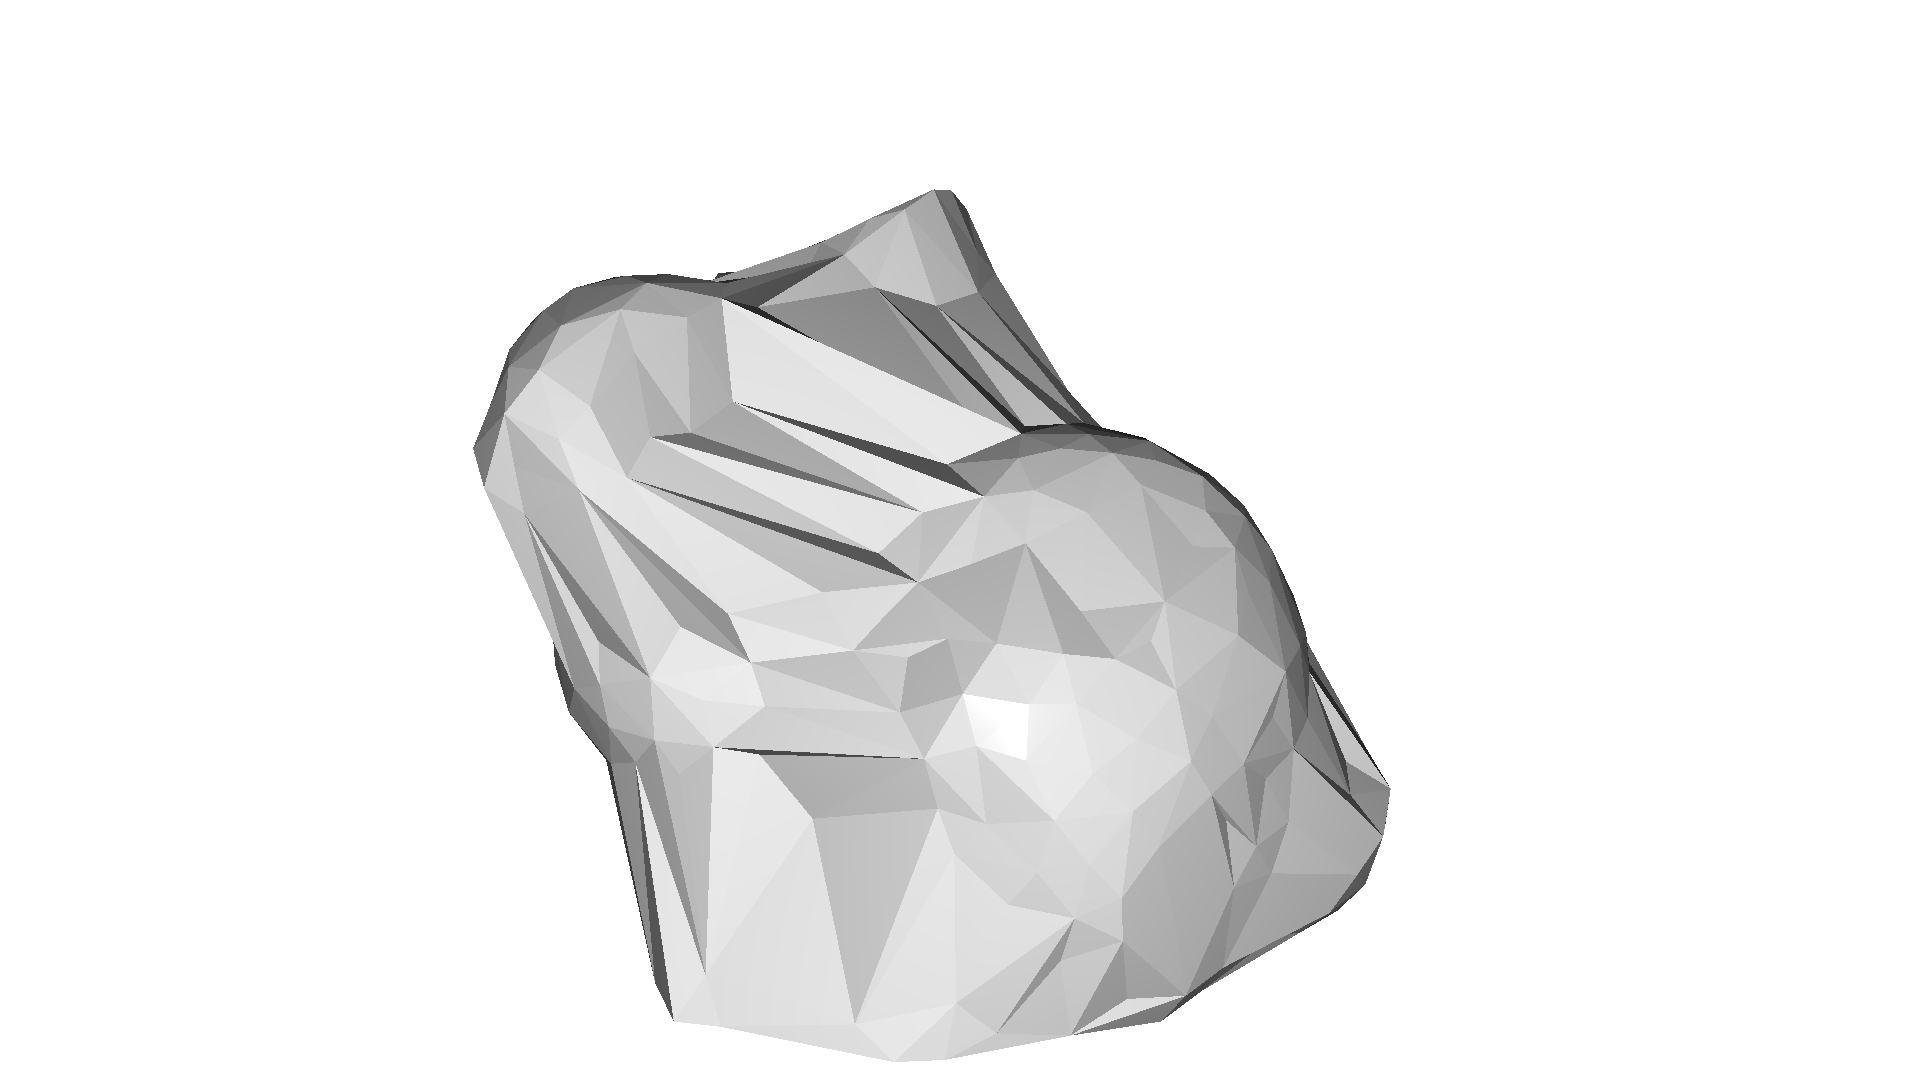
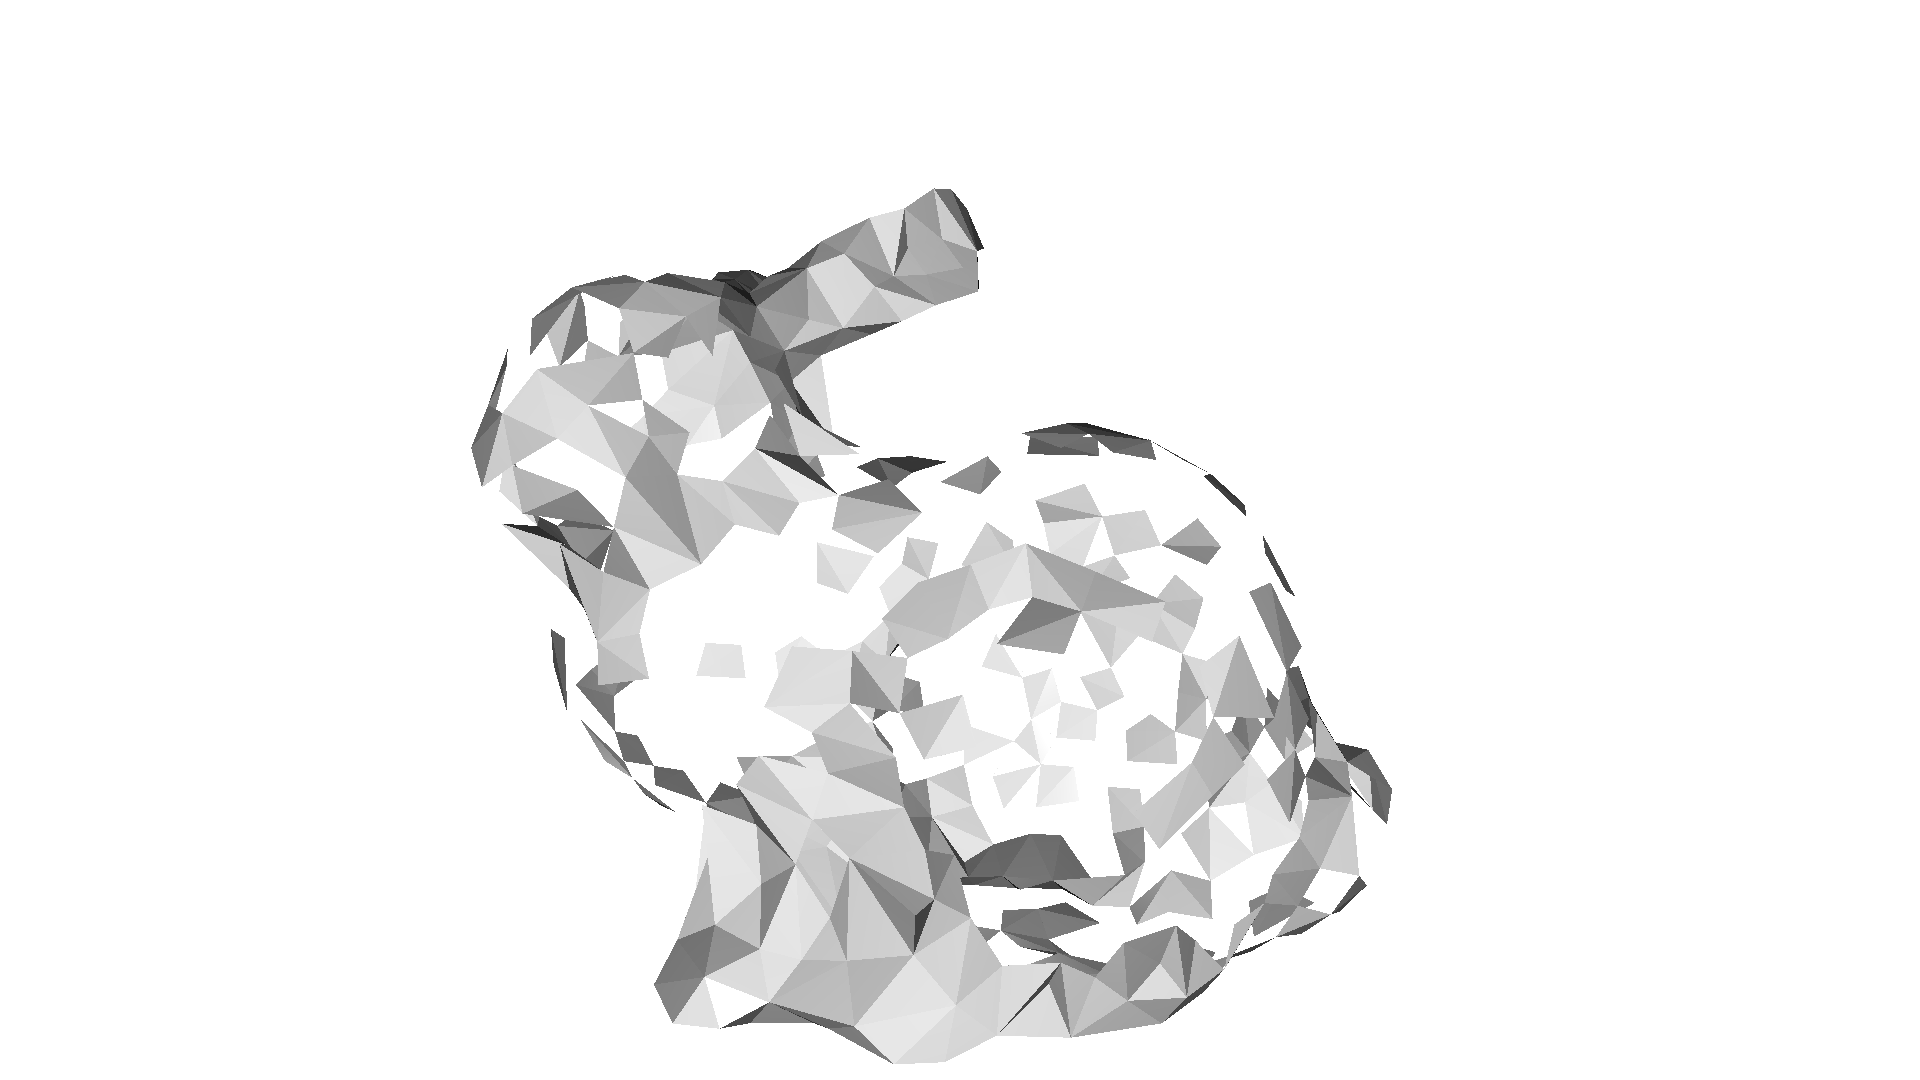
tetra_mesh, pt_map = o3d.geometry.TetraMesh.create_from_point_cloud(pcd)for alpha in np.logspace(np.log10(0.5), np.log10(0.01), num=4): print(f"alpha={alpha:.3f}") mesh = o3d.geometry.TriangleMesh.create_from_point_cloud_alpha_shape( pcd, alpha, tetra_mesh, pt_map) mesh.compute_vertex_normals() o3d.visualization.draw_geometries([mesh], mesh_show_back_face=True)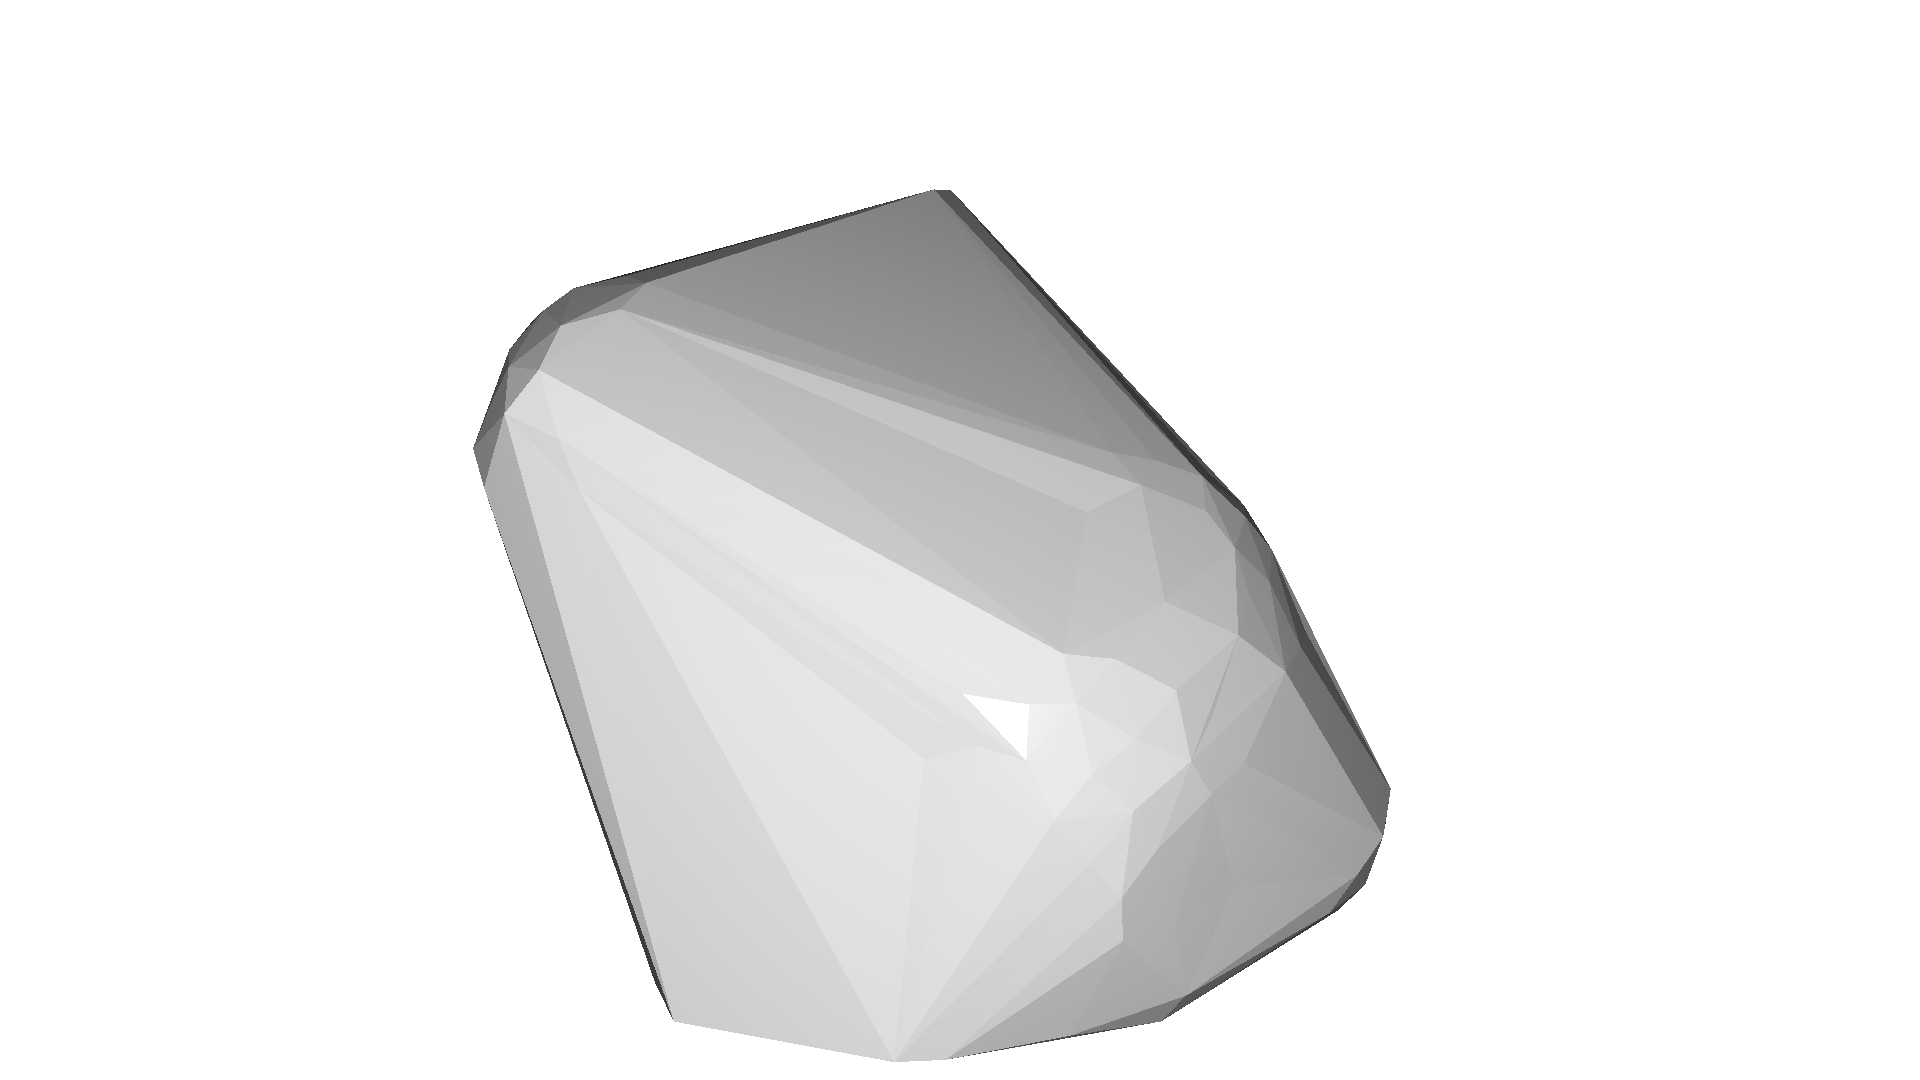
Ball pivoting
Section titled “Ball pivoting”滚球算法(Ball Pivoting Algorithm, BPA)[Bernardini1999] 是一种与 alpha shapes 相关的表面重建方法。直观地说,想象一个给定半径的三维球落到点云上:如果它碰到任意 3 个点(并且不会从这 3 个点之间漏下去),就会生成一个三角形。随后,算法从已有三角形的边开始转动(pivot);每当它碰到 3 个点且球不会漏下去时,就再生成一个三角形。
Open3D 在 create_from_point_cloud_ball_pivoting 中实现了该方法。该方法接受一个半径列表作为参数,对应于在点云上滚动的各个球的半径。
bunny = o3d.data.BunnyMesh()gt_mesh = o3d.io.read_triangle_mesh(bunny.path)gt_mesh.compute_vertex_normals()
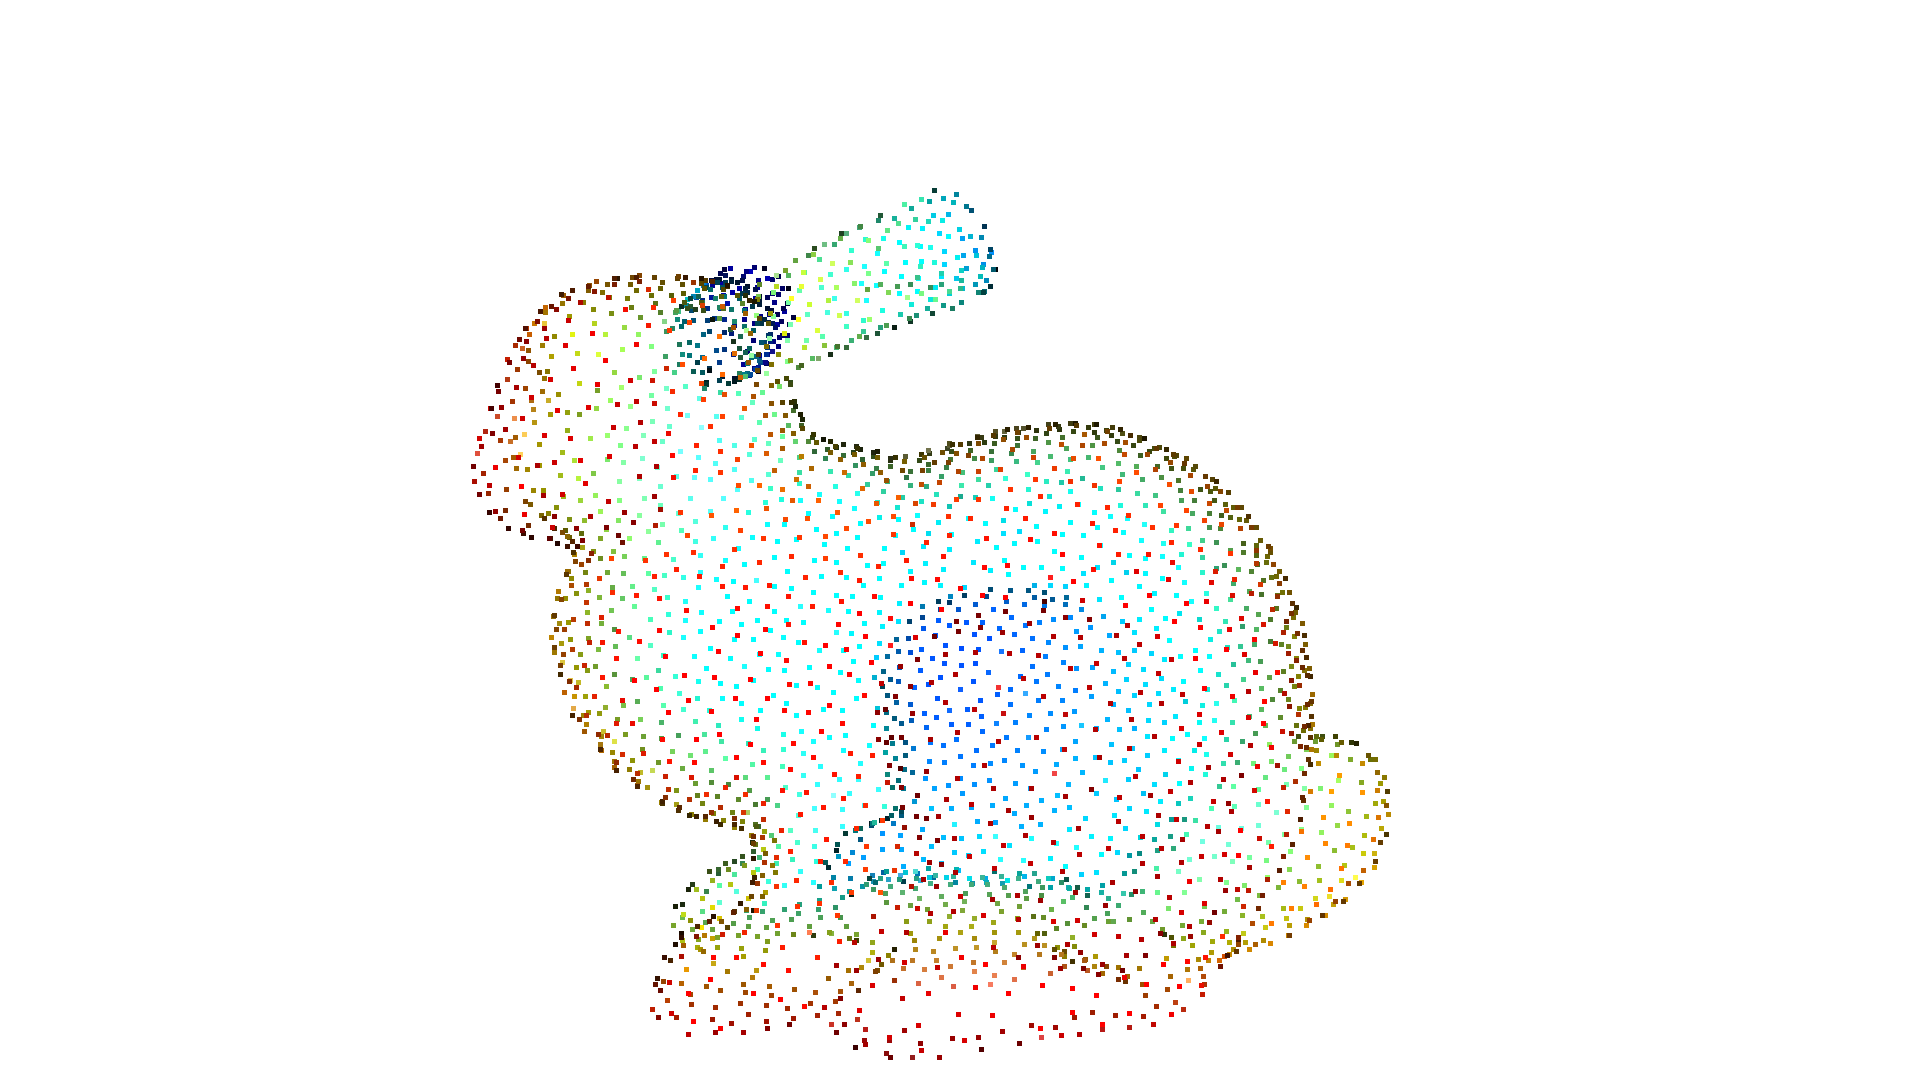
pcd = gt_mesh.sample_points_poisson_disk(3000)o3d.visualization.draw_geometries([pcd])
radii = [0.005, 0.01, 0.02, 0.04]rec_mesh = o3d.geometry.TriangleMesh.create_from_point_cloud_ball_pivoting( pcd, o3d.utility.DoubleVector(radii))o3d.visualization.draw_geometries([pcd, rec_mesh])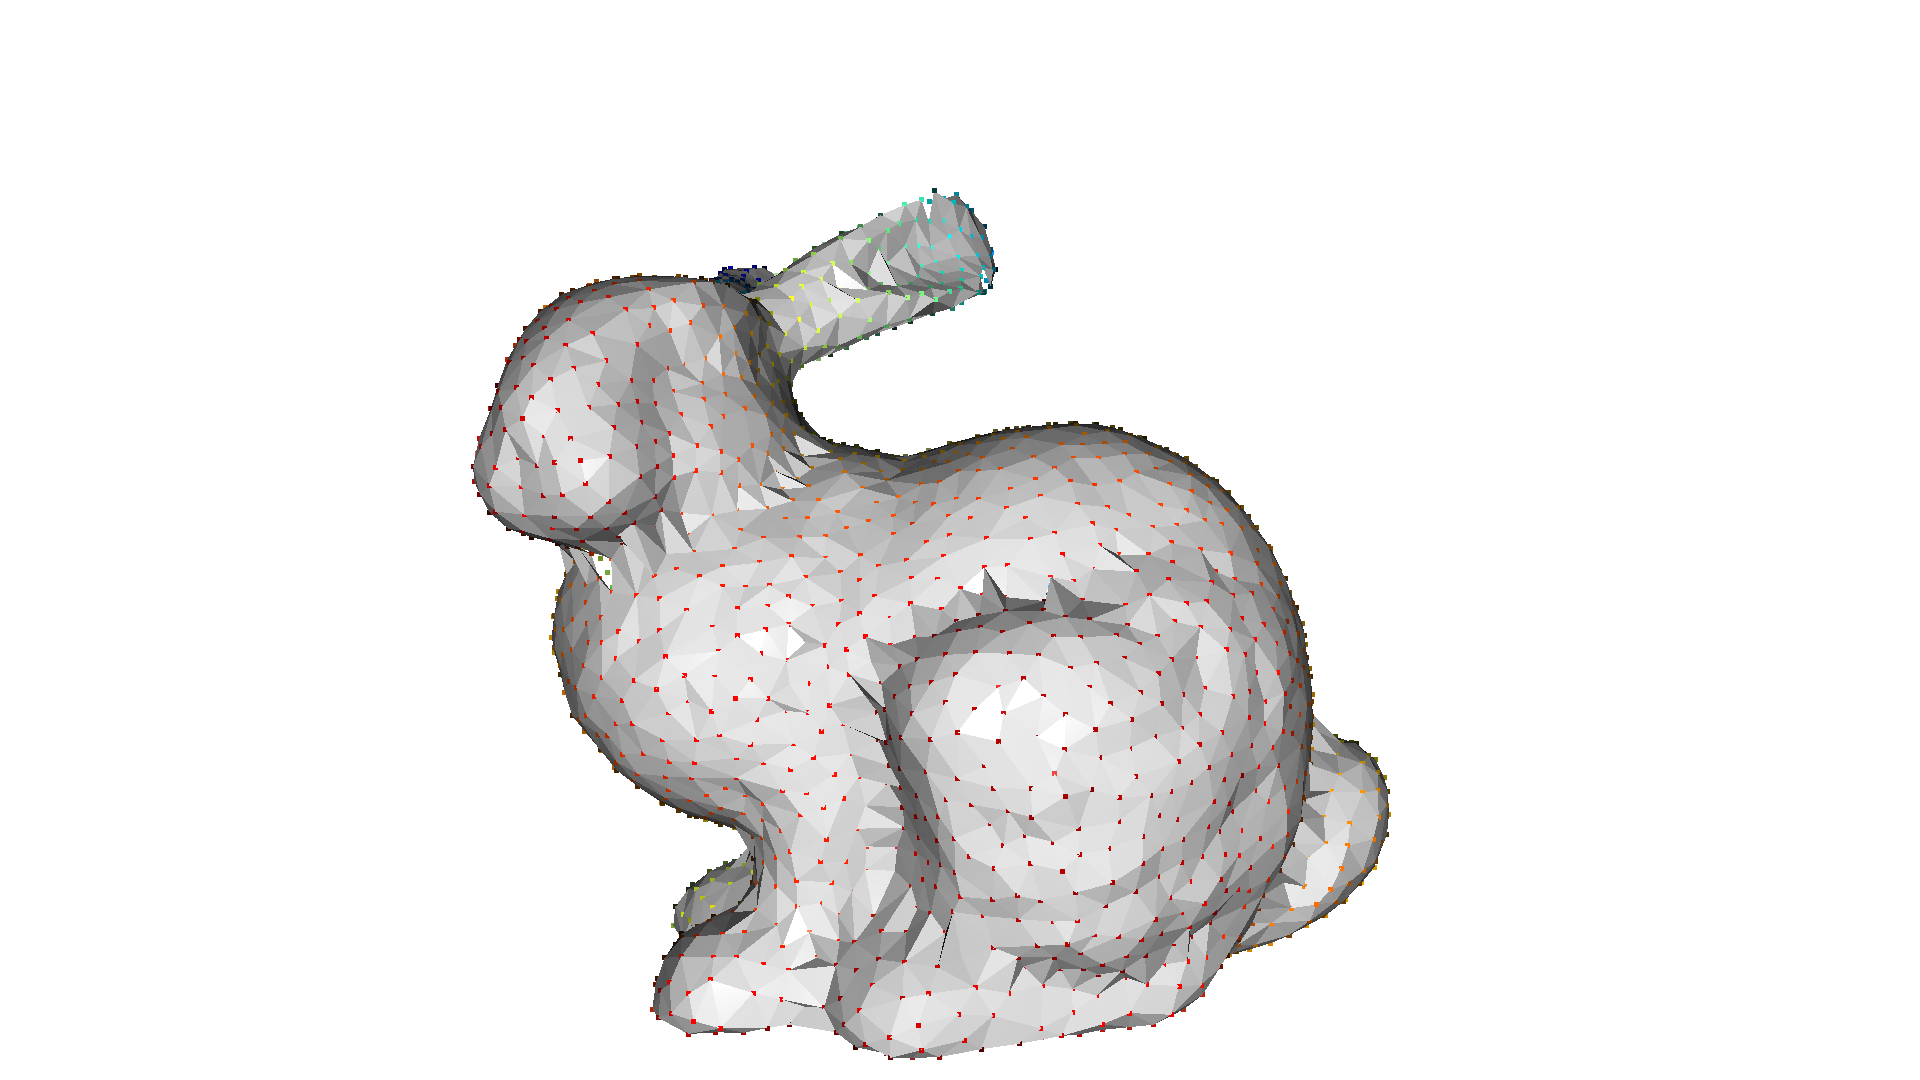
泊松表面重建
Section titled “泊松表面重建”泊松表面重建(Poisson surface reconstruction)方法 [Kazhdan2006] 通过求解一个正则化的优化问题来获得光滑的表面。正因如此,泊松表面重建往往优于前面提到的那些方法——后者直接把点云中的点当作结果网格的顶点而不做任何修改,因此得到的表面并不光滑。
Open3D 实现了 create_from_point_cloud_poisson 方法,它本质上是 Kazhdan 代码的封装。该函数的一个重要参数是 depth,它定义了用于表面重建的八叉树(octree)深度,从而决定了结果三角网格的分辨率。depth 值越高,网格的细节就越丰富。
eagle = o3d.data.EaglePointCloud()pcd = o3d.io.read_point_cloud(eagle.path)
print(pcd)o3d.visualization.draw_geometries([pcd],                                  zoom=0.664,                                  front=[-0.4761, -0.4698, -0.7434],                                  lookat=[1.8900, 3.2596, 0.9284],                                  up=[0.2304, -0.8825, 0.4101])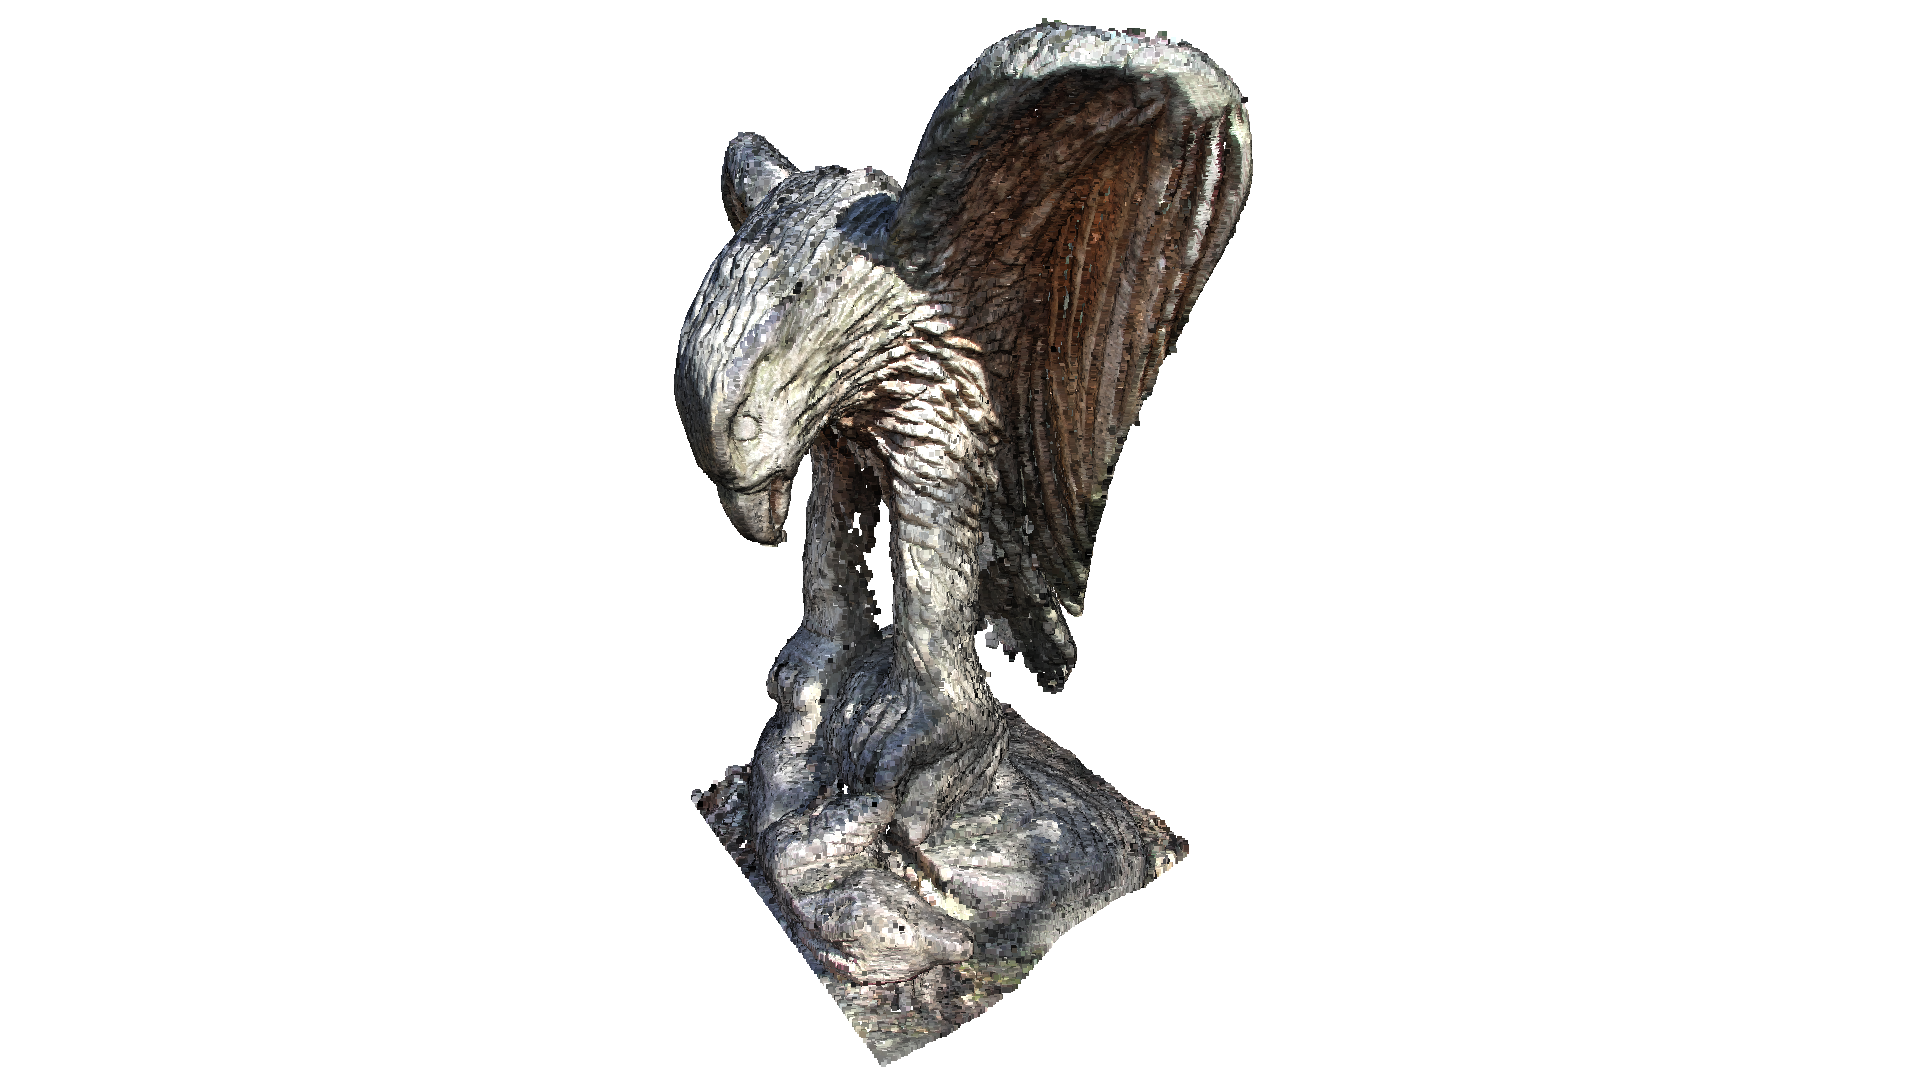
输出:
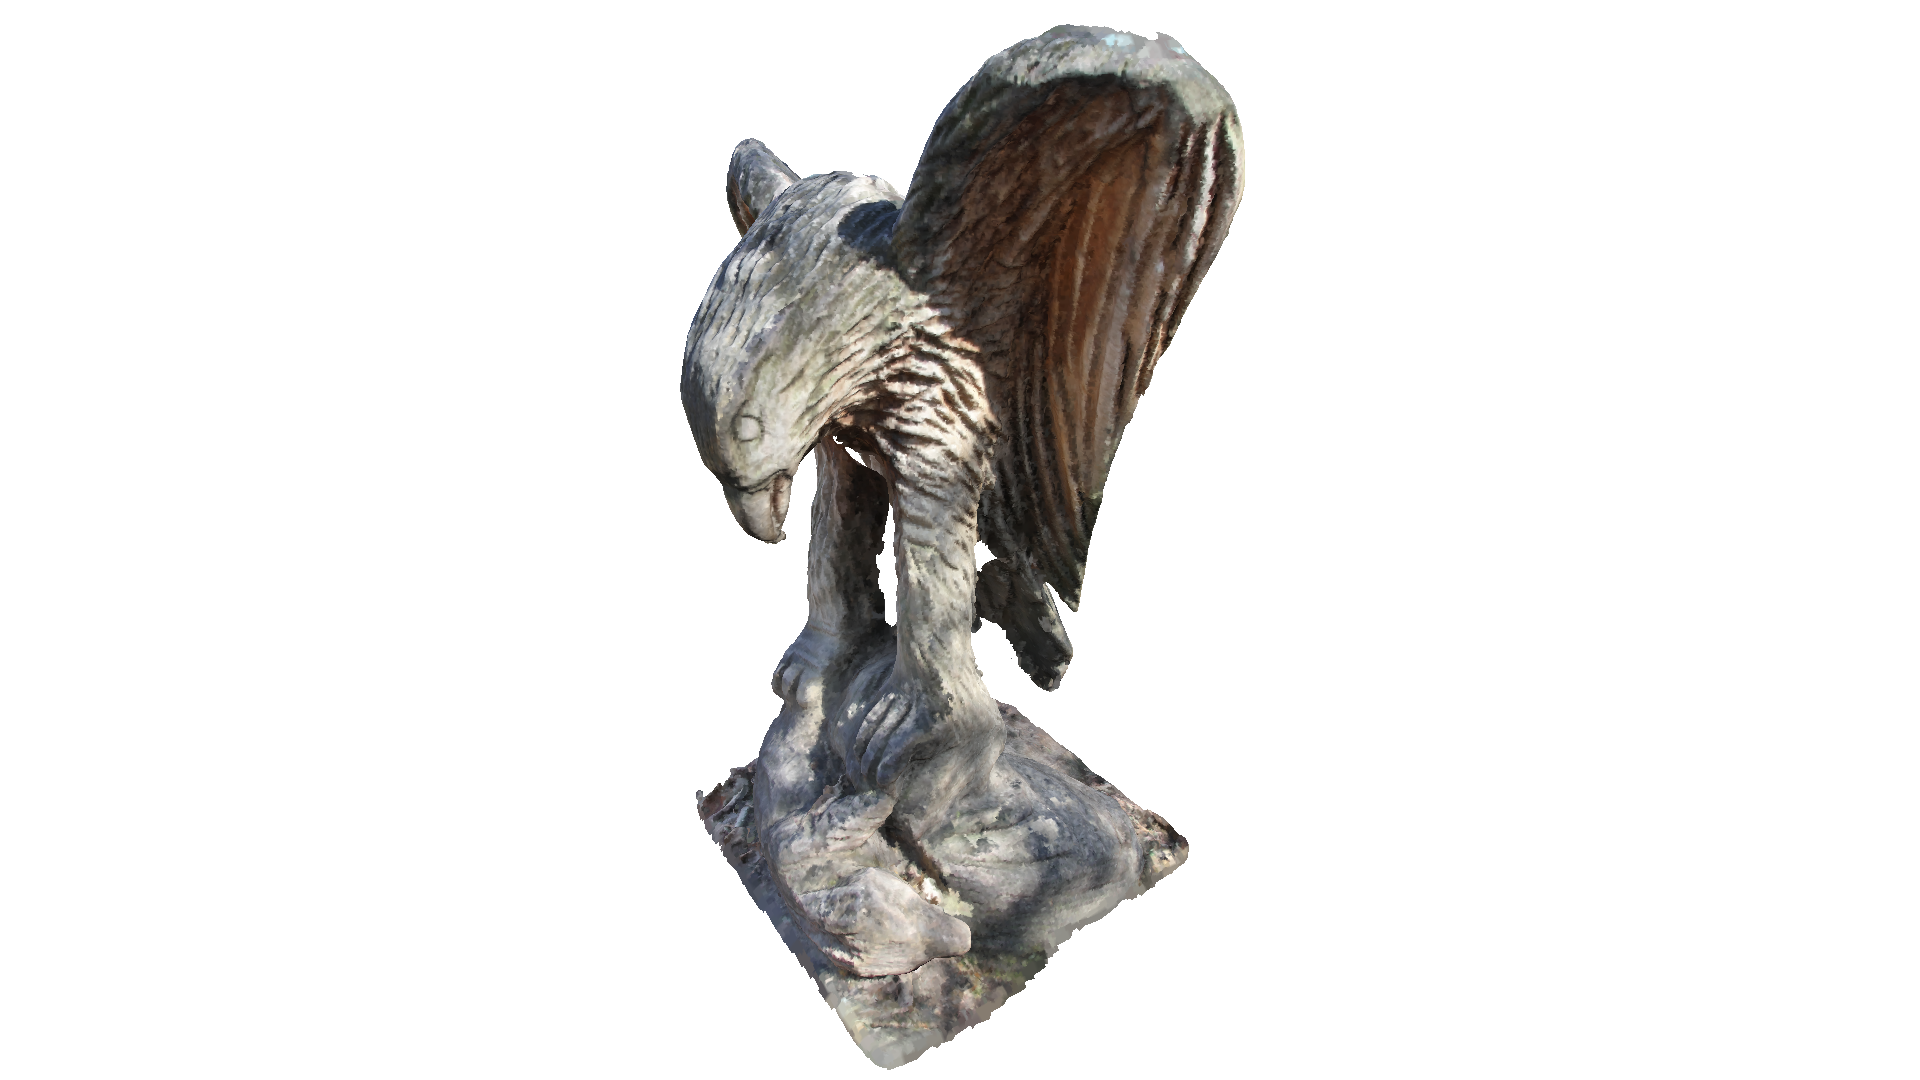
[Open3D INFO] Downloading https://github.com/isl-org/open3d_downloads/releases/download/20220201-data/EaglePointCloud.ply[Open3D INFO] Downloaded to /home/runner/open3d_data/download/EaglePointCloud/EaglePointCloud.plyPointCloud with 796825 points.print('run Poisson surface reconstruction')with o3d.utility.VerbosityContextManager( o3d.utility.VerbosityLevel.Debug) as cm: mesh, densities = o3d.geometry.TriangleMesh.create_from_point_cloud_poisson( pcd, depth=9)print(mesh)o3d.visualization.draw_geometries([mesh], zoom=0.664, front=[-0.4761, -0.4698, -0.7434], lookat=[1.8900, 3.2596, 0.9284], up=[0.2304, -0.8825, 0.4101])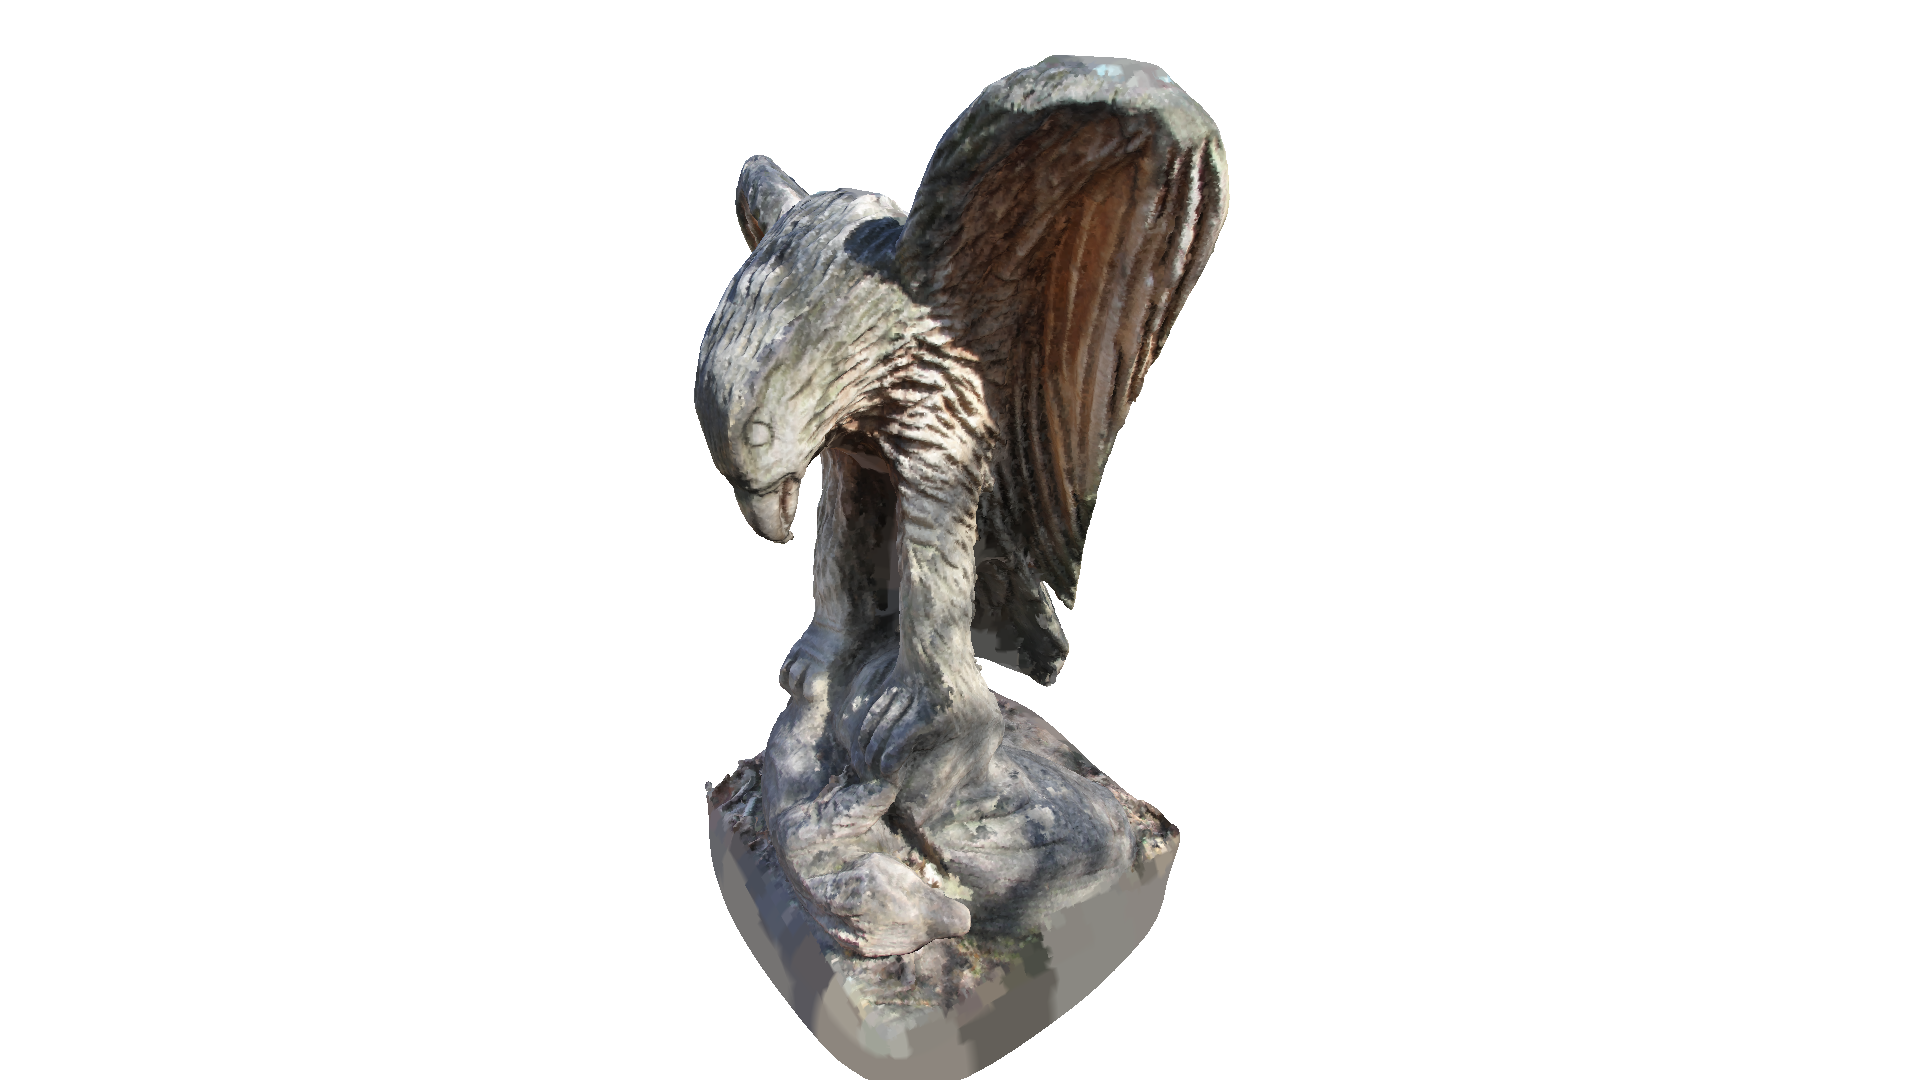
在 Debug 日志级别下,可以看到泊松求解器的进展:
run Poisson surface reconstruction[Open3D DEBUG] Input Points / Samples: 796825 / 368254[Open3D DEBUG] # Got kernel density: 0.08908891677856445 (s), 392.31640625 (MB) / 392.31640625 (MB) / 476 (MB)[Open3D DEBUG] # Got normal field: 0.6136579513549805 (s), 490.06640625 (MB) / 490.06640625 (MB) / 490 (MB)[Open3D DEBUG] Point weight / Estimated Area: 2.623551e-06 / 2.090511e+00[Open3D DEBUG] # Finalized tree: 0.48689985275268555 (s), 615.74609375 (MB) / 615.74609375 (MB) / 615 (MB)[Open3D DEBUG] # Set FEM constraints: 1.4530129432678223 (s), 576.54296875 (MB) / 615.74609375 (MB) / 615 (MB)[Open3D DEBUG] #Set point constraints: 0.23029398918151855 (s), 576.54296875 (MB) / 615.74609375 (MB) / 615 (MB)[Open3D DEBUG] Leaf Nodes / Active Nodes / Ghost Nodes: 2945433 / 3365000 / 1209[Open3D DEBUG] Memory Usage: 576.543 MB[Open3D DEBUG] # Linear system solved: 1.8742828369140625 (s), 615.16796875 (MB) / 615.74609375 (MB) / 615 (MB)[Open3D DEBUG] Got average: 0.06455492973327637 (s), 615.16796875 (MB) / 615.74609375 (MB) / 615 (MB)[Open3D DEBUG] Iso-Value: 5.028478e-01 = 4.006817e+05 / 7.968250e+05[Open3D DEBUG] # Total Solve: 9.2 (s), 759.9 (MB)TriangleMesh with 563112 points and 1126072 triangles.泊松表面重建也会在点密度较低的区域生成三角形,甚至会向某些区域外推(参见上面鹰模型输出的底部)。create_from_point_cloud_poisson 函数还有第二个返回值 densities,它为每个顶点指示其密度。密度值越低,说明该顶点仅由输入点云中较少的点所支撑。
下面的代码中,我们用伪彩色(pseudo color)在三维中可视化密度。紫色表示低密度,黄色表示高密度。
print('visualize densities')densities = np.asarray(densities)density_colors = plt.get_cmap('plasma')( (densities - densities.min()) / (densities.max() - densities.min()))density_colors = density_colors[:, :3]density_mesh = o3d.geometry.TriangleMesh()density_mesh.vertices = mesh.verticesdensity_mesh.triangles = mesh.trianglesdensity_mesh.triangle_normals = mesh.triangle_normalsdensity_mesh.vertex_colors = o3d.utility.Vector3dVector(density_colors)o3d.visualization.draw_geometries([density_mesh], zoom=0.664, front=[-0.4761, -0.4698, -0.7434], lookat=[1.8900, 3.2596, 0.9284], up=[0.2304, -0.8825, 0.4101])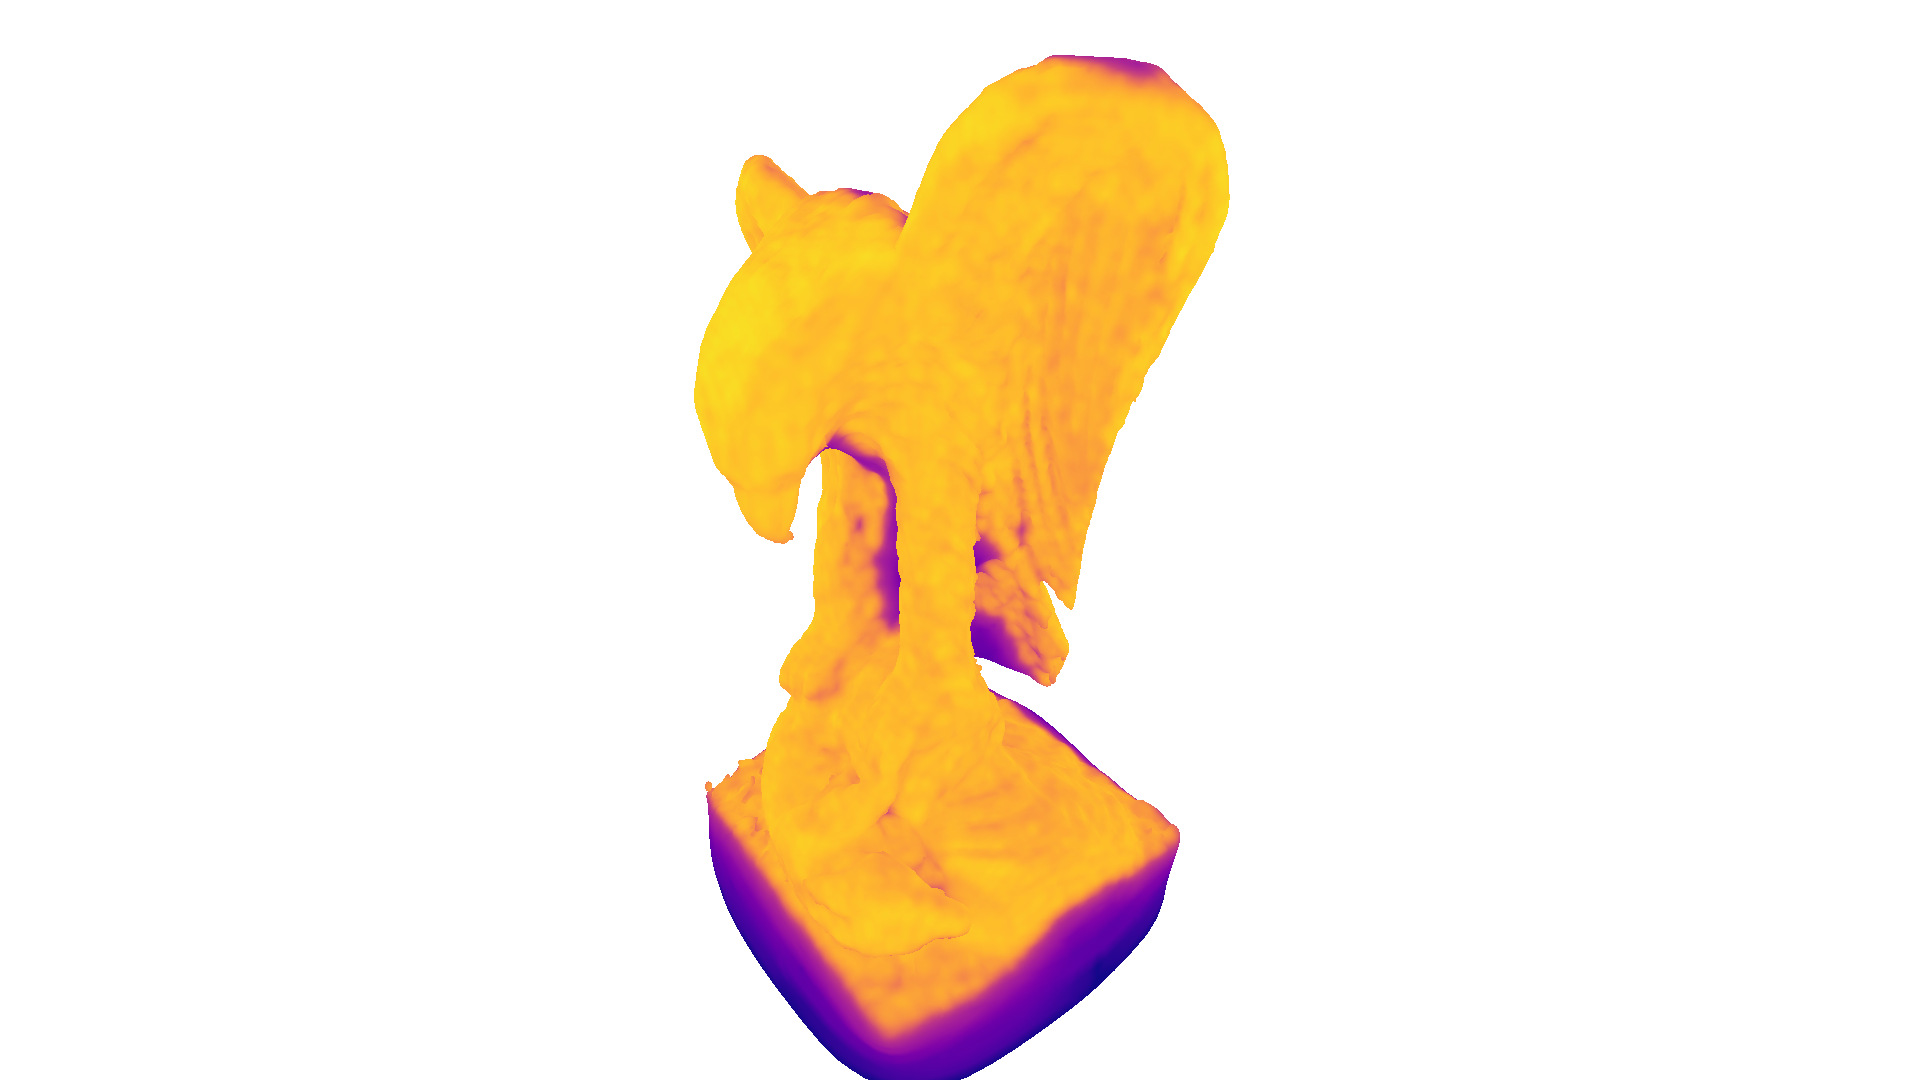
我们还可以进一步利用这些密度值,去除支撑较弱的顶点和三角形。下面的代码会移除所有密度值低于全部密度值 分位数(quantile)的顶点(及其相连的三角形)。
print('remove low density vertices')vertices_to_remove = densities < np.quantile(densities, 0.01)mesh.remove_vertices_by_mask(vertices_to_remove)print(mesh)o3d.visualization.draw_geometries([mesh], zoom=0.664, front=[-0.4761, -0.4698, -0.7434], lookat=[1.8900, 3.2596, 0.9284], up=[0.2304, -0.8825, 0.4101])输出:
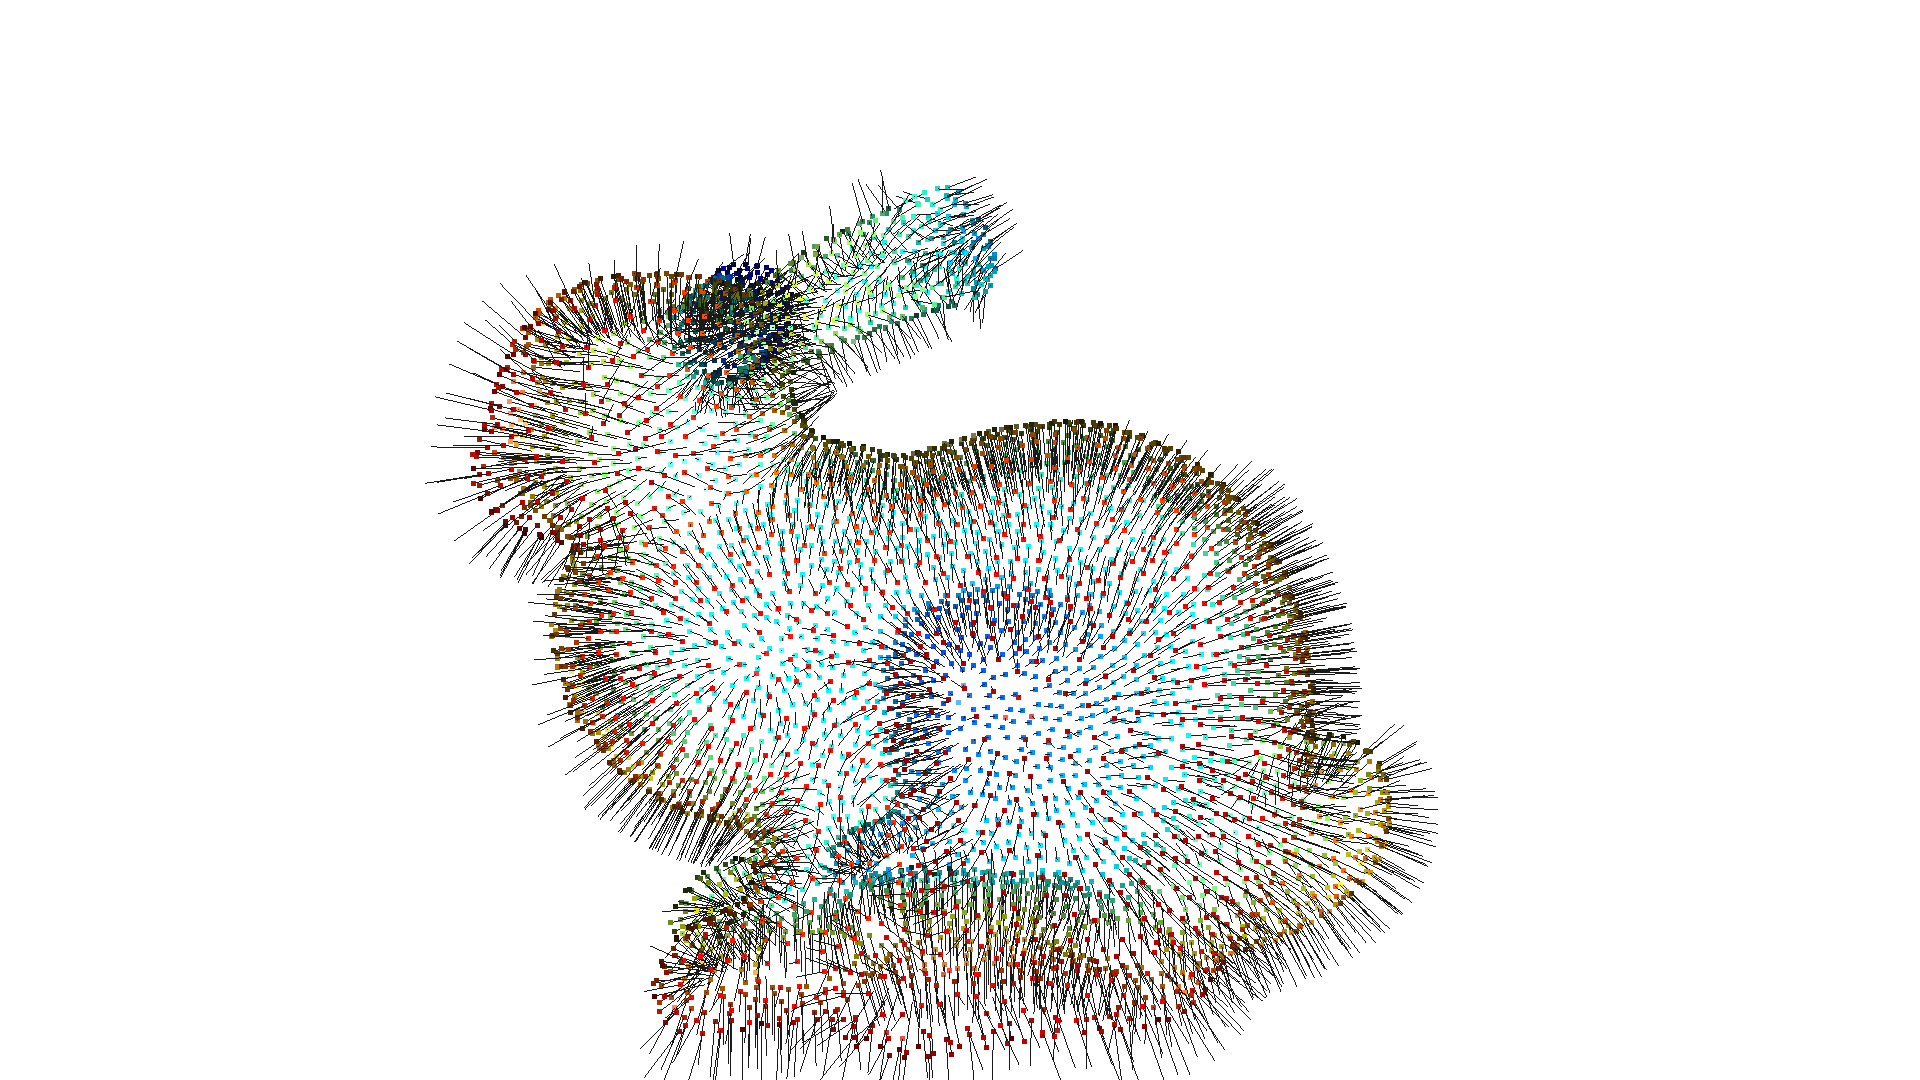
remove low density verticesTriangleMesh with 557480 points and 1113212 triangles.在上面的例子中,我们假设点云已经带有朝外的法向量。然而,并非所有点云都自带法向量。Open3D 可以用 estimate_normals 来估计点云法向量,该方法为每个三维点局部拟合一个平面以推导法向量。但估计出的法向量朝向可能并不一致。orient_normals_consistent_tangent_plane 会利用最小生成树来传播法向量的朝向。
bunny = o3d.data.BunnyMesh()gt_mesh = o3d.io.read_triangle_mesh(bunny.path)
pcd = gt_mesh.sample_points_poisson_disk(5000)pcd.normals = o3d.utility.Vector3dVector(np.zeros(    (1, 3)))  # invalidate existing normals
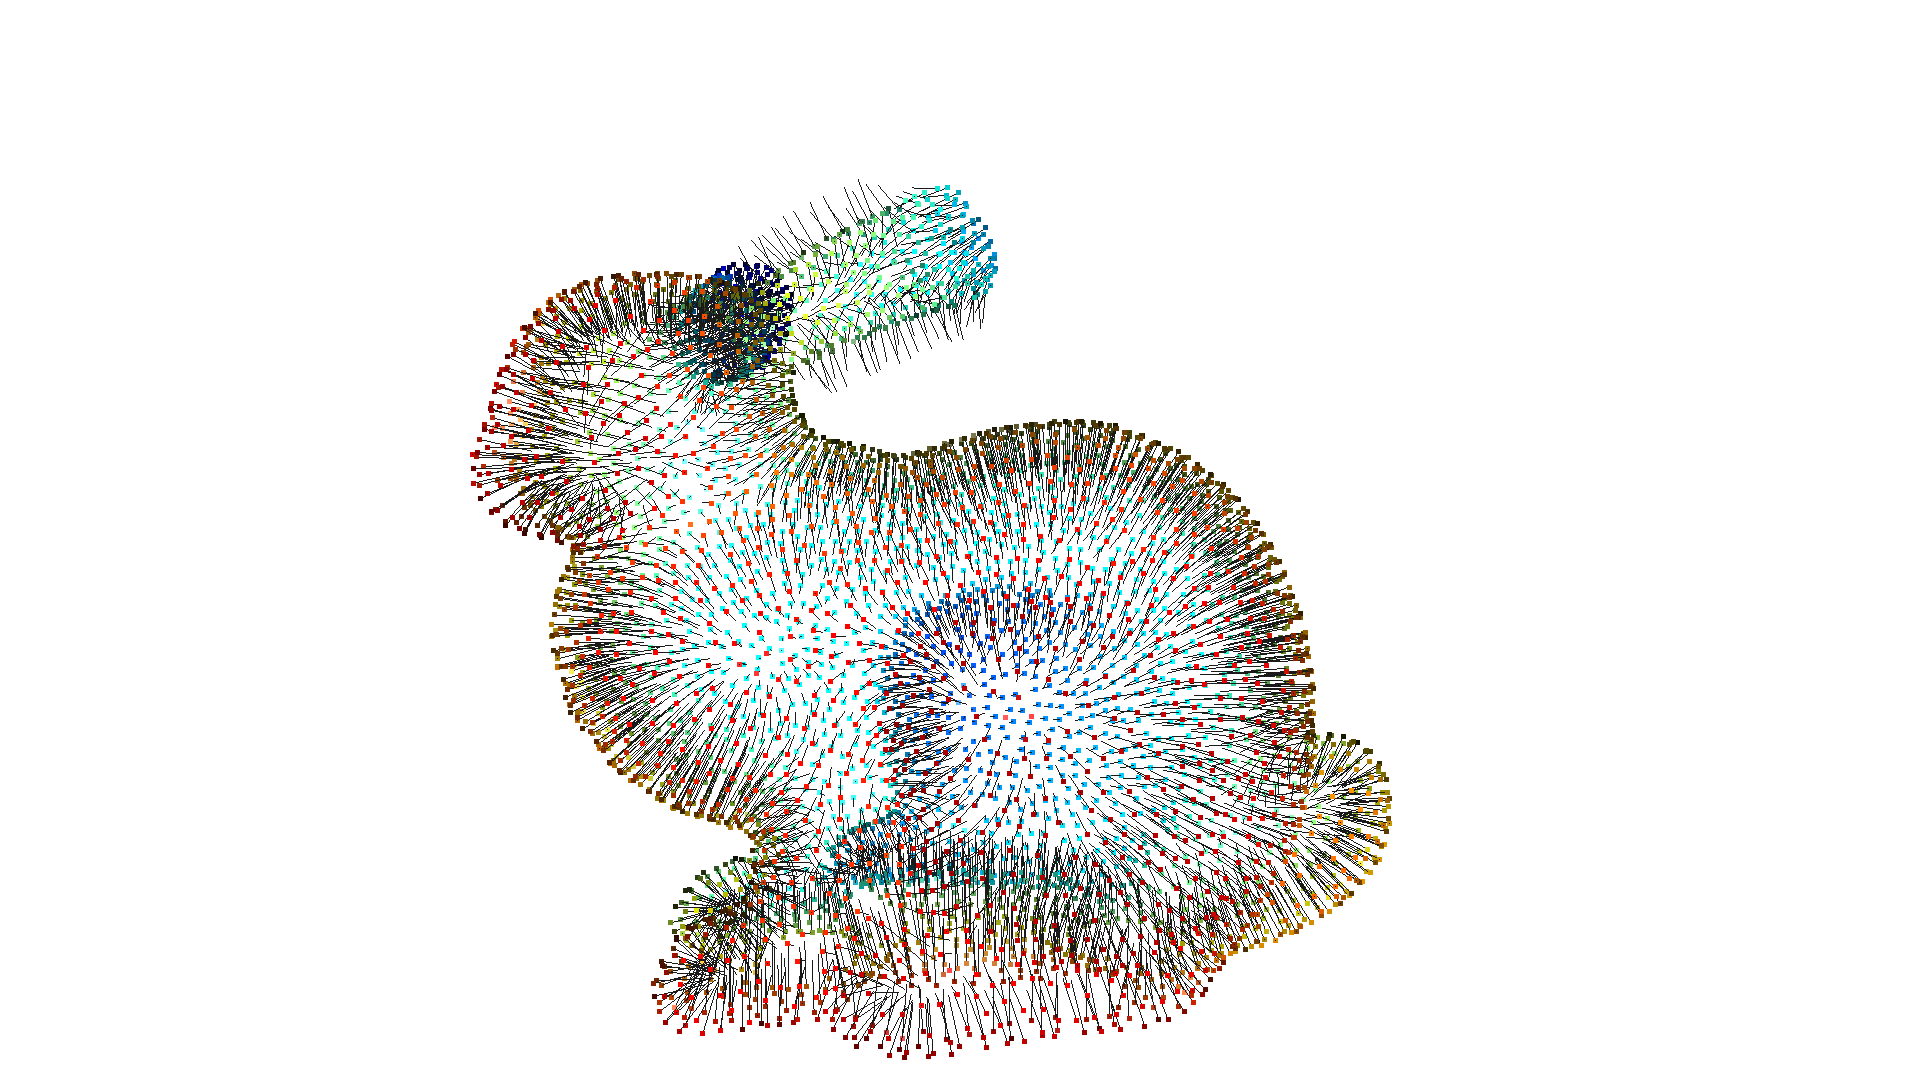
pcd.estimate_normals()o3d.visualization.draw_geometries([pcd], point_show_normal=True)pcd.orient_normals_consistent_tangent_plane(100)o3d.visualization.draw_geometries([pcd], point_show_normal=True)