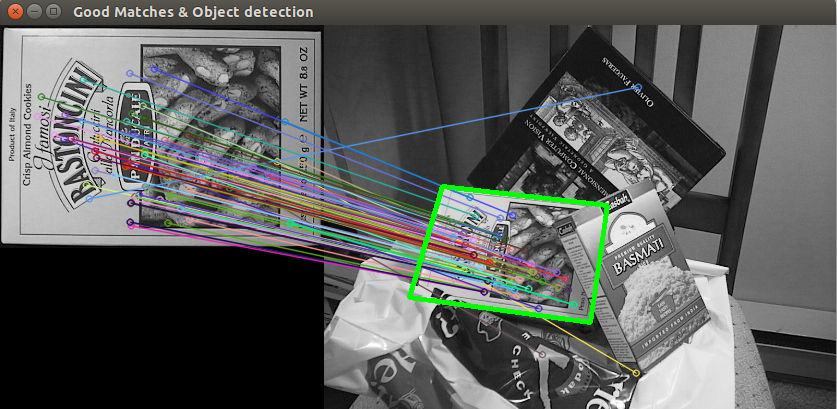
用 Features2D 与单应性矩阵寻找已知物体
在本教程中,你将学到如何:
- 使用函数 cv::findHomography 在匹配的关键点之间寻找变换关系。
- 使用函数 cv::perspectiveTransform 映射点。
\warning 你需要 OpenCV contrib 模块 才能使用 SURF 特征 (替代方案有 ORB、KAZE 等特征)。
本教程的代码如下所示。你也可以从 这里 下载。 代码见下方示例 本教程的代码如下所示。你也可以从 这里 下载。 代码见下方示例 本教程的代码如下所示。你也可以从 这里 下载。 代码见下方示例
- 下面是检测到物体的结果(以绿色高亮显示)。注意,由于单应性矩阵是用 RANSAC 方法估计的, 检测到的错误匹配不会影响单应性矩阵的计算。