
从 Fuel 插入模型
Gazebo Fuel 上托管着数百个模型,可以轻松添加到 Gazebo 仿真世界中。
首先,启动 Gazebo 并加载一个空世界:
gz sim empty.sdf上一教程 操作模型 介绍了如何与模型交互,添加 Fuel 模型后这些操作会很有帮助。
选择一个模型
Section titled “选择一个模型”Fuel 的模型集合位于 app.gazebosim.org/fuel/models,前往浏览可用内容。
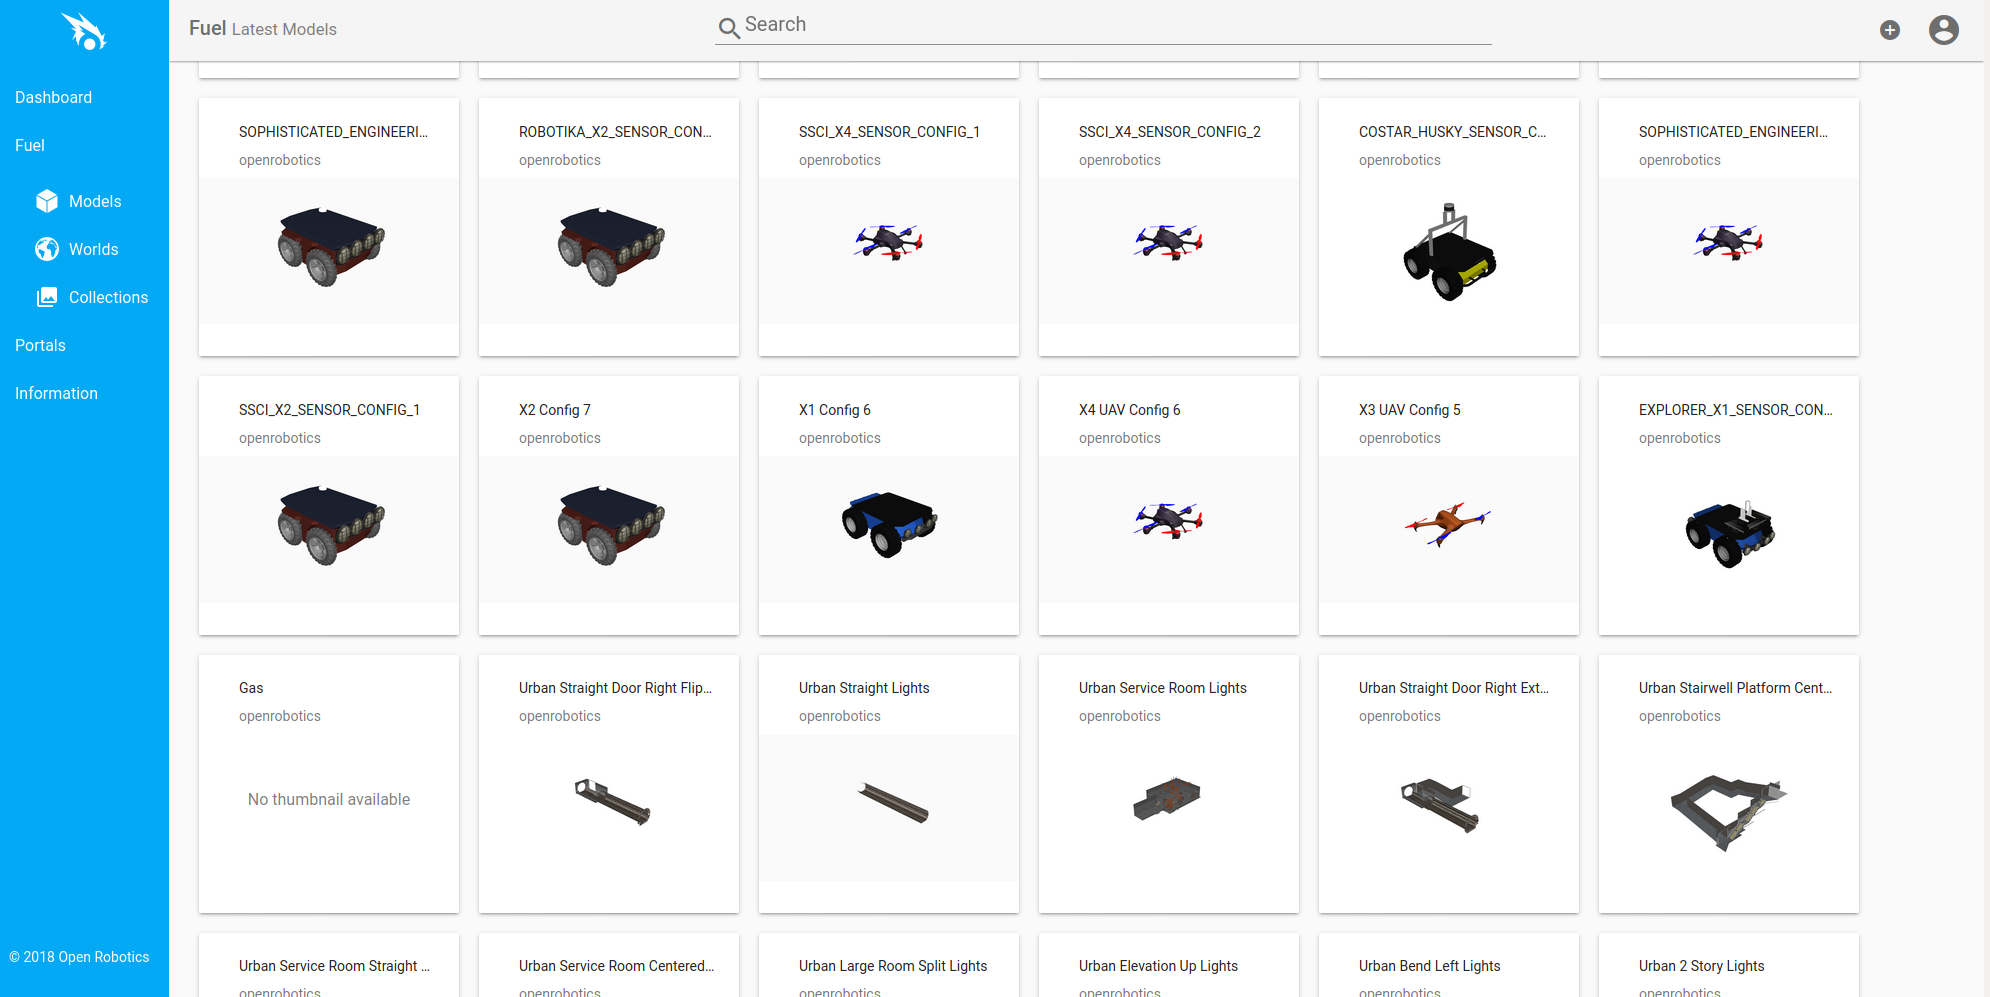
点击任意缩略图,或使用搜索栏搜索。 例如,搜索 Mine Cart Engine。
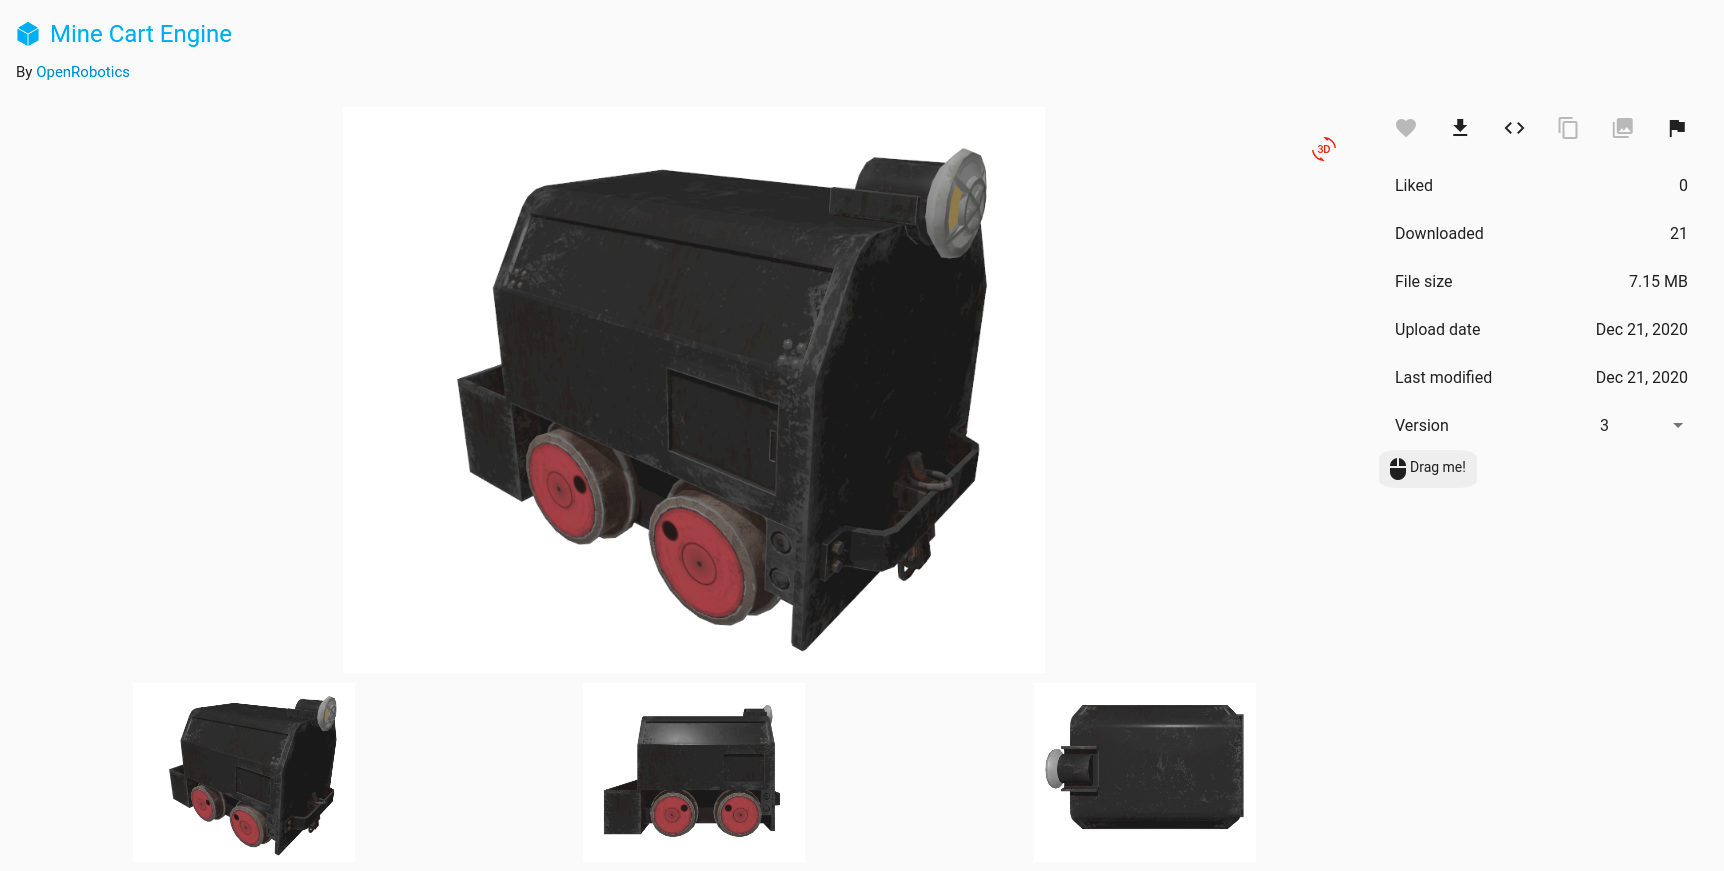
注意,有些模型文件相当大,下载到你的世界中可能需要一些时间。 继续之前,请检查右侧的文件大小是否符合你的需求。
生成模型(Spawn a Model)
Section titled “生成模型(Spawn a Model)”有以下几种方法可以将模型生成到仿真中。
-
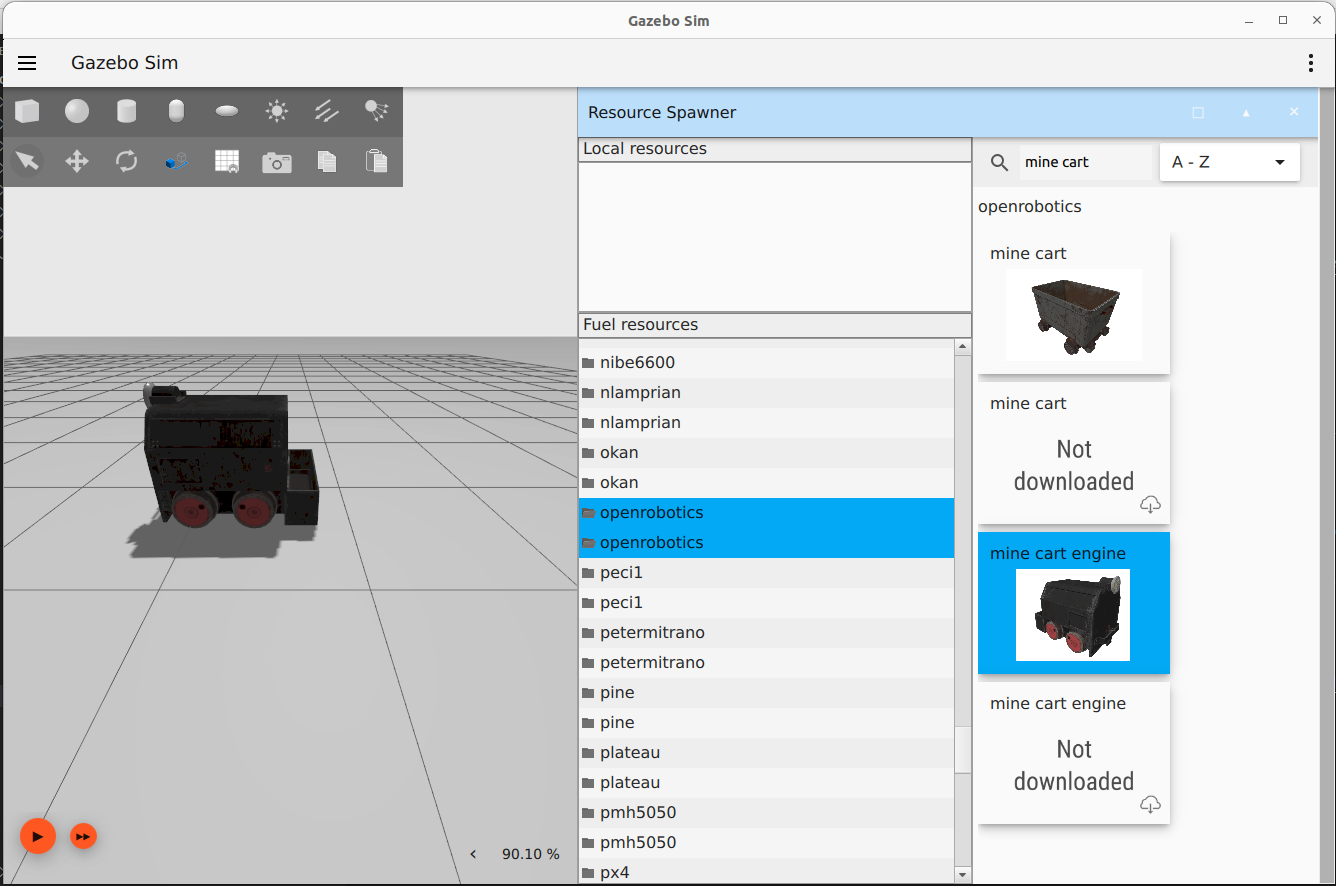
使用 Resource Spawner 插件从“Fuel resources”生成。
从插件菜单(右上角)中选择 Resource Spawner 插件。该插件会出现在右侧面板中,你可能需要向下滚动才能看到。等待资源加载到“Fuel resources”面板下。选择一个资源所有者(例如 openrobotics),然后就可以在右侧面板中搜索模型名称。点击云图标下载模型。下载完成后,点击模型即可将其插入仿真场景。
-
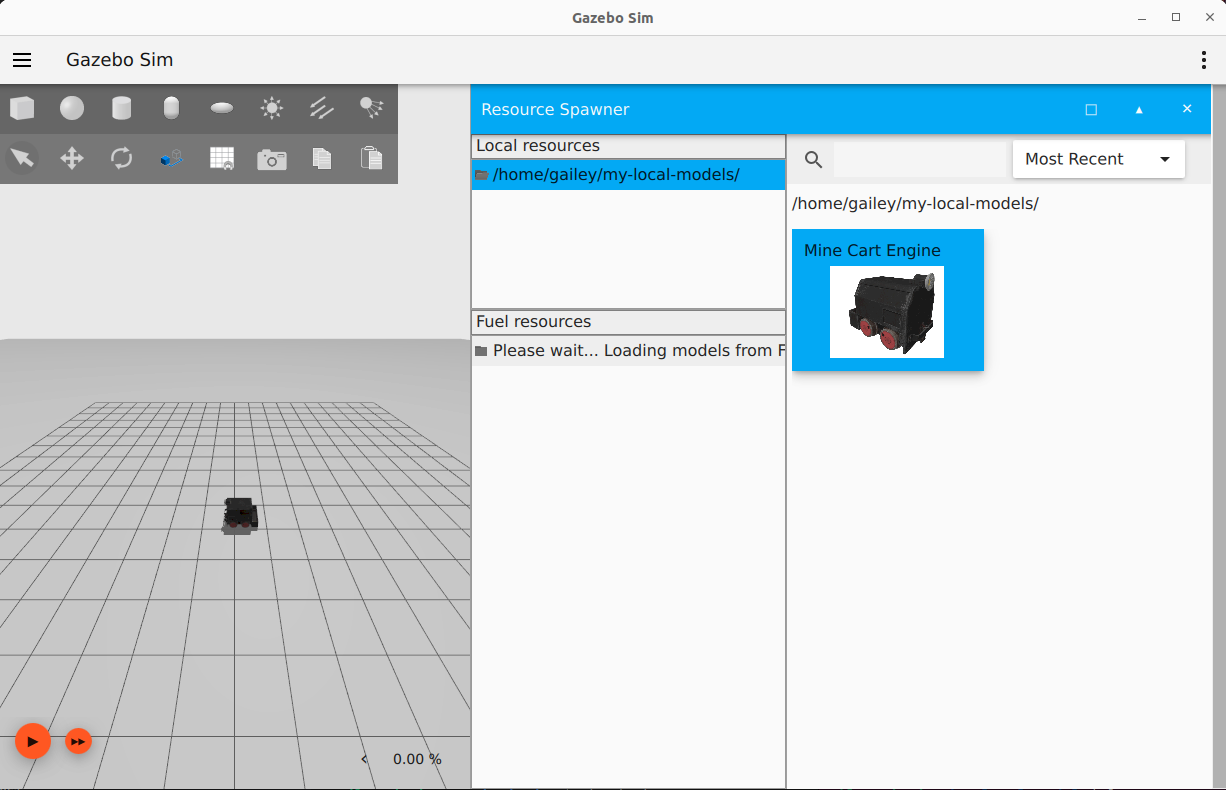
从 Fuel 下载模型文件,并使用 Resource Spawner 插件从本地源生成。
- 从 app.gazebosim.org/fuel/models 下载模型文件。
- 解压文件,将其放到本地模型目录下(例如
~/my-local-models/model-name)。文件夹中应包含materials、meshes以及model.config和model.sdf文件。 - 用
export GZ_SIM_RESOURCE_PATH=~/my-local-models/将你的模型目录添加为资源路径。 - 打开 Gazebo 仿真器并添加 Resource Spawner 插件,模型现在应该会显示在本地资源下。
-
复制 SDF 片段并添加到你的自定义世界 SDF 文件中。
使用
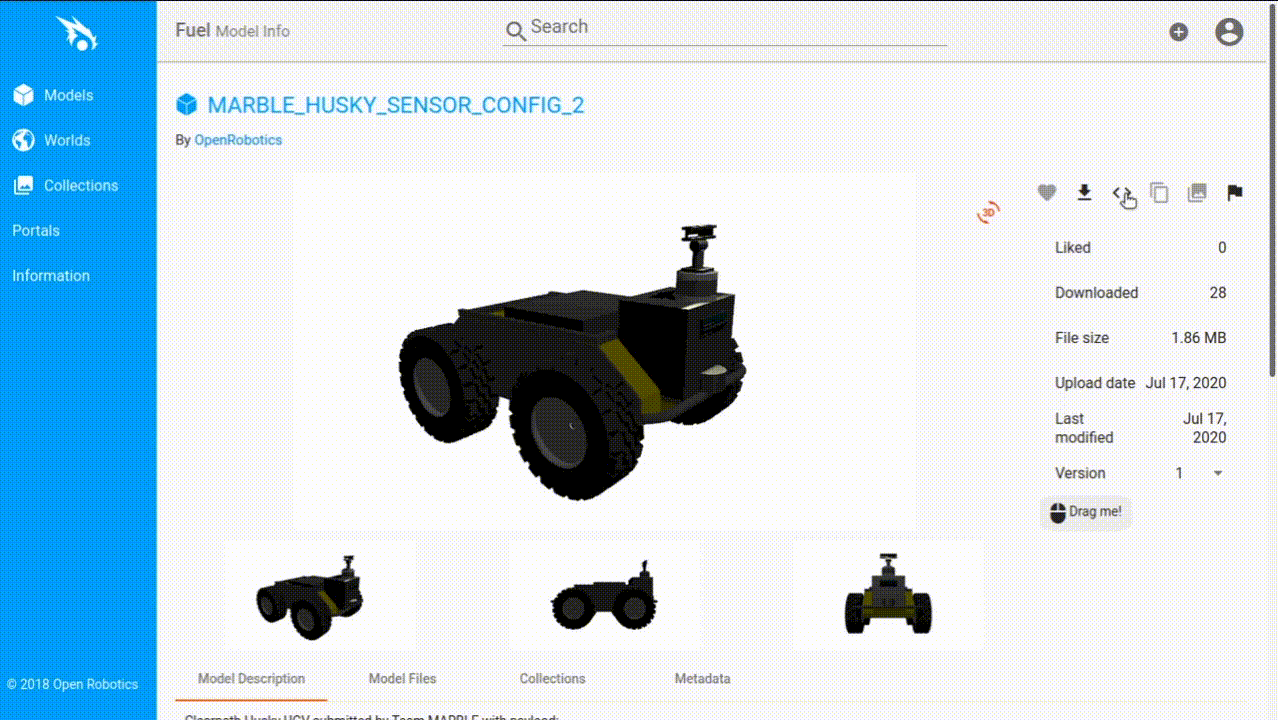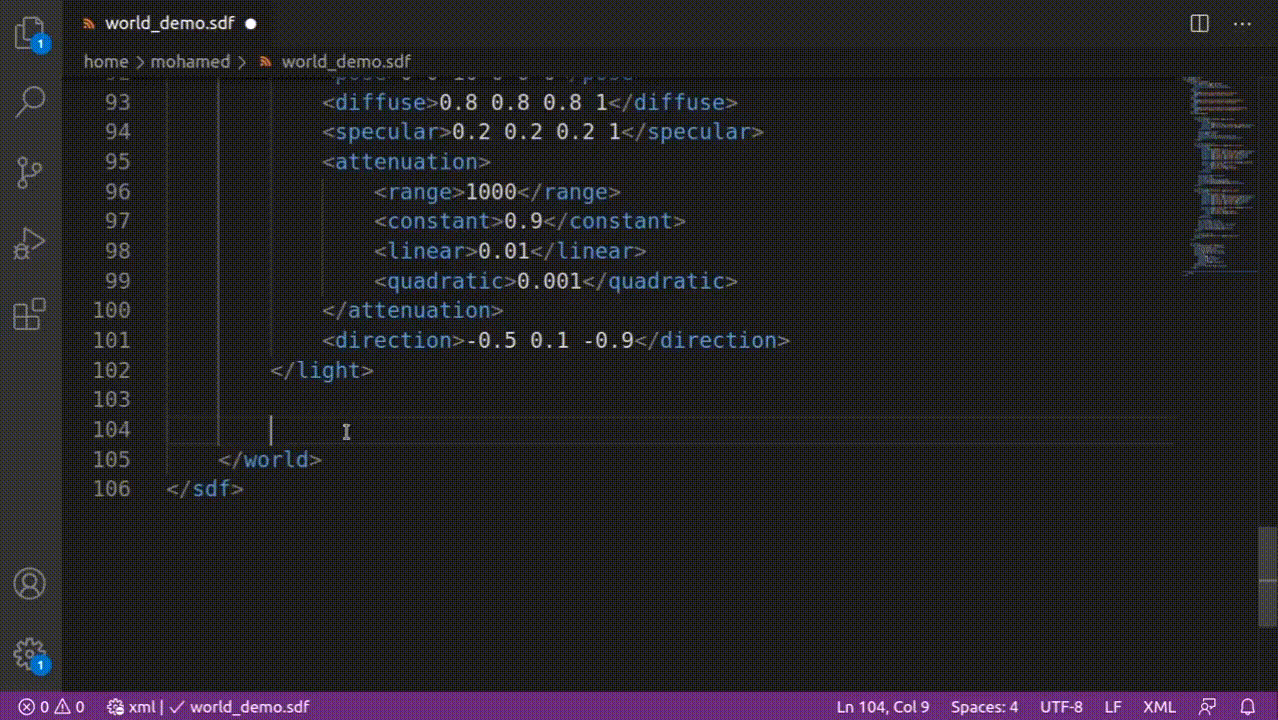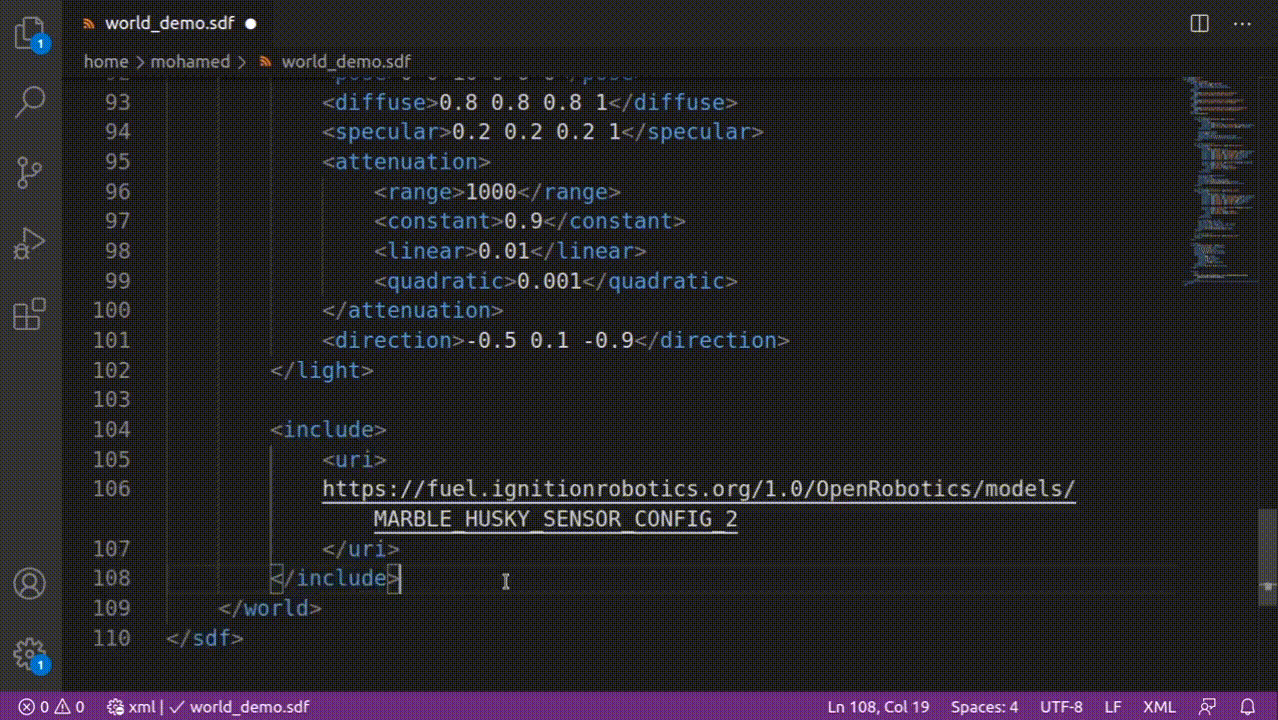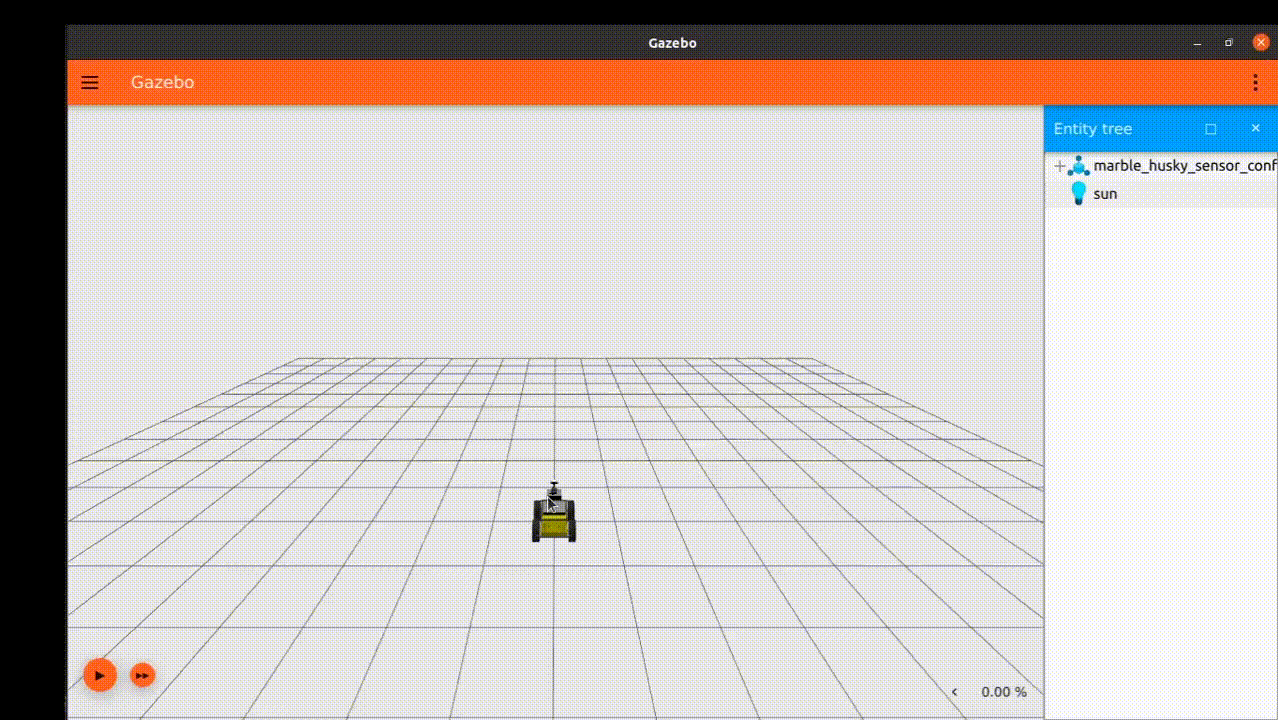
<>按钮可以复制一段 SDF 片段,粘贴到你的世界 SDF 文件中。 SDF 片段如下所示:<include><uri>https://fuel.gazebosim.org/1.0/OpenRobotics/models/Mine Cart Engine</uri></include>然后按照下面的动画所示,将该片段添加到世界 SDF 文件中。关于如何构建世界 SDF 文件的更多信息,请参阅 SDF 世界 教程。
-
下载代码,将 Fuel 模型永久添加到你的自定义 SDF 文件中。
如果想将 Fuel 模型永久添加到
sdf文件中,点击模型图片右侧的下载箭头图标即可下载代码。请参阅 SDF 世界 教程,了解更多关于构建自定义世界 SDF 文件的信息。
现在你可以添加更多模型,甚至加载之前了解过的插件,用与操作基本形状模型相同的方式与这些模型交互。
既然你已经知道如何添加 Gazebo Fuel 上托管的模型,接下来学习如何 搭建你自己的机器人。