
并行容器
并行容器将一组阶段(stage)组合起来,以规划备选解决方案。
MTC 提供了三种可在并行容器中使用的阶段类型:
-
Alternatives -
Fallback -
Merger
备选方案(Alternatives)
Section titled “备选方案(Alternatives)”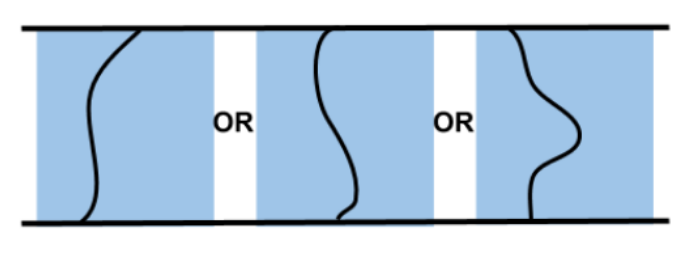
备选方案容器允许添加多个可并行执行的阶段。 所有子阶段的解会在最后被收集并按代价(cost)排序。 示例——使用不同的代价项规划一条轨迹。
   auto pipeline{ std::make_shared<solvers::PipelinePlanner>(node) };
   auto alternatives{ std::make_unique<Alternatives>("connect") };   {       auto connect{ std::make_unique<stages::Connect>(            "path length", stages::Connect::GroupPlannerVector{ { "panda_arm", pipeline } }) };       connect->setCostTerm(std::make_unique<cost::PathLength>());       alternatives->add(std::move(connect));   }   {       auto connect{ std::make_unique<stages::Connect>(            "trajectory duration", stages::Connect::GroupPlannerVector{ { "panda_arm", pipeline } }) };       connect->setCostTerm(std::make_unique<cost::TrajectoryDuration>());       alternatives->add(std::move(connect));   }   t.add(std::move(alternatives));
回退(Fallbacks)
Section titled “回退(Fallbacks)”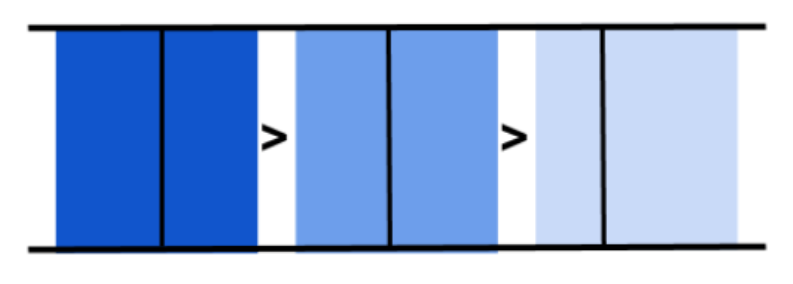
回退容器按顺序执行子阶段,直到其中一个返回成功,或所有阶段都返回失败。 示例——依次使用不同的求解器进行规划,直到获得成功解。
  auto cartesian = std::make_shared<solvers::CartesianPath>();  auto ptp = std::make_shared<solvers::PipelinePlanner>(node, "pilz_industrial_motion_planner", "PTP")  auto rrtconnect = std::make_shared<solvers::PipelinePlanner>(node, "ompl", "RRTConnectkConfigDefault")
  // fallbacks to reach target_state  auto fallbacks = std::make_unique<Fallbacks>("move to other side");
  auto add_to_fallbacks{ [&](auto& solver, auto& name) {       auto move_to = std::make_unique<stages::MoveTo>(name, solver);       move_to->setGroup("panda_arm");       move_to->setGoal(target_state);       fallbacks->add(std::move(move_to));   } };  add_to_fallbacks(cartesian, "Cartesian path");  add_to_fallbacks(ptp, "PTP path");  add_to_fallbacks(rrtconnect, "RRT path");
合并器(Merger)
Section titled “合并器(Merger)”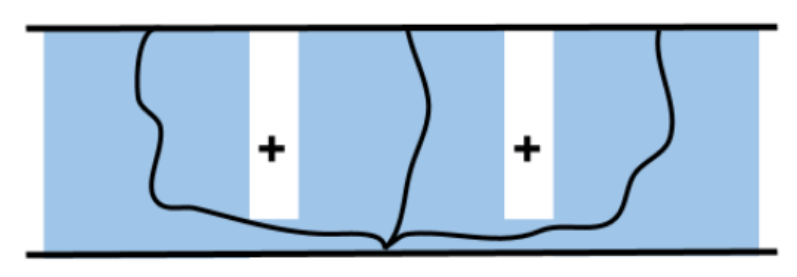
合并器容器用于组合多个不同的问题——即针对不同的规划组(planning group)进行并行规划。 所有子阶段的解会被合并为单个解,以支持并行执行。 示例——在将手臂移动到某个位置的同时打开夹爪。
  auto cartesian_planner = std::make_shared<solvers::CartesianPath>();  const auto joint_interpolation_planner = std::make_shared<moveit::task_constructor::solvers::JointInterpolationPlanner>();
  auto merger = std::make_unique<Merger>("move arm and close gripper");
  auto move_relative = std::make_unique<moveit::task_constructor::stages::MoveRelative>("Approach", cartesian_planner);   merger->add(std::move(move_relative));
  auto move_to =     std::make_unique<moveit::task_constructor::stages::MoveTo>("close gripper", joint_interpolation_planner);
  merger->add(std::move(move_to));