
Simple Commander API
Nav2 Simple Commander(Python 3)旨在为 Python 3 用户提供「把导航当作库」(navigation as a library)的能力。该 API 会为你处理所有 ROS 2 和 Action Server 相关的任务,让你能专注于构建基于 Nav2 能力的应用程序(前提是你已使用所选插件完成配置)。我们还提供了 API 使用演示和示例,展示了如何在 nav2_simple_commander 包中构建自主移动机器人领域的常见基础能力。
下面展示一个简单的示例。需要注意的是,goToPose()、goThroughPoses()、followWaypoints() 等方法是非阻塞的,这样你就可以在单线程应用中接收并处理反馈。因此,在等待任务完成时,需要使用 while not nav.isTaskComplete() 循环来轮询导航状态;如果任务尚未完成,可以顺便执行一些有用的工作(例如处理反馈、处理机器人正在采集的数据,或检查故障)。
你可以使用这个 Simple Commander 抢占(preempt)同类型的命令(例如,可以用另一个 goToPose() 抢占当前的 goToPose()),但如果要在 goToPose()、goThroughPoses() 或 followWaypoints() 之间切换,则必须显式取消当前命令并发出新命令。
  from nav2_simple_commander.robot_navigator import BasicNavigator, TaskResult  import rclpy
  rclpy.init()  nav = BasicNavigator()
  # ...
  nav.setInitialPose(init_pose)  nav.waitUntilNav2Active() # if autostarted, else use lifecycleStartup()
  # ...
  path = nav.getPath(init_pose, goal_pose)  smoothed_path = nav.smoothPath(path)
  # ...
  nav.goToPose(goal_pose)  while not nav.isTaskComplete():    feedback = nav.getFeedback()    if feedback.navigation_duration > 600:      nav.cancelTask()
  # ...
  result = nav.getResult()  if result == TaskResult.SUCCEEDED:      print('Goal succeeded!')  elif result == TaskResult.CANCELED:      print('Goal was canceled!')  elif result == TaskResult.FAILED:      print('Goal failed!')
Commander API
Section titled “Commander API”Basic Navigator 提供的方法如下所示,包括输入参数和预期返回值。如果某个服务器请求失败,可能会抛出异常或返回 None 对象,因此请务必使用 try/catch 妥善包裹导航调用,并检查返回值是否为 None。
2023 年 9 月新增:Simple Navigator 构造函数将接受一个 namespace 字段,以支持多机器人应用或带命名空间的 Nav2 启动。
| Robot Navigator 方法 | 描述 |
|---|---|
| setInitialPose(initial_pose) | 将机器人的初始位姿(PoseStamped)设置给定位模块。 |
| goThroughPoses(poses, behavior_tree=”) | 请求机器人穿过一组位姿(PoseStamped 列表)行驶。 |
| goToPose(pose, behavior_tree=”) | 请求机器人行驶到某个位姿(PoseStamped)。 |
| followWaypoints(poses, number_of_loops=0, goal_index=0) | 请求机器人跟随一组航点(PoseStamped 列表),从 goal_index(默认 0)开始,在第一遍之后重复 number_of_loops 次(默认 0,只运行一遍)。在每个位姿处将执行所选的 TaskExecutor 插件。 |
| followPath(path, controller_id=”, goal_checker_id=”, progress_checker_id=”, path_handler_id=”) | 请求机器人跟随一条从起点到终点位姿(PoseStamped)的路径(nav_msgs/Path)。 |
| spin(spin_dist=1.57, time_allowance=10, disable_collision_checks=False) | 请求机器人按给定角度原地旋转。 |
| driveOnHeading(dist=0.15, speed=0.025, time_allowance=10, disable_collision_checks=False) | 请求机器人按给定距离沿当前航向行驶。 |
| backup(backup_dist=0.15, backup_speed=0.025, time_allowance=10, disable_collision_checks=False) | 请求机器人按给定距离后退。 |
| assistedTeleop(time_allowance=30) | 请求机器人运行辅助遥操作(assisted teleop)动作。 |
| cancelTask() | 取消正在进行的任务,包括路线(route)任务。 |
| isTaskComplete(task=RunningTask.NONE) | 检查任务是否已完成,超时时间为 100ms。已完成返回 True,仍在进行返回 False。提供来自长时间运行任务(follow path、compute and track route 等)的任务 ID。 |
| getFeedback(task=RunningTask.NONE) | 获取任务的反馈,返回 action server 的反馈消息。提供你所请求任务的任务 ID。 |
| getResult() | 获取任务的最终结果,应在 isTaskComplete 返回 True 后调用。返回 action server 的结果消息。 |
| getPath(start, goal, planner_id=”, use_start=False) | 获取一条从起点到目标位姿(PoseStamped)的路径,nav_msgs/Path。 |
| getPathThroughPoses(start, goals, planner_id=”, use_start=False) | 获取一条从起点穿过一组目标位姿的路径,PoseStamped 列表,nav_msgs/Path。 |
| getRoute(start, goal, use_start=False) | 从给定的起点和终点 NodeID 或 PoseStamped 获取一条路线。如果给定了起点则使用起点,否则使用 TF 获取机器人位姿。 |
| getAndTrackRoute(start, goal, use_start=False) | 从给定的起点和终点 NodeID 或 PoseStamped 获取一条路线。如果给定了起点则使用起点,否则使用 TF 获取机器人位姿。 |
| dockRobot(dock_pose, dock_type) | 尝试将机器人在给定的停靠位姿和类型处停靠,不使用已知停靠点数据库。 |
| dockRobot(dock_id) | 尝试将机器人停靠在已知停靠点数据库中的给定停靠点 ID 处。 |
| undockRobot(dock_type="") | 取消停靠机器人。如果停靠时使用了 docking server 实例,则无需指定类型。 |
| smoothPath(path, smoother_id=”, max_duration=2.0, check_for_collision=False) | 平滑给定的 nav_msgs/Path 类型路径。 |
| changeMap(map_filepath) | 请求将当前地图切换为 map_filepath 对应的 yaml。 |
| clearAllCostmaps() | 同时清除全局和局部代价地图。 |
| clearLocalCostmap() | 清除局部代价地图。 |
| clearGlobalCostmap() | 清除全局代价地图。 |
| clearLocalCostmapAroundPose(PoseStamped, distance) | 清除给定位姿周围的局部代价地图。 |
| clearGlobalCostmapAroundPose(PoseStamped, distance) | 清除给定位姿周围的全局代价地图。 |
| clearCostmapExceptRegion(distance) | 清除除当前机器人位姿周围区域以外的代价地图。 |
| getGlobalCostmap() | 返回全局代价地图,nav2_msgs/Costmap。 |
| getLocalCostmap() | 返回局部代价地图,nav2_msgs/Costmap。 |
| toggleCollisionMonitor(enable) | 开启(True)或关闭(False)碰撞监控器。 |
| followObjectByTopic(topic, max_duration=0) | 请求机器人通过订阅给定话题来跟随一个物体。 |
| followObjectByFrame(frame, max_duration=0) | 请求机器人通过给定坐标系(frame)跟随一个物体。 |
| waitUntilNav2Active(navigator=‘bt_navigator’, localizer=‘amcl’) | 阻塞直到 Nav2 完全在线且生命周期节点处于激活(active)状态。与 autostart 或外部生命周期启动(bringup)配合使用。可以指定自定义的导航器和定位器节点。 |
| lifecycleStartup() | 向所有生命周期管理服务器发送请求,使它们进入激活状态;当 autostart 为 False 且希望由该程序控制 Nav2 的生命周期时使用。 |
| lifecycleShutdown() | 向所有生命周期管理服务器发送请求,使其关闭。 |
| destroyNode() | 释放该对象使用的资源。 |
Costmap API
Section titled “Costmap API”这是 costmap 2d 消息的 Python 3 API,提供了 costmap 2d C++ API 中的基本坐标转换、get/set 以及处理语义。
| Costmap 方法 | 描述 |
|---|---|
| getSizeInCellsX() | 获取以单元格为单位的 map 宽度。 |
| getSizeInCellsY() | 获取以单元格为单位的 map 高度。 |
| getSizeInMetersX() | 获取 x 轴方向的 map 尺寸(米)。 |
| getSizeInMetersY() | 获取 y 轴方向的 map 尺寸(米)。 |
| getOriginX() | 获取 map 的原点 x 轴 [m]。 |
| getOriginY() | 获取 map 的原点 y 轴 [m]。 |
| getResolution() | 获取 map 分辨率 [m/cell]。 |
| getGlobalFrameID() | 获取全局 frame_id。 |
| getCostmapTimestamp() | 获取代价地图时间戳。 |
| getCostXY(mx, my) | 使用地图坐标(Map Coordinate)的 mx(int)、my(int)获取代价地图中单元格的代价值(np.uint8)。 |
| getCostIdx(index) | 使用 index(int)获取代价地图中单元格的代价值(np.uint8)。 |
| setCost(mx, my, cost) | 使用地图坐标的 mx(int)、my(int)设置代价地图中单元格的代价值(np.uint8)。 |
| mapToWorld(mx, my) | 使用地图坐标 XY 的 mx(int)、my(int)获取世界坐标 XY 的 wx(float)[m]、wy(float)[m]。 |
| worldToMapValidated(wx, wy) | 使用世界坐标 XY 的 wx(float)[m]、wy(float)[m] 获取地图坐标 XY 的 mx(int)、my(int)。如果 wx、wy 坐标无效,返回 (None, None)。 |
| getIndex(mx, my) | 使用地图坐标 XY 的 mx(int)、my(int)获取单元格的索引(int)。 |
Footprint Collision Checker API
Section titled “Footprint Collision Checker API”这是 Footprint Collision Checker(足迹碰撞检查器)的 Python 3 API。它提供了在给定地图中操作坐标和计算 Footprint 代价所需的方法。
| Footprint Collision Checker 方法 | 描述 |
|---|---|
| footprintCost(footprint) | 检查足迹(Polygon)在其隐式提供的坐标位姿处是否发生碰撞。 |
| lineCost(x0, x1, y0, y1, step_size=0.5) | 遍历一条直线上的所有点并检查碰撞。该直线由 x0、y0、x1、y1、step_size(int)或(float)定义。 |
| worldToMapValidated(wx, wy) | 使用世界坐标 XY 的 wx(float)[m]、wy(float)[m] 获取地图坐标 XY 的 mx(int)、my(int)。如果 wx、wy 坐标无效,返回 (None, None)。如果尚未通过 setCostmap(costmap) 定义代价地图,则返回 None。 |
| pointCost(x, y) | 使用地图坐标 XY 获取代价地图中某点的代价值。(int) |
| setCostmap(costmap) | 指定 footprint collision checker 使用哪个代价地图。(PyCostmap2D) |
| footprintCostAtPose(x, y, theta, footprint) | 获取足迹在地图坐标中特定位姿处的代价值。x、y、theta(float),footprint(Polygon)。 |
所有这些都可以在包中找到。
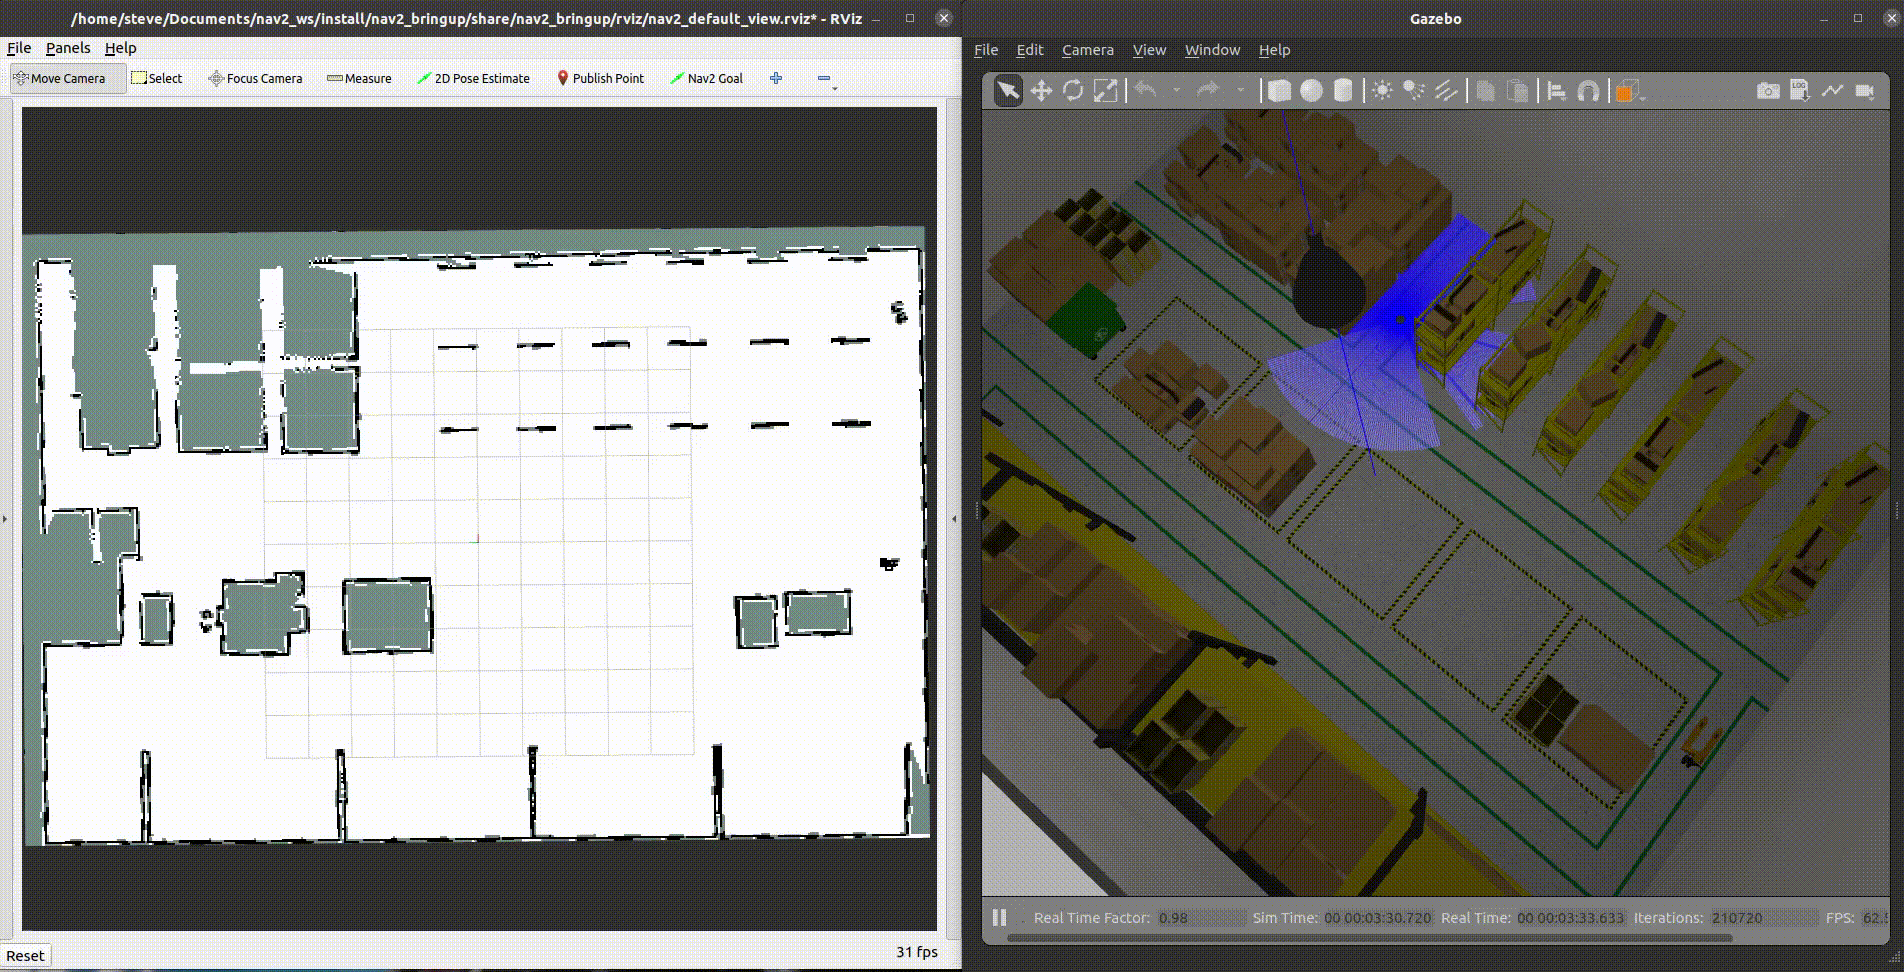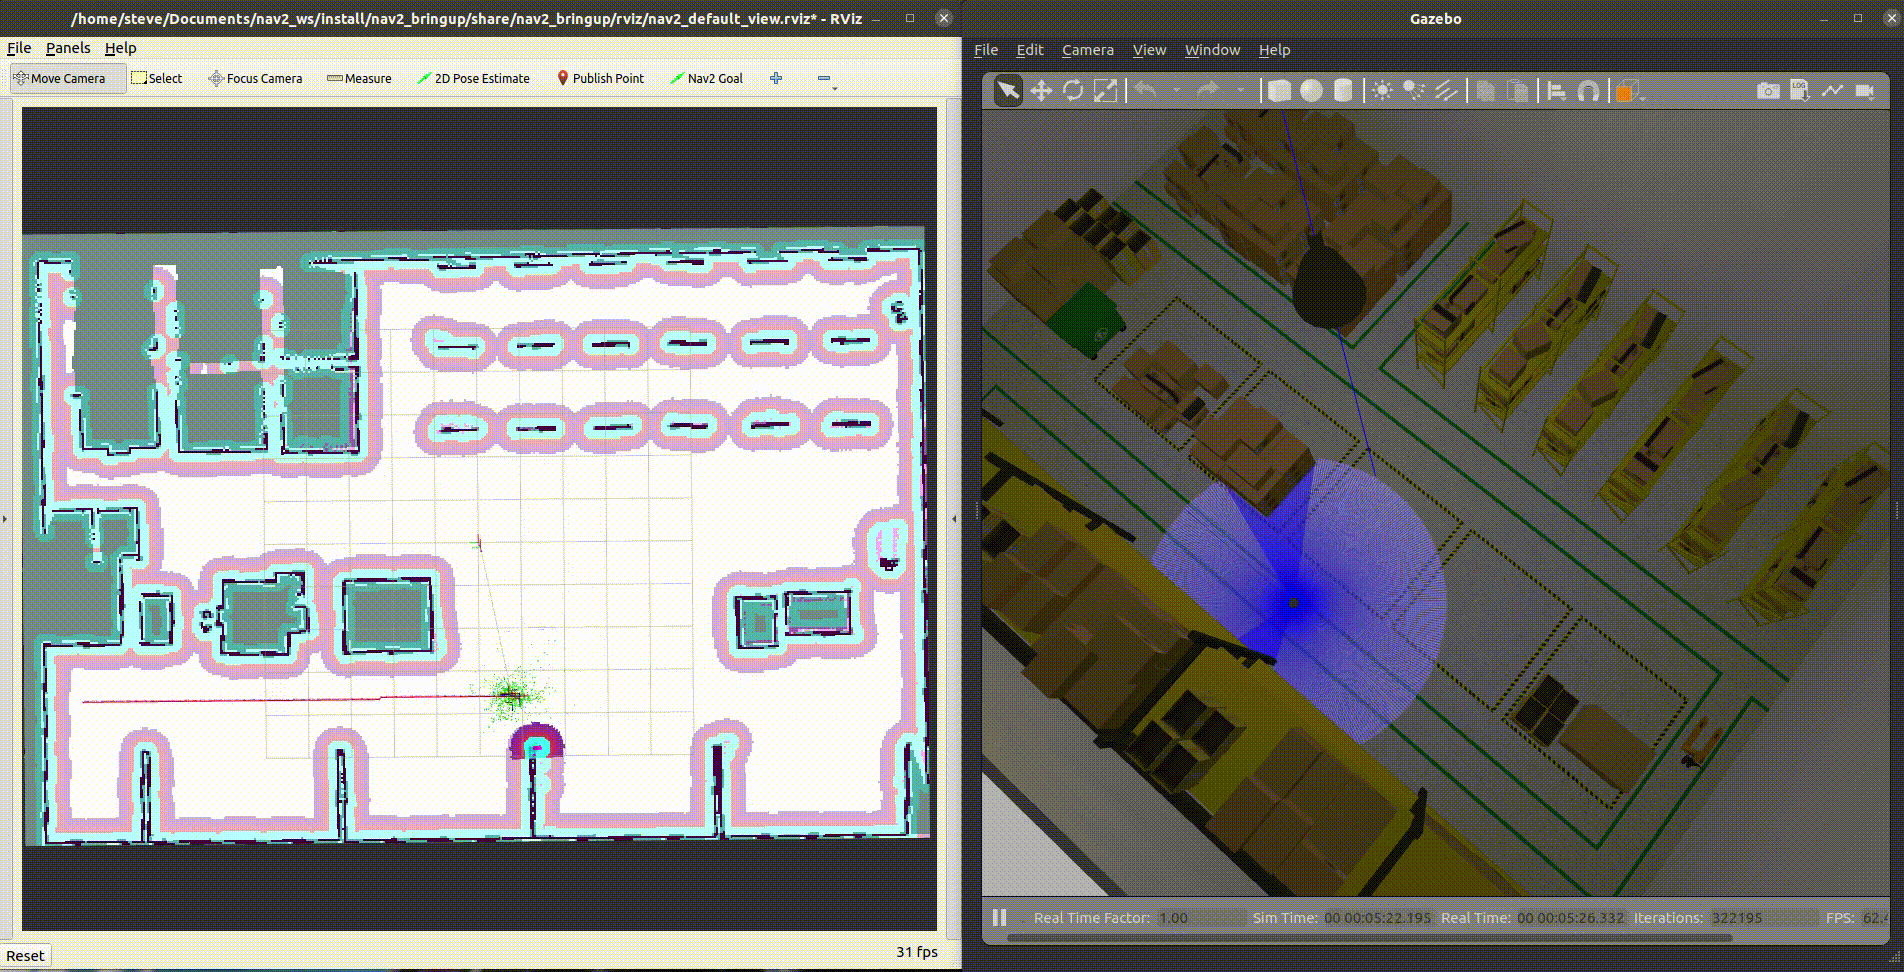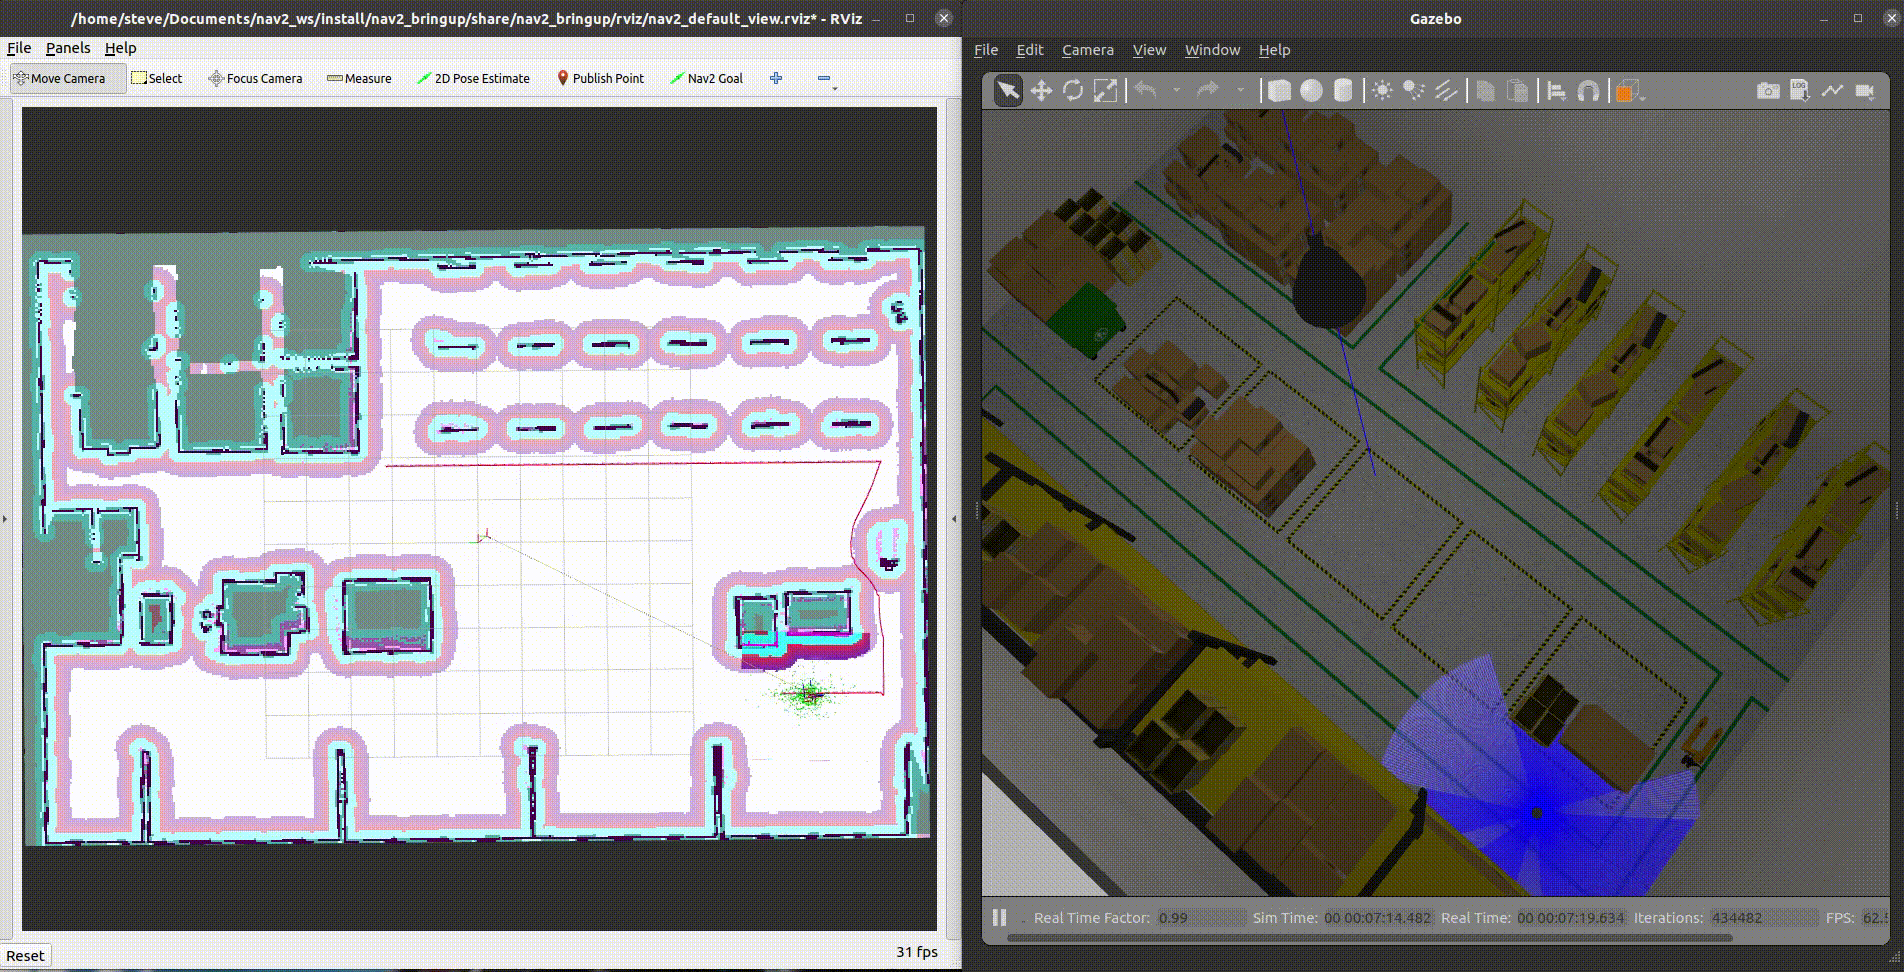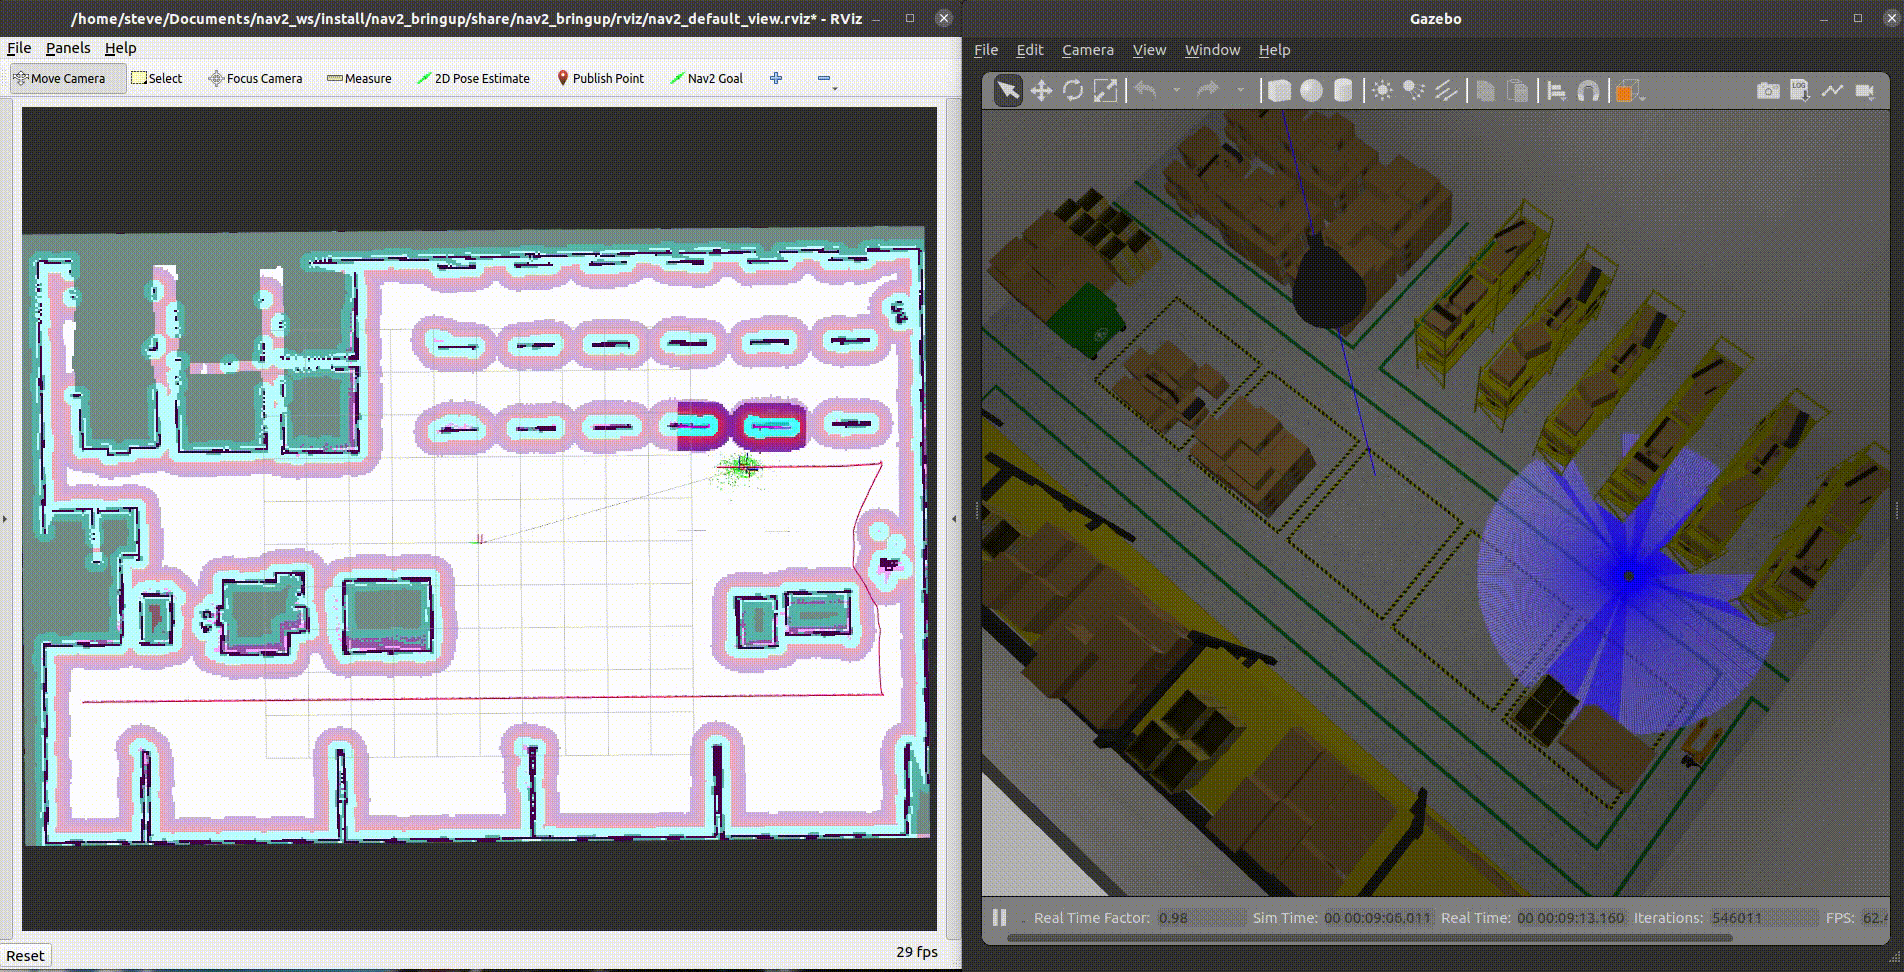
nav2_simple_commander 提供了一些示例,用于展示可供用户使用的 API 函数:
example_nav_to_pose.py— 演示导航器的导航到位姿(navigate to pose)能力,以及一些辅助方法。example_nav_through_poses.py— 演示导航器的穿过位姿导航(navigate through poses)能力,以及一些辅助方法。example_waypoint_follower.py— 演示导航器的航点跟随能力,以及一些辅助方法。example_follow_path.py— 演示导航器的路径跟随能力,以及一些辅助方法,如路径平滑。example_assisted_teleop.py— 演示导航器的辅助遥操作能力。example_route.py— 演示导航器的路线服务器(route server)能力。
nav2_simple_commander 还提供了一些演示,展示如何使用该 API 构建几种简单的自主应用:
demo_security.py— 一个简单的安防机器人应用,展示如何使用 Navigate Through Poses 让机器人无限期地沿安防路线巡逻。demo_picking.py— 一个简单的取货应用,展示如何使用 Navigate To Pose 让机器人行驶到仓库中的特定货架,取一件物品或让人将物品放入货篮中,并将其送到发货目的地。demo_inspection.py— 一个简单的货架巡检应用,展示如何使用 Waypoint Follower 和任务执行器(task executor)对货架进行拍照、RFID 扫描等操作,以分析货架当前状态并在仓库中定位物品。