
Galactic 迁移指南
从 ROS 2 Galactic 迁移到 Humble 带来了大量稳定性改进,此处不再逐一展开。
Smac 规划器的重大改进
Section titled “Smac 规划器的重大改进”Smac 规划器(2D 和 Hybrid-A* 两种实现)得到了显著改进,生成的路径更好、更快、质量更高。
- 碰撞检查器拒绝碰撞的速度更快,查询代价地图坐标的次数更少
- 零拷贝(zero-copy)碰撞检查对象
- 预计算碰撞检查的足迹(footprint)朝向,无需在运行时进行三角函数计算
- 仅在机器人处于可能内切区域(possibly inscribed zones)时才检查完整的 SE2 足迹
- 计算可能内切区域(即足迹某部分可能与障碍物碰撞的代价阈值),仅当超过该阈值时才检查完整足迹;否则只需检查中心代价,即可确保不会发生碰撞
- 将 Hybrid-A* 规划器更名为 SmacPlannerHybrid
- 离线预计算 Reeds-Shepp 和 Dubin 路径,运行时只需查表
- 用全新的障碍物启发式(obstacle heuristic)取代波前(wavefront)启发式。它通过 Differential A* 搜索计算 Dijkstra 路径,考虑 8 连通空间及各位置代价权重,将启发式引导至通道(aisleway)中心。同时对代价地图进行降采样,可将扩展次数减少约 75%,启发式引入的误差极小,最多偏差不到一个栅格距离
- 改进解析扩展(analytic expansion)算法,在可能的情况下消除路径末端的回环
- 改进解析扩展,限制最大路径长度,防止贴近障碍物绕行
- 改进 2D A* 的通行代价与启发式,以加快规划时间并显著提高路径质量
- 用定制的梯度下降实现替换了平滑器
- 将规划器的公共工具抽象到 utils 文件中
- 调优代价函数
- 使用动态规划预计算障碍物启发式,只扩展最少数量的节点
- 缓存启发式设置:当目标保持不变时,使用缓存的障碍物启发式值,可实现 25Hz 的规划频率
- 利用 Dubin 和 Reeds-Shepp 空间中的对称性,将缓存大小减少 50%,以增大可用于启发式查询的窗口
- 预计算所有朝向分箱(orientation bins)的基元(primitives)
- SmacPlanner2D 的参数现在都可以重新配置
- Hybrid-A* 和 State Lattice 规划器现在都是完全可采纳(admissible)的
- Hybrid-A* 和 State Lattice 重新加入了路径平滑的参数化
- 平滑器现在支持运动学可行的边界条件
- State Lattice 支持原地转向基元类型
- 添加回溯惩罚(retrospective penalty)以加快规划速度:优先扩展较晚的搜索分支而非较早的分支,因为在绝大多数情况下,较早的分支几乎不可能改善路径
这些改进的总结(tl;dr):
- 规划速度提升 2-3 倍,几乎所有情况下都远低于 200ms,已与 NavFn 和 Global Planner 相当(且运动学可行)。即使不使用缓存或降采样,典型规划时间也低于 100ms。
- 得益于改进的平滑器和全新启发式(会隐式地将机器人引导至通道中心),路径质量显著提高——路径更平滑,且尽可能远离障碍物。
- 配合缓存或降采样参数,几乎在任何规模的搜索空间中都能轻松实现低于 50ms 的路径规划。
- 平滑器的细化处理更丰富,即使在倒车时也能创建运动学可行的边界条件。
此外还新增了 analytic_expansion_max_length 参数,用于限制解析扩展的最大长度:若扩展距离过远则拒绝该扩展,防止路径在远离目标的高代价区域走不安全的捷径,让搜索先逼近目标,再由解析扩展完成最后一段路径。该值不应小于所用最小转弯半径的 4-5 倍,否则规划时间会急剧上升。
此外,通行代价和启发式代价的计算方式已更新,如果你已有配置,需要重新调整惩罚函数(penalty function)。算法默认值也已相应调整,以保持与之前类似的即开即用行为,供参考。
Simple(Python)Commander
Section titled “Simple(Python)Commander”PR 2411 为 Nav2 引入了 nav2_simple_commander 包。它将一组函数封装在 BasicNavigator 对象中,可用 Python3 构建基于 Nav2 的自主导航任务,无需关心 Nav2、ROS 2 或动作服务器(Action server)的底层细节。这套简单的 API 接受常见类型(主要是 PoseStamped),在底层处理所有实现细节。例如,下面是一个简单的导航任务示例:
def main():    rclpy.init()    navigator = BasicNavigator()
    # Set our demo's initial pose    initial_pose = PoseStamped()    ... populate pose ...    navigator.setInitialPose(initial_pose)
    # Wait for navigation to fully activate    navigator.waitUntilNav2Active()
    # Go to our demos first goal pose    goal_pose = PoseStamped()    ... populate pose ...    navigator.goToPose(goal_pose)
    while not navigator.isTaskComplete():        feedback = navigator.getFeedback()        ... do something with feedback ...
        # Basic navigation timeout        if Duration.from_msg(feedback.navigation_time) > Duration(seconds=600.0):            navigator.cancelNav()
    result = navigator.getResult()    if result == TaskResult.SUCCEEDED:        print('Goal succeeded!')    elif result == TaskResult.CANCELED:        print('Goal was canceled!')    elif result == TaskResult.FAILED:        print('Goal failed!')
完整的 API 可以在该包的 README 中找到。在该包源码中(见上方链接)还可以找到大量注释完善的示例和演示。
减少节点和执行器
Section titled “减少节点和执行器”为了让 Nav2 更好地利用 ROS 2,需要尽量减少节点和执行器(executor)的数量,从而提升性能。
该功能已在议题 #816 中讨论,并在以下 PR 中实施:
- 移除
class WaypointFollower中的client_node_:PR2441 - 移除
class MapSaver中的rclcpp_node_:PR2454 - 移除
class LifecycleManager中的bond_client_node_:PR2456 - 移除
class LifecycleManagerClient中的node_:PR2469 - 移除
class ControllerServer中的rclcpp_node_:PR2459、PR2479 - 移除
class PlannerServer中的rclcpp_node_:PR2459、PR2480 - 移除
class AmclNode中的rclcpp_node_:PR2483 - 移除
class Costmap2DROS中的rclcpp_node_和clinet_node_:PR2489 - 移除
class LifecycleNode中的rclcpp_node_:PR2993
这些 PR 中一些 API 发生了变化:
- PR2489 移除了
nav2_costmap_2d::Layer类初始化函数中的参数client_node、rclcpp_node,并新增参数callback_group。callback_group用于取代rclcpp_node。 - PR2993 移除了
nav2_util::LifecycleNode构造函数中的参数use_rclcpp_node。
nav2_core API 变更
Section titled “nav2_core API 变更”PR 2976 更改了 nav2_core::Controller 和 nav2_core::Smoother 的 API,将共享指针引用 (const shared_ptr<> &) 改为共享指针值传递 (shared_ptr<>)。此前使用共享指针引用时引用计数不会递增,改为值传递后则会正常递增。
扩展 BtServiceNode 以处理服务结果
Section titled “扩展 BtServiceNode 以处理服务结果”PR 2481 和 PR 2992 解决了该议题 和此议题,在 BtServiceNode 类中新增了虚函数 on_completion()(可在此处查看)。与已有的虚函数 on_wait_for_result() 类似,该函数可在子类中重写,以自定义对相关事件的响应。on_completion() 在 BtServiceNode 的服务交互成功完成后被调用。
/*** @brief Function to perform some user-defined operation upon successful* completion of the service. Could put a value on the blackboard.* @param response can be used to get the result of the service call in the BT Node.* @return BT::NodeStatus Returns SUCCESS by default, user may override to return another value*/virtual BT::NodeStatus on_completion(std::shared_ptr<typename ServiceT::Response>/*response*/){ return BT::NodeStatus::SUCCESS;}返回的 BT::NodeStatus 会设置 BT 节点的当前状态。由于该函数可访问服务结果,返回的节点状态可以依赖这些结果。引入 on_completion() 不会影响 BtServiceNode 的正常行为——默认实现仍然是在服务交互成功完成后返回 BT::NodeStatus::SUCCESS。
新增 Rotation Shim 控制器插件
Section titled “新增 Rotation Shim 控制器插件”PR 2718 引入了 nav2_rotation_shim_controller。该控制器会检查机器人当前朝向与新收到路径之间的粗略角度差:若在阈值范围内,则将请求传递给主控制器执行;若超出阈值,则先将机器人旋转到路径朝向。一旦进入容差范围,该旋转缓冲控制器(rotation shim controller)便将控制权移交给主控制器插件。移交时机器人仍在旋转,由主控制器插件接管,从而平滑过渡到路径跟踪。
Rotation Shim 控制器适用于:
- 可以原地旋转的机器人,如差速驱动机器人和全向机器人。
- 开始跟踪一条与机器人当前朝向差异很大的新路径时,倾向于原地旋转而非「螺旋式绕出」的场景。
- 使用非运动学可行规划器(如 NavFn、Theta或 Smac 2D)的场景——运动学可行规划器(如 Smac Hybrid-A 和 State Lattice)会从机器人实际起始朝向开始搜索,无需旋转。
在 Gazebo 中生成机器人
Section titled “在 Gazebo 中生成机器人”PR 2473 删除了 nav2_bringup 目录中的 nav2_gazebo_spawner 包。推荐使用 gazebo_ros 的 spawn_entity.py 节点(链接)在 Gazebo 中生成机器人。使用注意事项:
-
要正常工作,Gazebo 应同时加载
libgazebo_ros_init.so和libgazebo_ros_factory.so。 -
spawn_entity节点目前无法在 launch 文件中将 /tf 和 /tf_static 重映射为 tf 和 tf_static(仅用于多机器人场景)。解决方法是在 SDF 文件中每个发布变换的插件ros2标签下添加重映射参数<remapping>/tf:=tf</remapping>和<remapping>/tf_static:=tf_static</remapping>,这对于区分不同机器人的 tf 至关重要。
恢复行为超时
Section titled “恢复行为超时”Nav2 中的恢复行为(Recoveries)——spin 和 backup——现在在其 BT 节点中新增了 time_allowance 端口,并在动作中新增了请求字段,用于指定超时时间。这样可确保机器人在卡住或无法在合理时间内完成全部后退距离时,能够中止 backup 或 spin 行为。
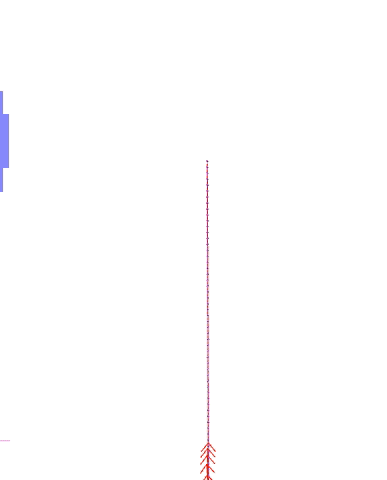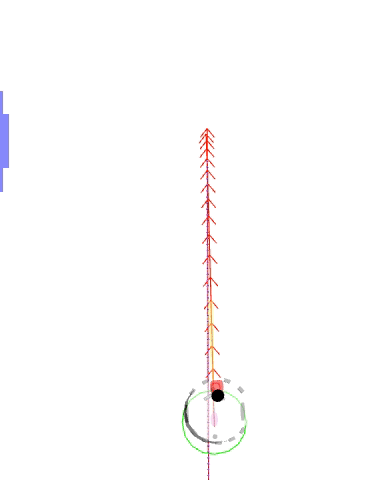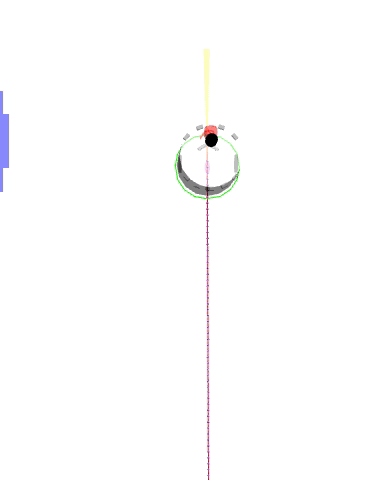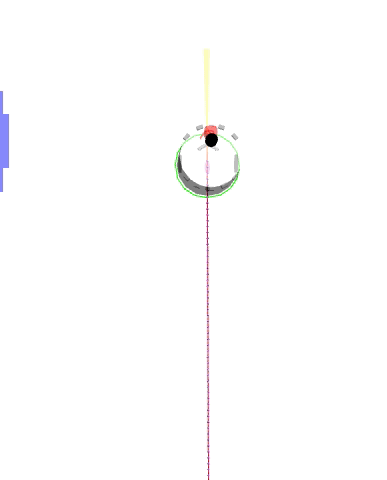
面向 3 个 2D 规划器的新参数 use_final_approach_orientation
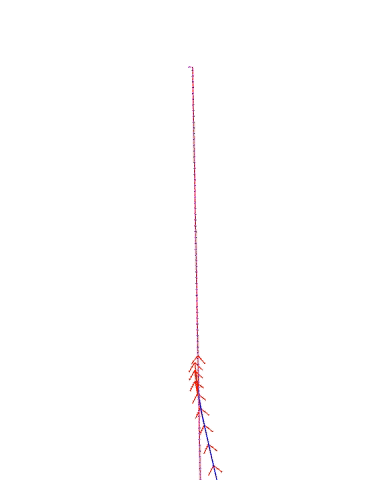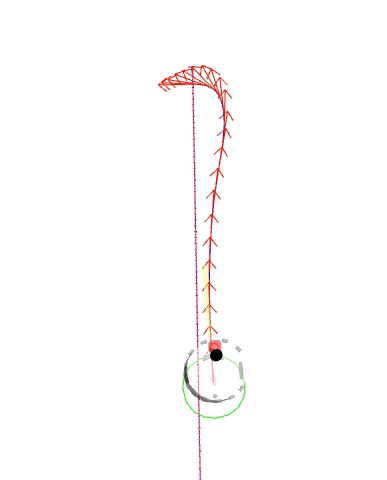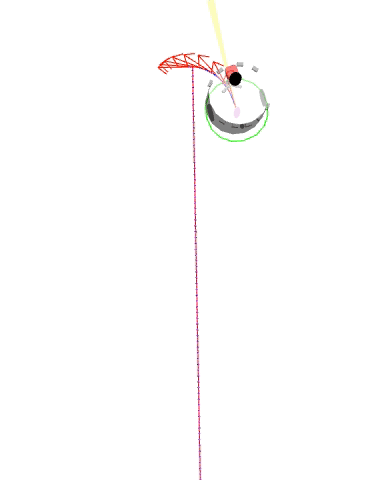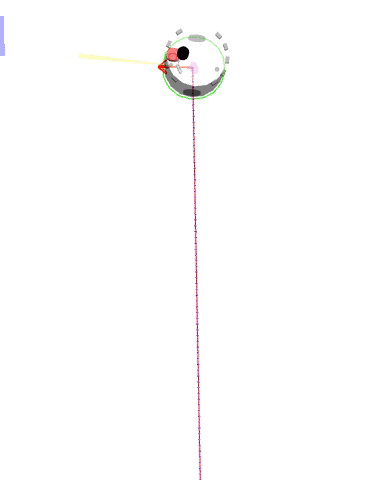
Section titled “面向 3 个 2D 规划器的新参数 use_final_approach_orientation”PR 2488 为 3 个 2D 规划器(Theta*、SmacPlanner2D 和 NavFn)新增了参数 use_final_approach_orientation,默认值为 false。设为 true 时,规划器生成路径的最后一个位姿朝向将被设为接近朝向(approach orientation),即连接路径最后两个点的向量朝向。通过有效忽略目标朝向,可将机器人发送到位置 (x,y) 而非完整位姿 (x,y,theta)。例如,对于朝向指向屏幕左侧的同一目标,use_final_approach_orientation=false(左)和 use_final_approach_orientation=true(右)的效果如下:
SmacPlanner2D 和 Theta*:修复目标朝向被忽略的问题
Section titled “SmacPlanner2D 和 Theta*:修复目标朝向被忽略的问题”PR 2488 修复了该问题:目标位姿朝向被忽略(路径末端位姿的朝向总是被设为 0)。
SmacPlanner2D、NavFn 和 Theta*:修复小路径边缘情况
Section titled “SmacPlanner2D、NavFn 和 Theta*:修复小路径边缘情况”PR 2488 确保当起点和终点之间距离很小时(即它们位于同一个代价地图栅格上),规划器不会失败,此时输出路径由单个位姿构成。
动态参数变更检测行为的修改与修复
Section titled “动态参数变更检测行为的修改与修复”该 PR 和该 PR 改进了捕获动态参数变更的方法,修复了 void on_parameter_event_callback(const rcl_interfaces::msg::ParameterEvent::SharedPtr event) 对每个节点的每次参数变更都会被调用的问题——此前当两个不同节点存在相同参数名时,会产生不必要的参数变更通知。
新增的动态参数:
- PR 2592 使大部分 Costmap2DROS 参数变为动态参数
- PR 2607 使大部分 Regulated Pure Pursuit 参数变为动态参数
- PR 2665 使大部分 Theta* 规划器参数变为动态参数
- PR 2704 使 Waypoint Follower、Planner Server 和 Controller Server 的参数可重新配置
BT 动作节点异常变更
Section titled “BT 动作节点异常变更”当 BT 动作节点因网络或动作服务器故障抛出异常时,现在会返回状态码 FAILURE,使行为树中该特定动作失败并做出响应。此前恰恰相反:网络异常会被向上传播到行为树根节点,被视为整个行为树无法处理的任务级失败。
BT Navigator Groot 多导航器
Section titled “BT Navigator Groot 多导航器”PR 2627 为 NavToPose 和 NavThroughPoses 导航器类型创建了独立的 Groot 监控参数,可通过 ZMQ 发布器单独跟踪每个行为树的状态。这解决了一个长期存在的问题:在为 BT Navigator 添加多种导航器类型之后,只能实时查看 NavToPose BT 的执行。由于 BT.CPP 和 Groot 一次只支持一个静态 ZMQ 流,有一个小限制:切换树之后,若要使用 NavThroughPoses BT 的实时流,需在本地重置 Groot 才能查看。这是 BT.CPP 和 Groot 库本身的限制,无法在 Nav2 内部解决。
由于这个限制以及可能由此引发的大量议题,未来计划完全弃用 Groot 进行 BT 实时监控。Groot 仍将支持行为树 XML 文件的可视化和修改,只是不再支持实时可视化机器人导航过程中的 BT 执行。
移除 RPP 中的运动学限制
Section titled “移除 RPP 中的运动学限制”参数 max_linear_accel 和 max_linear_decel 以及控制器中导致不稳定的运动学限制已被移除。如需类似行为,请使用 ROS 生态系统中可用的速度平滑器(velocity smoother)。
新增平滑器任务服务器
Section titled “新增平滑器任务服务器”新增了一个任务服务器,用于加载平滑器插件并执行,以提高现有规划路径的质量。可通过行为树中的 SmoothPath 动作节点调用平滑操作。PR 2569 实现了该功能,PR 2875 添加了首个使用该功能的插件(一个简单的平滑器)。其他平滑器正在开发中,将在未来陆续添加。
移除 RPP 中的接近速度缩放参数
Section titled “移除 RPP 中的接近速度缩放参数”参数 use_approach_linear_velocity_scaling 已被移除,该功能现在始终开启,以帮助平滑过渡到目标。PR 2701 实现了该变更。
将 AMCL 运动模型重构为插件
Section titled “将 AMCL 运动模型重构为插件”PR 2642 为 AMCL 中当前使用的不同运动模型创建了插件机制。用户可将任何自定义运动模型创建为插件,只需将 nav2_params.yaml 文件中的 robot_model_type 参数改为该插件名称即可使用,无需修改 AMCL 源代码。
放弃对 Nav2 实时 Groot 监控的支持
Section titled “放弃对 Nav2 实时 Groot 监控的支持”这是一个很好的功能构想,但从未真正成功过,尤其是在 BT Navigator 服务器中引入多种导航器类型之后。主要问题在于 Zero-MQ 不允许在同一进程中创建多个 logger 类型。BT Navigator 有多个服务器,在它们之间切换查看时始终无法干净地交接,导致用户提交议题、出现烦人的日志或后台 ZMQ 崩溃。BT.CPP 客户端不允许干净地关闭进程,只能寄希望于 ZMQ 能正确处理,但它很少能做到。此外,Groot 一次只支持可视化一种树,因此对于经常在导航器类型之间切换的应用,无法使用单一的 Groot 客户端,这造成了极大的困扰。
因此,建议移除 Nav2 的 BT 实时监控。仍可使用 Groot 来修改、可视化以及一般性地处理行为树,唯一被移除的是实时查看 Nav2 正在执行的行为树(即点亮当前节点方框的功能)。这本身价值有限,因为树的 tick 速度极快,系统运行速度极高,难以从中获得有意义的可视化洞察。
仅在路径无效时重新规划
Section titled “仅在路径无效时重新规划”PR 2591 创建了两个新的条件 BT 节点,仅在路径失效时才重新规划,而非持续重新规划。这些新节点已集成到默认行为树中。
修复 CostmapLayer clearArea 的 invert 参数逻辑
Section titled “修复 CostmapLayer clearArea 的 invert 参数逻辑”PR 2772 修复了 CostmapLayer 的 clearArea 函数中 invert 参数的逻辑,从而纠正了 clearAroundRobot 和 clearExceptRegion 服务及其对应 BT 动作的行为。
PR 2750 提供了基于 ROS 2 动态组合(dynamic composition)的可选 bringup 方案。它可以将所有 Nav2 节点组合在单个进程中,而非分别启动各节点,对于资源受限的嵌入式系统用户非常有用。该功能默认启用,可通过 launch 参数 use_composition:=False 禁用。
下面是一些展示动态组合性能提升的实验,CPU 和内存由 psutil 采集:
| CPU: Intel(R) i7-8700(6 核 12 线程),内存:32GB | cpu(%) | memory(%) |
|---|---|---|
| 普通多进程方式 | 44 | 0.76 |
动态组合(component_container_isolated) | 38 | 0.23 |
与普通多进程方式相比,动态组合内存消耗更低(节省约 70%),CPU 也更低(节省约 13%)。
BT 取消节点
Section titled “BT 取消节点”PR 2787 提供了一个抽象节点,用于为 Nav2 技术栈中不同服务器(如 controller_server、recovery_server 等)开发取消行为。作为起步,该 PR 还提供了 CancelControl 行为,用于取消已发送给 controller_server 的目标。作为 CancelControl 的补充,PR 2856 提供了取消恢复行为(如 backup、spin 和 wait)的选项。
BT PathLongerOnApproach 节点
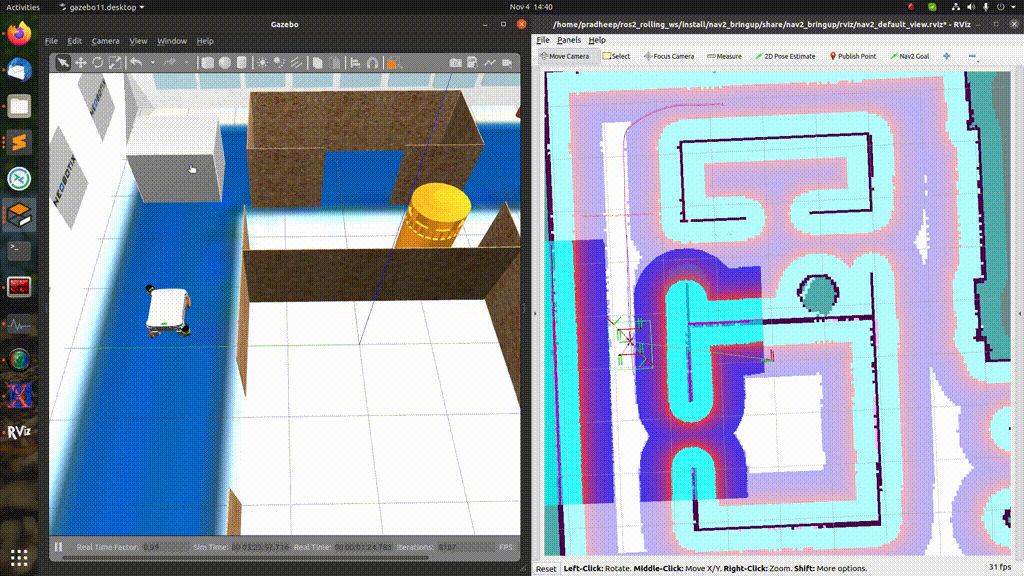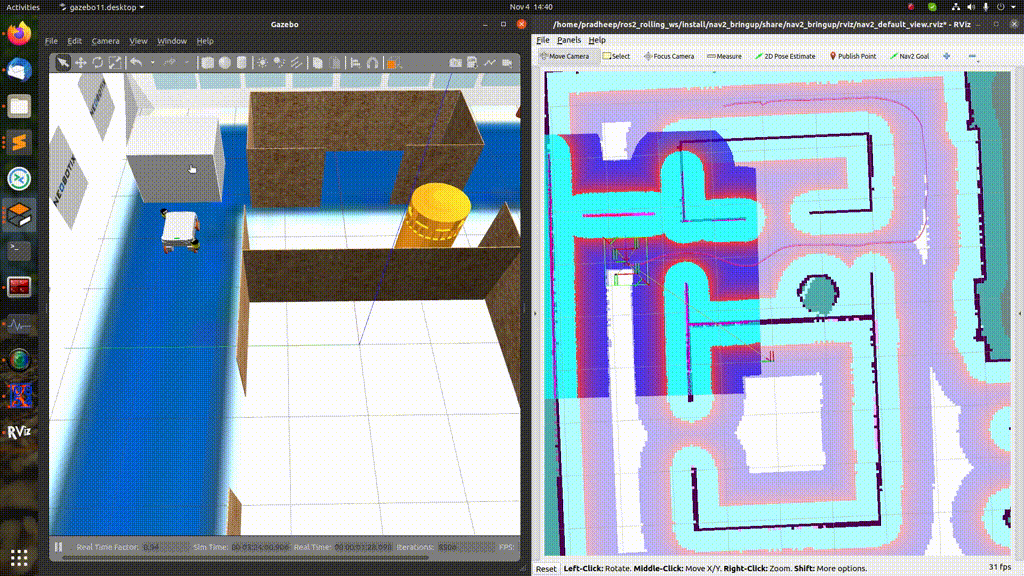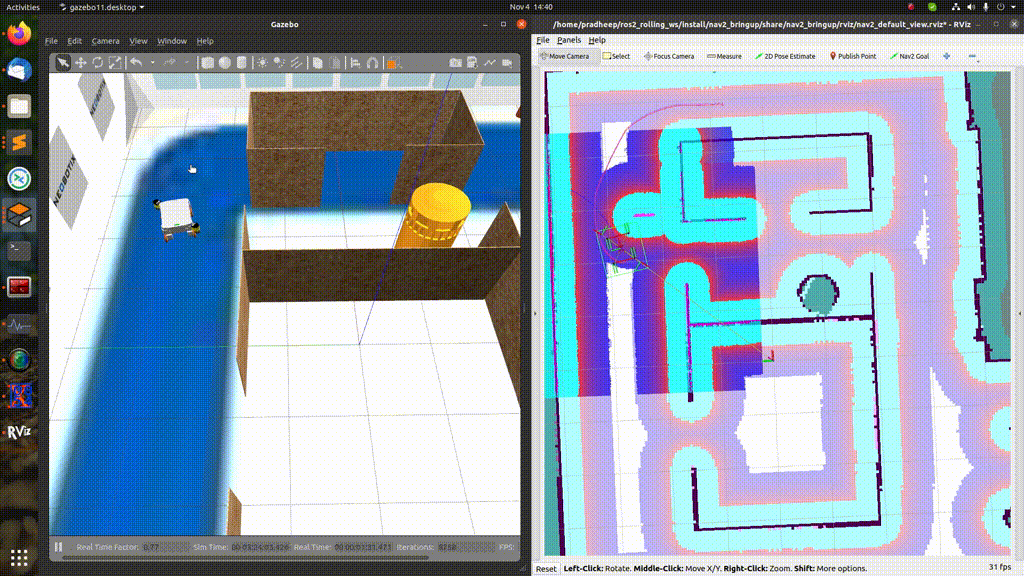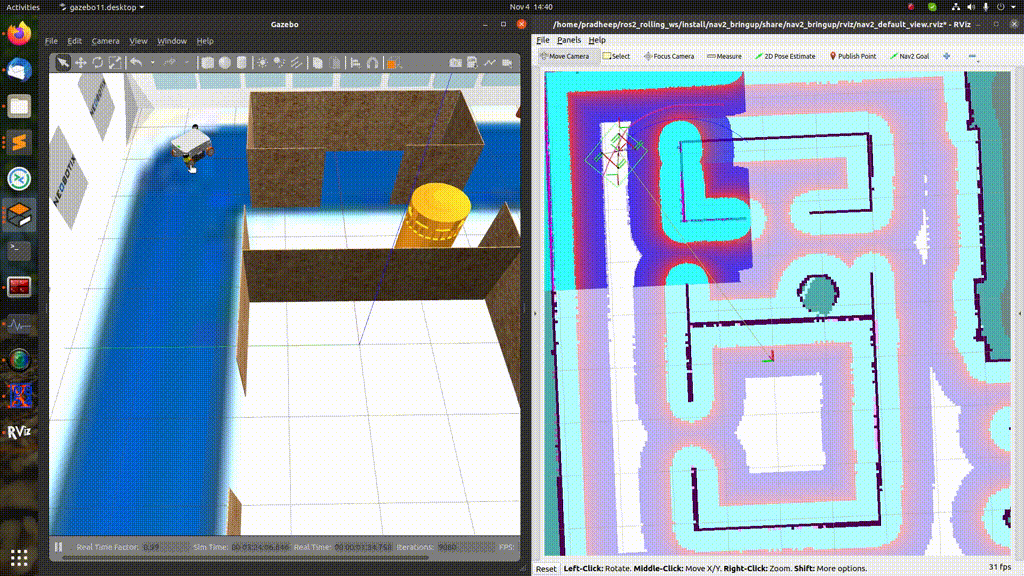
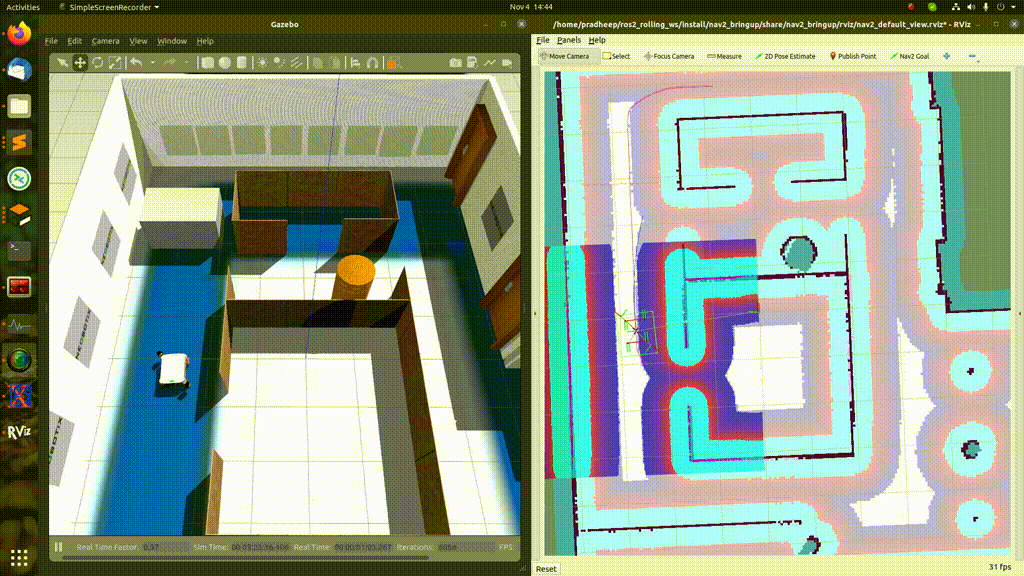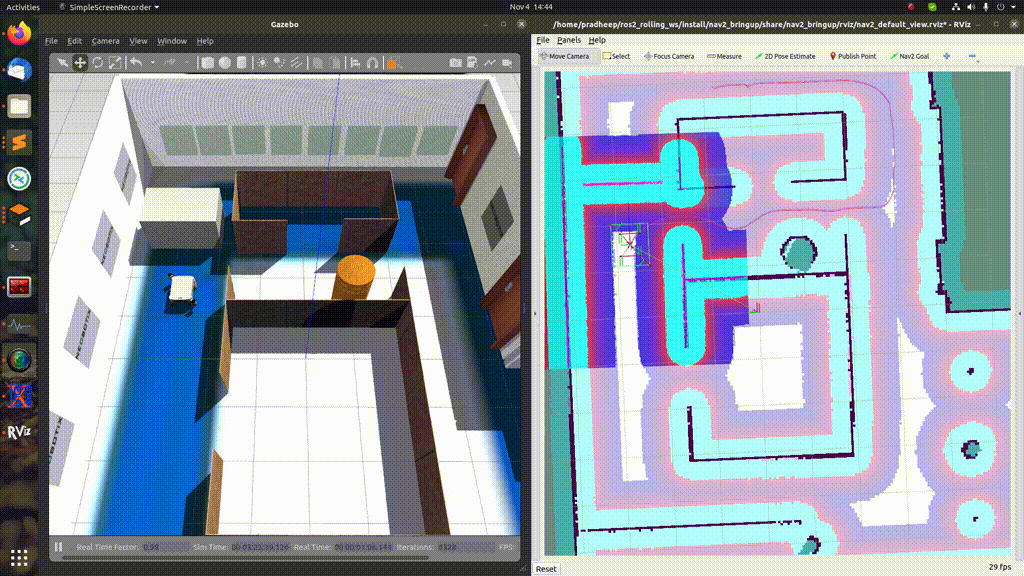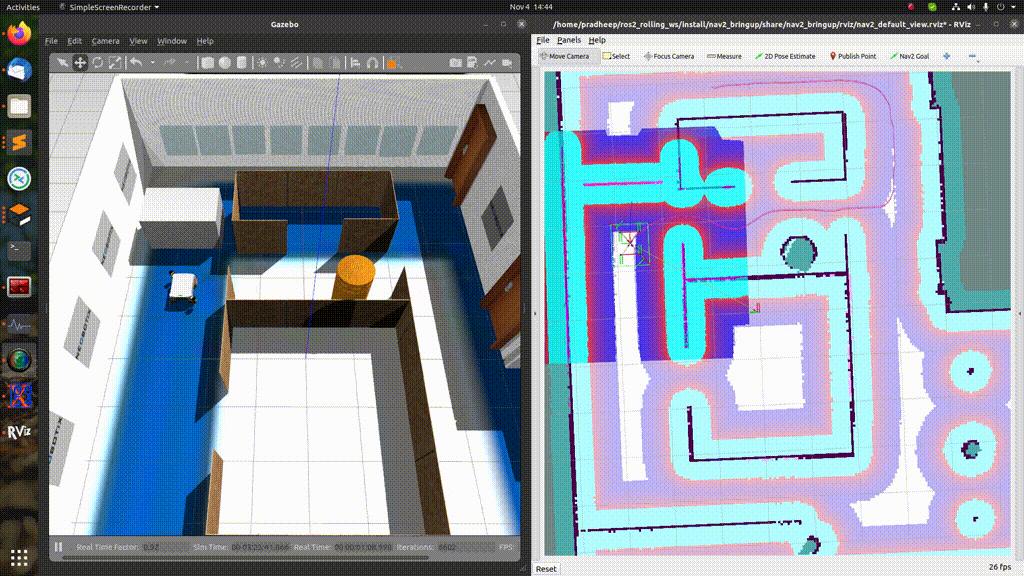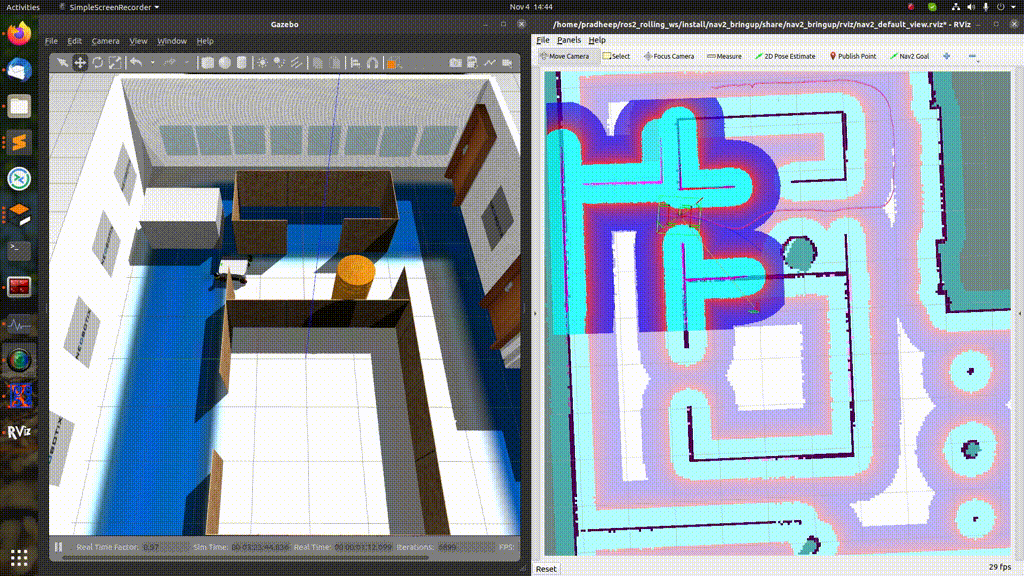
Section titled “BT PathLongerOnApproach 节点”该 PR 新增了名为 PathLongerOnApproach 的装饰器(Decorator)BT 节点,用于检测并处理因给定目标附近出现障碍物而产生的更长路径。为演示该功能,还新增了 BT navigate_to_pose_w_replanning_goal_patience_and_recovery.xml,既是示例也是即用型 BT,适用于希望优化流程周期时间的特定应用。该 BT 的演示效果如下:当机器人靠近目标时会暂停,观察动态障碍物是否会移开;若未移开,则执行重新规划。
障碍物完全未清除,obstacle_clearance_time 设为 3 秒:
障碍物被清除后,可以看到机器人沿(原本理想情况下相同的)路径通过:
BT TruncatePathLocal 节点
Section titled “BT TruncatePathLocal 节点”PR 2753 新增了名为 TruncatePathLocal 的动作 BT 节点,用于提取机器人附近的有界路径段,例如用于碰撞检查或计算量较大的平滑器。
约束平滑器(Constrained Smoother)
Section titled “约束平滑器(Constrained Smoother)”PR 2753 新增了 nav2_constrained_smoother::ConstrainedSmoother 平滑器,用于优化各种路径指标(如平滑度或距障碍物的距离),同时保持最小转弯半径。
以恒定频率重新规划且仅在路径无效时重新规划
Section titled “以恒定频率重新规划且仅在路径无效时重新规划”此 PR 2804 引入了一个新的行为树,它能够在路径失效时重新规划的同时保持一致的重新规划频率,用于导航到位姿。为支持该行为树,还引入了一个新的条件节点 PathExpiringTimer,以恒定频率触发重新规划。
2D 欧几里得距离
Section titled “2D 欧几里得距离”此 PR 2865 改变了 Nav2 中欧几里得距离的计算方式,将其投影到 XY 平面(即丢弃 Z 分量的相关信息)。如果你使用了 Nav2 生态之外的自定义插件,这可能会使某些 BT 节点、BT 导航器、控制器服务器、规划器服务器和 RPP 的行为发生细微变化。
Recovery 更名为 Behavior
Section titled “Recovery 更名为 Behavior”此 PR 2867 将 nav2_recoveries 更名为 nav2_behaviors。
在 navigation_launch.py 中:recoveries_server -> behavior_server,nav2_recoveries -> nav2_behaviors。
在 nav2_params.yaml 中:recovery_plugins -> behavior_plugins,nav2_recoveries -> nav2_behaviors。
Launch 与生命周期管理器中的 Respawn 支持
Section titled “Launch 与生命周期管理器中的 Respawn 支持”PR 2752 在 Nav2 中启用了 respawn(进程重启)支持。在 launch 文件中,可以将 use_respawn 设置为 true,以启用崩溃服务器的自动重启。该功能仅适用于非组合(non-composed)系统——在组合系统中,所有节点都在单个进程内运行,任何位置崩溃都会导致整个进程(包括生命周期管理器本身)停止。即使将容器设置为 respawn,它也只能重启一个空容器,而不会重新加载其中的所有组件。
该 PR 还使生命周期管理器能够检测系统是否因崩溃而停机。如果是,管理器会在给定的超时时间内检查服务器是否重新上线。若重新上线,它会自动将系统恢复到 active 状态,继续执行任务。
新的 Nav2 速度平滑器
Section titled “新的 Nav2 速度平滑器”PR 2964 引入了 nav2_velocity_smoother,通过速度、加速度和死区(deadband)约束来平滑从 Nav2 输出到机器人控制器的速度命令。更多细节请参阅 configuring_velocity_smoother。该组件不包含在 nav2_bringup 默认 bringup 的「开箱即用」功能中。
Goal Checker API 变更
Section titled “Goal Checker API 变更”PR 2965 在 nav2_core::GoalChecker 类的初始化函数中增加了一个额外参数。该额外参数是一个 costmap_ros 指针。它用于检查目标是否处于碰撞状态,从而避免向发生碰撞的目标移动,并可通过某些 BT 插件发起重新规划。
新增辅助遥操作(Assisted Teleop)
Section titled “新增辅助遥操作(Assisted Teleop)”PR 2904 新增了辅助遥操作(assisted teleop)行为,以及两个新的 BT 节点:AssistedTeleop 和 CancelAssistedTeleop。