
里程计校准行为树
该行为树通过 DriveOnHeading 和 Spin 行为,驱动机器人按逆时针(CCW)方向沿正方形路径行驶三圈。机器人以 0.2 m/s 的速度沿每条边行驶 2 米,然后原地旋转 90 度。该行为树是测量里程计精度的基础实验,可重复执行,用于调整里程计相关参数以提高定位精度。
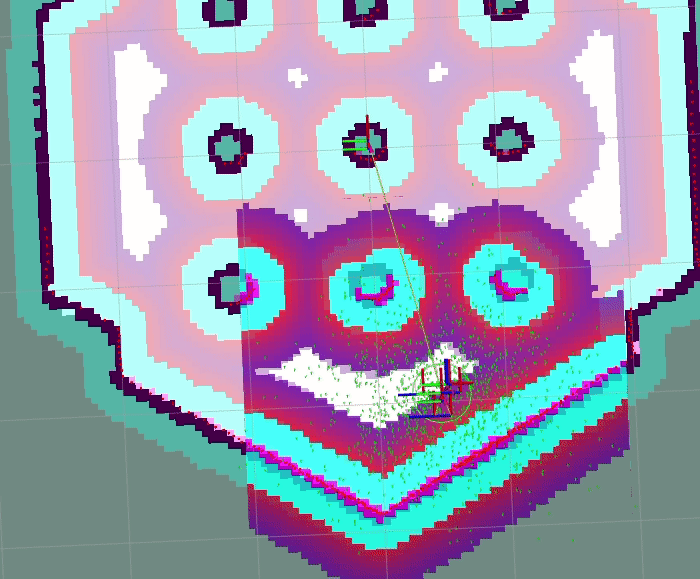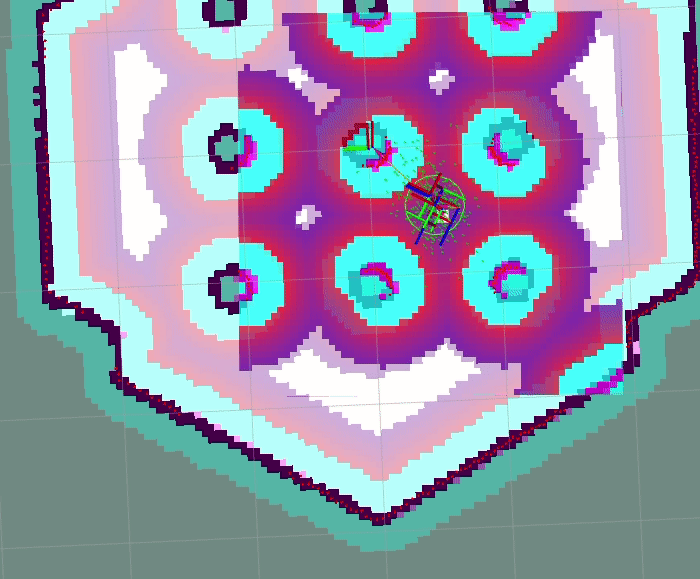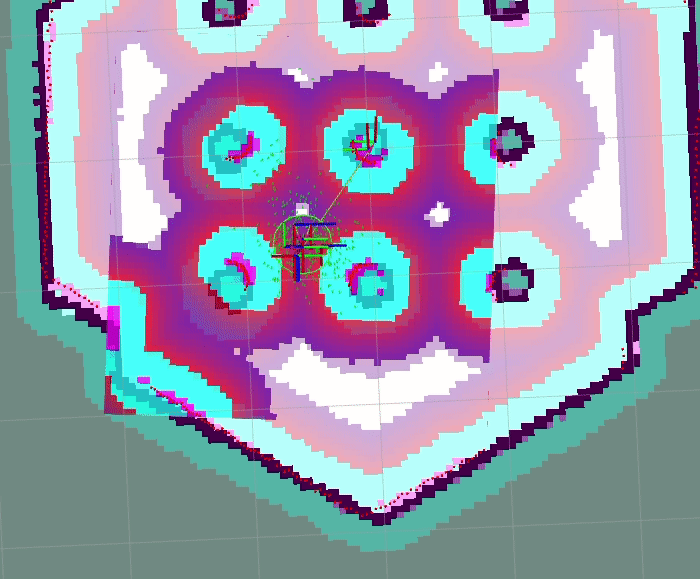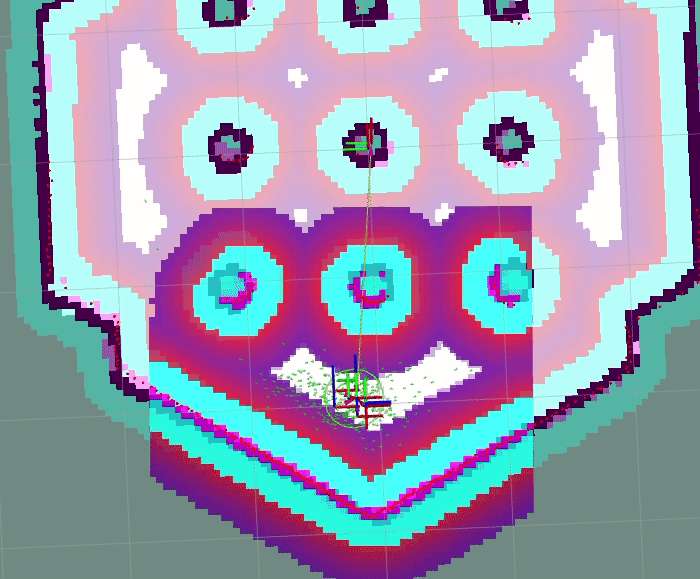
<root main_tree_to_execute="MainTree"> <BehaviorTree ID="MainTree"> <Repeat num_cycles="3"> <Sequence name="Drive in a square"> <DriveOnHeading dist_to_travel="2.0" speed="0.2" time_allowance="12"/> <Spin spin_dist="1.570796" is_recovery="false"/> <DriveOnHeading dist_to_travel="2.0" speed="0.2" time_allowance="12"/> <Spin spin_dist="1.570796" is_recovery="false"/> <DriveOnHeading dist_to_travel="2.0" speed="0.2" time_allowance="12"/> <Spin spin_dist="1.570796" is_recovery="false"/> <DriveOnHeading dist_to_travel="2.0" speed="0.2" time_allowance="12"/> <Spin spin_dist="1.570796" is_recovery="false"/> </Sequence> </Repeat> </BehaviorTree> </root>