Skip to content
Anima Mundi
Search
Ctrl
K
Cancel
Select theme
Dark
Light
Auto
序言:万物生息
总览
分类维度与全景图
技术地图与学习路径
AI 技术
数学基础
数学基础
概率论基础
线性代数基础
信息论基础
贝叶斯推断
蒙特卡洛方法与MCMC
采样方法
数值优化与数学基础
优化算法
梯度下降与优化器
最小二乘法
凸优化与约束优化
EM算法与变分推断
学习率调度策略
牛顿法与拟牛顿法
神经网络基础
损失函数
激活函数
正则化与防过拟合
反向传播详解
参数初始化策略
训练与评估
模型评估与指标
数据增强
分布式训练
混合精度训练
数据预处理
DeepSpeed 与 FSDP
知识蒸馏实践指南
数据工程全流程
训练工程
评估指标全览
工具与框架
NumPy 科学计算入门
Pandas 数据处理入门
Matplotlib 与数据可视化
scikit-learn 入门指南
PyTorch 入门指南
TensorFlow/Keras 入门指南
HuggingFace Transformers 快速入门
推理与部署
Beam Search 束搜索
自一致性采样
模型量化技术
投机解码
GGUF 与 llama.cpp
Flash Attention
句子嵌入模型
符号主义 AI
搜索与规划
搜索与规划
约束满足问题
自动规划与调度
时态逻辑与模型检测
符号主义 AI 概览
逻辑与推理
逻辑推理与知识表示
论证理论
溯因推理
定性推理
知识系统
专家系统
知识图谱
与现代方法的关系
传统机器学习
监督学习
监督学习
逻辑回归
线性回归
决策树
朴素贝叶斯
k近邻
SVM 支持向量机
交叉验证与模型选择
传统机器学习概览
集成学习
集成学习与随机森林
梯度提升树详解
AutoML 与可解释 AI
无监督学习
无监督学习
聚类分析
降维技术
异常检测
类别不平衡处理
概率图与因果
概率图模型与半监督学习
特征工程
因果推断
应用专题
BM25 与全文检索
推荐系统
时间序列分析
排序学习
时序预测专题
深度学习
深度学习概览
训练与高级技术
模型压缩与加速
自监督学习
迁移学习
归一化技术
对抗样本与防御
联邦学习
元学习
持续学习
神经架构搜索 NAS
NLP 基础
NLP 自然语言处理基础
传统CV与深度学习对比
01-architectures
RNN 循环神经网络
Transformer 架构
注意力机制
注意力机制变体
Mamba与状态空间模型
图神经网络 GNN
强化学习
基础算法
里程碑:从 TD-Gammon 到图灵奖
高级强化学习
多臂老虎机与Bandit算法
经典RL算法详解
强化学习概览
进阶方法
离线强化学习
分层强化学习
逆强化学习
模仿学习
自对弈与AlphaZero
世界模型与Dreamer
应用与前沿
RLHF 与 LLM 训练
多智能体强化学习
安全强化学习
Sim-to-Real迁移
语音与音频
语音与音频技术概览
语音识别 ASR
语音合成 TTS
说话人识别与声纹
语音增强与降噪
Whisper 与 wav2vec2
TTS 核心模型详解
语音分离与降噪
音乐信息检索
声音事件检测
语音翻译
生成式 AI 与 LLM
扩散模型
扩散模型
采样器详解
自回归模型
主流图像生成模型对比
U-Net 架构详解
DiT 扩散Transformer
Stable Diffusion 架构详解
分类器自由引导 CFG
Diffusion DPO 偏好优化
生成式 AI 概览
图像编辑与控制
ControlNet 与可控生成
AI 图像编辑
图像提示词艺术
图像放大器与后处理
Textual Inversion 与超网络
图像 LoRA 训练
风格迁移
DreamBooth完整训练
IP-Adapter 与图像提示
AI生成内容水印与检测
Grad-CAM 与模型可解释性
T2I-Adapter 轻量条件控制
视频与 3D
AnimateDiff 与 AI 动画
AI 视频生成
3D资产生成
Stable Video Diffusion
GAN 与 VAE
GAN 生成对抗网络
VAE 变分自编码器
LLM 与多模态
语言模型演进
多模态模型
AI 音乐生成
ComfyUI 与节点式生成
AI艺术版权与伦理
数据集制作与标注
LLM 生态与实践
基础算法
Attention 机制详解
嵌入模型
Tokenizer 分词器详解
Llama 开源模型系列
预训练模型架构三路线
BERT 与 Encoder-only 模型
LLM 应用生态概览
提示与推理
提示工程
推理模型o1与R1
结构化输出
上下文工程
LLM 推理增强技术
约束解码与语法引导生成
RAG 检索增强
RAG 检索增强生成
向量数据库
重排序模型
RAG 进阶技术
检索方法对比
GraphRAG 图增强检索
Agent 智能体
AI Agent 与多智能体
MCP 协议与工具调用
AI 编程助手
AI 搜索引擎
Agent 技能与工具体系
Agent 设计模式
LLM 记忆系统
训练与微调
LLM 微调技术
小模型与端侧部署
PEFT 参数高效微调全景
AI 安全对齐技术
推理与部署
LLM 推理优化
流式输出与SSE
解码策略与采样
LLM 推理优化技术全景
评估与多模态
LLM 评测与基准
AI 安全与护栏
多模态LLM
模型选择指南
视觉语言模型 VLM
Elo 评分与 LLM Arena
AI 应用与产品
AI 应用与产品概览
ChatGPT 与 Claude 深度拆解
AI 编程工具拆解
AI Dungeon 与 NovelAI
SillyTavern 角色扮演前端
ComfyUI 与 AUTOMATIC1111 对比
本地LLM部署:Ollama 与 Open WebUI
Perplexity 与 AI 搜索引擎
Midjourney 与开源生图生态
Suno 与 AI 音乐创作
OpenClaw/Hermes 与开源Agent生态
AI 叙事与互动小说技术
PI Agent 与个人AI助手
OpenCode 与开源编程工具
Stable Diffusion 生态指南
Sora 与 AI 视频生成
HuggingFace 生态指南
LangChain/LlamaIndex 应用框架
模型部署
模型部署概览
CV 模型部署
LLM 模型部署
量化与加速
GPU 与多卡基础
AI 工程开发
AI 工程开发概览
Python 工程进阶
AI 后端开发
数据库与中间件
工程基础
Linux 基础与运维
Shell 脚本编程
Git 版本控制
Docker 容器化
Docker Compose 编排
Python 环境管理
MLOps 实践
工业 AI
工业 AI 概览
工业视觉工程
工业通信协议
3D 视觉与机器人
工业 AI 系统
其他交叉分支
其他交叉分支
群体智能详解
量子机器学习
脉冲神经网络
贝叶斯优化
历史演进
总时间线
寒冬、热潮与范式转移
速查与参考
术语归属速查表
分类争议与易错点
参考来源与置信度
计算机视觉
视觉架构
CNN 主线
ResNet 残差网络详解
EfficientNet 与轻量网络
MobileNet 与移动端推理
视觉Transformer ViT
视觉任务
目标检测与 YOLO
图像分割
传统计算机视觉与 OpenCV
OCR 文字识别
姿态估计
深度估计与3D视觉
三维点云处理
图像复原与超分辨率
DETR 系列与实时目标检测
多目标跟踪
光流与视频理解
视觉问答与图像描述
图像描述生成
OpenCV 教程
核心模块
添加(混合)两幅图像
改变图像的对比度与亮度
离散傅里叶变换
使用 XML / YAML / JSON 文件进行文件输入输出
如何扫描图像、查找表与 OpenCV 时间测量
如何使用 OpenCV parallel_for_ 函数并行化你的代码(Mandelbrot 集示例)
如何使用 OpenCV parallel_for_ 函数并行化你的代码(卷积示例)
矩阵的掩码操作
图像操作
Mat - 基本图像容器
使用通用内联函数向量化你的代码
图像处理
基于梯度结构张量的各向异性图像分割
基本几何图形绘制
腐蚀与膨胀
图像平滑
基于广义 Ballard 与 Guil 霍夫变换的目标检测
反向投影
直方图计算
直方图比较
直方图均衡化
模板匹配
击中击不中变换
Canny 边缘检测器
为图像添加边框
基于距离变换与分水岭算法的图像分割
制作你自己的线性滤波器
霍夫圆变换
霍夫线变换
拉普拉斯算子
重映射
Sobel 导数
仿射变换
运动模糊去除滤波
更多形态学变换
散焦模糊去除滤波
周期性噪声去除滤波器
图像金字塔
使用 OpenCV 的随机数生成器与文本绘制
为轮廓创建外接矩形和圆
为轮廓创建外接旋转矩形和椭圆
在图像中查找轮廓
凸包
图像矩
点的多边形测试
使用 inRange 的阈值处理操作
基本阈值处理操作
特征检测
AKAZE 局部特征匹配
AKAZE 与 ORB 平面跟踪
平面物体检测
特征描述
特征检测
使用 FLANN 进行特征匹配
用 Features2D 与单应性矩阵寻找已知物体
用代码讲解单应性矩阵的基本概念
亚像素级角点定位
创建你自己的角点检测器
Shi-Tomasi 角点检测器
Harris 角点检测器
相机标定
使用 OpenCV 进行相机标定
创建标定图案
使用方格棋盘进行相机标定
交互式相机标定应用
纹理目标的实时位姿估计
USAC:OpenCV 中随机采样一致性(RANSAC)的改进
深度学习
基于 DNN 的人脸检测与识别
加载 Caffe 框架模型
如何启用 Halide 后端以提升效率
如何为 Halide 后端调度网络
如何在浏览器中运行深度网络
如何运行自定义 OCR 模型
在 OpenCV 中使用 OpenVINO
高层 API:TextDetectionModel 与 TextRecognitionModel
YOLO 深度神经网络
目标检测
ArUco 标定板检测
使用 ArUco 和 ChArUco 进行标定
ArUco 标记检测
ArUco 模块常见问题
ChArUco 标定板检测
ChArUco 菱形标记检测
其他主题
如何使用背景减除方法
条形码检测与解码
级联分类器
高动态范围成像
主成分分析(PCA)简介
支持向量机简介
Meanshift 和 Camshift
用于非线性可分数据的支持向量机
光流
高级拼接 API(Stitcher 类)
级联分类器训练
应用工具
处理动画图像文件
在 Ubuntu 中使用 Wayland highgui 后端
使用 Creative Senz3D 及其他兼容 Intel RealSense SDK 的深度传感器
使用 Kinect 及其他兼容 OpenNI 的深度传感器
使用 Orbbec Astra 3D 相机
使用 Orbbec 3D 相机(UVC)
使用 GDAL 读取地理空间栅格文件
为应用程序添加 Trackbar!
使用 OpenCV 进行视频输入与相似度测量
使用 OpenCV 创建视频
GPU 加速
GPU 上的相似性检查(PSNR 与 SSIM)
将 cv::cuda::GpuMat 与 thrust 配合使用
Open3D 教程
01-core
Tensor(张量)
Hash map(哈希表)
02-geometry
Point cloud(点云)
Mesh(三角网格)
RGBD images(RGBD 图像)
KDTree(k 近邻搜索树)
文件读写(File IO)
点云离群点去除
体素化
八叉树(Octree)
表面重建
几何变换
网格变形
ISS 关键点检测
光线投射
距离查询
UV 映射
Python 接口
配合 NumPy 使用
03-visualization
可视化
自定义可视化
交互式可视化
非阻塞可视化
无头渲染
CPU(软件)渲染
Web 可视化器与 Jupyter
Open3D for TensorBoard
04-pipelines
ICP 配准
鲁棒核函数
彩色点云配准
全局配准
多路配准
RGBD 积分
RGBD 里程计
05-data
数据集(Dataset)
06-tgeometry
PointCloud(Tensor 点云)
机器人与 ROS
机器人与 ROS2
入门与安装
关于 ROS
ROS 2 安装
Ubuntu 安装(apt)
Windows 安装
RHEL 安装(RPM)
树莓派安装
Ubuntu 源码编译
Windows 源码编译
macOS 源码编译
配置 ROS2 环境
Turtlesim 入门
RMW 实现
DDS 实现
安装故障排除
Jazzy Jalisco 版本
核心概念
ROS 工作原理
关于节点
关于客户端库
关于参数
接口:话题/服务/动作
关于话题
关于服务
关于动作
关于接口(msg/srv/action)
关于 TF2
QoS 服务质量设置
关于节点组合
关于节点发现
关于 Domain ID
关于日志
中间件实现(DDS)
不同 DDS 厂商对比
关于 Executor
关于内部接口
四元数基础
编程教程
理解 ROS 2 话题
理解 ROS 2 服务
理解 ROS 2 动作
创建一个 Action
使用接口
TF2 入门
录制与回放数据
理解 ROS 2 节点
节点组合实践
启动多个节点
托管节点
使用 rqt_console
理解 ROS 2 参数
使用 ros2 param
监控参数变化(C++)
监控参数变化(Python)
客户端库概览
创建工作空间
创建第一个 ROS 2 包
Colcon 构建教程
编程实践
编写简单的发布者和订阅者(C++)
编写简单的发布者和订阅者(Python)
编写简单的服务端和客户端(C++)
编写简单的服务端和客户端(Python)
自定义 ROS 2 接口
在同一功能包中定义并使用接口
在类中使用参数(C++)
在类中使用参数(Python)
tf2 教程首页
TF2 广播器(C++)
TF2 广播器(Python)
TF2 监听器(C++)
TF2 监听器(Python)
TF2 静态广播器(C++)
TF2 静态广播器(Python)
TF2 添加坐标系(C++)
TF2 添加坐标系(Python)
TF2 与时间(C++)
TF2 时间旅行(C++)
TF2 带时间戳数据与 MessageFilter
开发工具
构建概览
构建系统(ament/colcon)
ament_cmake 文档
ament 代码规范
开发 ROS2 包
使用 Python 包
Docker 中运行节点
VSCode + Docker 配置
Launch 概览
Launch 主页
Launch 系统
创建 Launch 文件
Launch 文件不同格式
启动可组合节点
使用事件处理器
大型项目的 ROS2 Launch
使用替换
调试概览
获取 Backtrace
TF2 问题调试
自省与分析概览
命令行工具
日志与 Logger 配置
节点参数
测试概览
可视化概览
可视化工具
RViz Marker 显示类型
RViz Marker 发送基本形状
RViz 用户指南
RViz Marker 点和线
RViz 自定义 Display
RViz 自定义 Panel
rqt_bag 插件
机器人建模
URDF 主页
从零构建 URDF 可视模型
构建可动的 URDF 模型
添加物理与碰撞属性
导出 URDF 文件
URDF 与 Robot State Publisher (C++)
URDF 与 Robot State Publisher (Python)
Dummy Robot 演示
能力概览
导航概览
机械臂操作概览
运动规划概览
感知概览
仿真概览
实时编程
仿真与集成
Gazebo 仿真器
Foxglove Studio
Webots 仿真器
Webots 安装(Ubuntu)
Webots 安装(Windows)
Webots 安装(macOS)
Webots 机器人仿真设置(基础)
Webots 机器人仿真设置(进阶)
Webots 仿真重置处理器
Webots Ros2Supervisor 节点
MVSim 仿真器
MVSim 安装(Ubuntu)
MVSim 快速入门
MVSim 定义世界、机器人和传感器
迁移指南
从 ROS 1 迁移到 ROS 2
迁移软件包
迁移 package.xml 到格式 2
迁移接口
C++ 软件包迁移示例
C++ 软件包迁移参考
Python 软件包迁移示例
Python 软件包迁移参考
迁移 Launch 文件
迁移参数
迁移脚本
具身智能与 Physical AI
Physical AI 与具身智能总览
Physical AI 技术栈深度解析
VLA 模型:从 RT-2 到 π0
世界模型与机器人学习
具身智能平台与生态
MoveIt 2 机械臂
MoveIt 2 概览
概念
概念总览
运动学
运动规划
混合规划
move_group 节点
规划场景监视器
轨迹处理
MoveIt 任务构造器
连接阶段
调试 MTC 任务
生成阶段
并行容器
传播阶段
包装器
教程
入门指南
MoveIt RViz 快速入门
你的第一个 C++ MoveIt 项目
在 RViz 中可视化
在物体周围规划
使用 MoveIt Task Constructor 实现抓取与放置
教程(Tutorials)
示例
Bullet 碰撞检查器
控制器配置
创建 MoveIt 插件
自定义约束采样器
双臂
示例总览
手眼标定
混合规划
IKFast
Jupyter Notebook 原型开发
运动学配置
移动基座与机械臂
运动规划 API
运动规划流水线
运动规划 Python API
move_group 接口
MoveIt C++ 接口
MoveIt Deep Grasps
MoveIt Grasps
OMPL 接口
感知流水线
抓取与放置
规划适配器
规划场景
规划场景监视器
规划场景 ROS API
使用近似约束流形规划
实时 Servo
机器人模型与机器人状态
Setup Assistant
子坐标系
测试
时间参数化
TrajOpt 规划器
URDF 与 SRDF
可视化碰撞
操作指南
MoveIt 配置
MoveIt 中的启动文件
Pilz 工业运动规划器
STOMP 运动规划器
使用 OMPL 约束规划
如何使用游戏手柄远程操控机械臂
仓库 (Warehouse)——持久化场景与状态
如何控制模拟 Isaac 机器人
模糊匹配轨迹缓存快速入门
操作指南(How-To Guide)
如何在本地生成 API Doxygen 文档
如何在 Ubuntu 中设置 MoveIt 2 Docker 容器
如何贡献 Doxygen 注释
TRAC-IK 运动学求解器
pick_ik 运动学求解器
使用 MoveItCpp 并行运行多个规划管线
运动学代价函数
使用 CHOMP 规划器
如何对规划管线进行基准测试
操作指南(How-To Guides)
API 参考
API 文档
C++ API 文档
Python API 文档
Nav2 导航
关于
关于 Nav2
使用 Nav2 的机器人
相关项目
快速开始
快速入门
核心概念
配置指南
教程
教程总览
添加 Nav2 任务服务器
添加平滑器(Smoother)
相机标定
AI 深度估计与 Nav2 代价地图
Docker 开发环境
过滤噪声引起的障碍物
获取回溯(Backtrace)
性能剖析(Profile)
Groot 行为树编辑器
Groot2 行为树编辑器
集成 VIO(视觉惯性里程计)
动态物体跟随
使用旋转 Shim 控制器(Rotation Shim Controller)
使用 Isaac Perceptor
使用 Groot
使用停靠服务器(Docking Server)
使用碰撞监控器(Collision Monitor)
使用 3LAWS 监管器增强 Nav2 安全性
路线服务器工具(Route Server Tools)
使用区域参数覆盖进行导航(Zone Parameter Filter)
使用矢量对象进行导航(Vector Objects)
使用外部代价地图插件(STVL)
使用速度限制进行导航(Speed Filter)
边建图边导航(SLAM)
使用语义分割导航(NVIDIA Jetson)
使用语义分割导航(SAM3,AMD Strix Halo)
使用禁区(Keepout Zones)导航
使用 3D 激光雷达进行地面分割
使用 GPS 定位导航
在真实 TurtleBot 3 上导航
SWAGGER 路线图生成
VDA LIF 编辑器路线图生成
路线图生成
使用 Nav2 路线工具
为 Nova Carter 上的 Isaac Perceptor 重建 TensorRT Engine
环境配置
环境配置指南
Gazebo 仿真环境配置
Gazebo Classic 仿真环境配置
设置 URDF
设置变换(Transforms)
Gazebo Classic 传感器设置
Gazebo 传感器设置
建图与定位
设置 SDF 模型
设置 robot_localization
Gazebo Classic 里程计设置
Gazebo 里程计设置
设置足迹(Footprint)
选择算法
行为树
行为树(Behavior Trees)
里程计校准行为树
带恢复的路线图导航行为树
持续重规划与路径失效处理行为树
带恢复的导航到目标位姿行为树
目标附近障碍物前暂停的行为树
带恢复的穿越目标位姿导航行为树
跟踪点行为树
Nav2 专用节点
行为树详解
插件开发
插件(Plugins)
插件教程
编写新的 Costmap2D 插件
编写新的控制器插件
编写新的规划器插件
编写新的导航器插件
编写新的 BT 插件
编写新的行为插件
迁移指南
迁移指南
Dashing 迁移指南
Eloquent 迁移指南
Foxy 迁移指南
Galactic 迁移指南
Humble 迁移指南
Iron 迁移指南
Jazzy 迁移指南
Kilted 迁移指南
调优与 API
参数调优指南
Simple Commander API
Gazebo 仿真
Gazebo 概览
安装
安装 Gazebo
Ubuntu 安装(二进制包)
Ubuntu 源码安装
macOS 安装(二进制包)
macOS 源码安装
Windows 安装(二进制包)
Windows 源码安装
基础教程
GUI 使用入门
快捷键
操作模型(移动/旋转/对齐)
从 Fuel 插入模型
搭建机器人
移动机器人
角色动画(Actors)
SDF 世界文件
传感器
生成 URDF 模型
Gazebo 库使用指南
Web 可视化
ROS 2 集成
ROS 2 集成概览
ROS 2 集成
ROS 2 互操作
使用 ROS 2 Launch 启动 Gazebo
ROS 2 标准仿真接口
使用 ROS 2 生成模型
ros_gz 项目模板指南
参考与迁移
Jetty 版本发布说明
Gazebo 版本对比
从 Ignition 迁移
故障排查
工业应用实例
Gazebo 工业设备仿真应用实例
rosbag2 数据
rosbag2 概览
存储插件开发
转换插件开发
消息定义编码
Python API(rosbag2_py)
示例(Python)
设计:为 rosbag2 添加快照服务
设计:rosbag2 录制与回放服务
设计:rosbag2 录制与回放 action
设计:rosbag2 回放时间处理
设计:丢失与录制消息数量的统计
设计:支持在 Rosbag2 recorder 中重复 transient-local("锁存")消息
激光雷达
SLAM 与建图
SLAM 原理综述:滤波、优化与 VIO/LIO
3D 激光 SLAM 综述:性能对比与多传感器紧耦合
三维 SLAM 范式演进:从显式几何到隐式神经表示与高斯泼溅
从视觉高斯到物理高斯:多模态激光雷达驱动的物理感知高斯泼溅
激光雷达点云降采样:原理、策略与方法综述
标定与同步
多传感器联合标定
激光雷达时间同步协议
感知与 AI
LiDAR 与生成式 AI 融合
三维数字世界的范式革命
3D 感知范式重塑
滤波与优化
高逆反射表面测量优化
极近距离测量优化
窗口污染检测与维护
时空滤波与多模态噪声指纹
雨雾尘霾与强光环境滤波
抗振设计与振动滤波
工具与实践
3D 点云后处理工具
工业场景应用
堆取料机与散货料场
起重机与港口机械
钢厂物料识别(钢卷/钢包/板坯)
卡车/矿卡/集卡
工业设备扩展检索指南与资源清单
装船机(Ship Loader)激光应用展开
抓斗卸船机(Grab Ship Unloader)技术展开
连续卸船机(Continuous Ship Unloader)技术展开
桥式/门式/门座式起重机技术展开
刮板机(Scraper Reclaimer)技术展开
技术专题解析
技术专题解析导览
激光雷达标定方法综述
点云处理流程
点云目标识别
传感器特性(精度/反射率/入射角)
点云伪影与恶劣环境失效
全部信息来源汇总
英文综述与行业方案
标定进阶:LiDAR-IMU 与在线标定
体积测量算法与点云质量评估
点云处理软件链
起重机防摇与吊具定位
地面分割与聚类算法
散货码头数字孪生平台架构
安全标准与规范
深读:恶劣天气 LiDAR 感知综述(arXiv 2304.06312)
深读:TPAMI 点云深度学习综述(1912.12033)
点云处理工程实践:任务组合方法论
点云处理调参手册
方法论文章深读与汇总
Select theme
Dark
Light
Auto
凸包
在本教程中,你将学到如何:
使用 OpenCV 函数
cv::convexHull
理论
Section titled “理论”
代码
Section titled “代码”
下面是本教程的代码。你也可以从以下地址下载:
C++:
hull_demo.cpp
Java:
HullDemo.java
Python:
hull_demo.py
代码解析
Section titled “代码解析”
结果
Section titled “结果”
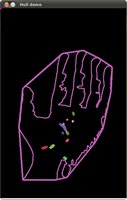
结果如下: